
智能制造与工业软件 / 系统课时
区分面阵与线阵相机的适用场景
区分面阵与线阵相机的适用场景
同样要检出 0.2 mm 的划痕,停在工位上的零件与以 1.2 m/s 运行的薄膜,可能需要完全不同的相机。选型时先看物体怎样经过视野,再由检测幅宽和缺陷尺寸倒推像素、扫描频率与光源条件,最后用变速测试确认方案能否上线。
学习目标
- 判断静止工件、连续卷材与高速输送件各适合哪种相机。
- 根据最小缺陷、视野宽度和运动速度估算所需分辨率与线频。
- 区分面阵帧触发和线阵位移同步,并制定成像验收项。
两种相机怎样获得二维图像
面阵相机使用二维像素阵列,一次采集输出一幅完整画面。工件停止时可以直接拍摄;工件不停时也能拍,但需考虑全局快门、曝光时间和触发时刻。滚动快门面阵在运动场景中可能产生几何倾斜,不能把“面阵”直接等同于“运动中无畸变”。
线阵相机通常以一行或少量像素行为采样单元,扫描线横跨物料幅宽。卷材每前进一小段,相机就采一行,依次组成长图。第二个图像维度来自相机与材料的相对运动,所以若没有可靠位移信息,长度方向的比例就容易漂移。
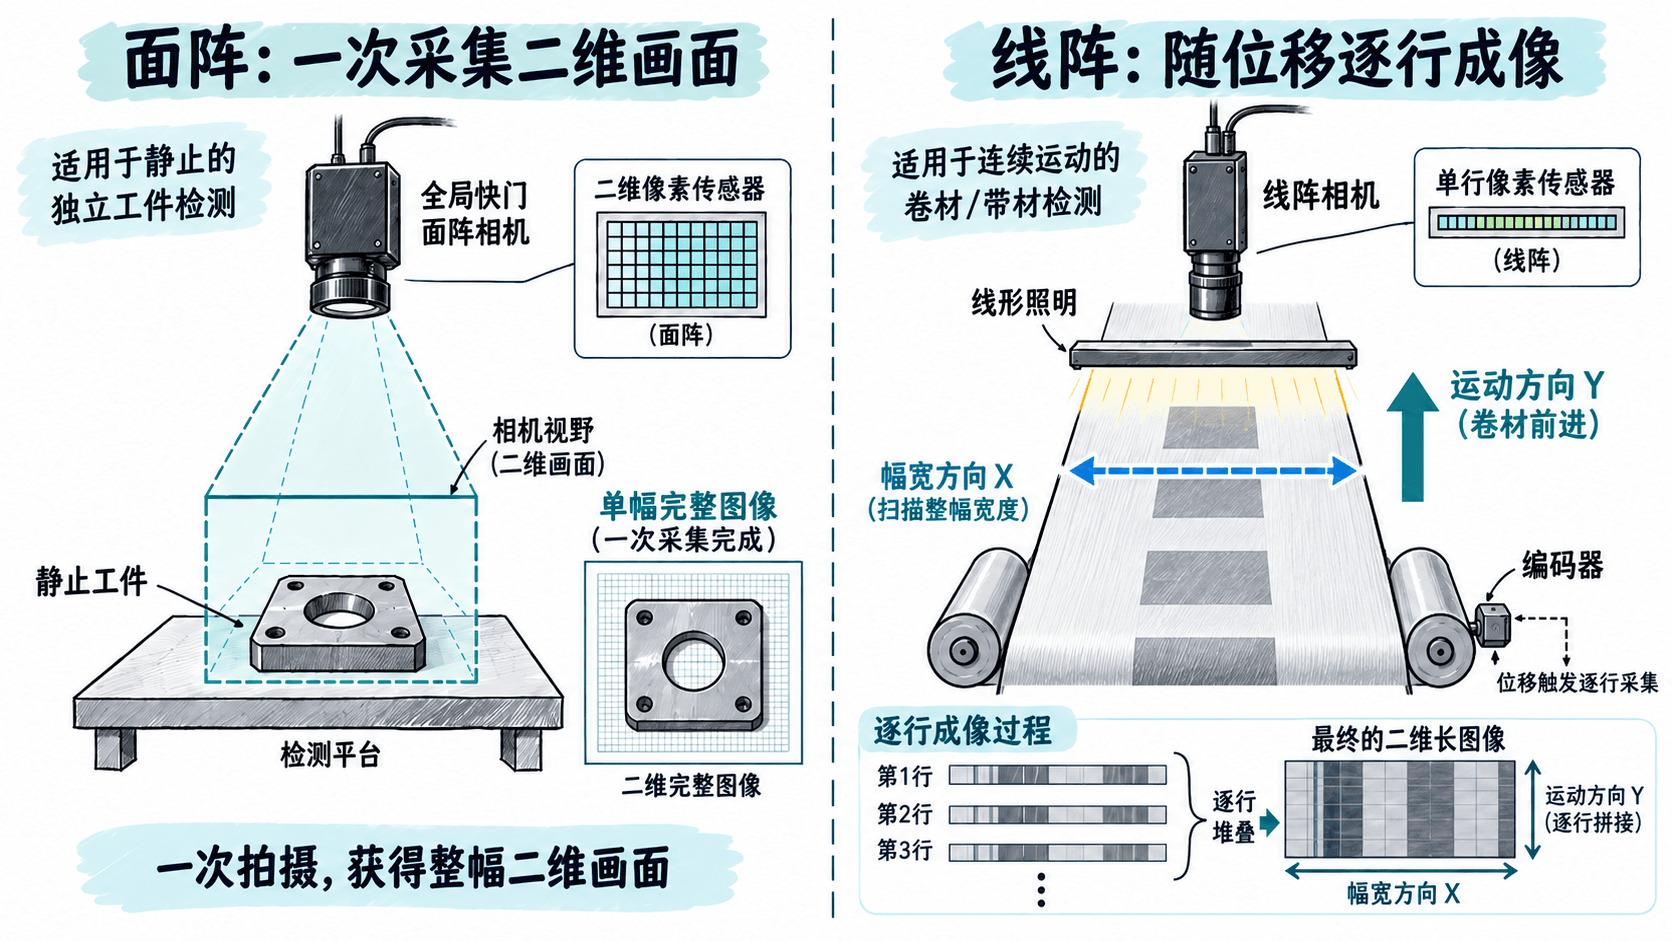
对独立零件,先问“一帧能否完整覆盖待检面”;对连续材料,先问“能否让每一行对应固定的材料位移”。这比单看设备宣传的“帧率高”或“线频高”更可靠。
三类产线怎样做初选
| 工况 | 首选方式 | 选型条件与替代方案 |
|---|---|---|
| 停站的机加工件、托盘 PCB | 面阵 | 一个固定视野拍完整个检测区;多面检查可增加机位或转台。 |
| 不停机的薄膜、纸张、金属带材 | 线阵 | 连续表面需无缝展开;配横向线光源和位移同步,按幅宽定像素数。 |
| 1.2 m/s 高速输送的离散包装盒 | 先评估面阵 | 工件能在触发瞬间完整入镜,并能用短曝光或频闪冻结运动,仍可用面阵;若长件超出单帧视野或间距极小,再评估线阵。 |
**高速不自动等于线阵。**面阵的难点通常是触发位置、运动拖影和视野覆盖;线阵的难点是稳定的材料位移、逐行同步和线状照明。长条形物体还可以用线阵扫描,圆柱工件则可通过受控旋转展开表面。
从缺陷尺寸算出相机与线频
假设要检查幅宽 400 mm 的连续薄膜,最小划痕宽 0.20 mm,最高走料速度 1200 mm/s。暂按最小缺陷宽度至少覆盖 4 个像素作为初选目标;这只是可见性起点,不代表必然检出,还需验证对比度、镜头解析力与算法。
- 横向所需物方采样间距不大于
0.20 / 4 = 0.05 mm/px,因此至少需要400 / 0.05 = 8000个横向像素。 - 若选一台横向 8192 像素的线阵相机,实际横向采样约
400 / 8192 = 0.0488 mm/px,0.20 mm 划痕宽约 4.1 像素。 - 令运动方向每行对应 0.05 mm,则最低所需线频为
1200 / 0.05 = 24000 行/秒,即 24 kHz。选型可优先核对支持 30 kHz 或以上有效线频的型号,并留有运行裕量。 - 单色 8 位原始数据量约为
8192 × 24000 = 196608000 B/s,约 197 MB/s(未计协议开销);单链路 1 Gigabit Ethernet 的理论上限约 125 MB/s,不能据此假定它能无损承载上述数据。
若同样用横向 4096 像素的面阵相机覆盖 400 mm,采样约 0.0977 mm/px,0.20 mm 缺陷仅约 2 像素,不符合本例的 4 像素初选标准。可以缩小视野、提高面阵分辨率或采用多个机位,而不是简单断言面阵不能检测。
把同步与照明落到设备上
面阵检测离散产品时,可用光电传感器发出到位信号,经过可调触发延时,在工件完整进入视野后采帧。移动工件优先测试全局快门与短脉冲光源;用实际速度计算拖影,不能仅凭图像看起来“够亮”判断曝光可用。
线阵连续检测时,最好让编码器跟踪材料实际位移,经计数或倍率转换后,每移动约 0.05 mm触发一行。若改用固定 24 kHz 自由运行,只有速度恒为 1200 mm/s 时纵向比例才正确;降到 600 mm/s 后,每行只对应 0.025 mm,图像会沿运动方向拉伸约两倍。安装在打滑辊上的编码器同样可能导致长度误差。
在 1200 mm/s 下,若把运动拖影目标设为不超过纵向半像素(0.025 mm),曝光时间应不超过 0.025 / 1200 ≈ 20.8 μs。可先试 15~20 μs并检查信噪比;亮度不足时增加线光源照度或调整光学方案,而不是无限延长曝光。表面划痕可试低角度暗场线光,孔洞和轮廓可试背光,具体用样件对照决定。
用真实走料验证选择是否成立
- 用带已知 10 mm 横纵标记的标准片走料。对本例线阵,横向约 205 像素、纵向约 200 行;标定后两方向的物理尺寸都应接近 10 mm。
- 在 600、900、1200 mm/s 三个速度点采集同一标记,核对纵向尺寸是否保持一致,并检查有无漏行、重复行、行间亮度条纹和断帧。
- 用含 0.20 mm 真实划痕的样件与合格件各 20 件,在最高速度下重复三轮,逐件记录检出、漏检和误报;这属于工程初验,不能替代量产漏检率的统计验证。
若线阵图像随速度伸缩,先检查编码器是否测到材料真实位移及每行的触发间距;若缺陷在高速下消失,先检查曝光拖影、线光强度和焦点。只有当目标缺陷在全幅宽、最大速度和实际光照波动下都能稳定成像,选型才算通过现场验证。