
智能制造与工业软件 / 系统课时
比较全局阈值和自适应阈值
比较全局阈值和自适应阈值
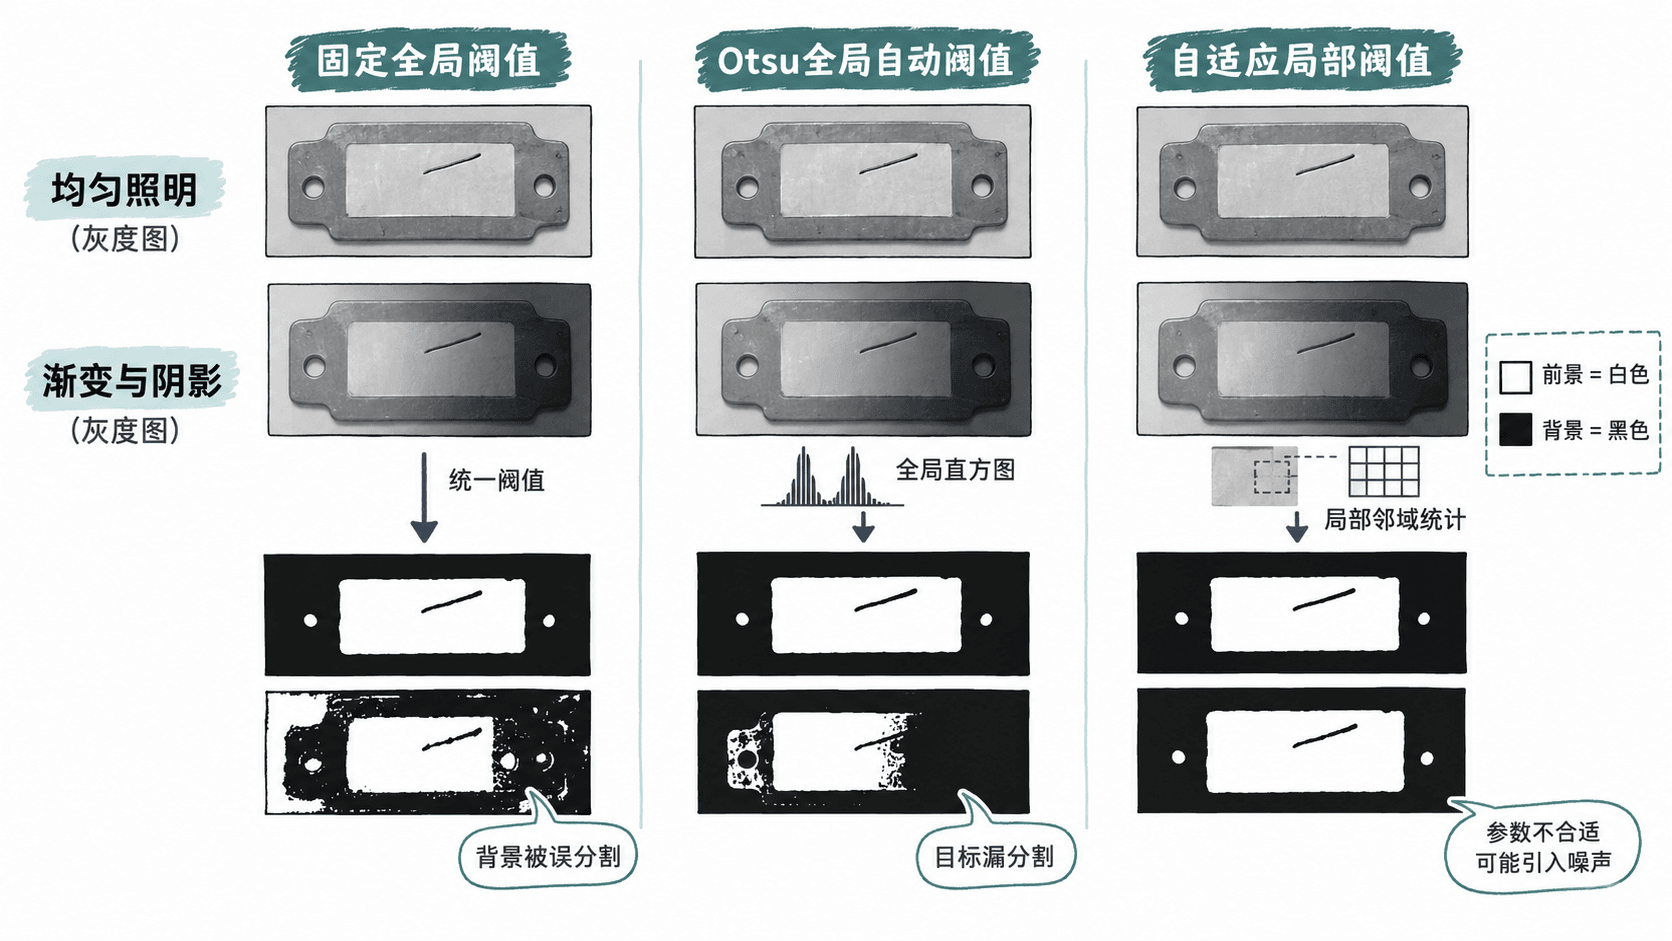
工业图像中的亮度可能因光源不均、工件反光或局部阴影而变化。本文使用 OpenCV 对比固定阈值、Otsu 自动阈值和自适应阈值,说明如何选择分割方法,并通过可运行示例观察三种方法在均匀背景与亮度渐变场景下的差异。
学习目标
- 理解固定阈值、Otsu 和自适应阈值的计算机制与适用条件。
- 使用 OpenCV 生成三种二值分割结果并比较其表现。
- 根据照明均匀性、灰度分布和噪声情况选择初始分割方案。
三种阈值方法有什么区别
全局阈值使用一个阈值处理整幅图像。对于灰度值为 的像素,固定阈值 的二值判定规则为:当 时输出 255,否则输出 0。它适合照明均匀、前景与背景灰度差异明显的场景。
Otsu(大津法)根据整幅图像的灰度直方图自动选择阈值,通过最大化阈值两侧的类间方差,寻找能较好区分两类像素的分界点。它不需要手工指定具体阈值,但仍然是全局方法,无法针对不同位置独立补偿亮度变化。
自适应阈值根据每个像素邻域的灰度统计量计算局部阈值。以高亮前景为目标时,局部均值或高斯加权均值减去常数 C,可以降低缓慢变化的背景亮度对分割的影响。该方法更适合局部阴影或渐变照明,但窗口大小和 C 设置不当时容易放大噪声或破坏细小特征。
根据成像条件选择方法
| 成像条件 | 建议方法 | 判断依据 |
|---|---|---|
| 背景均匀、前景与背景分离明显 | 固定阈值 | 用少量样本即可确定稳定的阈值范围 |
| 灰度分布有明显的前景和背景两类 | Otsu | 全局直方图存在可区分的灰度群体 |
| 背景存在缓慢渐变或局部阴影 | 自适应阈值 | 同一物体在不同位置的灰度发生变化 |
| 纹理复杂、反光强烈或噪声较多 | 先改善成像或预处理,再分割 | 阈值算法不能可靠消除所有光学与纹理干扰 |
选择时应先统一灰度极性:使用普通二值阈值时,高于阈值的像素输出白色;使用反向二值阈值时,低于阈值的像素输出白色。下面的示例统一采用高亮前景输出白色,便于直接比较结果。
使用 OpenCV 生成三种分割结果
安装依赖后,运行以下完整示例。程序生成一幅含有亮度渐变、局部阴影和亮色矩形目标的合成灰度图,分别执行固定阈值、Otsu 和自适应阈值,并将输入与结果保存为 PNG 文件。
python -m pip install opencv-python numpy预期结果
成功安装或确认可用的 opencv-python 与 numpy 包。以下示例适用于 Python 3,并使用 OpenCV 的 cv2 接口。合成图像不依赖外部样张,方便先验证算法,再替换为真实相机图像。
import cv2
import numpy as np

# 构造有渐变和局部阴影的背景,模拟产线照明不均。
height, width = 240, 320
x = np.linspace(180, 90, width, dtype=np.float32)
gray = np.tile(x, (height, 1))
gray[:, 210:270] -= 25
image = np.clip(gray, 0, 255).astype(np.uint8)

# 亮色矩形模拟待提取目标,目标内部灰度明显高于背景。
cv2.rectangle(image, (85, 60), (235, 180), 230, thickness=-1)

# 固定阈值:使用经验值 140。
_, fixed = cv2.threshold(
    image, 140, 255, cv2.THRESH_BINARY
)

# Otsu:由灰度直方图自动选择全局阈值,第二个参数设为 0。
otsu_threshold, otsu = cv2.threshold(
    image, 0, 255, cv2.THRESH_BINARY + cv2.THRESH_OTSU
)

# 自适应高斯阈值:邻域为 31×31,C=5。
adaptive = cv2.adaptiveThreshold(
    image,
    255,
    cv2.ADAPTIVE_THRESH_GAUSSIAN_C,
    cv2.THRESH_BINARY,
    31,
    5,
)

cv2.imwrite("input-gray.png", image)
cv2.imwrite("threshold-fixed.png", fixed)
cv2.imwrite("threshold-otsu.png", otsu)
cv2.imwrite("threshold-adaptive.png", adaptive)

print(f"输入图像:{width}×{height},单通道灰度")
print("固定阈值:140")
print(f"Otsu 阈值:{otsu_threshold:g}")
print("已生成 fixed、otsu、adaptive 三种二值结果")
预期输出
输入图像:320×240,单通道灰度
固定阈值:140
Otsu 阈值:由合成图像的灰度直方图计算得出
已生成 fixed、otsu、adaptive 三种二值结果
Otsu 的具体阈值由 OpenCV 实际计算,可能受图像构造细节和库版本影响,不应把某个固定数值当成所有图像的通用答案。运行后检查当前目录,应该能找到 input-gray.png、threshold-fixed.png、threshold-otsu.png 和 threshold-adaptive.png 四个文件。
调整窗口大小和偏移常数
cv2.adaptiveThreshold() 中的 blockSize 必须是大于 1 的奇数,例如 11、21 或 31;它决定局部统计的邻域范围。C 是从局部均值或加权均值中减去的常数,并非固定阈值。
- 窗口过小:容易受细小噪声、划痕纹理和像素波动影响,二值图可能出现大量孤立白点。
- 窗口过大:局部计算趋向于更大范围的亮度统计,对小范围阴影变化的响应可能变弱。
C增大:对THRESH_BINARY的自适应分割而言,局部判定阈值降低,通常会产生更多白色像素。C减小:局部判定阈值提高,通常会减少白色像素,过低时可能丢失较暗的目标区域。
可以依次比较 blockSize=11、21、31 与 C=2、5、8,把每组结果保存后并排查看。最终参数应以真实工件的漏检率、误检率和重复采集稳定性为依据,而不是只看合成图像。
用检测指标验证分割质量
若有人工标注的二值参考图,可将算法结果和参考结果逐像素比较。对于目标区域,真阳性(TP)表示正确识别出的目标像素,假阳性(FP)表示被误识别为目标的背景像素,假阴性(FN)表示被漏掉的目标像素。
目标分割的精确率为 ,召回率为 。例如,TP=900、FP=100、FN=50 时,精确率为 90%,召回率约为 94.12%。工业检测中,若误分背景会触发错误剔除,应重点关注精确率;若漏掉任一缺陷都不可接受,则应优先评估召回率,并同时确认最小缺陷是否仍然可见。
实际部署时,应使用同一批标注样本分别比较三种方法,记录精确率、召回率及处理耗时。对于变化缓慢的照明不均,优先试验自适应阈值;对于照明稳定且灰度类别清楚的产线,固定阈值通常更简单、更易解释。若阴影边界、反光或工件纹理与缺陷本身难以区分,应先调整照明、曝光或 ROI,再考虑更复杂的分割算法。