
智能制造与工业软件 / 系统课时
用方向滤波突出金属表面划痕
用方向滤波突出金属表面划痕
金属板面的轧制纹理和光照起伏容易淹没细长划痕,直接二值化还可能把正常纹理识别成缺陷。本篇使用局部亮度差和多角度方向匹配滤波增强暗划痕,再按响应峰值、候选长度与长宽比筛选,最终用正常工件样本建立可验证的检测阈值。
学习目标
- 理解方向匹配滤波如何增强细长划痕,并区分局部亮度差与绝对灰度阈值。
- 使用 OpenCV 实现多方向响应计算、候选区域提取及几何筛选。
- 根据正常样本确定响应和长度阈值,识别材料纹理引起的误检。
为什么普通阈值容易误判划痕
假设一张金属表面灰度图中,正常背景灰度约为 170,暗划痕中心灰度为 110。直接使用灰度小于 130 的条件可以找到这条划痕,但如果金属存在局部阴影,正常区域也可能低于 130,从而产生大片误检。
更可靠的方法是比较同一位置附近的亮度。对于暗划痕,可以取两侧背景平均灰度减去中心灰度,得到局部响应:
- 划痕位置:两侧平均灰度 170,中心灰度 110,亮度差约为 60。
- 正常位置:两侧平均灰度 171,中心灰度 168,亮度差约为 3。
- 均匀阴影:中心及两侧同时降低约 30 灰度,局部亮度差仍然较小。
这个计算只是理想化的一维例子。真实划痕可能倾斜、断续或宽度不均,因此还要沿多个方向采样。
检测前先建立稳定的成像条件:使用固定曝光、增益和光源位置,检查感兴趣区域 ROI 是否存在大面积饱和反光。以 320×240 像素 ROI 为例,可以先处理完整图像,再排除距离图像边界约 16 像素的区域,避免 31×31 滤波核的边缘响应影响判断。
建立方向匹配滤波器
方向匹配滤波器使用一个细长窗口观察图像,沿候选划痕方向汇集信息,同时比较线条中心与两侧的灰度。
本例采用中心负权重、两侧正权重的线状匹配核。中心位于暗划痕时,两侧亮度减去中心亮度得到正响应;均匀区域的正负权重相互抵消,响应接近零。
可以先使用以下参数建立基线:
| 参数 | 初始取值 | 作用 |
|---|---|---|
| 滤波核大小 | 31×31 像素 | 覆盖局部线段及两侧背景 |
| 沿线方向高斯尺度 | 8.0 像素 | 汇集连续线状响应 |
| 中心横向尺度 | 1.2 像素 | 匹配较细的暗线 |
| 两侧采样偏移 | ±3.5 像素 | 比较划痕与邻近背景 |
| 检测方向 | 0°~165°,间隔 15° | 覆盖不同倾斜角度 |
| 预平滑 | 3×3 高斯滤波 | 抑制少量像素噪声 |
对于每个像素,分别计算 12 个方向的响应,保留其中最大的正响应。方向采样间隔为 15°,意味着真实划痕方向与最近滤波方向的差值不超过 7.5°。
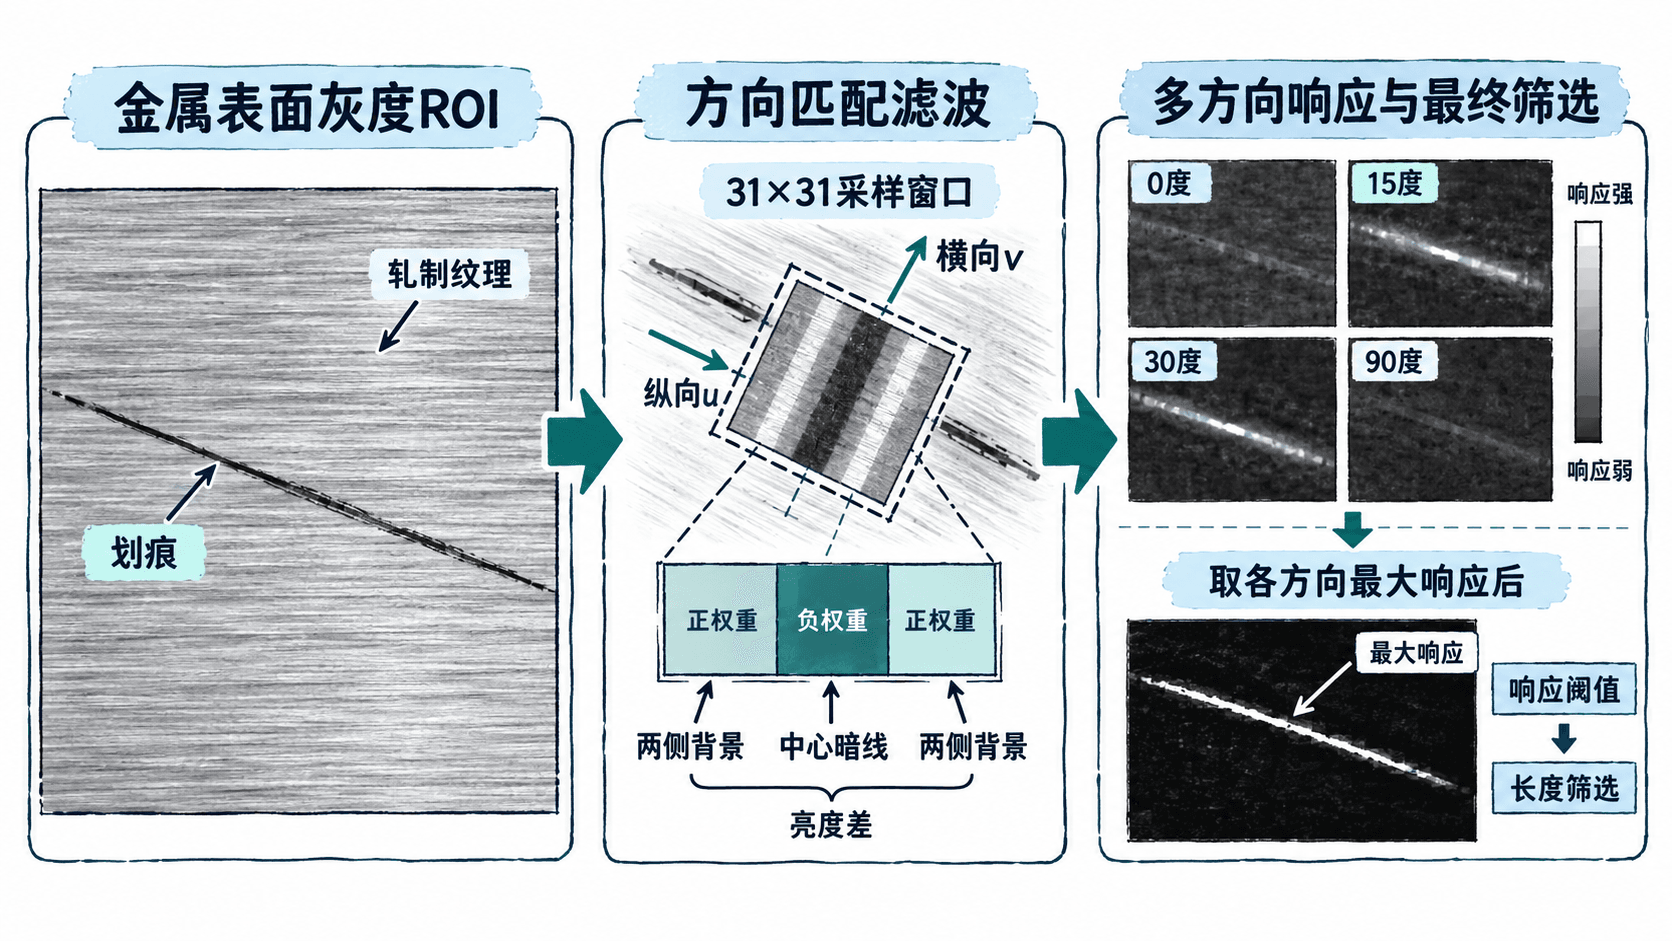
这里使用的是自定义方向匹配核,不是直接调用 Gabor 滤波器。Gabor 滤波适合提取指定方向和空间频率的纹理,但周期性加工纹理也可能产生强响应;本例的中心与两侧亮度差模型更便于解释暗划痕的检测条件。
使用 OpenCV 提取候选划痕
下面的示例适用于 Python 3.10 及以上版本,使用 OpenCV 4.x 和 NumPy。先通过 python -m pip install opencv-python numpy 安装依赖。
程序构造两张 320×240 灰度图:一张具有正常周期性纹理,另一张在相同背景上增加一条倾斜暗划痕。随后计算方向响应,使用连通域和最小外接旋转矩形筛选候选。
import cv2
import numpy as np

height, width = 240, 320
rng = np.random.default_rng(7)
y, x = np.indices((height, width))
base = 165 + 0.035 * x + 4 * np.sin(2 * np.pi * y / 22)
base += rng.normal(0, 1.6, (height, width))
ok_img = np.clip(base, 0, 255).astype(np.uint8)
ng_img = ok_img.copy()
cv2.line(ng_img, (60, 55), (260, 130), 70, 2, cv2.LINE_AA)


def line_kernel(degrees):
    yy, xx = np.mgrid[-15:16, -15:16].astype(np.float32)
    angle = np.deg2rad(degrees)
    along = xx * np.cos(angle) + yy * np.sin(angle)
    across = -xx * np.sin(angle) + yy * np.cos(angle)
    span = np.exp(-0.5 * (along / 8.0) ** 2)
    center = span * np.exp(-0.5 * (across / 1.2) ** 2)
    sides = span * (
        np.exp(-0.5 * ((across - 3.5) / 1.4) ** 2)
        + np.exp(-0.5 * ((across + 3.5) / 1.4) ** 2)
    )
    # 正负权重分别归一化,使均匀区域响应接近零。
    return (sides / sides.sum() - center / center.sum()).astype(np.float32)


def response(image):
    smoothed = cv2.GaussianBlur(image, (3, 3), 0.65).astype(np.float32)
    strongest = np.zeros(image.shape, dtype=np.float32)
    # 扫描12个方向,记录每个像素最强的暗线响应。
    for degrees in range(0, 180, 15):
        score = cv2.filter2D(smoothed, cv2.CV_32F, line_kernel(degrees))
        strongest = np.maximum(strongest, score)
    return strongest


def detect(scores, threshold):
    binary = (scores >= threshold).astype(np.uint8)
    binary = cv2.morphologyEx(
        binary, cv2.MORPH_CLOSE, np.ones((3, 3), np.uint8)
    )
    count, labels, stats, _ = cv2.connectedComponentsWithStats(
        binary, connectivity=8
    )
    found = []
    for label in range(1, count):
        if stats[label, cv2.CC_STAT_AREA] < 20:
            continue
        positions = np.column_stack(
            np.where(labels == label)
        )[:, ::-1].astype(np.float32)
        length, width = sorted(cv2.minAreaRect(positions)[1], reverse=True)
        peak = float(scores[labels == label].max())
        # 同时限制长度、细长程度与响应强度。
        if length >= 70 and length / max(width, 1.0) >= 5 and peak >= threshold * 1.5:
            found.append((length, width, peak))
    return found


ok_scores, ng_scores = response(ok_img), response(ng_img)
threshold = max(12.0, float(np.percentile(ok_scores, 99.9)) + 4.0)
ok_hits = detect(ok_scores, threshold)
ng_hits = detect(ng_scores, threshold)

print(f"阈值: {threshold:.1f}")
print(f"正常样本: {len(ok_hits)} 条候选")
print(f"划痕样本: {len(ng_hits)} 条候选")
for length, width, peak in ng_hits:
    print(f"长度 {length:.1f} px, 响应峰值 {peak:.1f}, 候选宽度 {width:.1f} px")
预期输出(上述固定随机种子及测试环境):
阈值: 12.0
正常样本: 0 条候选
划痕样本: 1 条候选
长度 227.9 px, 响应峰值 59.9, 候选宽度 7.4 px
程序的主要检测结果是正常样本没有通过筛选的候选,而划痕样本产生一条长线状候选。这里的 227.9 像素是响应区域的最小外接旋转矩形长边,并不等于原始划痕的真实几何长度。方向滤波会扩大响应范围,形态学闭运算也可能连接邻近区域,因此不能直接把这一数值当成精密尺寸测量结果。
如果检测亮色划痕,需要调整核的响应符号,例如在计算前反转灰度。实际应用还应根据缺陷宽度重新确定中心尺度、两侧间距及滤波核尺寸。
根据正常样本确定检测阈值
示例没有直接把所有非零响应视为缺陷,而是采用两个阶段的筛选。
第一阶段建立像素响应阈值。程序取正常样本方向响应的 99.9% 分位数,加上 4.0 的安全余量,并设置 12.0 的下限。对于示例数据,最终阈值为 12.0。
第二阶段筛选连通域,使用以下初始条件:
| 判断条件 | 示例阈值 | 目的 |
|---|---|---|
| 连通域面积 | 至少 20 像素 | 排除孤立噪声 |
| 旋转矩形长边 | 至少 70 像素 | 排除短小响应 |
| 长宽比 | 至少 5 | 排除块状区域 |
| 区域响应峰值 | 至少 18.0 | 保留较强划痕候选 |
这些阈值是针对演示图像的起始参数,不是金属表面检测的行业通用标准。特别是响应峰值可能由一个异常亮暗点产生,生产环境还可以增加平均响应、有效长度占比和方向连续性等条件。
如果相机标定得到每像素对应 0.05 mm,那么 70 像素对应约 3.5 mm。该换算只有在标定尺度适用于当前工件位置时才成立;如果工件高度、镜头倍率或相机位置发生变化,应重新标定。由于滤波会扩展候选区域,正式的物理长度判定还需要用已知长度的标准划痕样本校正测量偏差。
量产前建议至少采集 100 张覆盖不同批次、表面纹理和正常光照波动的 OK 图像,统计其响应分布,再使用独立的 OK 与 NG 验证集调整阈值。不要把单张正常图像的 99.9% 分位数当成最终误检率保证。
区分正常加工纹理与真实划痕
方向滤波能够突出线状结构,但无法仅凭线状响应证明它一定是划痕。例如拉丝金属本身就有大量连续平行纹理,某些较深的正常加工沟槽也可能同时满足长度和响应条件。
实际检测可增加以下检查:
- 参考正常纹理方向。 如果正常轧制纹理接近 0°,而异常线条主要位于 20°,可以把偏离正常方向作为辅助证据。但不能因此直接忽略所有 0° 划痕。
- 检查响应是否异常突出。 同一块 ROI 内,若正常纹理的响应峰值通常不超过 8,而某条孤立线段达到 35,可优先将其列为候选。这些数值需要从现场 OK 样本统计得到。
- 检查形状连续性。 真正的长划痕通常沿某一方向保持较高的连续响应;随机噪声更容易形成短而破碎的区域。可以通过方向一致性和断点间距进一步筛选。
- 检查重复分布。 等间距、同方向、覆盖整片区域的线条更可能属于周期性加工纹理,但这只是辅助特征,不能单独作为放行依据。
容易出错的场景是划痕与材料纹理平行、亮度也接近正常沟槽。此时即使增加方向数量,滤波器仍可能无法有效区分两者。正确处理方式是调整侧向照明方向、优化成像对比度,或者针对候选局部图像增加纹理特征或分类模型,而不是无限降低长度阈值。
另一个问题是 3×3 闭运算可能把距离很近的两段正常纹理连接成长候选。若出现这种误检,应检查闭运算前后的连通域数量、连接间距以及响应图是否真的存在连续缺陷,必要时减少连接操作或增加线段方向一致性判断。
建议最终使用三组样本验收:无划痕但具有深加工纹理的 OK 样本、与纹理交叉的划痕样本、与纹理平行的划痕样本。分别记录误检数量和漏检数量,并检查候选长度与人工标注的偏差。只有三组样本都满足项目的检出率与误检要求,方向滤波参数才能作为正式产线检测配置。