
智能制造与工业软件 / 系统课时
设置软触发与外部硬件触发
设置软触发与外部硬件触发
工件经过检测位时,软件命令触发容易受到操作系统调度与通信延迟影响;硬件触发则直接由相机输入端的信号边沿启动采集。本篇完成两种触发配置,使用超时和帧数检查单件单帧,并说明如何测量真正的曝光延迟。
学习目标
- 区分软件触发与外部硬件触发的信号路径及抖动来源。
- 配置
FrameStart、触发源、输入边沿和采集超时。 - 用实际触发次数、返回帧数及曝光起点检查漏拍和重拍。
两种触发的时间基准
软件触发由工控机通过 SDK 发出 TriggerSoftware 命令;相机收到命令后才开始一次帧采集。适合离线调试、单步拍照或对位置精度要求较宽松的工位。命令到达时间会受线程调度及 USB/GigE 控制链路影响。
硬件触发让光电传感器或 PLC 输出的脉冲直接进入相机输入端。例如以 Line1 的上升沿作为 FrameStart,相机不必等待工控机发出拍照命令。曝光仍有机型规定的输入传播、内部启动和可能的滤波延迟,不能理解为零延迟。
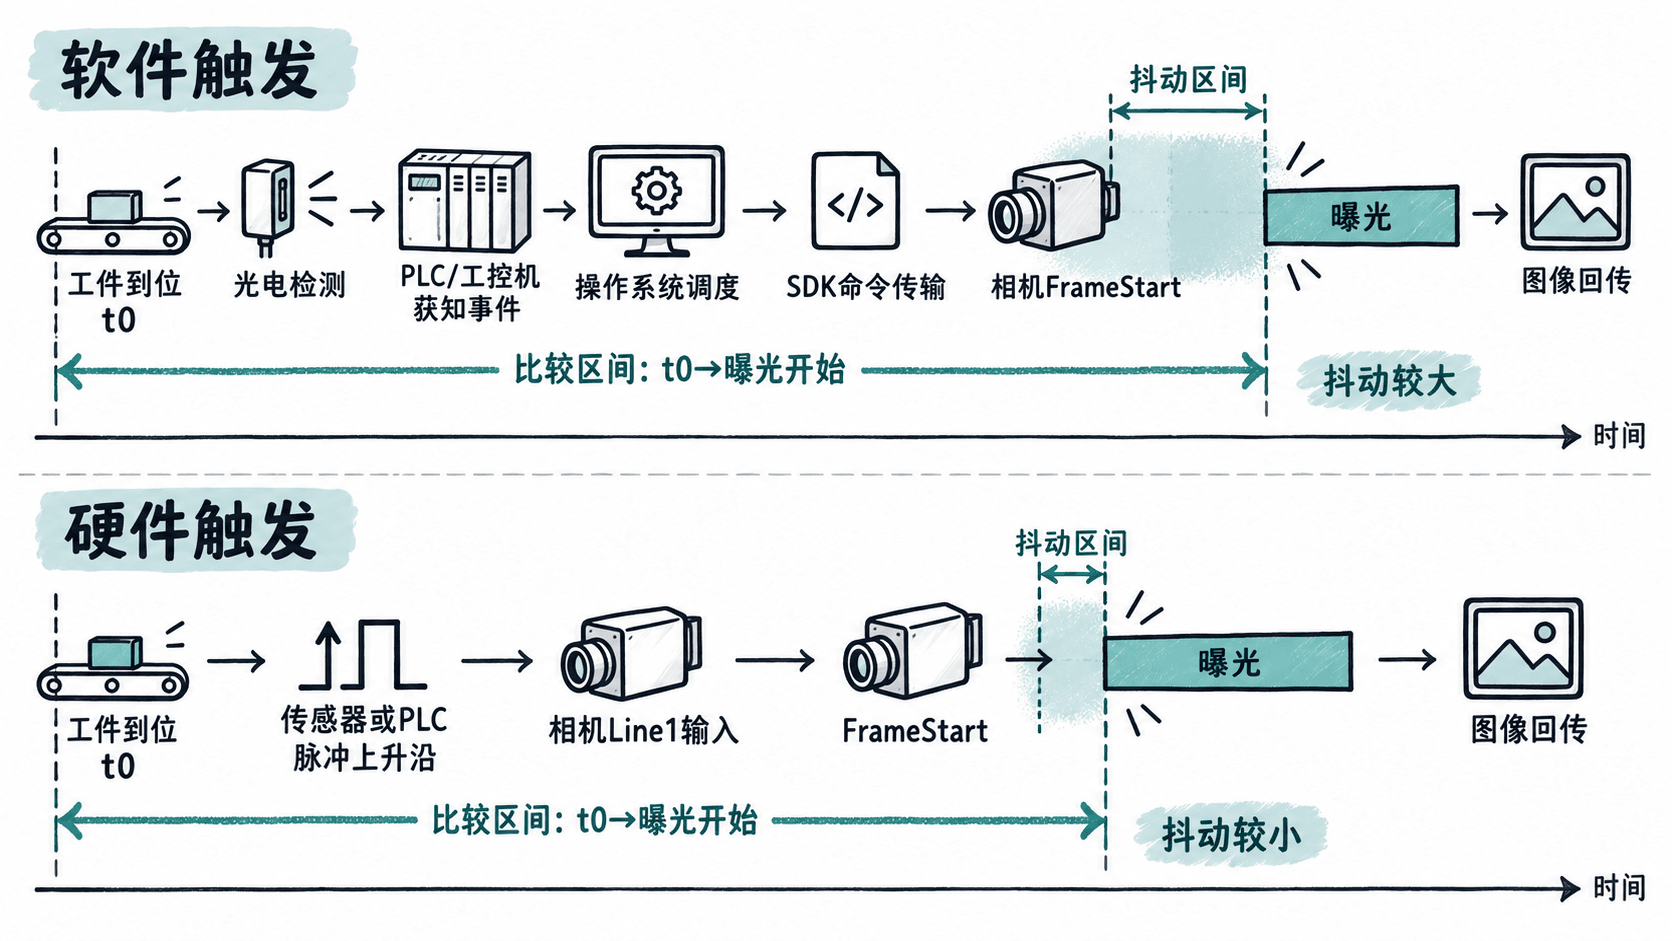
配置相机和外部输入
先在相机参数界面停止采集,确认机型支持 FrameStart 及 Line1。下面采用 GenICam 常见节点;不同机型可能没有某些选项,不能把节点名称相同理解为电气接口也相同。
| 参数 | 软件触发 | 硬件触发 |
|---|---|---|
AcquisitionMode |
Continuous |
Continuous |
TriggerSelector |
FrameStart |
FrameStart |
TriggerMode |
On |
On |
TriggerSource |
Software |
Line1 |
TriggerActivation |
不适用 | RisingEdge |
ExposureMode |
Timed |
Timed |
台架试验可将支持该节点的相机 ExposureTime 设为 5000 µs(5 ms),让两种模式使用相同的光照、曝光和 ROI,先以每 100 ms 一个工件事件的低速节拍验证。实际最短触发间隔还受读出时间和相机就绪状态约束,不能只按曝光时间计算。
硬件接线时,先查对应型号的 I/O 引脚图、允许电压及输入极性;PLC 的 24 V 输出不能在未核对电气规格时直接接入相机。检查 Line1 是输入端,并用相机的 LineStatus(若提供)观察信号随脉冲变化。触点抖动时,可按机型支持情况启用输入滤波,代价是增加触发延迟。
使用 pypylon 接收指定帧数
以下完整示例使用 Basler 的 pypylon API,适用于具有上述触发节点的机型。先确保相机在 pylon Viewer 中可发现,安装 Python 包 pypylon(可使用 python -m pip install pypylon),并关闭 Viewer 对相机的独占连接。其他厂商应使用各自 SDK 调用同名 GenICam 节点。
把代码保存为 trigger_capture.py:
import argparse
from pypylon import pylon


def main():
    parser = argparse.ArgumentParser()
    parser.add_argument("--mode", choices=["software", "hardware"], required=True)
    parser.add_argument("--count", type=int, default=3)
    args = parser.parse_args()
    if args.count < 1:
        parser.error("--count 必须大于 0")

    with pylon.InstantCamera(pylon.FirstFound) as camera:
        camera.Open()
        camera.AcquisitionMode.Value = "Continuous"
        camera.TriggerSelector.Value = "FrameStart"
        camera.TriggerMode.Value = "Off"
        camera.TriggerSource.Value = (
            "Software" if args.mode == "software" else "Line1"
        )
        if args.mode == "hardware":
            camera.TriggerActivation.Value = "RisingEdge"
        camera.TriggerMode.Value = "On"

        # OneByOne 保留接收顺序,避免只保留最新帧影响计数。
        camera.StartGrabbing(pylon.GrabStrategy_OneByOne)
        try:
            print("已开始等待触发")
            for index in range(1, args.count + 1):
                if args.mode == "software":
                    # 发送前等相机可接受下一次帧触发,最长等待 1 秒。
                    camera.WaitForFrameTriggerReady(
                        1000, pylon.TimeoutHandling_ThrowException
                    )
                    camera.ExecuteSoftwareTrigger()

                with camera.RetrieveResult(
                    3000, pylon.TimeoutHandling_ThrowException
                ) as result:
                    if not result.GrabSucceeded():
                        raise RuntimeError(result.ErrorDescription)
                    print(f"帧 {index}: {result.Width}x{result.Height}")
        finally:
            camera.StopGrabbing()


if __name__ == "__main__":
    main()
预期结果:运行 python trigger_capture.py --mode software --count 3 会依次发送三次软件触发。改用 python trigger_capture.py --mode hardware --count 3 后,程序只等待图像:看到“已开始等待触发”再向 Line1 输入三个间隔足够长的有效上升沿。
触发均成功时,预期输出为:
已开始等待触发
帧 1: <WIDTH>x<HEIGHT>
帧 2: <WIDTH>x<HEIGHT>
帧 3: <WIDTH>x<HEIGHT>
其中 <WIDTH> 和 <HEIGHT> 取决于相机当前 ROI。超过 3000 ms 未收到下一帧时,RetrieveResult 抛出超时异常,不应伪造一帧作为成功结果。
验证单件单帧并定位异常
将程序的 --count 改为 10,让 PLC 以约 100 ms 或更慢的间隔输出 10 次脉冲,同时记录 PLC 工件计数和应用接收帧数。验收应满足:10 件、10 次有效触发、10 帧成功图像;再做无脉冲试验,确认等待 3 秒会超时而不是自由运行出图。
仅打印前 10 帧不足以排除队列中还有额外图像,因此正式联调还应监控相机触发事件计数,或停止触发后继续检查接收队列,确认没有多余帧。
| 现象 | 优先排查 | 修正动作 |
|---|---|---|
| 无脉冲却连续出图 | TriggerMode 未开启、其他触发选择器仍生效 |
检查 FrameStart 和机型提供的其他触发项 |
| 有脉冲却超时 | 线号、边沿、极性、接线电压或脉冲早于采集就绪 | 用示波器和 LineStatus 核对输入,再延后发脉冲 |
| 一件多帧 | 传感器反复翻转、PLC 多次发脉冲、帧突发模式 | 做工件到位沿锁存、去抖及触发计数核对 |
| 高节拍漏帧 | 曝光或读出未完成、触发过密、接收缓冲积压 | 降低触发频率,查看相机就绪与丢帧统计 |
比较延迟与抖动
用示波器同时观察工件检测输出与相机的曝光状态输出(机型支持时可配置 ExposureActive),测量每次从检测边沿到曝光开始的时间差。不要用 Python 收到图像的时间代替曝光时刻:它还包含曝光、读出、数据传输和排队时间。
例如在相同工位测得五次延迟:软件触发为 8、10、9、13、10 ms,硬件触发为 0.20、0.22、0.19、0.21、0.20 ms。以最大值减最小值表示范围抖动,分别是 5 ms 和 0.03 ms。这组数值仅用于演示计算方法,不是任何型号的保证值;正式选型至少测量数百次,并记录 P95、最大延迟和漏触发率。
若硬件触发的延迟仍明显变长,检查 TriggerDelay、输入滤波、曝光模式及内部时序。最终以实测结果确认工件在曝光时是否仍处于允许的位置误差范围内。