
智能制造与工业软件 / 系统课时
求解相机内参与镜头畸变系数
求解相机内参与镜头畸变系数
用同一套相机和镜头拍摄多张不同姿态的棋盘格,提取角点后由 OpenCV 求出内参矩阵与畸变系数,再用重投影误差筛查标定质量。完成后可保存参数,并对产线样张去畸变,为后续尺寸测量准备一致的像素坐标。
学习目标
- 准备满足角点数量、姿态和视野覆盖要求的标定图。
- 使用
calibrateCamera求解内参与畸变,并计算逐张重投影误差。 - 使用已求得的参数去畸变,识别标定结果的适用边界。
采集可用于求解的棋盘格图像
准备平整且尺寸已核实的棋盘格,横向 9 个、纵向 6 个内部角点,对应 10×7 个方格;相邻角点间距取实测 20.0 mm。角点的物理坐标从 (0,0,0) 排列到 (160,100,0) mm,图像上检测到的对应位置则以像素为单位。findChessboardCorners 的 (9,6) 指内部角点数量,不能误填方格数量。
固定相机分辨率、镜头焦距、对焦位置及光圈,在相同成像设置下采集 15~25 张 PNG,放在 calib/ 目录。让棋盘格轮流出现在画面中央、四角及边缘,包含左右和上下倾斜约 15°~30° 的姿态,且每张都能清晰看到全部内部角点。不要只在画面中心拍摄十几张平行正视图:这会削弱对畸变和焦距的约束。
检查棋盘纸面是否翘曲、方格边缘是否反光或拖影;大角度导致角点无法识别的图像应剔除。实际进入计算的有效图像应不少于 12 张,这只是练习的下限,不是生产标定的统一合格标准。
理解内参、畸变与重投影
内参矩阵 K 包含以像素计的焦距 fx、fy 和主点 cx、cy。常规五参数畸变向量按 k1, k2, p1, p2, k3 排列:k 描述径向畸变,p 描述切向畸变。每张棋盘图还有自己的 rvec、tvec,表示标定板相对于相机的姿态;K 和 dist 则由整组图像共同求得。
算法将标定板上的已知三维角点经当前姿态、内参与畸变模型投影到图像,再与实测二维角点比较。重投影 RMS 为全部角点预测位置与实测位置的二维欧氏距离平方均值开方,单位是像素;单张 RMS 能帮助发现局部模糊或错误角点。
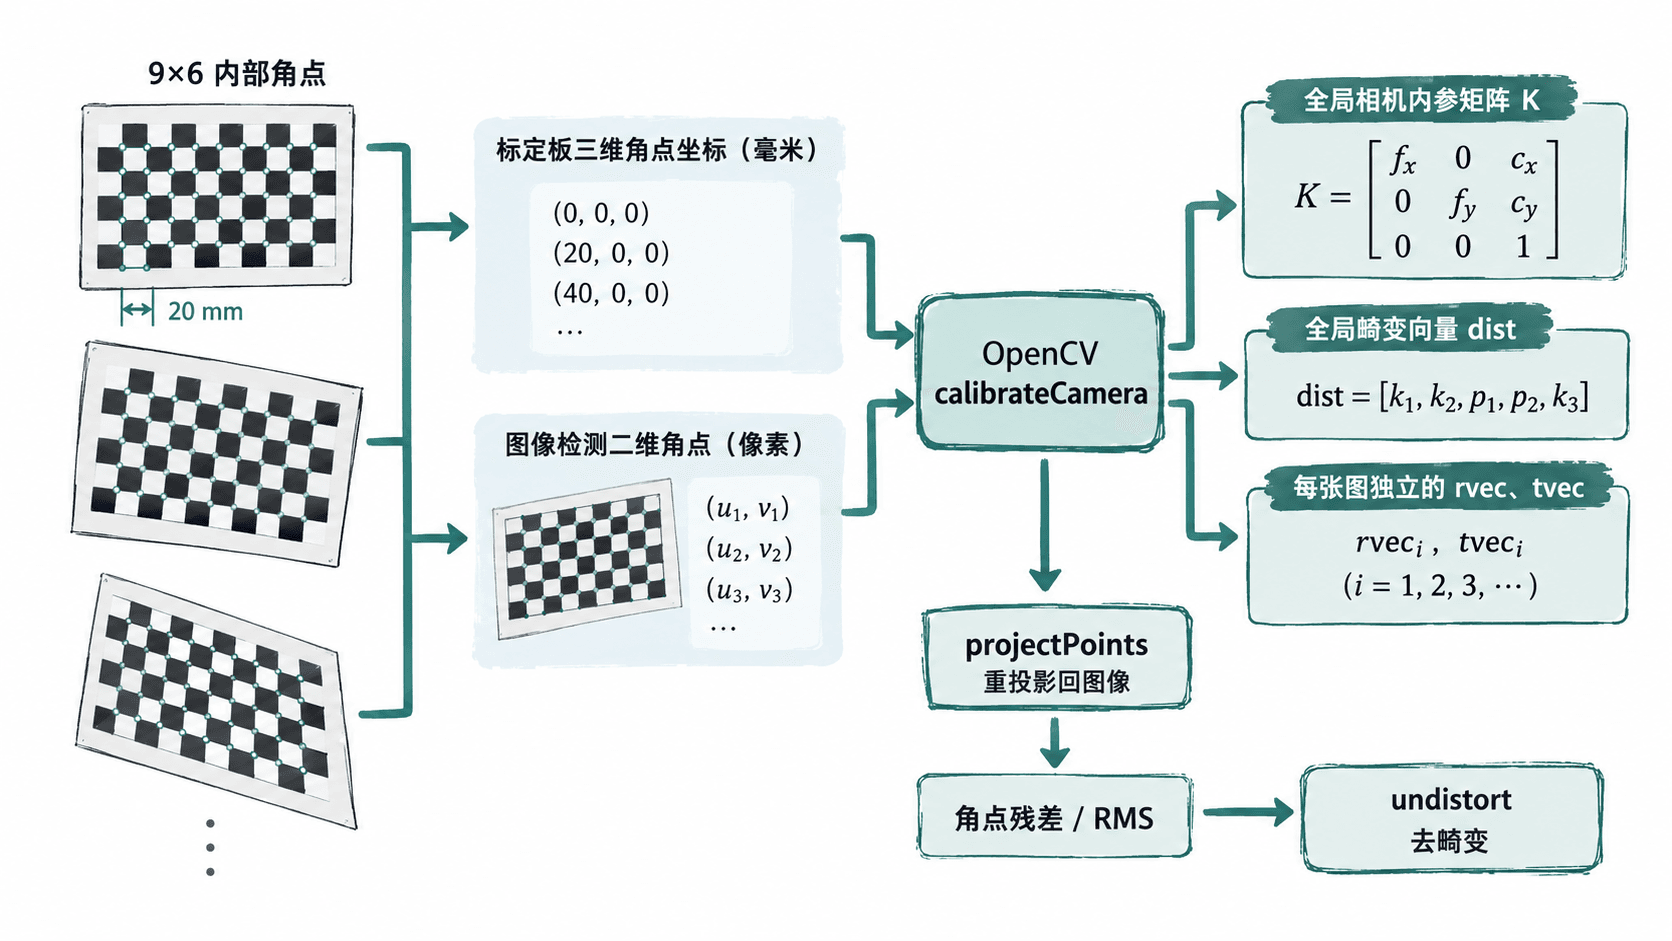
用 OpenCV 完成标定与去畸变
以下示例适用于 OpenCV-Python 4.x 和 NumPy。安装依赖 python -m pip install opencv-python numpy,将棋盘格图片保存为 calib/*.png,再准备一张与标定图分辨率相同的 inspection.png。把代码保存为 calibrate.py 并执行 python calibrate.py。
from pathlib import Path

import cv2 as cv
import numpy as np

PATTERN = (9, 6)  # 内部角点:横9、纵6
SQUARE_MM = 20.0
paths = sorted(Path("calib").glob("*.png"))
if not paths:
    raise FileNotFoundError("calib 目录内没有 PNG 图片")

# 每个角点的标定板坐标,Z=0,长度单位为毫米
obj = np.zeros((PATTERN[0] * PATTERN[1], 3), np.float32)
obj[:, :2] = np.mgrid[0:PATTERN[0], 0:PATTERN[1]].T.reshape(-1, 2) * SQUARE_MM
obj_points, img_points, used = [], [], []
image_size = None
criteria = (cv.TERM_CRITERIA_EPS + cv.TERM_CRITERIA_MAX_ITER, 30, 0.001)

for path in paths:
    image = cv.imread(str(path))
    if image is None:
        raise ValueError(f"无法读取: {path}")
    gray = cv.cvtColor(image, cv.COLOR_BGR2GRAY)
    size = (gray.shape[1], gray.shape[0])
    if image_size is None:
        image_size = size
    if size != image_size:
        raise ValueError("标定图分辨率不一致")
    found, corners = cv.findChessboardCorners(gray, PATTERN)
    if not found:
        continue
    # 亚像素定位降低角点量化误差
    refined = cv.cornerSubPix(gray, corners, (11, 11), (-1, -1), criteria)
    obj_points.append(obj.copy())
    img_points.append(refined)
    used.append(path.name)

if len(obj_points) < 12:
    raise RuntimeError(f"有效标定图不足12张:{len(obj_points)}")

rms, K, dist, rvecs, tvecs = cv.calibrateCamera(
    obj_points, img_points, image_size, None, None
)

# 逐张计算角点二维重投影 RMS,定位最差视图
view_errors = []
for points3d, corners2d, rvec, tvec in zip(obj_points, img_points, rvecs, tvecs):
    projected, _ = cv.projectPoints(points3d, rvec, tvec, K, dist)
    delta = projected.reshape(-1, 2) - corners2d.reshape(-1, 2)
    view_errors.append(float(np.sqrt(np.mean(np.sum(delta ** 2, axis=1)))))
worst = int(np.argmax(view_errors))

np.savez("calibration.npz", K=K, dist=dist, image_size=image_size)
sample = cv.imread("inspection.png")
if sample is None or (sample.shape[1], sample.shape[0]) != image_size:
    raise ValueError("inspection.png 缺失或分辨率与标定图不同")
new_K, _ = cv.getOptimalNewCameraMatrix(K, dist, image_size, 0, image_size)
corrected = cv.undistort(sample, K, dist, None, new_K)
if not cv.imwrite("undistorted.png", corrected):
    raise IOError("去畸变图保存失败")

print(f"有效图数: {len(used)}")
print(f"总体 RMS: {rms:.3f} px")
print(f"最差单张: {used[worst]} / {view_errors[worst]:.3f} px")
print(f"fx, fy, cx, cy: {K[0,0]:.1f}, {K[1,1]:.1f}, {K[0,2]:.1f}, {K[1,2]:.1f}")
print("dist:", np.round(dist.ravel(), 6))
print("已生成: calibration.npz, undistorted.png")预期输出格式如下,实际数值由镜头、图像分辨率与标定图决定;<N>、<RMS>、<NAME> 等是待替换的结果占位,不是固定数值。
有效图数: <N>
总体 RMS: <RMS> px
最差单张: <NAME> / <VIEW_RMS> px
fx, fy, cx, cy: <FX>, <FY>, <CX>, <CY>
dist: [<K1> <K2> <P1> <P2> <K3>]
已生成: calibration.npz, undistorted.png
检查误差并决定是否重新采集
先看总体 RMS,再看最差单张的 RMS。可以把 总体 RMS 不高于 0.5 px 作为普通工业镜头的初始排查目标,但它不是通用验收阈值:最终要求应由缺陷尺寸、测量公差和独立验证样张决定。比如总体 0.35 px、最差单张 1.20 px,优先检查那张图是否模糊、反光或角点误识别;删除后需重新标定,而不能只修改报告里的误差。
再用未参加求解的棋盘格图验证去畸变效果:将矫正后棋盘格的横纵直线与图像边缘附近的残余弯曲进行对比,并复查边缘角点的重投影偏差。仅有低 RMS 还不代表实际尺寸测量一定准确,尤其当所有视图集中在中心区域时。
getOptimalNewCameraMatrix 的 alpha=0 倾向于减少黑边,但可能牺牲边缘视野;取 alpha=1 通常保留更多原始视野,同时可能引入黑边。去畸变后的像素坐标应与 new_K 对应,若再按有效 ROI 裁剪,主点位置还需扣除裁剪偏移。
去畸变只处理镜头几何畸变,不会自动把像素换算成毫米。若要测量工件平面尺寸,还需利用该平面的标定点求单应性或像素与实际长度的映射,并用独立量块核对全视野误差。