
智能制造与工业软件 / 系统课时
用旋转矩形估算工件长宽
用旋转矩形估算工件长宽
工件在相机画面中发生旋转时,水平和垂直方向的包围框会同时包含工件的长度、宽度分量,直接测量容易高估尺寸。本课使用 OpenCV 最小外接旋转矩形提取工件主方向上的长宽,再结合标定比例换算为毫米,并说明这种估算的适用边界。
学习目标
- 使用 OpenCV 计算目标轮廓的最小外接旋转矩形。
- 区分旋转矩形的边长、角度与轴对齐包围框的宽高。
- 将像素尺寸换算为毫米,并核对测量误差与公差。
为什么普通包围框会测量失真
cv2.boundingRect() 返回与图像坐标轴平行的矩形。工件旋转后,即使实物长宽不变,这个矩形的宽高也会随角度增加而改变。例如,长度为 120 mm、宽度为 40 mm 的矩形工件,旋转 45° 时,其轴对齐包围框的两个方向尺寸理论上都接近 mm,无法直接把它们当成长和宽。
cv2.minAreaRect() 则计算能够包住轮廓的最小面积旋转矩形。它返回中心点、两个边长和旋转角度。将较长边识别为工件长边、较短边识别为工件短边,可以降低平面内旋转对尺寸估算的影响,但不能自动消除透视、镜头畸变或轮廓缺损造成的误差。
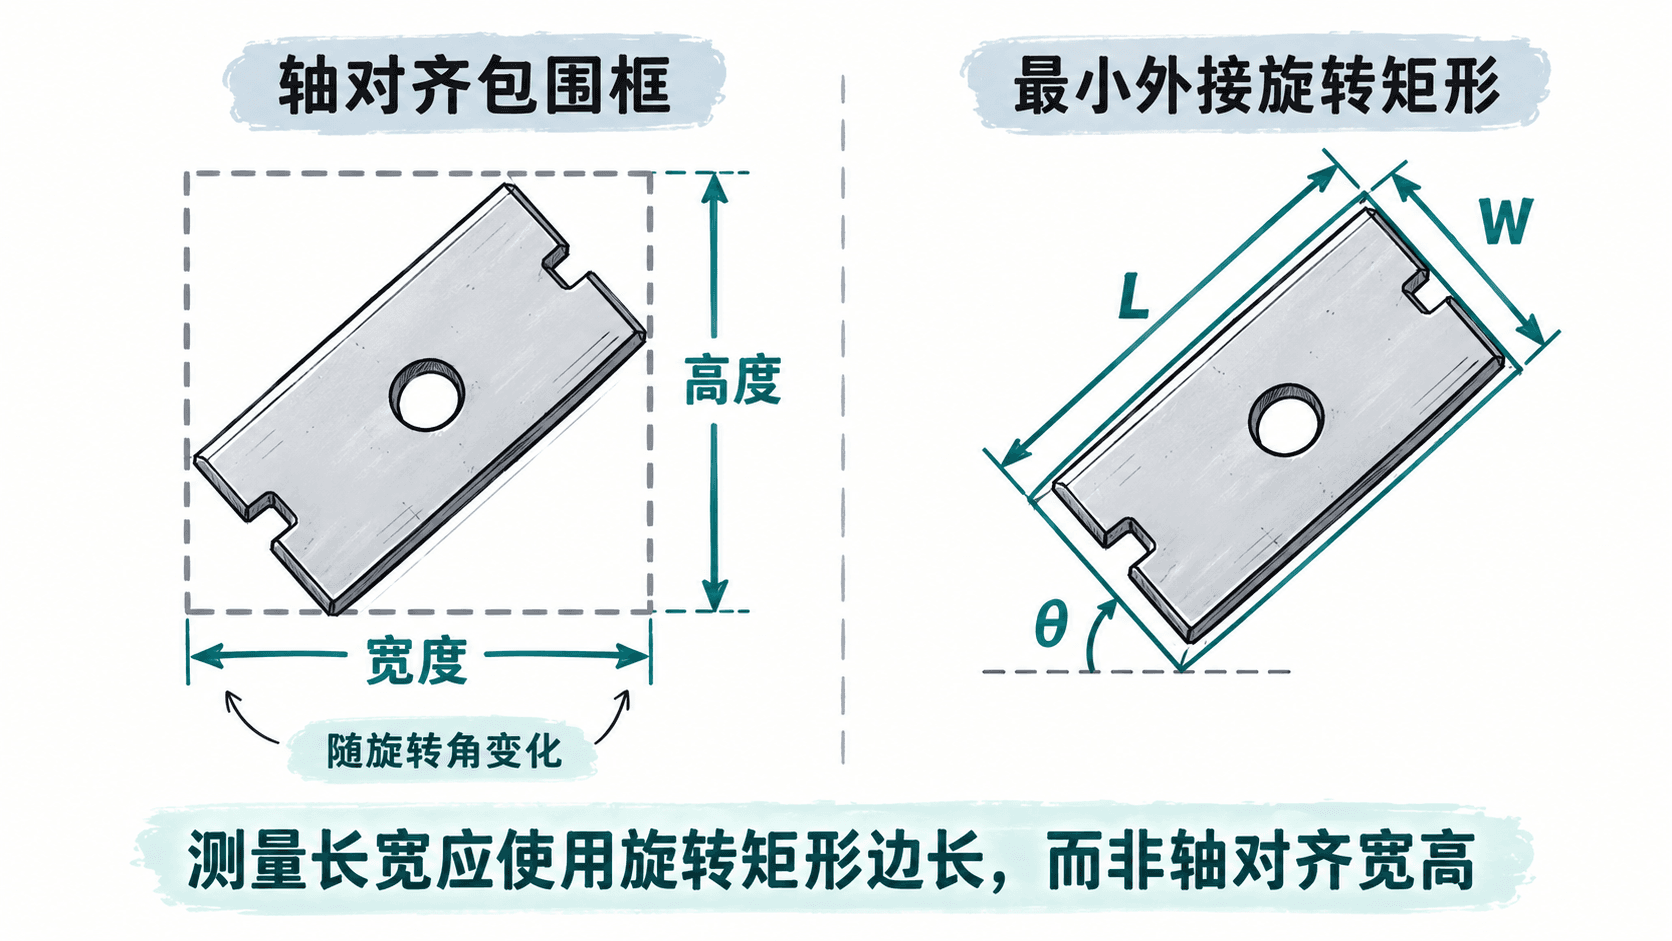
用 OpenCV 提取旋转矩形的边长
适用环境为 Python 3 与 OpenCV 4.x。输入可以是二值图像提取出的外轮廓,也可以是已有的轮廓点数组。先过滤面积过小的噪声,再调用 cv2.minAreaRect()。返回的两个边长可能随轮廓方向而互换,因此应统一按长边和短边命名,不要假设 width 永远代表工件长边。
下面的示例用一个已知的旋转矩形轮廓演示提取与尺寸换算。示例假设相机已完成平面标定,并且测量区域内的比例为每像素 0.2 mm;这个比例仅用于演示,实际项目应采用经过标定的尺度或平面坐标映射。
import cv2
import numpy as np

# 构造一组旋转矩形轮廓点,单位为像素。
box = ((200.0, 150.0), (600.0, 200.0), 30.0)
points = cv2.boxPoints(box).astype(np.float32)
contour = points.reshape((-1, 1, 2))

rect = cv2.minAreaRect(contour)
(_, _), (side_a, side_b), angle = rect

long_px = max(side_a, side_b)
short_px = min(side_a, side_b)
mm_per_px = 0.2
long_mm = long_px * mm_per_px
short_mm = short_px * mm_per_px

print(f"长边: {long_px:.1f} px = {long_mm:.1f} mm")
print(f"短边: {short_px:.1f} px = {short_mm:.1f} mm")
print(f"OpenCV角度字段: {angle:.1f} deg")
预期输出
长边: 600.0 px = 120.0 mm
短边: 200.0 px = 40.0 mm
OpenCV角度字段: 30.0 deg
角度字段的表示方式受边长排序和 OpenCV 版本的矩形角度约定影响,不能把它当作永远相对于水平轴的工件朝向。若项目需要稳定的方向角,应同时检查边长顺序,并根据矩形顶点坐标计算主边方向;测量长宽时则只需统一选取较长边与较短边。
将像素尺寸换算为实际尺寸
若相机正对工件所在平面,镜头畸变已校正,并且工作区域的尺度变化足够小,可以使用标定获得的比例进行近似换算。设比例为 毫米/像素,则长宽估算值分别为:
例如,旋转矩形长边为 600 px、短边为 200 px,标定比例为 0.2 mm/px,则结果为 120 mm × 40 mm。不要把相机分辨率、镜头焦距或单个工件的理论尺寸直接当作通用比例;应使用标定板和实际工作距离验证换算关系。
当工件所在平面存在明显透视,或者视野不同位置的像素比例明显不同,应先进行镜头畸变校正,再通过平面单应性或已标定的像素到工位坐标映射计算边长。对映射后的轮廓点应在毫米坐标系中求边长,而不是将单一像素比例套用到整幅画面。
结合公差判断测量结果
几何尺寸估算值应与图纸的名义尺寸和上下限比较,而不能仅凭显示值判断合格。假设工件长度规格为 mm、宽度规格为 mm,则长度允许范围为 119.5~120.5 mm,宽度允许范围为 39.7~40.3 mm。只有两个尺寸都落入各自范围,且测量系统的不确定度满足检验要求,才能判为尺寸合格。
真实产线还要考虑分割阈值造成的轮廓偏移、毛刺和倒角、工件遮挡、像素量化误差以及标定误差。建议用已知尺寸的标准件在视野中心与边缘进行重复测量,并记录偏差和重复性;若结果靠近公差边界,应结合测量不确定度设置复核区,避免把估算值直接当成无误差的真实尺寸。
检查结果是否可靠
验证时可固定同一工件,在平面内分别旋转 0°、15°、30°、45°和 60°,每个角度采集多次并比较输出的长宽。若测量值随旋转角度明显变化,应优先检查轮廓提取、像素比例、畸变校正与平面透视,而不是通过手动修正矩形角度来补偿尺寸。若轮廓包含连在一起的多个工件或大量突出的噪声,最小外接矩形会包住整个轮廓,需先正确分离目标并过滤无关轮廓。