
智能制造与工业软件 / 系统课时
从灰度直方图判断光照波动
从灰度直方图判断光照波动
本课使用灰度直方图、分位数和局部亮度统计判断机器视觉图像是否欠曝、过曝或存在空间亮度漂移。通过一段可运行的 Python 示例,建立可量化的诊断指标,并决定优先调整成像参数还是进行图像归一化。
学习目标
- 读懂灰度直方图的分布范围、峰值和两端堆积,识别欠曝、过曝及亮度变化。
- 使用分位数、暗像素比例和亮度分块定位全局与局部照明问题。
- 根据统计结果选择成像参数调整、照明校正或灰度归一化方案。
先看全局直方图,判断亮度落在哪里
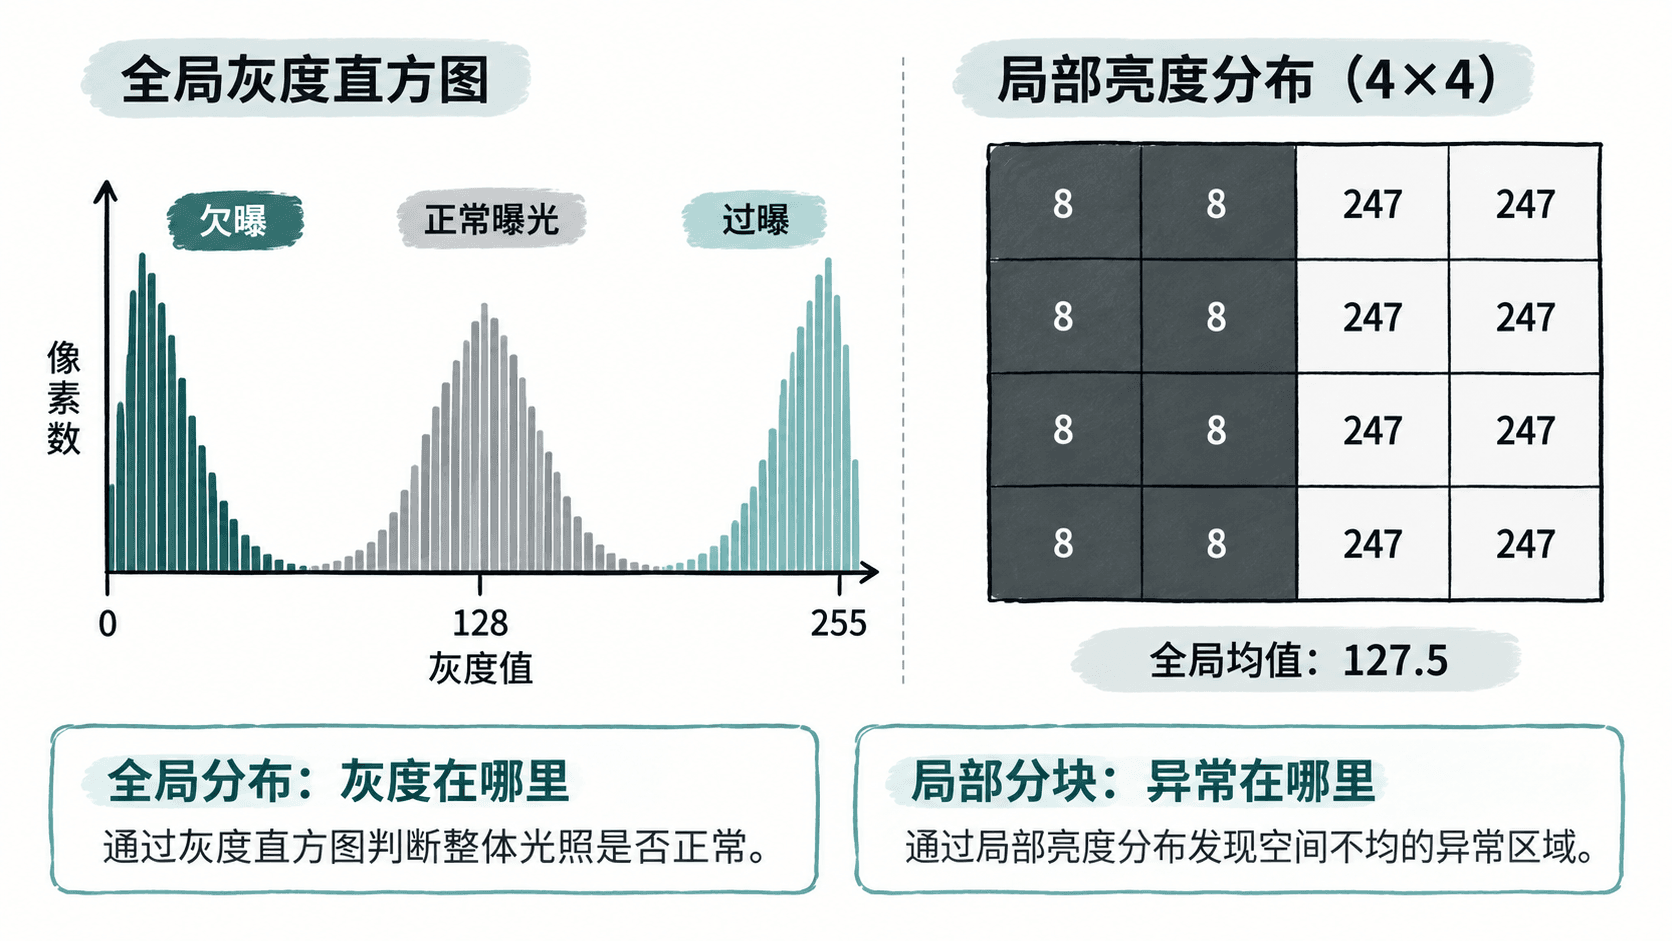
8 位灰度图的像素值范围为 0~255:0 为黑色,255 为白色。灰度直方图统计每个灰度值对应的像素数量,可以快速观察整幅图的亮度分布,但不能单独说明亮度异常发生在什么位置。
| 直方图特征 | 可能现象 | 需要进一步检查的内容 |
|---|---|---|
| 大量像素集中在 0 附近 | 欠曝、阴影过重或暗背景占比高 | 暗部细节是否消失,曝光是否不足 |
| 大量像素集中在 255 附近 | 过曝或高光饱和 | 缺陷边缘及反光区域是否丢失细节 |
| 整体峰值向高灰度移动 | 光源变亮、曝光增加或增益提高 | 与参考图相比,变化是否发生在全图 |
| 分布较宽或出现多个峰 | 不同材质、背景和阴影混合,也可能存在照明不均 | 检查 ROI 与不同空间位置的亮度 |
不要只用平均灰度作判断。例如,左半幅像素均为 8,右半幅均为 247 时,整幅图的平均灰度为 127.5,看起来处于中间范围;但两侧分别很暗和很亮,平均值掩盖了严重的空间差异。
用分位数和局部亮度定位异常
全局统计至少观察平均灰度、低分位数和高分位数。第 1 百分位数 P1 反映较暗区域,第 99 百分位数 P99 反映较亮区域;它们通常比单独查看极值更不容易受少量异常像素影响。对于接近 0 或 255 的像素,还应统计其占比,以判断灰度是否堆积在动态范围边界。
随后把图像或检测 ROI 划成 4×4 个小块,计算每块平均灰度。若相邻区域持续存在明显差值,可能是照明不均、渐晕、工件高度变化或反光造成的局部亮度差异。分块统计能够保留空间信息,但块太大可能漏掉局部阴影,块太小则容易受纹理和缺陷影响。
运行统计脚本并验证结果
以下示例使用 NumPy 生成一个可重复的测试图像:左半幅灰度为 8,右半幅灰度为 247。默认运行时无需准备样张;指定图像路径时则读取实际灰度图。安装依赖后,可将统计结果用于检查曝光和照明稳定性。
python -m pip install numpy opencv-python
python analyze_brightness.py
预期结果:默认测试图像的统计值应与下列输出一致。
mean=127.50, p1=8.00, p50=127.50, p99=247.00
dark(<=16)=50.00%, bright(>=240)=50.00%
tile means (4x4):
[8.0, 8.0, 247.0, 247.0]
[8.0, 8.0, 247.0, 247.0]
[8.0, 8.0, 247.0, 247.0]
[8.0, 8.0, 247.0, 247.0]
将下面代码保存为 analyze_brightness.py。代码使用 16 作为暗像素阈值、240 作为亮像素阈值,这些只是演示起点,实际项目应根据材质、背景和检测目标调整。传入图片路径时,图像必须能够被 OpenCV 解码。
import sys
import cv2
import numpy as np


def main():
    if len(sys.argv) > 1:
        gray = cv2.imread(sys.argv[1], cv2.IMREAD_GRAYSCALE)
        if gray is None:
            raise SystemExit("无法读取图像,请检查文件路径和格式")
    else:
        # 构造可复现的左右亮度不均样例。
        gray = np.empty((120, 160), dtype=np.uint8)
        gray[:, :80] = 8
        gray[:, 80:] = 247

    if gray.size == 0:
        raise SystemExit("图像为空,无法计算亮度统计")

    p1, p50, p99 = np.percentile(gray, [1, 50, 99])
    dark_pct = np.mean(gray <= 16) * 100
    bright_pct = np.mean(gray >= 240) * 100

    print(
        f"mean={np.mean(gray):.2f}, "
        f"p1={p1:.2f}, p50={p50:.2f}, p99={p99:.2f}"
    )
    print(
        f"dark(<=16)={dark_pct:.2f}%, "
        f"bright(>=240)={bright_pct:.2f}%"
    )

    # 分块保留空间位置,便于识别局部照明差异。
    row_tiles = np.array_split(gray, 4, axis=0)
    tile_means = [
        [round(float(tile.mean()), 2)
         for tile in np.array_split(row, 4, axis=1)]
        for row in row_tiles
    ]
    print("tile means (4x4):")
    for row in tile_means:
        print(row)


if __name__ == "__main__":
    main()
预期结果:运行 python analyze_brightness.py 时应得到前述均值 127.50、暗像素比例 50.00%、亮像素比例 50.00%,并观察到左侧分块均值为 8.0、右侧分块均值为 247.0。读取真实图像时,输出会随图像内容变化;可使用 python analyze_brightness.py <PATH> 分析具体文件,其中 <PATH> 应替换为实际图像路径。
区分欠曝、过曝和照明漂移
对同一型号工件,先固定相机、镜头、光源位置、曝光时间、增益和检测 ROI,采集一组经过确认的合格参考图。比较新图与参考图的 P1、P50、P99、暗亮像素比例以及分块均值。建议先收集不少于 30 张正常样本,再根据正常样本统计范围建立报警阈值,而不是将某个通用灰度阈值直接用于所有产线。
- 整体偏暗: 若多个 ROI 的中位数都下降,且暗部细节减少,优先检查光源输出、曝光时间和光圈。确认运动模糊允许的曝光上限后再增加曝光,避免为了提亮图像引入拖影。
- 整体偏亮或高光饱和: 若 P99 接近 255 且亮像素比例异常增大,检查反光、曝光时间和光源强度。已经饱和的像素失去了原始亮度信息,后续归一化无法恢复缺失细节。
- 局部亮度漂移: 若不同分块均值差异明显,而工件与相机参数未改变,检查光源角度、遮挡、镜头渐晕、工件姿态和表面反射。固定位置的亮度差可考虑暗场/平场校正,变化较大的镜面反光则应优先调整光学方案。
曝光时间、模拟增益和光源强度会共同影响图像亮度,但它们对噪声、动态范围和运动模糊的影响不同。尽可能先稳定照明和光学条件,再调整曝光;增益宜在满足信号需求时谨慎增加,并保留每项参数变更前后的样图与统计记录。
决定是否进行灰度归一化
归一化适合处理仍保留细节的亮度范围差异,但不能代替光源维护或修复饱和信息。若只是整体亮度发生小幅、可重复的变化,可在检测 ROI 上采用固定范围线性拉伸;如果不同批次自动使用不同的最小值和最大值,可能把原本较弱的缺陷放大,也可能让合格与不合格样本的灰度阈值失去一致性。
例如,若稳定参考样本的有效灰度区间为 20~220,可将区间线性映射到 0~255,并对区间外的值截断。映射公式为 。生产检测应固定参考上下限,并使用一组覆盖不同批次、照明状态和缺陷等级的样本验证准确率,不能让每张图片独立拉伸后直接沿用未经复核的判定阈值。
最终判断应结合全局直方图、局部分块、参考样本和缺陷检测结果:先排除欠曝、饱和、照明位置变化等成像问题;在细节仍然存在且变化可控时,才应用经过验证的归一化或平场校正。这样可以避免用图像处理掩盖真实的光学故障。