
智能制造与工业软件 / 系统课时
拟合边缘直线估计平行度
拟合边缘直线估计平行度
对板件进行机器视觉测量时,直接比较两个边缘点的位置容易受到像素噪声、毛刺和局部缺陷影响。本课使用轮廓点拟合边缘直线,通过计算两条直线的夹角与间距,判断边缘倾斜和近似平行度偏差,并将结果换算为毫米用于公差判定。
学习目标
- 使用最小二乘法拟合工件的两条边缘直线,并识别不可靠的拟合结果。
- 计算边缘夹角、指定位置的间距及沿长度方向的间距变化。
- 根据标定比例和产品公差输出可复核的检测结论。
从轮廓点得到稳定的边缘直线
边缘提取后会得到一组图像坐标点,例如 。由于边缘存在噪声,不宜只使用首尾两个点定义直线。更稳妥的方法是对整组有效轮廓点进行最小二乘拟合,减小单个异常点对方向估计的影响。
对于接近竖直的边缘,不建议统一拟合成 ,因为当直线接近竖直时斜率会变得非常大。可以采用一般直线形式 ,并约束 。这种形式既适用于水平边缘,也适用于竖直边缘。
实际操作时,先裁剪固定检测区域 ROI,再提取目标边缘轮廓。排除孔洞、倒角、反光断点以及明显不属于目标边缘的点后,对保留点集拟合直线。对于存在少量毛刺或错误轮廓的场景,可以先使用 RANSAC 识别内点,再对内点进行最小二乘精拟合。
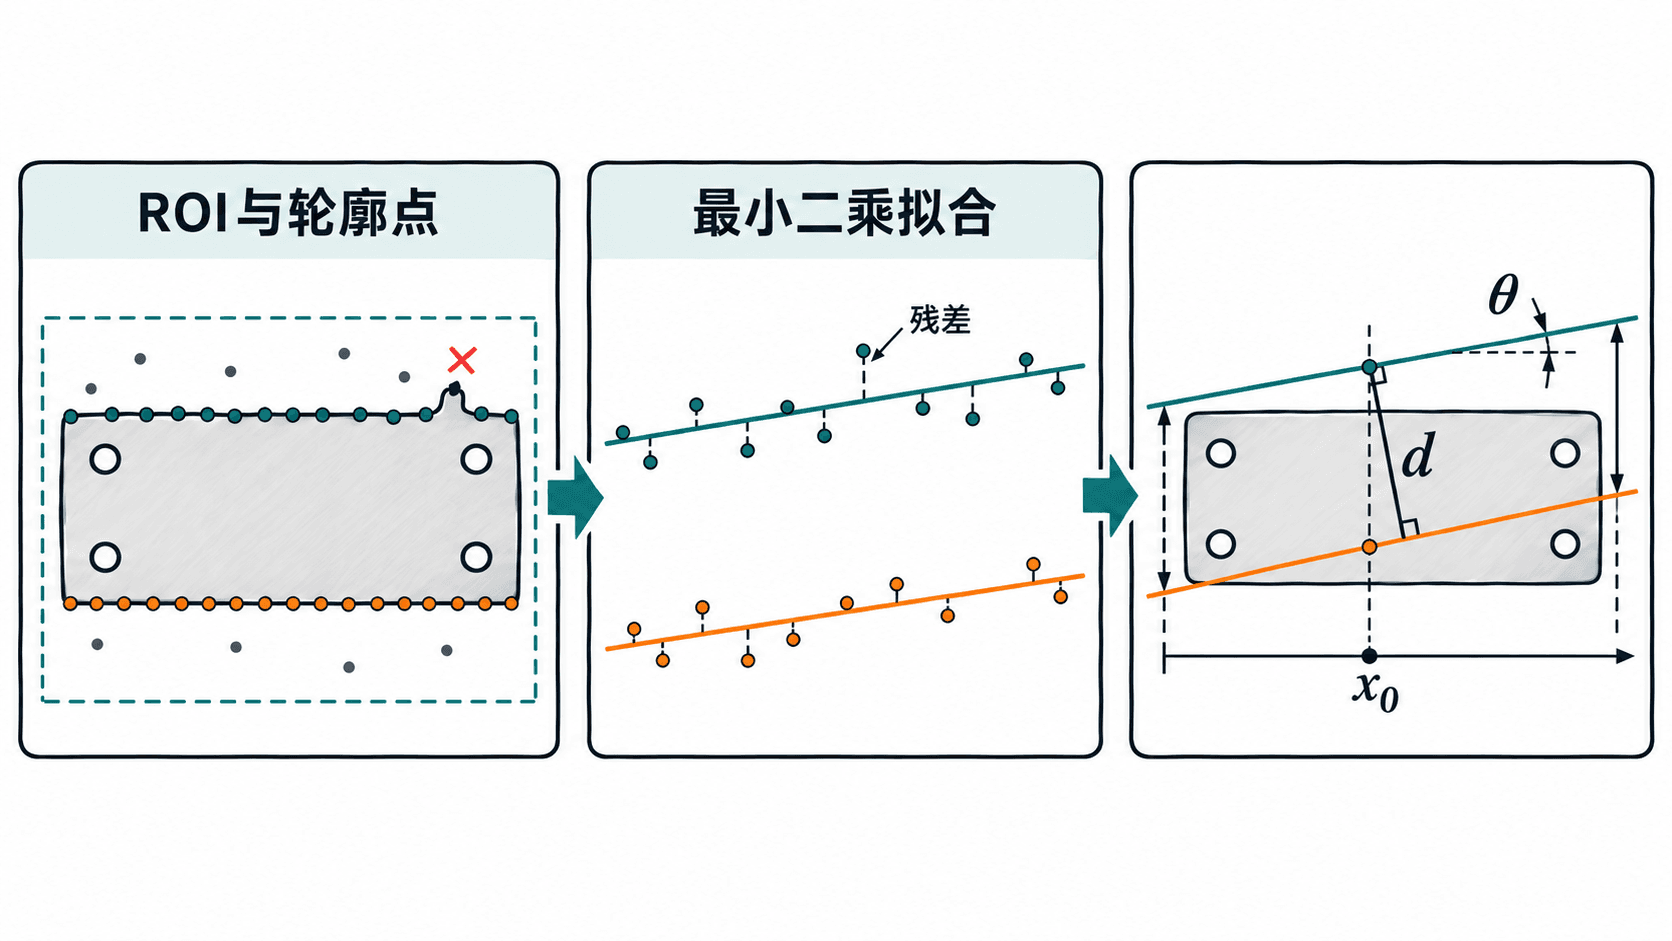
计算两条边缘的夹角
当两条边缘拟合为一般直线时,可分别得到方向法向量 和 。由于法向量已经归一化,两条直线之间的无向夹角可通过点积计算:
计算得到的是弧度,转换成角度时乘以 。绝对值用于忽略法向量朝向相反所产生的符号差异。若两条边缘分别拟合为斜率 和 ,也可以使用斜率公式计算夹角,但只适用于两条直线都能可靠表示为 的情况。
例如,边缘 A 的方向角为 ,边缘 B 的方向角为 ,两者的夹角为 。仅检查夹角还不够:两条边缘可能夹角很小,但在测量区域一端的间距已经超出产品要求。因此,夹角适合用于方向偏差判断,不应代替间距公差检测。
测量边缘间距与平行度偏差
当两条直线完全平行时,它们之间的垂直距离处处相等。若两线并不平行,沿板件长度方向观察时,间距会发生变化。因此,实际测量应在规定的有效长度内选取多个位置,计算两边缘的间距变化。
一种便于生产验收的方式,是将两条拟合直线与同一组测量截线求交,再计算对应交点之间的距离。截线应与设计规定的测量方向一致。若产品规范要求的是垂直于基准边的宽度,应使用该方向测量,不能把任意图像横向距离直接当作垂直距离。
例如,板件有效长度为 ,左端测得宽度为 ,右端测得宽度为 ,两端变化量为 。这表示该测量方向上的宽度变化为 ,但是否合格仍取决于图纸指定的公差定义。对于平行度要求,应明确基准边、被测边、测量长度和采用的评价方法,不能不加区分地把宽度变化量等同于所有标准定义下的平行度公差。
如果两条直线在图像坐标中表示为归一化形式 ,点 到直线的距离为 ,单位是像素。两条平行直线的系数方向一致且法向量已归一化时,可利用常数项之差求出像素距离;对于不平行的直线,应在指定测量位置求交点或求点到直线距离,不能直接套用平行线公式。
用标定比例换算毫米并执行公差判定
如果相机已经完成平面标定,并确认当前工作平面可以使用统一的毫米换算比例,设比例为 毫米/像素,则像素距离 可换算为:
例如,标定比例为 ,某处测得边缘距离为 ,换算后为 。如果该产品规定宽度为 ,可接受范围就是 至 。测量值为 时符合该宽度公差;但还需要独立检查平行度要求,不能用宽度合格替代平行度合格。
建议同时记录夹角、测量长度、两端间距、最大与最小间距、拟合残差以及换算后的物理单位。对于单位宽度公差,可直接判断测量值是否落入上下限;对于平行度公差,则应按产品图纸规定的基准、评价长度和公差带定义判定,并预先制定测量不确定度的处理规则。
检查拟合质量与常见误判
拟合结果必须附带质量检查,不能只输出一条直线和一个测量数值。至少检查有效轮廓点数量、拟合残差、内点比例和边缘覆盖长度。若某条边缘只检测到很短一段,方向角可能对像素噪声十分敏感,应判为测量无效或触发重新采集,而不是直接输出合格。
例如,测量长度为 时,若边缘方向误差为 ,沿该长度产生的横向变化约为 。当产品的平行度要求仅为 时,这一误差已经足以影响判定。因此,应结合标定精度、像素分辨率、拟合残差与重复测量结果验证系统能力。
常见错误包括把图像中的水平线直接当作工件基准、用单个端点判断倾斜、混淆夹角与间距、以及在透视未校正时直接换算毫米。修正方法是统一测量坐标系、使用整段有效轮廓拟合、在指定位置和方向测量距离,并依据真实图纸公差完成判定。只有拟合质量、坐标换算和测量定义均满足要求,输出的平行度检测结果才具有可复核性。