
智能制造与工业软件 / 系统课时
校验条码与二维码是否可读
校验条码与二维码是否可读
产线上的条码即使肉眼清晰,也可能因为反光、模糊或印刷缺损而无法解码;成功解码也不代表工件信息正确。本课建立一套从符号定位、内容解码到业务校验的判定方法,并用 Python 实现一维码和二维码的可读性测试,最终输出可追溯的 OK/NG 原因。
学习目标
- 区分条码定位失败、解码失败和业务内容不匹配三类问题。
- 使用 OpenCV 与 ZXing-C++ 识别二维码和 Code 128 条码。
- 制定产线读码判定规则,并验证异常工件不会被错误放行。
把可读性拆成三个判定层级
工业读码不能只检查解码结果是否为空。完整判定需要依次回答三个问题:图像里有没有找到符号、符号能不能被正确解码、解出的内容是不是当前工件应该携带的数据。
| 判定阶段 | 检查内容 | 典型失败原因 | 输出状态 |
|---|---|---|---|
| 符号定位 | 是否检测到条码区域或二维码定位结构 | 偏位、遮挡、视野外 | NOT_LOCATED |
| 内容解码 | 能否还原完整编码数据 | 模糊、低对比度、污损 | DECODE_FAIL |
| 业务校验 | 格式及字段是否符合工单要求 | 错料、错批次、旧标签 | CONTENT_MISMATCH |
| 全部通过 | 定位、解码及业务校验均成功 | 无 | OK |
例如,当前工单要求二维码携带 PN=AX27;LOT=20261012。相机解出 PN=AX28;LOT=20261012 时,说明二维码本身可读,但产品型号不匹配,必须判为 NG,而不是读码成功就放行。
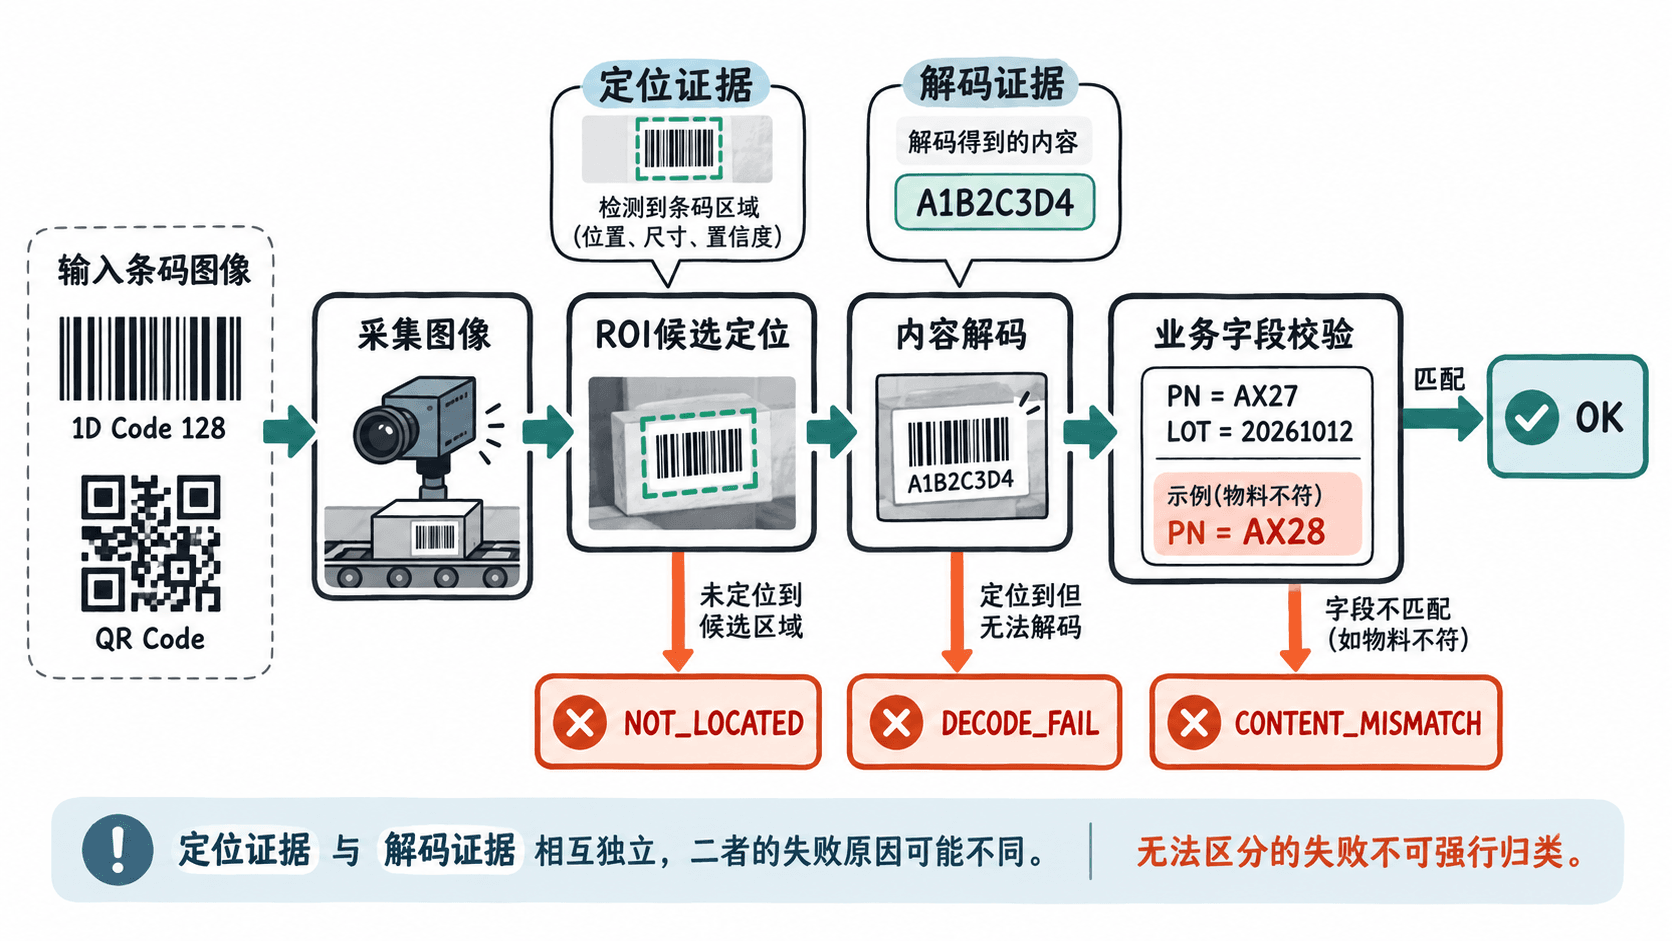
这里有一个重要边界:多数通用条码解码器在没有找到结果时,只能报告未识别,并不能保证区分定位失败和解码失败。要实现严格分类,必须额外保留独立的定位结果。不能把解码器返回空集合直接定义为定位失败。
选择码制并控制成像条件
一维码通过不同宽度的条与空编码,常见于包装标签和物流追溯。二维码通过二维模块存储信息,通常能够承载更多数据,并具有纠错能力。工业项目应先根据标签规范明确码制,而不是让解码器无限制尝试所有类型。
| 检查项目 | Code 128 一维码 | QR Code 二维码 |
|---|---|---|
| 主要特征 | 平行条空结构 | 方形模块和定位图形 |
| 定位重点 | 条纹方向、区域边界、完整静区 | 定位图形、四角位置、完整静区 |
| 常见失效 | 横向拖影、窄条粘连、静区被裁切 | 模块模糊、局部反光、定位图形缺损 |
| 数据校验 | 编码有效性及业务字段 | 编码有效性及业务字段 |
以固定相机拍摄 640×480 像素工件为例,可以先建立覆盖标签及周围背景的 ROI,再在 ROI 内进行条码定位和解码。若标签位置随工件偏移,则应先完成工件定位,再动态计算读码 ROI。
配置时重点检查三个条件:
- 保留静区。QR Code 四周通常要求至少 4 个模块宽的静区;Code 128 一般要求两侧至少保留 10 倍最窄条宽的静区,具体以适用码制规范和设备要求为准。
- 确保模块具有足够采样像素。初次调试可将最小条宽或二维码模块宽度达到约 3~4 像素作为工程起点,再通过真实样件测试确定是否需要更高分辨率。这不是通用合格阈值。
- 避免过曝和运动模糊。优先调整光源角度、曝光时间、镜头焦距与触发时机,不应依赖后处理强行恢复已经丢失的条纹细节。
使用 Python 实现解码和内容校验
以下示例适用于 Python 3.10 及以上、OpenCV 4.x,以及提供 create_barcode、read_barcodes 和 return_errors 接口的 ZXing-C++ Python 版本。示例使用生成的标准码图进行确定性测试,不依赖现场相机。
先安装依赖:
python -m pip install opencv-python numpy zxing-cpp预期结果:依赖安装成功,命令以退出码 0 结束。安装日志中的具体版本和下载信息随环境变化。
保存以下程序为 inspect_codes.py:
import cv2
import numpy as np
import zxingcpp

QR_TEXT = "PN=AX27;LOT=20261012"
CODE128_TEXT = "AX27-004218"


def check_qr(image, expected):
    # 二维码定位点与解码文本分开判断,避免混淆失败阶段。
    decoded, corners, _ = cv2.QRCodeDetector().detectAndDecode(image)
    if corners is None:
        return "NOT_LOCATED"
    if not decoded:
        return "DECODE_FAIL"
    return "OK" if decoded == expected else "CONTENT_MISMATCH"


def check_code128(image, expected):
    # 保留解码错误结果,但不能把空结果直接解释为定位失败。
    items = zxingcpp.read_barcodes(
        image,
        formats=[zxingcpp.BarcodeFormat.Code128],
        return_errors=True,
    )
    if not items:
        return "NOT_FOUND_OR_UNREADABLE"
    if len(items) != 1:
        return "MULTIPLE_SYMBOLS"
    if not items[0].valid:
        return "DECODE_FAIL"
    return "OK" if items[0].text == expected else "CONTENT_MISMATCH"


# 用已知内容生成测试码图,保留默认静区。
qr = np.asarray(
    zxingcpp.create_barcode(
        QR_TEXT, zxingcpp.BarcodeFormat.QRCode
    ).to_image(scale=8)
)
code128 = np.asarray(
    zxingcpp.create_barcode(
        CODE128_TEXT, zxingcpp.BarcodeFormat.Code128
    ).to_image(scale=4)
)

print("QR", check_qr(qr, QR_TEXT))
print("QR空白", check_qr(np.full((256, 256), 255, np.uint8), QR_TEXT))
print("QR错料", check_qr(qr, "PN=AX28;LOT=20261012"))
print("Code128", check_code128(code128, CODE128_TEXT))
运行命令:
python inspect_codes.py预期输出:
QR OK
QR空白 NOT_LOCATED
QR错料 CONTENT_MISMATCH
Code128 OK示例分别验证正常二维码、无符号图像、业务内容不匹配和正常一维码。Code128 的空结果特意保留为 NOT_FOUND_OR_UNREADABLE,因为 ZXing-C++ 没有返回结果并不意味着已经证实不存在条码。
生产现场可将生成测试图替换为 cv2.imread 读取的相机图像,并把固定期望值替换为 MES 或工单系统提供的当前产品编码。读取图像后应先检查是否为 None,再进行 ROI 截取和解码。对于多标签工件,还必须按预期数量、码制和位置检查,不能简单取第一条结果。
让解码结果满足业务规则
读出文本只是第一步。假设二维码格式为 PN=产品型号;LOT=批次号,实际生产可以按以下顺序校验:
- 检查内容是否包含
PN和LOT两个必填字段,且不存在重复字段。 - 检查产品型号是否等于工单要求的
AX27。 - 检查批次号是否等于当前批次
20261012,不能仅因为格式正确就放行。 - 检查同一工位是否只存在规定数量的有效码,避免误读相邻工件标签。
上述示例使用完整字符串相等比较,适合字段顺序和编码格式严格固定的场景。如果现场允许字段顺序变化,应先按约定协议解析为键值字段,再逐项比较;不能通过简单的字符串包含关系判断整码合格。
还需要区分码制自身校验和业务校验。Code 128 具有符号校验机制,QR Code 具有错误检测与纠错能力,但这些机制不能证明标签属于当前工单。正确解出错误产品的合法编码,仍然必须判 NG。
现场异常处理与验收
上线前应准备正常码、偏位码、模糊码、污损码、错误产品码和错误批次码。不能仅用软件生成的标准码图验证算法,因为标准图像通常不包含真实相机的反光、畸变和运动模糊。
| 测试样件 | 期望判定 | 核查重点 |
|---|---|---|
| 正确型号与批次 | OK | 解码内容与工单一致 |
| 标签完全移出 ROI | NG:定位失败 | 是否保留定位证据 |
| 找到二维码但无法还原数据 | NG:解码失败 | 是否记录解码失败状态 |
| 标签内容为错误型号 | NG:内容不匹配 | 是否正确拦截错料 |
| 一维码无解码结果 | NG:不可读或未找到 | 是否避免伪造定位失败原因 |
| 同一 ROI 出现两个有效条码 | NG:数量异常 | 是否避免随机放行一个 |
可以先用每类 20 件样件重复测试,并在正式验收时扩大样本、覆盖不同批次和生产速度。这个数量只是初步调试安排,不代表统计意义上的可靠性认证。
结果记录建议包含工单号、工位号、采集时间、期望内容、实际解码内容、失败阶段和图像关联 ID。动态时间与 ID 使用现场真实值。若要求严格区分一维码定位失败与解码失败,还应单独配置并验证一维码定位算法,将定位状态作为独立字段记录。
上线时必须执行失败保护:图像采集失败、工单数据缺失、解码超时或结果数量异常,都不应被默认为 OK。只有定位成功、解码成功、业务校验通过且工单数据有效时,才向 PLC 输出放行信号。