
智能制造与工业软件 / 系统课时
用单应性纠正工件平面透视
用单应性纠正工件平面透视
倾斜安装的相机常把矩形工件拍成梯形,直接按原图像素测长会随位置产生偏差。本课使用工件平面上的四个对应角点计算单应矩阵,将斜视区域变换为有固定物理比例的俯视图,并说明如何验证精度和判断适用边界。
学习目标
- 能选择同一平面上的四个角点,并按一致顺序建立像素与目标平面的对应关系。
- 能用 OpenCV 计算单应矩阵、重采样图像并换算平面尺寸。
- 能用独立尺寸基准验收结果,识别镜头畸变和高度差造成的失效。
单应性能够纠正什么
单应性(Homography)描述同一平面在两幅图像或两套二维坐标之间的投影关系。3×3 矩阵 H 将原图点 映射为目标点 ;由于齐次坐标存在整体尺度,矩阵有 8 个独立自由度,至少需要四组不退化的对应点。
它可以消除平面因相机俯仰、偏转而产生的梯形透视,但不能把不同高度的零件表面同时变成精确俯视图,也不能替代镜头径向和切向畸变校正。有明显桶形或枕形畸变时,应先完成相机标定与去畸变,再求平面单应性。
用四个角点定义目标平面
假设一块平面标定板的实际尺寸为 150 mm × 100 mm,希望每毫米对应 4 个像素间隔。目标坐标取左上 (0,0)、右上 (600,0)、右下 (600,400)、左下 (0,400);为了包含首尾角点,输出图像大小设为 601 × 401 像素。
原图角点必须与目标角点逐一对应,统一采用左上→右上→右下→左下的顺序。角点应落在同一实际平面,优先选择可稳定定位的标定板角标或印刷标记;不要混用工件顶面与传送带上的点。四点过近、近乎共线或顺序交叉,都可能使结果失真。
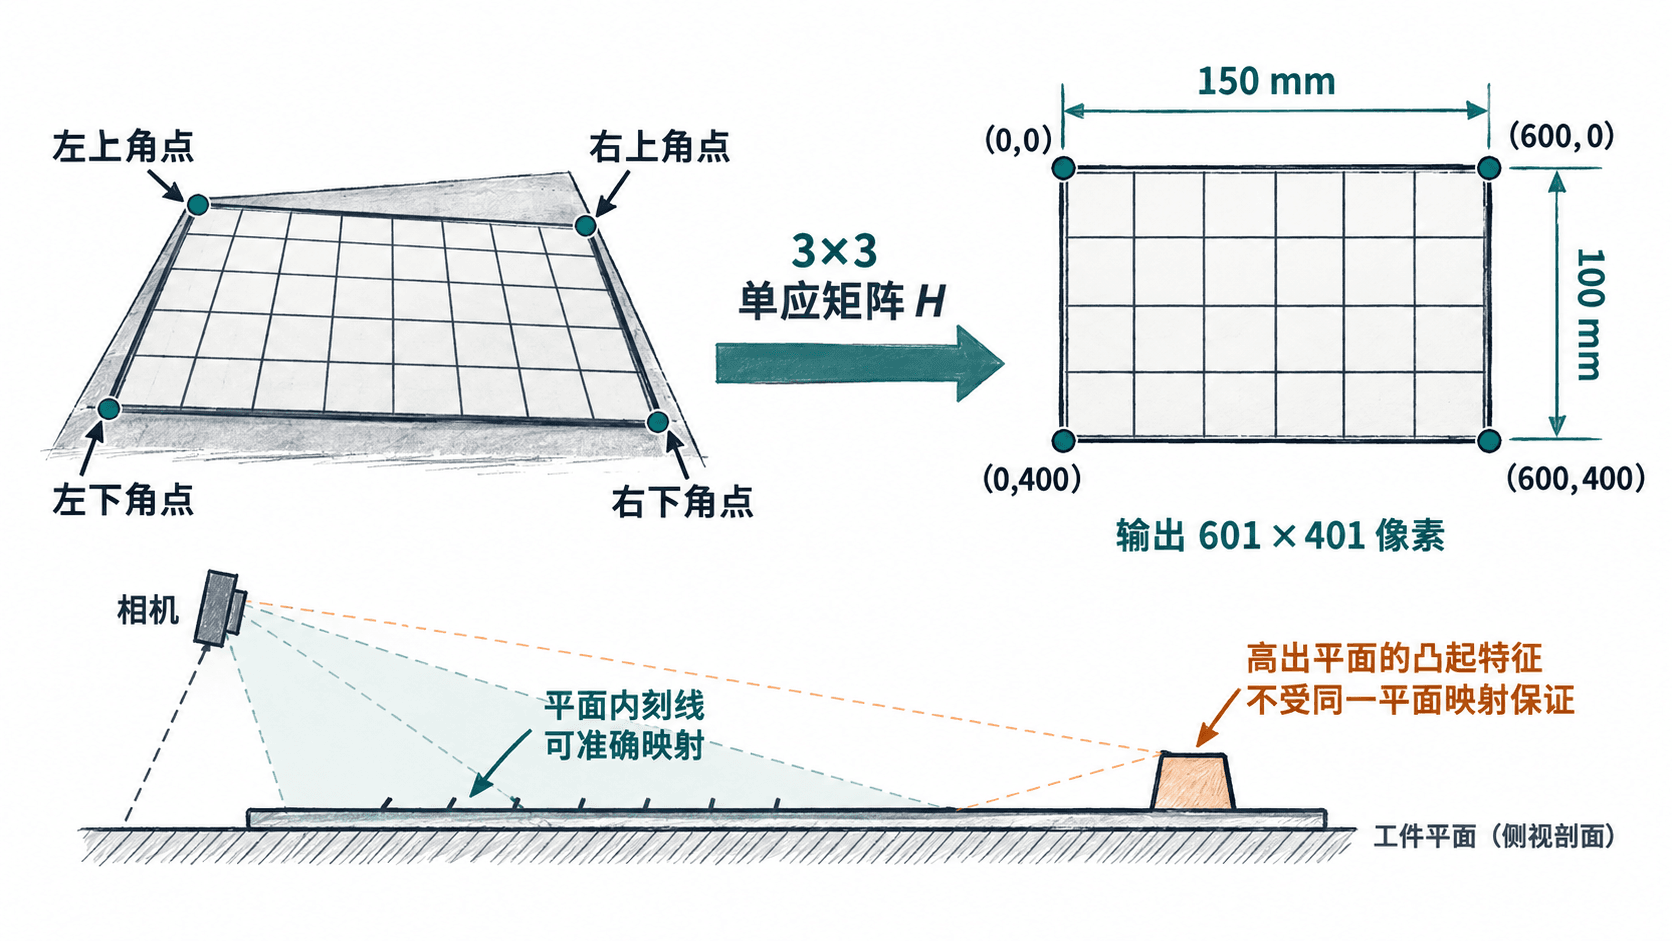
使用 OpenCV 生成俯视图
安装 Python 环境中的 opencv-python 和 numpy 后运行下面的完整示例。为避免依赖现场图片,代码先生成带网格与黑点的标准板,再通过逆变换模拟斜视相机图像,最后按四角坐标校正。实拍时,将模拟生成的 camera 替换为已去畸变的相机图像,并重新测量 src。
import cv2
import numpy as np

# 对应顺序必须相同:左上、右上、右下、左下
src = np.float32([[180, 110], [660, 90], [700, 460], [130, 490]])
dst = np.float32([[0, 0], [600, 0], [600, 400], [0, 400]])
H = cv2.getPerspectiveTransform(src, dst)

# 生成150×100 mm、每毫米4像素间隔的测试平面
ideal = np.full((401, 601, 3), 240, dtype=np.uint8)
cv2.rectangle(ideal, (0, 0), (600, 400), (50, 50, 50), 2)
for x in range(100, 600, 100):
    cv2.line(ideal, (x, 0), (x, 400), (170, 170, 170), 1)
for y in range(100, 400, 100):
    cv2.line(ideal, (0, y), (600, y), (170, 170, 170), 1)
cv2.circle(ideal, (350, 180), 8, (0, 0, 0), -1)

# 模拟斜视,再将相机画面恢复为目标平面
camera = cv2.warpPerspective(ideal, np.linalg.inv(H), (800, 600))
topdown = cv2.warpPerspective(camera, H, (601, 401))
assert cv2.imwrite("camera-view.png", camera)
assert cv2.imwrite("rectified.png", topdown)

mapped = cv2.perspectiveTransform(src.reshape(-1, 1, 2), H).reshape(-1, 2)
error = np.linalg.norm(mapped - dst, axis=1).max()
print(f"校正图尺寸: {topdown.shape[1]} x {topdown.shape[0]}")
print(f"空间比例: {600 / 150:.2f} px/mm")
print(f"角点拟合误差 < 0.01 px: {error < 0.01}")
预期输出:
校正图尺寸: 601 x 401
空间比例: 4.00 px/mm
角点拟合误差 < 0.01 px: True
cv2.getPerspectiveTransform 适合恰好四组角点;有六组以上可靠对应点并可能存在误匹配时,可用 cv2.findHomography(src, dst, cv2.RANSAC, 3.0) 估计矩阵并检查内点掩码。warpPerspective 的尺寸参数顺序是 (宽, 高),与 NumPy 图像数组的 (高, 宽, 通道) 不同。
用独立尺寸验证测量精度
示例中的角点误差仅表明四个参与求解的控制点被拟合得很好,不能证明真实工位的尺寸精度。验收时应在板面中央和四角附近放置未参与计算的标准线段,逐一测量校正图上的像素距离。
在当前比例下,一条 50.0 mm 的独立基准线理想长度为 200 px。若测得 198.4 px,换算为 mm,误差为 −0.4 mm(−0.8%);若要求绝对误差不超过 0.2 mm,本次校正不合格。还应检查原本笔直的标线是否弯曲,以及不同位置的像素/毫米比例是否一致。
何时必须重新标定
单应矩阵只对固定相机姿态和固定测量平面有效。相机或镜头被移动、焦距改变、工件承载面高度调整后,应重新采集对应点;若只是工件在同一平面内平移或旋转,固定平面的映射通常仍可复用。
出现中心尺寸正常、边缘尺寸漂移时,先排查未去除的镜头畸变和角点提取误差;出现台阶、凸起、厚工件顶部位置偏移时,要区分它们与标定平面的高度差。对于有明显高度变化的工件,应采用多平面标定、远心光学方案或三维测量,而不是强行套用同一个 H。