
计算机视觉 / 系统课时
定位损失
定位损失
定位损失负责衡量预测框与真实框之间的位置差异,并指导模型调整中心点、宽度和高度。本课从 IoU 的局限出发,理解 GIoU、DIoU 和 CIoU 为什么能提供更稳定的边界框优化信号。
学习目标
- 理解 IoU 如何衡量预测框与真实框的重叠质量
- 掌握常见 IoU 类定位损失的改进方向
- 能根据训练现象判断定位损失关注的几何因素
从 IoU 到定位损失
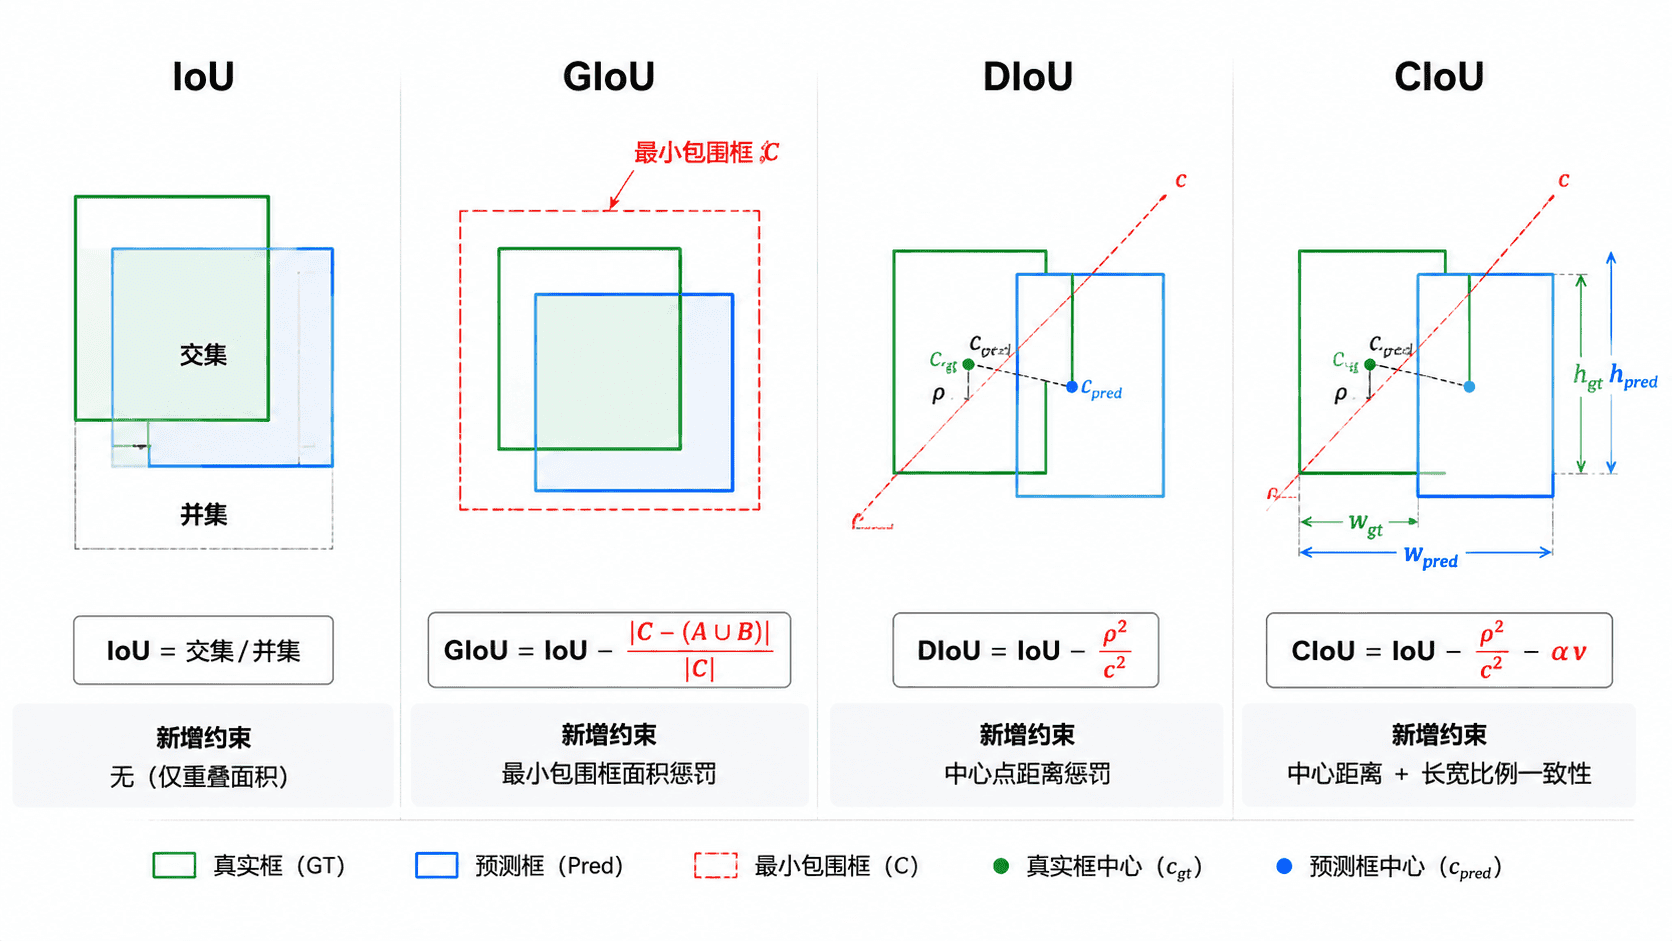
设预测框为 ,真实框为 。交并比 IoU 等于两者交集面积除以并集面积:
IoU 的取值范围是 0 到 1。两个框完全重合时为 1,没有重叠时为 0。训练时可以使用 作为定位损失,使重叠程度越高,损失越小。
IoU 直接对应检测框质量,而且对框的绝对尺寸不敏感。一个小目标和一个大目标只要重叠比例相同,就能得到相近的评价结果。
普通 IoU 损失的局限
当预测框与真实框完全不相交时,IoU 为 0, 固定为 1。此时无论两个框相距很近还是很远,损失值都相同,模型难以从 IoU 本身判断应该向哪个方向移动预测框。
IoU 也无法充分区分某些具有相同重叠比例的预测框。例如,两个预测框可能获得相同 IoU,但其中一个中心点更接近真实框,另一个框的宽高比例更合理。为了补充这些几何信息,后续方法加入了额外约束。
GIoU:考虑最小包围区域
GIoU 在 IoU 基础上引入能够同时包围预测框和真实框的最小矩形。若两个框相距较远,最小包围区域中未被两框并集覆盖的部分会增大,从而产生额外惩罚。其核心形式可以写为:
其中 是两个框的最小包围矩形。即使预测框与真实框没有交集,GIoU 仍能根据包围区域提供变化的损失信号。不过,当两个框互相包含或包围区域变化不明显时,它对移动方向的刻画仍然有限。
DIoU 与 CIoU:加入中心和形状约束
DIoU 直接惩罚预测框中心与真实框中心之间的距离。除了提升重叠面积,它还会推动两个框的中心点更快靠近,因此通常比只依赖包围区域的方式具有更明确的优化方向。DIoU 损失可概括为:
表示两个框中心点的距离, 表示最小包围框的对角线长度。使用比例形式可以减弱图像尺寸和目标尺度带来的影响。
CIoU 在 DIoU 基础上继续考虑预测框与真实框的宽高比差异。它同时关注重叠程度、中心距离和形状一致性,因此常用于需要更完整边界框回归约束的检测模型。
| 损失 | 主要关注因素 | 典型改进 |
|---|---|---|
| IoU | 重叠比例 | 评价直观,但无重叠时信号有限 |
| GIoU | 重叠比例、最小包围区域 | 无重叠时仍可产生梯度 |
| DIoU | 重叠比例、中心距离 | 更直接地推动中心点靠近 |
| CIoU | 重叠比例、中心距离、宽高比 | 同时优化位置与框形状 |
定位损失如何参与总损失
定位损失通常只对样本匹配阶段选出的正样本计算,因为只有正样本具有明确对应的真实框。负样本没有目标位置,不应被要求回归某个边界框。
训练总损失通常由定位、分类和目标置信度等部分加权组成。定位损失权重过低,可能出现类别正确但框不准;权重过高,则可能压制分类学习。不同实现还可能按照目标大小、匹配质量或正样本数量对损失进行归一化。
观察训练结果时,不应只比较定位损失数值。不同损失函数的数值范围并不完全一致,更可靠的判断方式是结合验证集上的 IoU、召回率和平均精度,确认预测框是否真正变得更准确。