
计算机视觉 / 系统课时
两阶段与单阶段检测器
两阶段与单阶段检测器
目标检测器不仅要判断图中有什么,还要给出目标的位置。本课用一条清晰的处理链路比较两阶段与单阶段方法,帮助你理解它们为什么在速度、精度和部署成本上呈现不同特点。
学习目标
- 说清两阶段检测器与单阶段检测器的处理流程
- 理解候选区域对精度和计算量的影响
- 能根据实时性与准确率需求选择基本方案
两条不同的检测路径
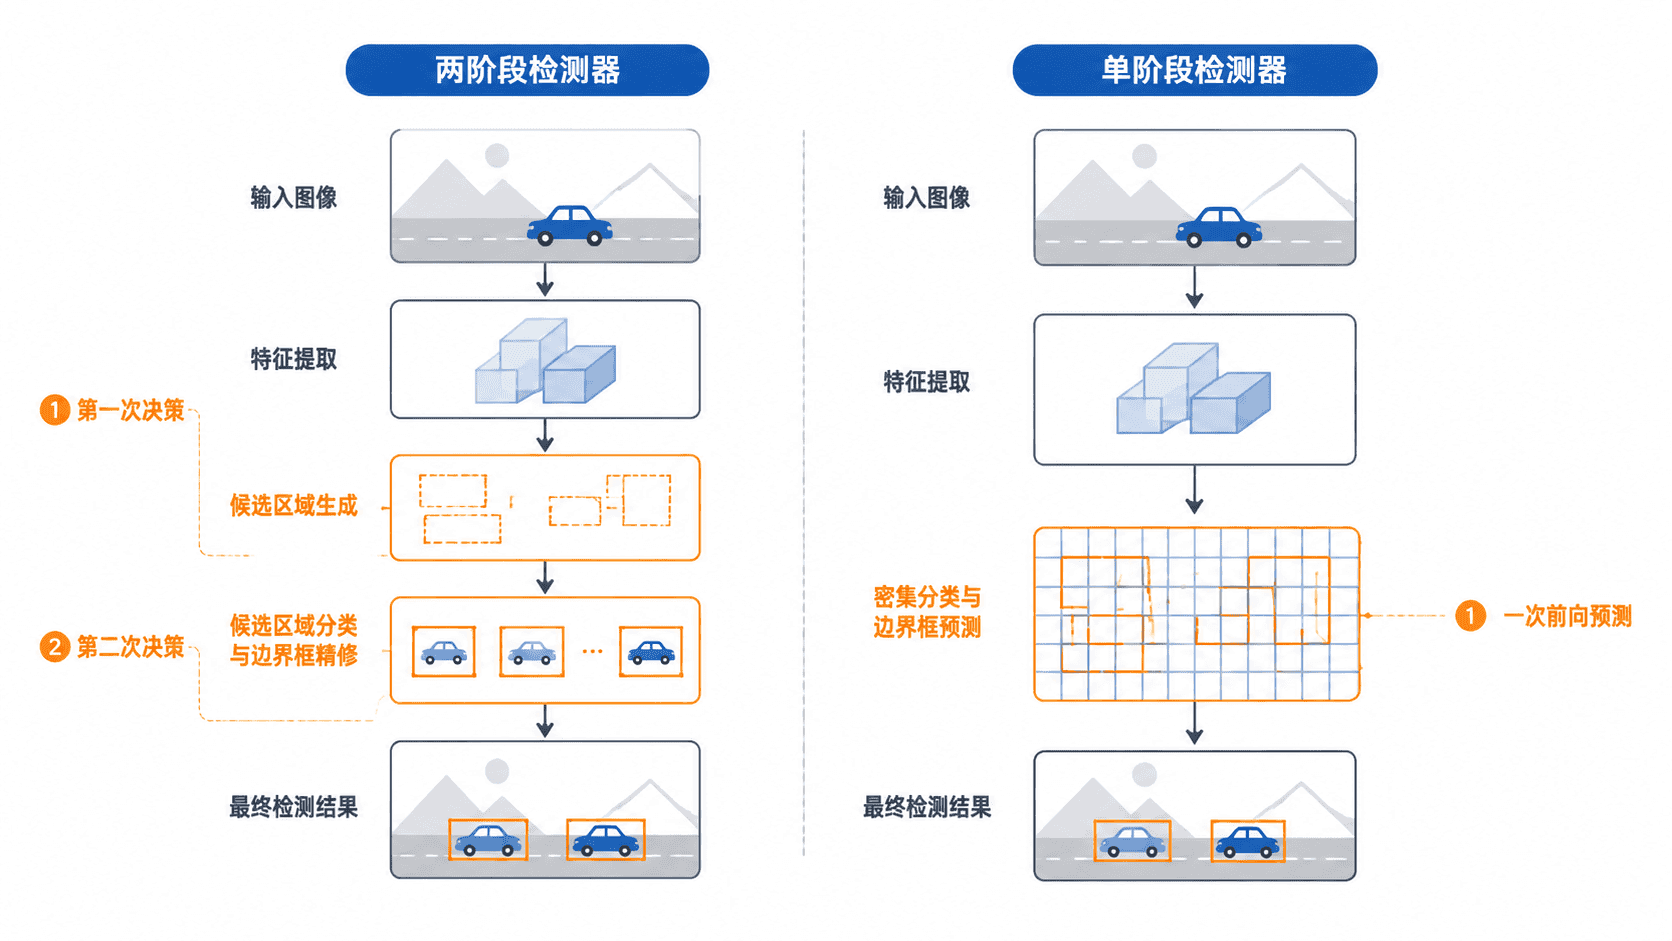
两阶段检测器把任务拆成“找候选区域”和“对候选区域分类、回归”两步。第一阶段先从整张图像中筛出可能包含目标的位置,第二阶段再逐个判断类别,并细化边界框。
单阶段检测器不单独生成候选区域,而是在一次密集预测中直接输出类别概率与边界框。模型从特征图的多个位置同时判断目标是否存在,因此推理链路更短,更适合实时场景。
候选区域带来的影响
候选区域相当于先缩小搜索范围。第二阶段只处理较少的可疑位置,通常能进行更细致的特征对齐与边界框修正,因此对小目标、遮挡目标或位置相近的目标更有优势。
代价是处理步骤增多。候选区域需要生成、筛选和进一步计算,整个推理过程更长,显存访问与后处理也更复杂。单阶段方法省略这一步,直接在整张特征图上预测,速度通常更快,但要同时面对大量背景位置。
速度与精度如何权衡
| 对比维度 | 两阶段检测器 | 单阶段检测器 |
|---|---|---|
| 基本流程 | 先提候选区域,再分类定位 | 直接完成分类与定位 |
| 推理速度 | 通常较慢 | 通常较快 |
| 定位精细度 | 更容易细化候选框 | 依赖密集预测与损失设计 |
| 部署复杂度 | 流程和算子较多 | 链路相对紧凑 |
| 常见用途 | 精度优先、离线分析 | 实时视频、边缘设备 |
这并不意味着两阶段一定更准、单阶段一定更快。骨干网络大小、输入分辨率、训练数据、后处理方式和硬件优化都会改变最终表现。比较模型时,应在相同数据集、输入尺寸和设备上观察实际指标。
如何选择检测器
需要高帧率、低延迟或在移动端运行时,优先考虑单阶段检测器。典型场景包括摄像头实时分析、机器人感知和生产线快速检测。
需要更精细的定位,且可以接受较高延迟时,可以考虑两阶段检测器。对于高分辨率图像、密集小目标或离线质检任务,额外的候选区域处理可能带来价值。
真正选型时应同时观察准确率、延迟、吞吐量、模型大小和目标设备资源,而不是只看单个公开指标。
易混淆点
“阶段”描述的是检测流程,不等于神经网络只运行一次或两次。两阶段模型通常共享特征提取结果,再对候选区域继续计算;单阶段模型也可能包含复杂的多尺度特征融合和后处理。
此外,“一次前向计算”不代表没有非极大值抑制等后处理。它强调的是模型不需要先生成候选区域,再对每个候选区域执行独立的第二次检测。