
计算机视觉 / 系统课时
YOLO 的核心思路
YOLO 的核心思路
YOLO 的关键不是简单追求速度,而是把“图中有什么”和“目标在哪里”统一成一个端到端预测问题。本课将沿着输入、特征提取、预测和筛选四个环节,建立完整的工作机制。
学习目标
- 理解 YOLO 为什么属于单阶段检测器
- 说清一次前向计算中分类与定位如何同时完成
- 理解密集预测、置信度和结果筛选的基本作用
把检测看成统一预测
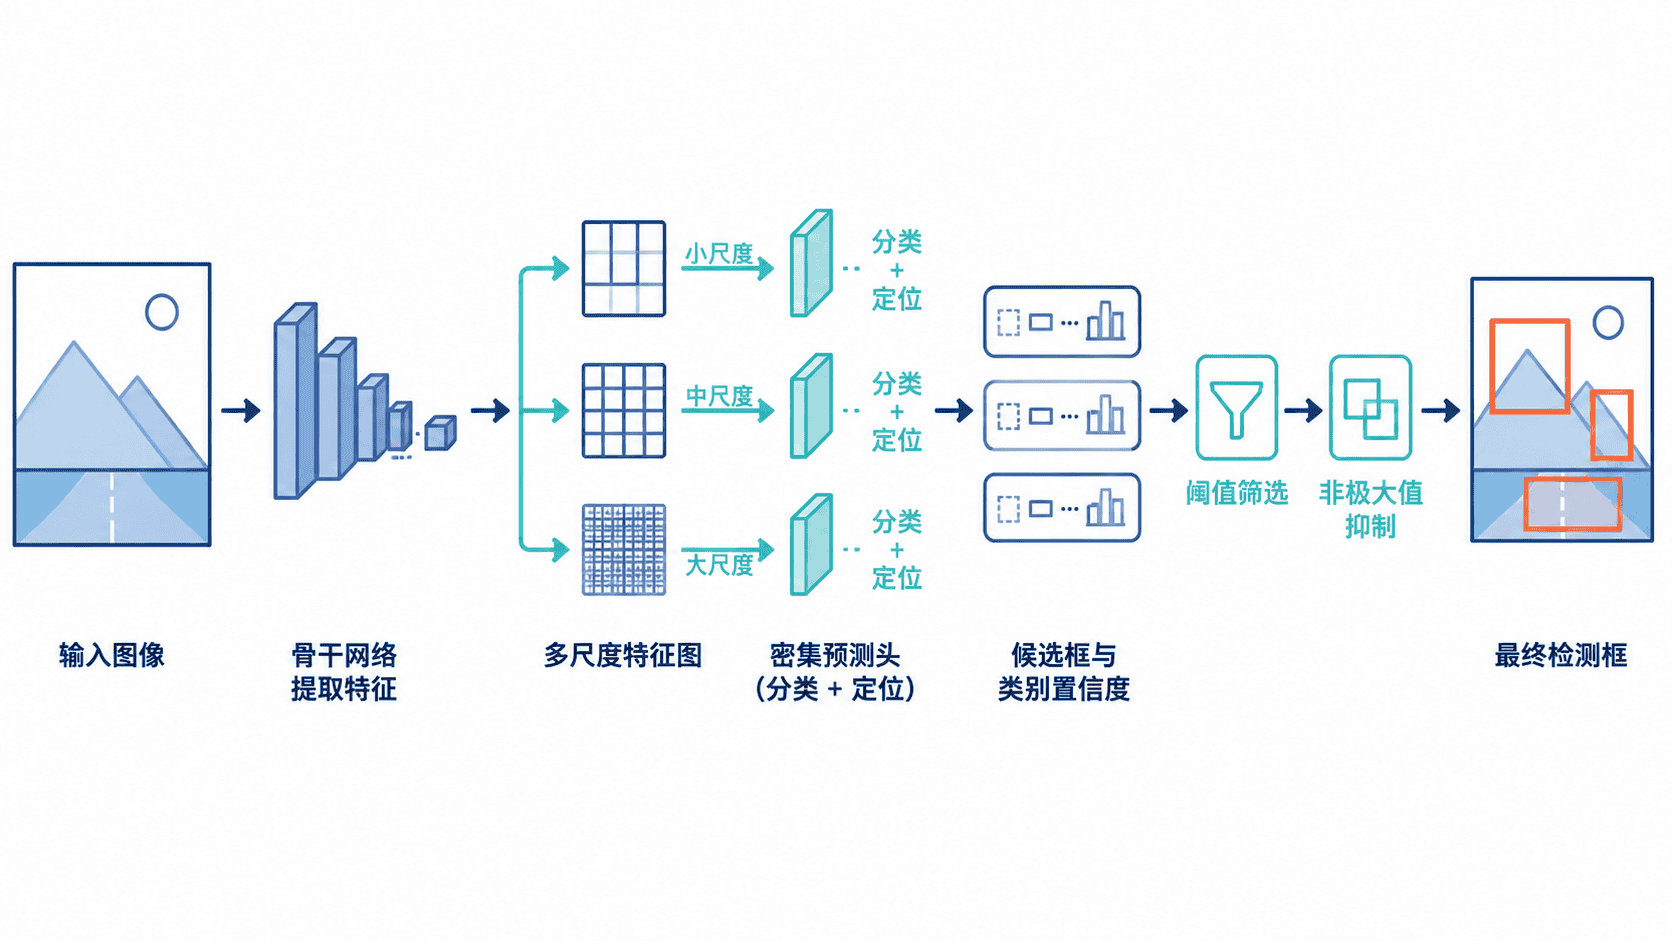
传统思路可以先寻找候选区域,再逐个判断内容。YOLO 则直接接收整张图像,通过神经网络一次计算出大量候选框、类别分数和目标置信度,最后筛选出有效结果。
这种设计把分类和定位放在同一个模型中联合学习。模型看到的不只是裁剪后的局部区域,还能利用整张图像的上下文,例如道路、室内布局或目标之间的相对位置。
密集预测在做什么
YOLO 会在一个或多个尺度的特征图上进行预测。特征图中的许多位置都会输出候选结果,因此称为密集预测。不同尺度负责感受不同大小的目标:高分辨率特征更有利于小目标,低分辨率特征包含更强的语义信息,适合较大目标。
每个预测通常包含三类信息:边界框位置、目标置信度和类别分数。边界框描述目标的位置与大小;目标置信度表示该位置存在目标的可能性;类别分数表示它属于各类别的可能程度。
这些输出不是彼此独立的最终答案,而是模型在同一次前向计算中产生的一组候选结果。训练时,分类误差、定位误差和置信度误差会共同影响参数更新。
从候选结果到最终检测框
密集预测会产生许多重叠框,其中不少指向同一个目标。推理阶段通常先删除置信度过低的候选框,再使用非极大值抑制保留更合适的框。
非极大值抑制会按照分数排序,优先保留高分框,并移除与其高度重叠的低分框。它解决的是“同一目标被重复检测”的问题,而不是重新识别目标类别。
因此,YOLO 的完整推理可以概括为:图像经过网络得到候选预测,再经过阈值筛选和去重,形成最终结果。网络前向计算负责主要预测,后处理负责整理输出。
为什么它能够实时运行
YOLO 不需要为每个候选区域重复执行一套分类流程,大部分计算都在规则的张量运算中完成。这类计算容易在 GPU、NPU 等硬件上并行执行,也便于使用批处理和算子融合优化。
速度还来自整体设计取舍。较小的骨干网络、合适的输入分辨率和精简的检测头都能降低计算量,但也可能影响小目标检测或定位精度。实际部署时应在准确率和延迟之间选择合适的模型规模。
核心边界与易错认识
“一次前向计算”指模型用一次端到端网络计算同时产生分类与定位预测,并不表示整个程序只有一个操作。图像预处理、置信度筛选、非极大值抑制和坐标映射仍然属于完整推理流程。
YOLO 也不是把图像机械切成若干格后,每格只能检测一个目标。现代实现通常在多个尺度、多个位置生成预测,并通过更灵活的标签分配和检测头设计处理密集目标。