
机器人 / 系统课时
为激光数据选择合适的 QoS
为激光数据选择合适的 QoS
/scan 话题能被发现,却可能因为发布端与订阅端的 QoS 不兼容而一帧也收不到。本篇用 ROS 2 Jazzy 的模拟激光数据复现这种断流,再根据扫描频率和处理速度选择可靠性与队列深度,并用命令完成验收。
学习目标
- 区分
BEST_EFFORT和RELIABLE的传输取舍。 - 按发布端提供、订阅端请求的规则判断是否能通信。
- 为
LaserScan设置KEEP_LAST队列深度并定位断流。
按扫描用途选策略
/scan 通常使用 sensor_msgs/msg/LaserScan。例如 10 Hz 雷达每 100 ms 产生一帧;障碍物检测更关心当前位置,不一定需要补齐所有旧帧。ROS 2 Jazzy 的 sensor_data 预设采用 BEST_EFFORT、VOLATILE、KEEP_LAST 和深度 5,适合先作为实时传感器链路的起点。
| 场景 | 可靠性建议 | 队列起点 | 主要取舍 |
|---|---|---|---|
| 10~20 Hz 激光感知、最新帧优先 | BEST_EFFORT |
KEEP_LAST(5) |
允许传输丢帧,减少重传等待 |
| 网络稳定、希望尽量保留扫描消息 | RELIABLE |
KEEP_LAST(10) |
可靠传输可能增加等待;仍须处理消费积压 |
RELIABLE 会尝试确认与重传,但不保证应用回调及时消费每一帧;BEST_EFFORT 也不代表消息一定丢失。两种模式都需要测试端到端延迟,不能只看是否收到消息。
用兼容表判断能否连接
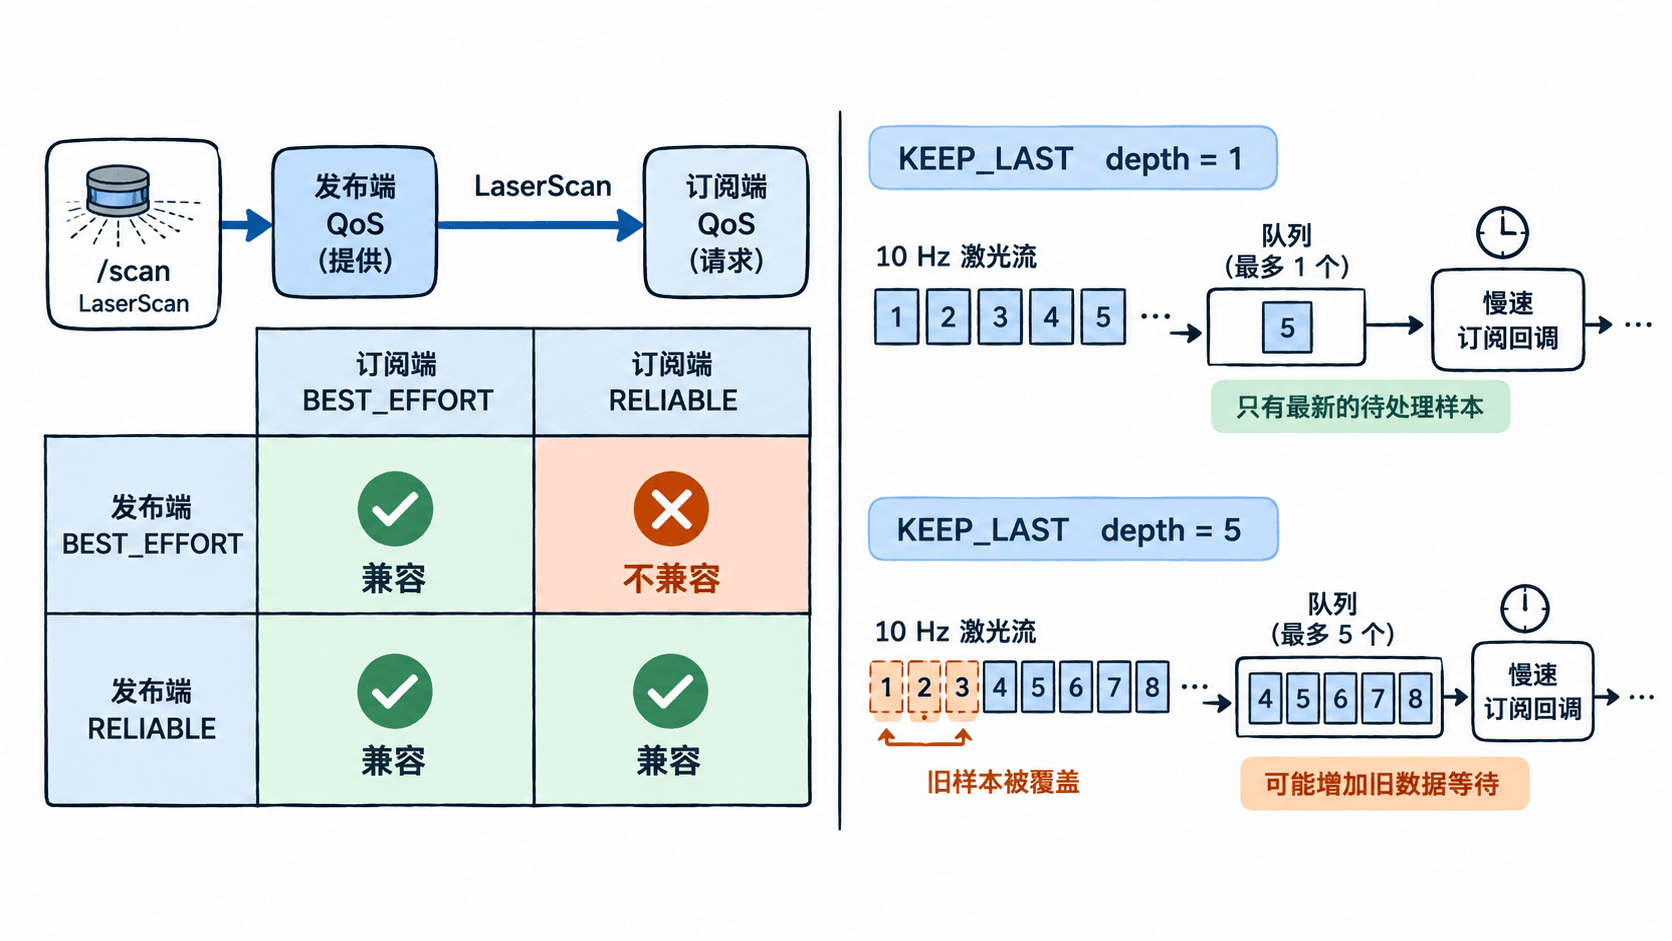
ROS 2 的 QoS 使用“发布端提供、订阅端请求”的兼容规则。订阅者请求 RELIABLE,发布者只提供 BEST_EFFORT 时,双方可以被发现,却不会传输消息。
| 发布端提供 | 订阅请求 BEST_EFFORT |
订阅请求 RELIABLE |
|---|---|---|
BEST_EFFORT |
兼容 | 不兼容 |
RELIABLE |
兼容 | 兼容 |
队列深度 5 和 10 不相等并不会直接造成可靠性不兼容。还要检查 durability:发布端为 VOLATILE、订阅端请求 TRANSIENT_LOCAL 时也无法匹配。只把深度从 5 改成 50,修不好这类断流。
在 Jazzy 中复现断流
使用 Ubuntu 24.04、ROS 2 Jazzy 和两个终端。先确认没有别的节点发布 /scan,并保证两个终端使用同一个 ROS_DOMAIN_ID。以下数据是三束模拟扫描,不需要实体雷达。
终端 A 持续发布 5 Hz 的 LaserScan;--print 0 关闭逐帧打印,sensor_data 明确提供 BEST_EFFORT。
# 终端 A:持续提供 BEST_EFFORT 激光帧
source /opt/ros/jazzy/setup.bash
ros2 topic pub /scan sensor_msgs/msg/LaserScan \
  "{header: {frame_id: laser}, angle_min: -0.5, angle_max: 0.5, angle_increment: 0.5, time_increment: 0.0, scan_time: 0.2, range_min: 0.1, range_max: 10.0, ranges: [1.0, 1.5, 2.0]}" \
  --rate 5 --print 0 --qos-profile sensor_data
预期输出(命令持续运行):
publisher: beginning loopROS 2 Jazzy 的 ros2 topic echo 在没有显式指定可靠性时,可能根据已发现的发布端自动选择兼容策略。为了稳定复现匹配与断流,下面两次订阅都明确设置 --qos-reliability。
终端 B 请求 BEST_EFFORT,只查看距离数组并在收到一帧后退出。
# 终端 B:与发布端兼容的订阅
source /opt/ros/jazzy/setup.bash
ros2 topic echo /scan sensor_msgs/msg/LaserScan --field ranges --once --timeout 5 --qos-reliability best_effort --qos-durability volatile
预期输出(仅列出距离数据行,省略末尾的 YAML 分隔符):
- 1.0
- 1.5
- 2.0
仍保持终端 A 运行,把终端 B 的请求改成 RELIABLE:
# 终端 B:仅改变可靠性要求,故意制造不兼容
ros2 topic echo /scan sensor_msgs/msg/LaserScan --field ranges --once --timeout 5 --qos-reliability reliable --qos-durability volatile
预期结果:5 秒内没有 ranges 消息,超时后退出。某些 RMW 实现还会输出包含 RELIABILITY 的不兼容警告;警告格式不固定。不显示数据不等于雷达停止发布,终端 A 仍在运行。
计算队列深度的代价
KEEP_LAST 的 depth 是缓存样本数,不是毫秒数。假设真实雷达为 10 Hz,每秒到达 10 帧,而处理回调每帧耗时 250 ms,单线程每秒最多处理约 4 帧;生产速度大于消费速度,队列迟早积压。这里和上面的 5 Hz 演示是两个不同的算例。
| 深度 | 满队列时的含义 | 何时考虑 |
|---|---|---|
| 1 | 最多保留 1 个待处理样本 | 只要最新扫描,尽量少排队 |
| 5 | 最多保留 5 个待处理样本 | 允许短时调度抖动 |
| 20 | 可缓存更多旧帧,也占用更多内存 | 确实需要逐帧处理时再评估 |
在持续过载时,单纯把深度从 5 调到 20 只会推迟队列满的时刻,也可能使应用处理更旧的数据。实际丢样本行为还受 DDS 资源限制与线程调度影响。实时避障应先缩短回调、及时丢弃过期扫描,并检查消息时间戳,而不是无限增大队列。
通过端点信息验收
如果真实雷达 /scan 能列出来却无数据,在发布节点运行时执行:
# 检查发布端与订阅端各自声明的 QoS
source /opt/ros/jazzy/setup.bash
ros2 topic info /scan --verbose
预期结果:能看到 sensor_msgs/msg/LaserScan 的发布端与 QoS profile;本实验发布端的关键字段如下(非连续输出字段摘录):
Reliability: BEST_EFFORT
Durability: VOLATILE
终端 B 已退出时,订阅端数量可能为 0。部分 DDS 实现会将 History (Depth) 显示为 UNKNOWN,不能据此断定队列没有配置。若发布与订阅端都存在,先核对话题名称和消息类型,再对照 Reliability、Durability;发现 BEST_EFFORT 发布对 RELIABLE 订阅时,优先把订阅端改为 BEST_EFFORT,而不是先增加队列深度。