
机器人 / 系统课时
从轨迹振荡反查控制器参数
从轨迹振荡反查控制器参数
机器人在直线上反复左右纠偏,或靠近目标时来回旋转,未必都是 PID 增益过大。本课以 ROS 2 Jazzy、Nav2 与差速底盘为例,固定异常场景并回放记录,依次排查控制周期、速度约束、DWB 轨迹评分和底层执行反馈,找到能验证、能回退的修改点。
学习目标
- 从速度指令与里程计波形判断振荡出现在哪一层。
- 核对控制频率、限速、加速度以及 DWB 评分参数。
- 在同一路线下做单变量对照试验并设置验收阈值。
固定复现与留存证据
先在 Gazebo 仿真中固定地图、起点、机器人载荷和目标,选择一段约 3 m 的直线加一个 90° 转弯;分别记录稳定直行、进入弯道和临近目标时的表现。每次复现使用同一初始朝向,避免把规划路线变化误判成参数变化。
在已启动 Nav2 的终端执行:
ros2 node list
ros2 topic list -t
ros2 node info /controller_server
预期结果:能查看当前节点、各话题的真实消息类型,以及 /controller_server 的发布与订阅端点。重点找控制器原始速度、平滑后的速度和 /odom;话题可能因启动文件的 remapping 不叫 /cmd_vel。ROS 2 Jazzy 的 Nav2 默认使用 geometry_msgs/msg/Twist,但启用 enable_stamped_cmd_vel 时须按 TwistStamped 的字段读取。
确定话题后录制 20~30 秒。下面是同时存在 /cmd_vel 与 /cmd_vel_smoothed 时的示例;若某个话题不存在,先据上述清单修改命令,不要直接照抄:
ros2 bag record -o nav_osc_case /cmd_vel /cmd_vel_smoothed /odom /tf /tf_static预期结果:按 Ctrl+C 正常结束后,目录 nav_osc_case 内有 metadata.yaml 和数据文件。录像时应包含原始指令、执行后指令与实际运动信息;单录 RViz 中的路径线不足以查明振荡源。
对照控制链路定位源头
比较同一时间段的角速度 angular.z、线速度 linear.x 与 /odom 消息的 twist.twist 中的相应分量。先判断“谁先开始摆动”,再决定去改哪一级参数,不要同时调控制器和电机闭环。
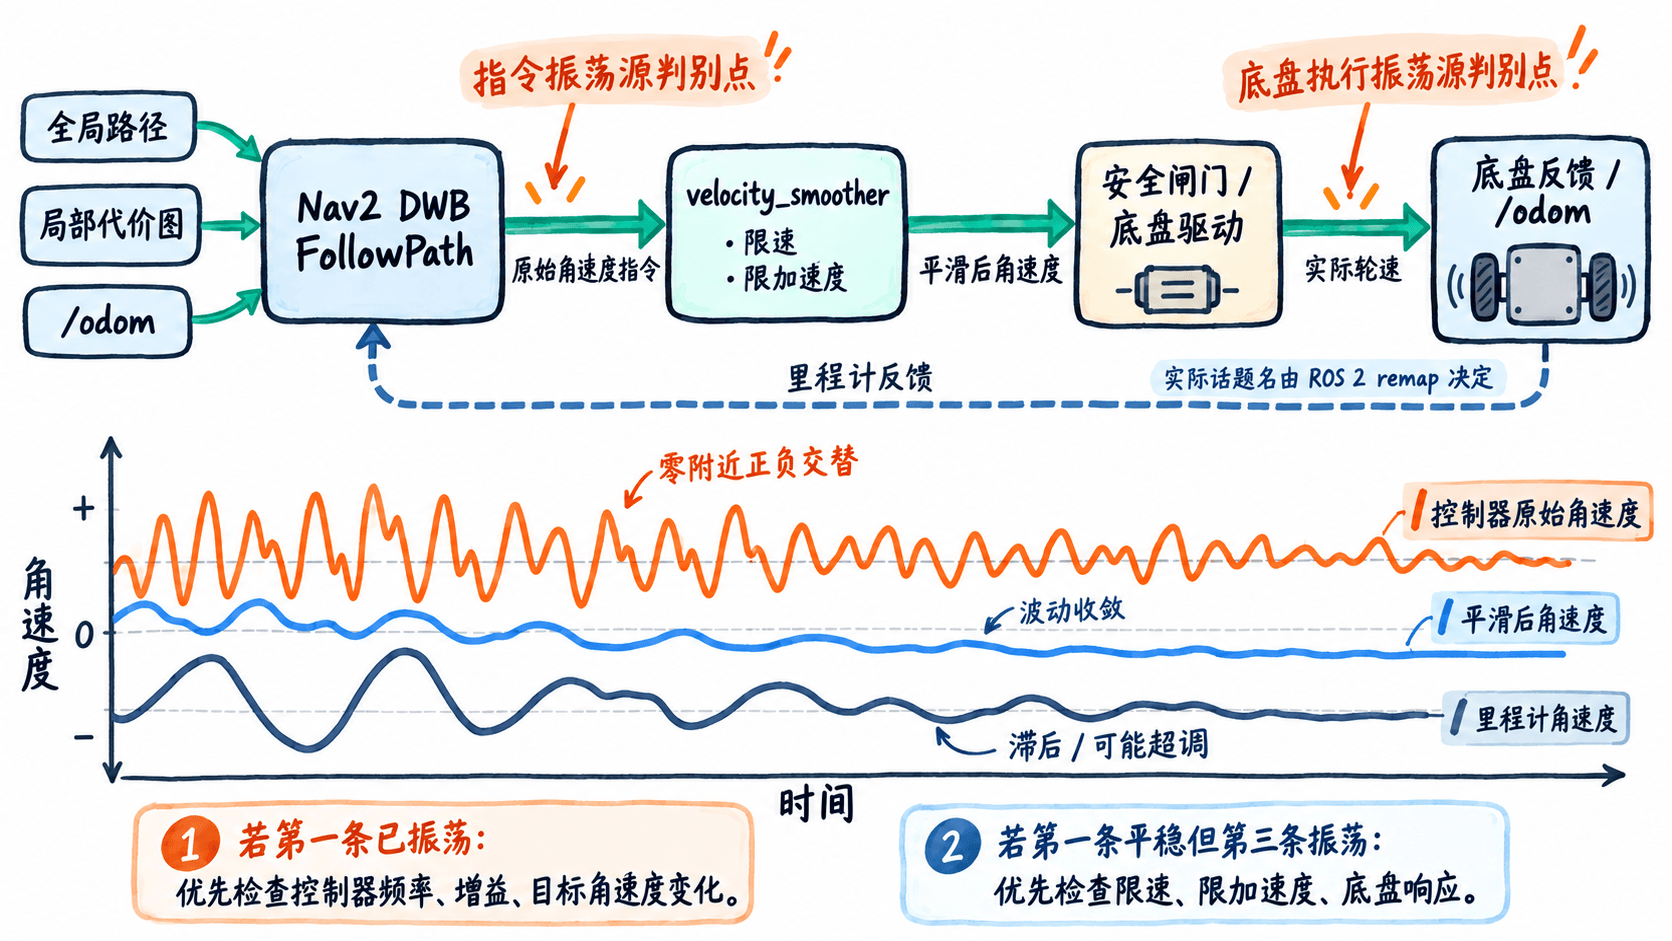
| 观察到的现象 | 优先检查 |
|---|---|
控制器输出的 angular.z 已经频繁正负切换 |
DWB 候选轨迹评分、局部路径跳变、代价图和 TF |
| 原始指令较平稳,平滑后或最终指令却发生跳变 | 速度平滑参数、话题重映射、是否有其他节点抢发指令 |
最终指令平滑,/odom 的角速度却滞后并超调 |
轮速 PID、编码器噪声、驱动周期和轮胎打滑 |
例如直行时控制器每 0.2 s 在 +0.4 与 -0.4 rad/s 之间切换,且 /odom 随后跟着切换,应先查上层评分与传感器扰动;若命令始终约为 0 rad/s 而里程计持续摆动,就不应靠调高 DWB 评分权重解决。
核对频率与时延
先确认控制器实际加载的插件及周期。以下命令适用于控制器节点名为 /controller_server、插件实例名为 FollowPath 的 Nav2 Jazzy 配置:
ros2 param get /controller_server controller_frequency
ros2 param get /controller_server FollowPath.plugin
ros2 param get /controller_server FollowPath.max_vel_theta
预期输出(使用本课后文的 DWB 参数示例时):
Double value is: 20.0
String value is: dwb_core::DWBLocalPlanner
Double value is: 0.8
如果插件不是 dwb_core::DWBLocalPlanner,后文 DWB 的参数名不适用,应先读取实际插件的配置。控制器频率 20 Hz 对应每 50 ms 计算一次;持续超时可能来自 CPU 负载、TF 等待或代价图更新,而不一定是频率设得太低。
导航正在运行时,在一个终端对控制器原始输出话题测速;如果实际原始话题不是 /cmd_vel,先替换名称:
ros2 topic hz /cmd_vel预期结果:持续显示原始速度指令的 average rate、最小/最大间隔与标准差,按 Ctrl+C 退出。在另一个终端测量反馈频率:
ros2 topic hz /odom预期结果:显示里程计的实际发布频率及时间间隔。对 20 Hz 控制器,可先把活动期间平均频率低于 18 Hz 或出现超过 150 ms 的间隙作为排查信号;/odom 的标称频率由底盘驱动决定,不要求等于 20 Hz。若 /cmd_vel 实际是 40 Hz 平滑输出,就不能拿它对照 controller_frequency。
分层修改限速与评分
先确保安全限速不被突破,再做两轮试验:第一轮把 DWB 与平滑器的限幅作为一组联动约束统一调低,不动评分权重;若原始角速度仍在直行中反复改向,第二轮恢复其他参数不变,只试调一项轨迹评分权重。下面是片段示例,适用于已配置 FollowPath 为 DWB、velocity_smoother 已加入数据链路的差速机器人;将同名参数并入现有 Nav2 YAML,不要用它覆盖完整配置文件。
controller_server:
  ros__parameters:
    controller_frequency: 20.0
    FollowPath:
      max_vel_x: 0.25
      max_speed_xy: 0.25
      max_vel_theta: 0.8
      acc_lim_x: 0.6
      decel_lim_x: -0.6
      acc_lim_theta: 1.2
      decel_lim_theta: -1.2
      PathAlign.scale: 24.0

velocity_smoother:
  ros__parameters:
    smoothing_frequency: 40.0
    feedback: "OPEN_LOOP"
    max_velocity: [0.25, 0.0, 0.8]
    min_velocity: [-0.25, 0.0, -0.8]
    max_accel: [0.6, 0.0, 1.2]
    max_decel: [-0.6, 0.0, -1.2]
这里的限速仅是低速仿真调试起点,必须小于实际底盘能力和独立安全限制。若 DWB 为 20 Hz,线加速度上限 0.6 m/s² 对应每周期至多增速约 0.03 m/s;平滑器为 40 Hz 时,其相应步进约为 0.015 m/s。只有平滑器位于最终命令链路上,这些参数才会影响底盘收到的速度。
PathAlign.scale 是 DWB 的路径对齐评分权重,不是轮速 PID 的 Kp。仅当配置中的 FollowPath.critics 包含 PathAlign,且已证实原始指令因候选轨迹反复切换而摆动时,才试把项目原有的 32.0 单独降为 24.0,再比较路径偏差;不能把降权当作通用消振措施。若仅 /odom 超调,应转查底盘驱动实际使用的 PID 参数,可在仿真中一次降低轮速比例增益约 10% 观察响应,但参数名称因驱动而异,不能假设它属于 Nav2。
修改 YAML 后按原启动命令重新启动相关 Nav2 节点,并再次读取参数确认生效;不要依赖在线修改 controller_frequency 的跨版本行为。DWB 与平滑器的详细参数可对照 Jazzy DWB 配置 和 速度平滑器配置。
回放、复测与回退
在与实机电机驱动隔离的 ROS 2 环境回放证据,而不是向运行中的真实底盘再次发布录制的速度指令。回放用于查看当时消息,不等于让 Nav2 用新参数重新计算轨迹:
ros2 bag play nav_osc_case --clock --rate 1.0预期结果:所录话题按 1 倍速重发,若 RViz 2 与分析节点使用 use_sim_time=true,可与回放时钟对齐查看 /odom、TF 和速度变化;具体消息数与播放时长以 bag 内容为准。不要同时让在线 Gazebo 或 Nav2 向相同话题发布,避免混合不同时间源。
用原导航任务重新运行修改后的参数,每组重复 3 次,保持起点、目标和障碍条件一致。可把下面数值作为本次低速仿真的验收线,而非所有机器人的通用指标:
- 活动期间原始控制频率约 20 Hz,且没有连续超过 150 ms 的无指令间隔。
- 最终
|linear.x|不超过0.25 m/s、|angular.z|不超过0.8 rad/s,并且减速过程没有明显阶跃。 - 3 次均完成目标,直线段横向偏差峰值小于
0.12 m,目标附近不再持续左右反向旋转。
若原始指令不振荡但机器人仍左右摆动,保留录包继续检查底层速度环和里程计;若评分降权使路径误差超限,就恢复原值并转查 TF、局部代价图更新或传感器噪声。每次只保留经三次对照证明有效的一项修改。