
机器人 / 系统课时
用 ros2_control 接入轮驱动
用 ros2_control 接入轮驱动
将双轮差速底盘接入 ROS 2 Jazzy 的 ros2_control,需要先声明轮关节的命令与反馈接口,再加载差速控制器。本课使用可回显轮速的模拟硬件跑通启动、速度下发、JointState 与里程计检查;换接实机时保留控制器配置,替换硬件驱动。
学习目标
- 为左右轮声明
velocity命令接口与position、velocity状态接口。 - 配置并激活差速控制器和关节状态广播器。
- 用带时间戳的车体速度验证左右轮速、关节反馈及超时停转。
对齐运行环境与数据链
以下操作适用于 Ubuntu 24.04、ROS 2 Jazzy,不需要连接电机或启动 Gazebo。在终端安装控制框架、标准控制器和启动依赖:
source /opt/ros/jazzy/setup.bash
sudo apt update
sudo apt install -y ros-jazzy-ros2-control ros-jazzy-ros2-controllers ros-jazzy-robot-state-publisher python3-colcon-common-extensions
mkdir -p ~/robot_ws/src
cd ~/robot_ws/src
ros2 pkg create --build-type ament_cmake --license Apache-2.0 diff_base_demo
mkdir -p diff_base_demo/{urdf,config,launch}预期结果:软件包安装成功,~/robot_ws/src/diff_base_demo 下存在 package.xml、CMakeLists.txt、urdf、config 与 launch。若工作区或同名包已存在,请直接复用而不要再次执行 ros2 pkg create。
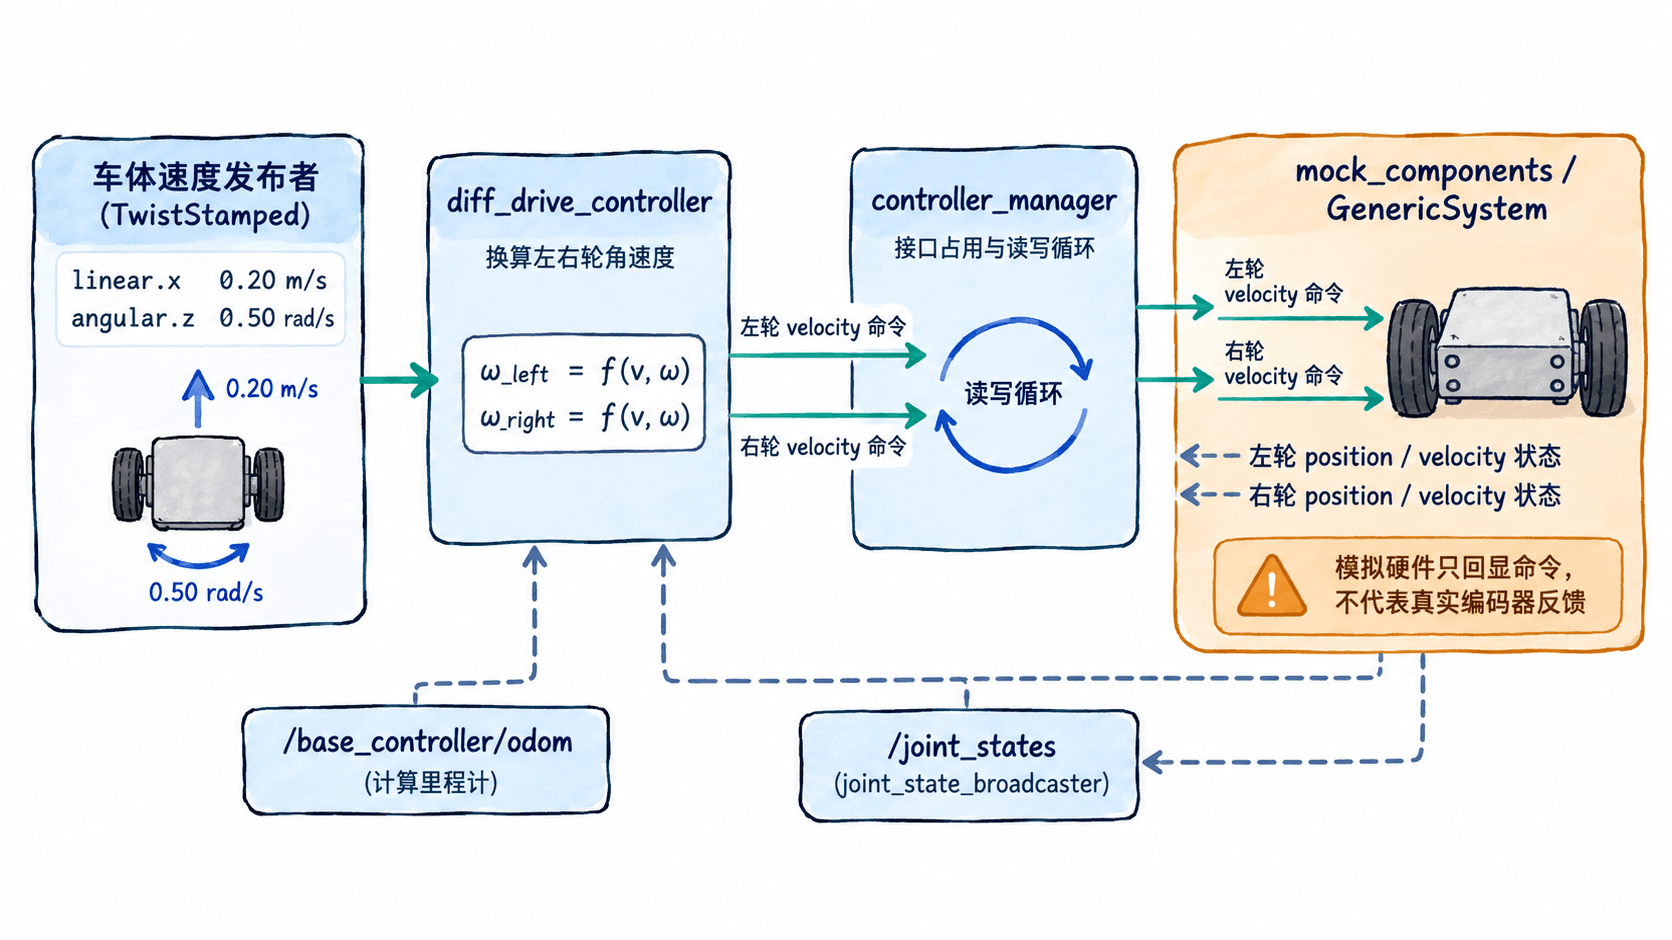
diff_drive_controller 负责把车体线速度与角速度换算为两个轮关节的角速度;controller_manager 独占硬件命令接口;joint_state_broadcaster 从状态接口发布 /joint_states。差速控制器还能根据反馈产生 /base_controller/odom,但它不是电机驱动程序。参考 Jazzy 差速控制器接口文档。
声明轮关节与硬件接口
把下面内容保存为 diff_base_demo/urdf/diff_base.urdf。轮距取 0.40 m:左右关节中心的横向位置分别为 y=0.20 和 y=-0.20;车轮半径稍后在控制器中设为 0.05 m。每个 <ros2_control> 关节名称必须与 URDF 关节名称完全一致。
<?xml version="1.0"?>
<robot name="diff_base">
  <link name="base_link"/>
  <link name="left_wheel_link"/>
  <link name="right_wheel_link"/>
  <!-- 两轮旋转轴均与车体 y 轴平行 -->
  <joint name="left_wheel_joint" type="continuous">
    <parent link="base_link"/>
    <child link="left_wheel_link"/>
    <origin xyz="0 0.20 0" rpy="0 0 0"/>
    <axis xyz="0 1 0"/>
  </joint>
  <joint name="right_wheel_joint" type="continuous">
    <parent link="base_link"/>
    <child link="right_wheel_link"/>
    <origin xyz="0 -0.20 0" rpy="0 0 0"/>
    <axis xyz="0 1 0"/>
  </joint>
  <!-- Mock 在无电机环境下回显命令并积分位置 -->
  <ros2_control name="DiffBase" type="system">
    <hardware>
      <plugin>mock_components/GenericSystem</plugin>
      <param name="calculate_dynamics">true</param>
    </hardware>
    <joint name="left_wheel_joint">
      <command_interface name="velocity"/>
      <state_interface name="position"/>
      <state_interface name="velocity"/>
    </joint>
    <joint name="right_wheel_joint">
      <command_interface name="velocity"/>
      <state_interface name="position"/>
      <state_interface name="velocity"/>
    </joint>
  </ros2_control>
</robot>
生效行为:控制器可写入左右轮 velocity,模拟硬件把速度命令映射为反馈并对位置做积分;真实底盘应改用实现了 read()、write() 的硬件插件,分别读取编码器并下发电机指令。这里的空白 link 仅供通信链路实验,不能直接作为带外观和惯量的 Gazebo 模型。
设定差速驱动控制器
保存为 diff_base_demo/config/controllers.yaml。本例选择 position_feedback: true 与 open_loop: false,让里程计依据模拟轮位置而非直接采用命令估算。cmd_vel_timeout 设为 0.5 s;Jazzy 的差速控制器订阅 TwistStamped,不能照搬旧教程向该入口发送普通 Twist。
controller_manager:
  ros__parameters:
    update_rate: 100  # 管理器读-控-写循环频率,Hz
    joint_state_broadcaster:
      type: joint_state_broadcaster/JointStateBroadcaster
    base_controller:
      type: diff_drive_controller/DiffDriveController

base_controller:
  ros__parameters:
    left_wheel_names: [left_wheel_joint]
    right_wheel_names: [right_wheel_joint]
    wheel_separation: 0.40
    wheel_radius: 0.05
    position_feedback: true  # 由位置状态计算里程计
    open_loop: false
    odom_frame_id: odom
    base_frame_id: base_link
    enable_odom_tf: true
    publish_rate: 50.0
cmd_vel_timeout: 0.5生效行为:base_controller 申请两个轮关节的 velocity 命令接口;joint_state_broadcaster 读取状态接口。若实测转弯半径错误,先核对轮距的单位是米、轮半径不是直径,再调整标定值;不应通过交换左右轮名来掩盖安装方向问题。
启动控制器并验证轮速反馈
用以下内容替换 diff_base_demo/CMakeLists.txt,使构建时安装刚创建的三个目录:
cmake_minimum_required(VERSION 3.8)
project(diff_base_demo)
find_package(ament_cmake REQUIRED)
install(DIRECTORY urdf config launch DESTINATION share/${PROJECT_NAME})
ament_package()生效行为:colcon build 安装三个目录,供启动文件从包的共享路径读取模型和参数。
将启动文件保存为 diff_base_demo/launch/drive.launch.py。Jazzy 应通过 /robot_description 话题向 controller_manager 提供 URDF,并在创建控制器时用 --param-file 注入控制器自己的参数:
from pathlib import Path

from ament_index_python.packages import get_package_share_directory
from launch import LaunchDescription
from launch_ros.actions import Node

def generate_launch_description():
    share = Path(get_package_share_directory("diff_base_demo"))
    description = (share / "urdf" / "diff_base.urdf").read_text()
    config = str(share / "config" / "controllers.yaml")
    return LaunchDescription([
        # robot_state_publisher 提供 URDF;控制器管理器按此加载硬件。
        Node(package="robot_state_publisher",
             executable="robot_state_publisher",
             parameters=[{"robot_description": description}]),
        Node(package="controller_manager", executable="ros2_control_node",
             parameters=[config], output="screen"),
        Node(package="controller_manager", executable="spawner",
             arguments=["joint_state_broadcaster", "-c", "/controller_manager"]),
        # Jazzy 的控制器参数由 spawner 显式传入。
        Node(package="controller_manager", executable="spawner",
             arguments=["base_controller", "-c", "/controller_manager",
                        "--param-file", config]),
    ])
生效行为:启动器先公布 URDF,再由控制器管理器加载模拟硬件;两个 spawner 等待管理器就绪,分别激活状态广播器与差速控制器。
在工作区根目录构建并启动:
cd ~/robot_ws
colcon build --packages-select diff_base_demo
source install/setup.bash
ros2 launch diff_base_demo drive.launch.py
预期结果:构建成功,启动进程保持运行,两个 spawner 最终将控制器切换为 active。另外打开终端,记得同样执行 source /opt/ros/jazzy/setup.bash 与 source ~/robot_ws/install/setup.bash,检查接口占用:
ros2 control list_controllers
ros2 control list_hardware_interfaces预期结果:base_controller 和 joint_state_broadcaster 都为 active;left_wheel_joint/velocity 与 right_wheel_joint/velocity 两个命令接口均显示 [available] [claimed];位置、速度状态接口可见。若仍是 inactive,不要发送速度命令。
第三个终端持续发布速度命令;本例命令值为 0.20 m/s 与 0.50 rad/s:
ros2 topic pub -r 10 /base_controller/cmd_vel geometry_msgs/msg/TwistStamped "{header: auto, twist: {linear: {x: 0.20}, angular: {z: 0.50}}}"预期结果:终端连续提示正在发布消息。按轮距 0.40 m、轮半径 0.05 m 计算,左轮期望速度为 2 rad/s,右轮为 6 rad/s。在另一个终端检查反馈:
ros2 topic echo /joint_states --once
ros2 topic echo /base_controller/odom --once
预期结果:按照 /joint_states.name 对应关系,两个轮子的 velocity 应接近 2 和 6 rad/s,持续发送时 position 随时间增加;/base_controller/odom 中速度应接近线速度 0.20 m/s、角速度 0.50 rad/s。消息的时间戳和位置随采样时刻变化,不要求逐字一致。停止发布后等待超过 0.5 s,再次查看反馈,两轮速度应逐步回到 0。
出现异常时按接口定位
- 控制器无法激活:先运行
ros2 control list_hardware_interfaces。若没有两轮velocity,核对 URDF 与 YAML 的关节名;若接口存在但不是[claimed],查看 spawner 错误和/robot_description是否发布。 - 速度消息发布了,车轮反馈不动:执行
ros2 topic info /base_controller/cmd_vel,确认订阅类型为geometry_msgs/msg/TwistStamped;检查base_controller是否active。模拟硬件还要确认calculate_dynamics=true、未启用disable_commands。 /joint_states有数据,里程计却异常:核对position_feedback=true是否有持续变化的轮位置,并检查wheel_radius、wheel_separation。若改用只有速度反馈的实机驱动,应把position_feedback改为false,而不是虚构位置数据。
完成验收的判据是:控制器为 active、两轮命令接口已被占用、下发速度与轮状态匹配、超时能够停转。满足这些条件后再替换为真实硬件插件并测量物理轮速。