
机器人 / 系统课时
发送目标并观察导航过程
发送目标并观察导航过程
在 Gazebo 中启动机器人和 Nav2 后,向地图上的空闲位置发送一次导航目标,并同时检查规划路径、底盘速度和任务结果。本课用 ROS 2 Jazzy 与 Gazebo Harmonic 的典型配置操作,让一次“看见机器人移动”变成可复查的导航闭环测试。
学习目标
- 在 RViz 2 中设置目标,并用
NavigateToPoseAction 复现。 - 对照
/plan、/cmd_vel、/odom和 Action 反馈判断导航进展。 - 区分目标被接受、执行成功与中途失败,并记录验收证据。
确认导航服务已激活
先启动已有的 Gazebo 世界、机器人、传感器桥接、定位节点、Nav2 与 RViz 2;地图上应能显示机器人位姿,并具备 map → odom → base_link 的 TF 关系。使用仿真时应让相关节点统一采用仿真时间,Gazebo 的 /clock 必须能传入 ROS 2。下面命令在新终端执行;若使用自建工作空间,还需加载它的 install/setup.bash。
source /opt/ros/jazzy/setup.bash
# 确认目标 Action 与 BT Navigator 均已就绪
ros2 action type /navigate_to_pose
ros2 lifecycle get /bt_navigator
预期输出(标准、无命名空间的 Nav2 配置):
nav2_msgs/action/NavigateToPose
active [3]
active [3] 表示 BT Navigator 的生命周期已激活。若 Action 不存在,先检查 Nav2 是否启动及节点命名空间;若仍处于 inactive,不要急于发目标,先确认导航节点已经完成启动。Gazebo 暂停或仿真时间未桥接时,即使服务在线,也可能无法正常行驶。
从 RViz 2 放置目标
- 在 RViz 的
Displays > Global Options > Fixed Frame设为map,启用地图和机器人显示。 - 使用 AMCL 定位时,点击上方
2D Pose Estimate,在地图上按下并拖动,令箭头与 Gazebo 机器人实际朝向一致;已可靠定位时可跳过。 - 在
Displays中启用Path(Topic 选/plan);必要时通过Add > By display type > Path新建显示。选择障碍物之外、可通行的地面作为目标。 - 点击 Nav2 插件工具栏的
Navigation2 Goal(有些布局显示Nav2 Goal),在地图上点击目标位置并拖动指定最终朝向,松开鼠标后观察目标箭头与路径。
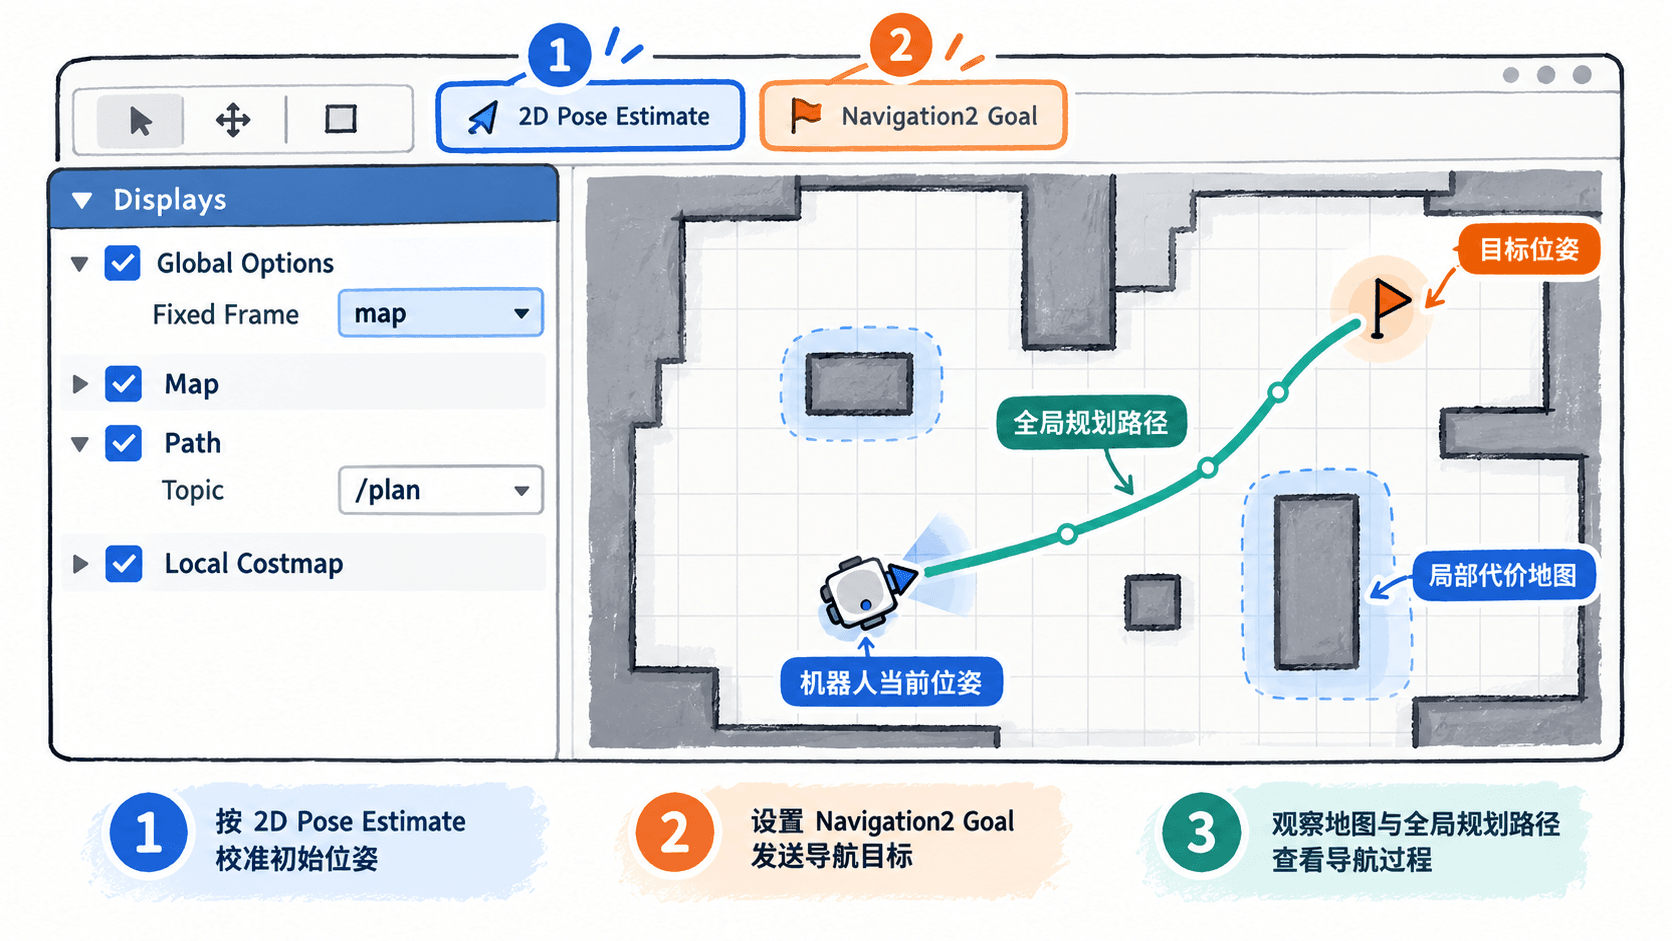
看到目标箭头不代表导航已经成功。正常情况下,全局路径会从机器人当前位置延伸至目标,机器人跟随路径行驶;遇到障碍或定位变化时,路径可能被重新规划。RViz 路径线的颜色由显示配置决定,不能仅凭颜色判定成功。首次测试宜选择与机器人相距约 1~2 米、无遮挡的目标;这一距离只是测试建议,不是 Nav2 的固定限制。
用 Action 命令发送目标
在完成 RViz 测试并让机器人停稳后,再用命令行发送一个位于当前地图空闲区域的目标。下面 (1.0, 0.5) 是 map 坐标系下的示例点,使用前必须确认它不在墙体或膨胀障碍区;orientation.w=1.0 表示偏航角为零。空的 behavior_tree 字段选用 Nav2 默认行为树。
# 目标必须落在 map 中的可通行区域
ros2 action send_goal /navigate_to_pose nav2_msgs/action/NavigateToPose \
  "{pose: {header: {frame_id: map}, pose: {position: {x: 1.0, y: 0.5, z: 0.0}, orientation: {z: 0.0, w: 1.0}}}, behavior_tree: ''}" \
--feedback预期输出(目标可到达时的关键行节选;<ID> 及反馈数值会变化):
Goal accepted with ID: <ID>
Feedback:
  distance_remaining: <DISTANCE>
  number_of_recoveries: <COUNT>
Result:
  error_code: 0
  error_msg: ''
Goal finished with status: SUCCEEDED
CLI 实际会打印包含当前位姿和计时字段的完整 Feedback,这里只摘录需要关注的字段。distance_remaining 是沿当前规划路径估算的剩余距离,重规划时可能增大,并不保证单调下降;number_of_recoveries 在发生恢复行为后会增加。Goal accepted 只表示服务端接收了任务,最终仍须以终态 SUCCEEDED 和结果码核对。字段定义参见 Nav2 Jazzy NavigateToPose 接口。
对照路径与速度的变化
Nav2 完成规划后,可从 /plan 取得全局路径;控制器给出速度,常见配置最终发布到 /cmd_vel,而 /odom 提供底盘实际运动的里程计估计。自定义系统可能将速度先发到 /cmd_vel_nav 或 /cmd_vel_smoothed,因此先用 ros2 topic list -t 查实际话题与消息类型,不要默认所有系统都直接把控制器连到 /cmd_vel。
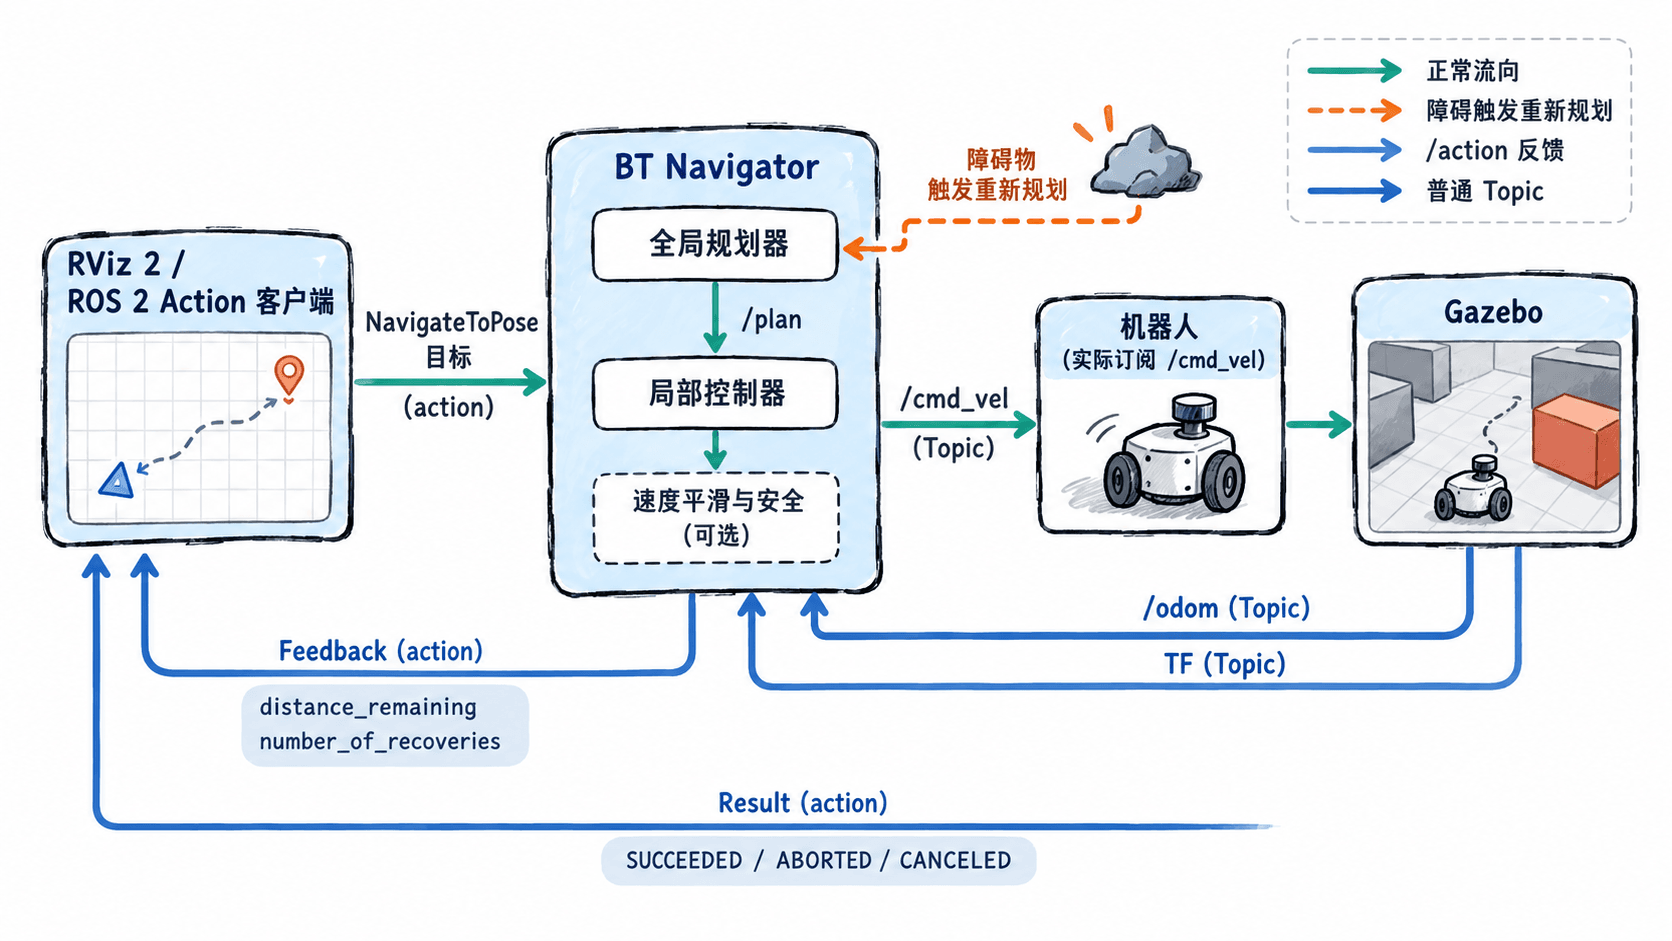
在发送目标之前打开另外两个终端,分别运行:
# 发目标前监听,避免错过路径发布
ros2 topic echo /plan --once
预期输出(消息开头节选,后面还有多条位姿):
header:
  stamp:
    sec: <TIME>
    nanosec: <NANOSEC>
  frame_id: map
poses:
poses 后会依次打印规划路径点,坐标与数量随场景变化;若本次规划已发布完毕才订阅,应重新发送目标获取下一次路径。要记录重规划次数,可去掉 --once 持续监听,并在 RViz 对比每次路径形状。
# 在另一个终端监听底盘最终收到的速度指令
ros2 topic echo /cmd_vel --once
预期输出(Jazzy 典型 geometry_msgs/msg/Twist,数值依运动状态变化):
linear:
  x: <VX>
  y: 0.0
  z: 0.0
angular:
  x: 0.0
  y: 0.0
  z: <WZ>
linear.x 是前向速度指令(米/秒),angular.z 是偏航角速度指令(弧度/秒)。开始行驶后应能观察到有效速度,在转弯时角速度发生变化;机器人是否真正运动,还要对照 Gazebo 画面及 /odom,不能只看指令。默认 Jazzy 常用 Twist,但显式启用加时间戳速度接口的配置可能使用 TwistStamped。
验收终点并定位失败
把一次导航记录为四个观测节点,至少写下目标坐标、首次路径、行驶中的速度变化及最终 Action 状态。以下是测试记录格式,观测值必须从自己的终端填写,不要把示例当作实测数据。
| 观测节点 | 需要记录的事实 | 合格信号 |
|---|---|---|
| 接收目标 | 目标 map 位姿、Action 是否接受 |
出现 Goal accepted |
| 生成路径 | /plan 是否出现、路径是否绕开障碍 |
存在通向空闲目标区的路径 |
| 行驶过程 | /cmd_vel 与 /odom 变化、恢复次数 |
指令与实际运动方向基本一致 |
| 抵达终点 | 最终状态、结果码、机器人是否停稳 | SUCCEEDED、error_code: 0,停稳且位姿在目标容差内 |
可将终点位置误差不超过 0.25 米、朝向误差不超过 0.25 弧度作为一组演示验收值;正式测试应读取 Nav2 的 Goal Checker 参数 xy_goal_tolerance、yaw_goal_tolerance,按实际配置验收。检查停稳时同时观察 /odom 速度接近零,避免把 Action 成功误认成执行器已停止。
如果 没有路径,先查 map 下的初始定位、目标是否落在空闲栅格、全局代价图与 /planner_server 状态。如果 有速度命令却不移动,检查 Gazebo 是否暂停、速度话题是否正确桥接到底盘插件。如果 走动后 ABORTED 或 CANCELED,对照 number_of_recoveries、障碍层、控制器日志及终态:ABORTED 表示任务失败,CANCELED 表示任务取消,都不能计作到达。重复两次不同位置的短距离目标,均能看到路径、速度和终态对应变化,才可认定本次导航闭环验证完成。