
机器人 / 系统课时
用 xacro 复用底盘模型参数
用 xacro 复用底盘模型参数
直接复制两份 URDF 车轮定义,修改轮距或半径时很容易左右不一致。本篇以双轮差速底盘为例,将轮半径、轮中心距和激光雷达安装坐标提取为 xacro 参数,用一个宏生成左右轮,再导出并核对两组尺寸不同的 URDF。
学习目标
- 区分轮中心距、轮半径和传感器相对
base_link的安装偏移。 - 使用
xacro:arg、xacro:property和xacro:macro生成左右一致的车轮。 - 通过命令行覆盖参数,并验证生成的 URDF 坐标和几何尺寸。
确定坐标与尺寸
采用 ROS 机器人常用的机体坐标约定:base_link 位于底盘几何中心、与车轮轴线等高,x 向前、y 向左、z 向上。所有长度都以米为单位。底盘长 0.40 m、宽 0.30 m、高 0.12 m;轮轴相对 base_link 的 z 偏移为 0。
| 参数 | 默认值 | 用途 |
|---|---|---|
wheel_radius |
0.08 m | 左右轮的可视与碰撞圆柱半径 |
wheel_separation |
0.38 m | 左右轮中心沿 y 轴的间距 |
wheel_width |
0.04 m | 两个车轮共同使用的宽度 |
sensor_x、sensor_y |
0.14 m、0 m | 雷达相对底盘中心的前向、横向偏移 |
sensor_z |
0.08 m | 雷达中心高于底盘中心的距离 |
左右轮中心分别是 (0, 0.19, 0) 与 (0, -0.19, 0);雷达中心是 (0.14, 0, 0.08)。因为底盘半高 0.06 m、车轮半径 0.08 m,按这个模型放在平地上时底盘离地约 0.02 m;雷达圆柱底面恰好在底盘顶面。
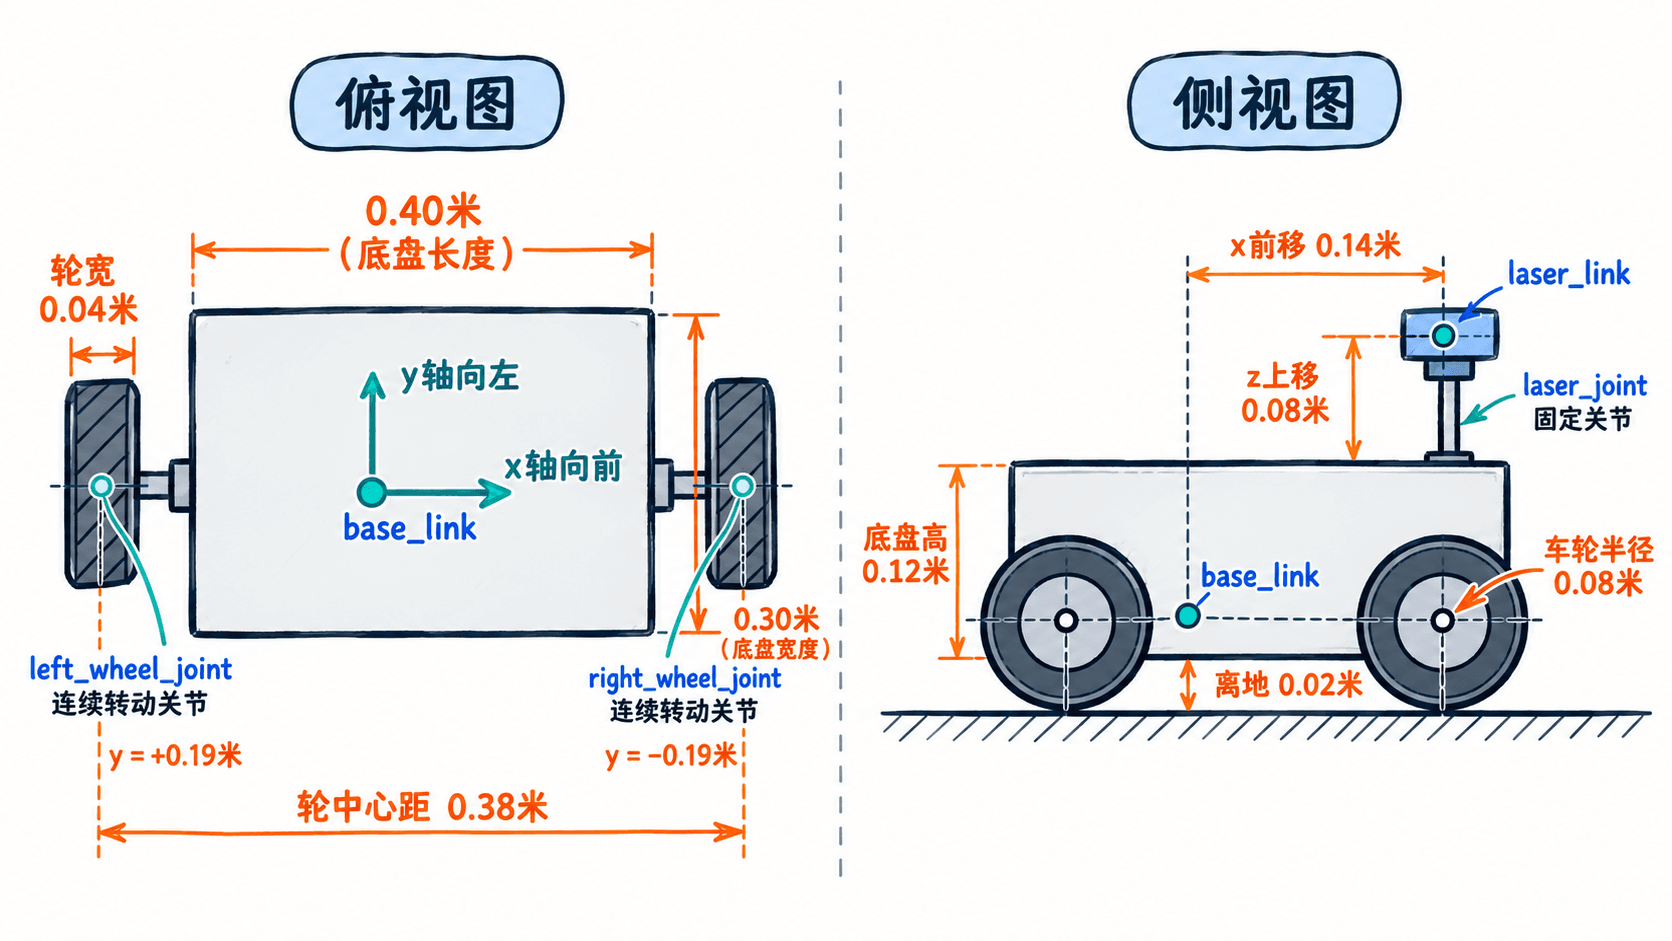
用车轮宏装配模型
环境采用 Ubuntu 24.04、ROS 2 Jazzy;确保已安装 ros-jazzy-xacro,未安装可执行 sudo apt install ros-jazzy-xacro。将下面的完整内容保存为当前目录下的 robot.urdf.xacro。
xacro:arg 提供可以从命令行覆盖的入口,xacro:property 使数值能进入表达式;wheel 宏只接受左右标识与符号,保证两侧使用同一轮半径、轮宽和关节轴。车轮圆柱默认沿局部 z 轴延伸,因此可视、碰撞几何都绕 x 轴转 90°,让圆柱轴线沿 y 轴。
<?xml version="1.0"?>
<robot name="param_diffbot" xmlns:xacro="http://www.ros.org/wiki/xacro">
  <!-- 可从 xacro 命令行覆盖的尺寸,单位 m -->
  <xacro:arg name="wheel_radius" default="0.08"/>
  <xacro:arg name="wheel_separation" default="0.38"/>
  <xacro:arg name="sensor_x" default="0.14"/>
  <xacro:arg name="sensor_y" default="0"/>
  <xacro:arg name="sensor_z" default="0.08"/>

  <xacro:property name="wheel_radius" value="$(arg wheel_radius)"/>
  <xacro:property name="wheel_separation" value="$(arg wheel_separation)"/>
  <xacro:property name="wheel_width" value="0.04"/>
  <xacro:property name="sensor_x" value="$(arg sensor_x)"/>
  <xacro:property name="sensor_y" value="$(arg sensor_y)"/>
  <xacro:property name="sensor_z" value="$(arg sensor_z)"/>

  <link name="base_link">
    <visual>
      <geometry><box size="0.40 0.30 0.12"/></geometry>
    </visual>
    <collision>
      <geometry><box size="0.40 0.30 0.12"/></geometry>
    </collision>
  </link>

  <!-- side 决定名称,side_sign 决定沿 y 轴的安装侧 -->
  <xacro:macro name="wheel" params="side side_sign">
    <link name="${side}_wheel_link">
      <visual>
        <origin xyz="0 0 0" rpy="${pi/2} 0 0"/>
        <geometry>
          <cylinder radius="${wheel_radius}" length="${wheel_width}"/>
        </geometry>
      </visual>
      <collision>
        <origin xyz="0 0 0" rpy="${pi/2} 0 0"/>
        <geometry>
          <cylinder radius="${wheel_radius}" length="${wheel_width}"/>
        </geometry>
      </collision>
    </link>
    <joint name="${side}_wheel_joint" type="continuous">
      <parent link="base_link"/>
      <child link="${side}_wheel_link"/>
      <origin xyz="0 ${side_sign * wheel_separation / 2.0} 0"
              rpy="0 0 0"/>
      <axis xyz="0 -1 0"/>
    </joint>
  </xacro:macro>

  <xacro:wheel side="left" side_sign="1"/>
  <xacro:wheel side="right" side_sign="-1"/>

  <link name="laser_link">
    <visual>
      <geometry><cylinder radius="0.035" length="0.04"/></geometry>
    </visual>
  </link>
  <joint name="laser_joint" type="fixed">
    <parent link="base_link"/>
    <child link="laser_link"/>
    <origin xyz="${sensor_x} ${sensor_y} ${sensor_z}" rpy="0 0 0"/>
  </joint>
</robot>
展开后应得到 base_link、left_wheel_link、right_wheel_link、laser_link 共 4 个连杆,另有 2 个连续转动关节和 1 个固定关节。side_sign 只改变安装位置的正负号,不改变半径;axis xyz="0 -1 0" 使两轮正向转动对应机器人沿 +x 前进的滚动方向。
导出并核对两组参数
在保存文件的目录中运行以下命令。第一遍使用默认尺寸,第二遍只改轮半径、轮中心距与雷达 x 偏移;两份输出都应是不再包含 xacro 宏的标准 URDF。
source /opt/ros/jazzy/setup.bash
xacro robot.urdf.xacro -o robot.urdf
xacro robot.urdf.xacro -o robot_changed.urdf wheel_radius:=0.09 wheel_separation:=0.42 sensor_x:=0.10

# 解析导出后的 XML,逐项核对展开值
python3 - <<'PY'
import xml.etree.ElementTree as ET

def inspect(path):
    root = ET.parse(path).getroot()
    links = {n.get("name"): n for n in root.findall("link")}
    joints = {n.get("name"): n for n in root.findall("joint")}
    left_y = joints["left_wheel_joint"].find("origin").get("xyz").split()[1]
    right_y = joints["right_wheel_joint"].find("origin").get("xyz").split()[1]
    radius = links["left_wheel_link"].find("visual/geometry/cylinder").get("radius")
    sensor_x = joints["laser_joint"].find("origin").get("xyz").split()[0]
    print(f"{path}: links={len(links)} joints={len(joints)} "
          f"y={float(left_y):.2f}/{float(right_y):.2f} "
          f"r={float(radius):.2f} sensor_x={float(sensor_x):.2f}")

inspect("robot.urdf")
inspect("robot_changed.urdf")
PY
预期输出:
robot.urdf: links=4 joints=3 y=0.19/-0.19 r=0.08 sensor_x=0.14
robot_changed.urdf: links=4 joints=3 y=0.21/-0.21 r=0.09 sensor_x=0.10
这组检查同时证明宏没有重复生成或遗漏连杆、轮距从 0.38 m 变为 0.42 m 后左右轮仍对称、可视轮半径跟随参数改变。检查 URDF 语法与关节树时还可使用 check_urdf robot.urdf(需要安装 liburdfdom-tools);命令成功应显示模型根节点及连杆树。
避免模型与控制参数脱节
wheel_separation 表示轮中心之间的距离,不是左右轮外缘宽度。当前轮距 0.38 m、轮宽 0.04 m,车轮外缘总宽约 0.42 m;如果误把 0.42 m 作为轮中心距,两个关节会各向外偏移 0.02 m。
如果后续使用 ROS 2 Jazzy 的 diff_drive_controller,控制器参数 wheel_radius、wheel_separation 及 left_wheel_names、right_wheel_names 也必须与生成的模型一致。修改 xacro 不会自动更新控制器的 YAML 参数,也不会热更新已启动节点中的 robot_description。
遇到“轮子横躺”时检查圆柱 visual/collision 的 rpy,遇到“左右轮叠在一起”时检查 side_sign 和 wheel_separation / 2.0;传感器 TF 错位则核对 laser_joint 相对 base_link 的三个偏移值,而不是只调整可视几何。