
机器人 / 系统课时
读懂 LaserScan 距离与角度字段
读懂 LaserScan 距离与角度字段
一条 LaserScan 消息用一组按角度排列的距离值描述激光雷达的一次平面扫描。读懂字段后,你可以还原每束激光的方向,过滤无效读数,并把有效距离转换成激光坐标系里的二维散点。
学习目标
- 根据
angle_min、angle_increment和数组索引计算扫描角度。 - 识别量程外、
NaN和无穷大读数,正确换算二维坐标。 - 运行示例生成扫描点图,并与 ROS 2 的
/scan话题核对。
认识一帧扫描的字段
ROS 2 Jazzy 使用 sensor_msgs/msg/LaserScan 表示平面激光扫描。距离单位是米,角度单位是弧度,不要把角度值直接当成度数。
| 字段 | 含义 | 本例取值 |
|---|---|---|
angle_min |
第一束测量的角度 | -π/2 rad |
angle_increment |
相邻测量的角度差 | π/8 rad |
angle_max |
扫描末端角度 | π/2 rad |
ranges |
逐束距离数组,单位米 | 共 9 项 |
range_min / range_max |
传感器有效距离上下限 | 0.2 / 5.0 m |
ranges[0] 对应 angle_min,ranges[1] 比它多一个 angle_increment,依此类推。angle_max 可用于核对扫描覆盖范围,真正逐束计算时应以原始数组索引为准。实际驱动的角度增量也可能为负,不要假设扫描总是逆时针排列。
header.frame_id 标明数据所在的激光坐标系;header.stamp 表示首束测量的采集时间。time_increment 是相邻束的时间间隔,scan_time 是相邻两帧扫描的时间间隔;intensities 可以为空。
从角度和距离还原扫描点
对第 i 束,设起始角为 、角度增量为 、距离为 ,则:
激光坐标系的零角沿正 X 轴;当正 Z 轴朝上时,角度绕正 Z 轴逆时针增大,正 Y 轴位于左侧。本例 i=2 时,角度为 -45°,距离若为 1.0 m,坐标约为 (0.707, -0.707) m。
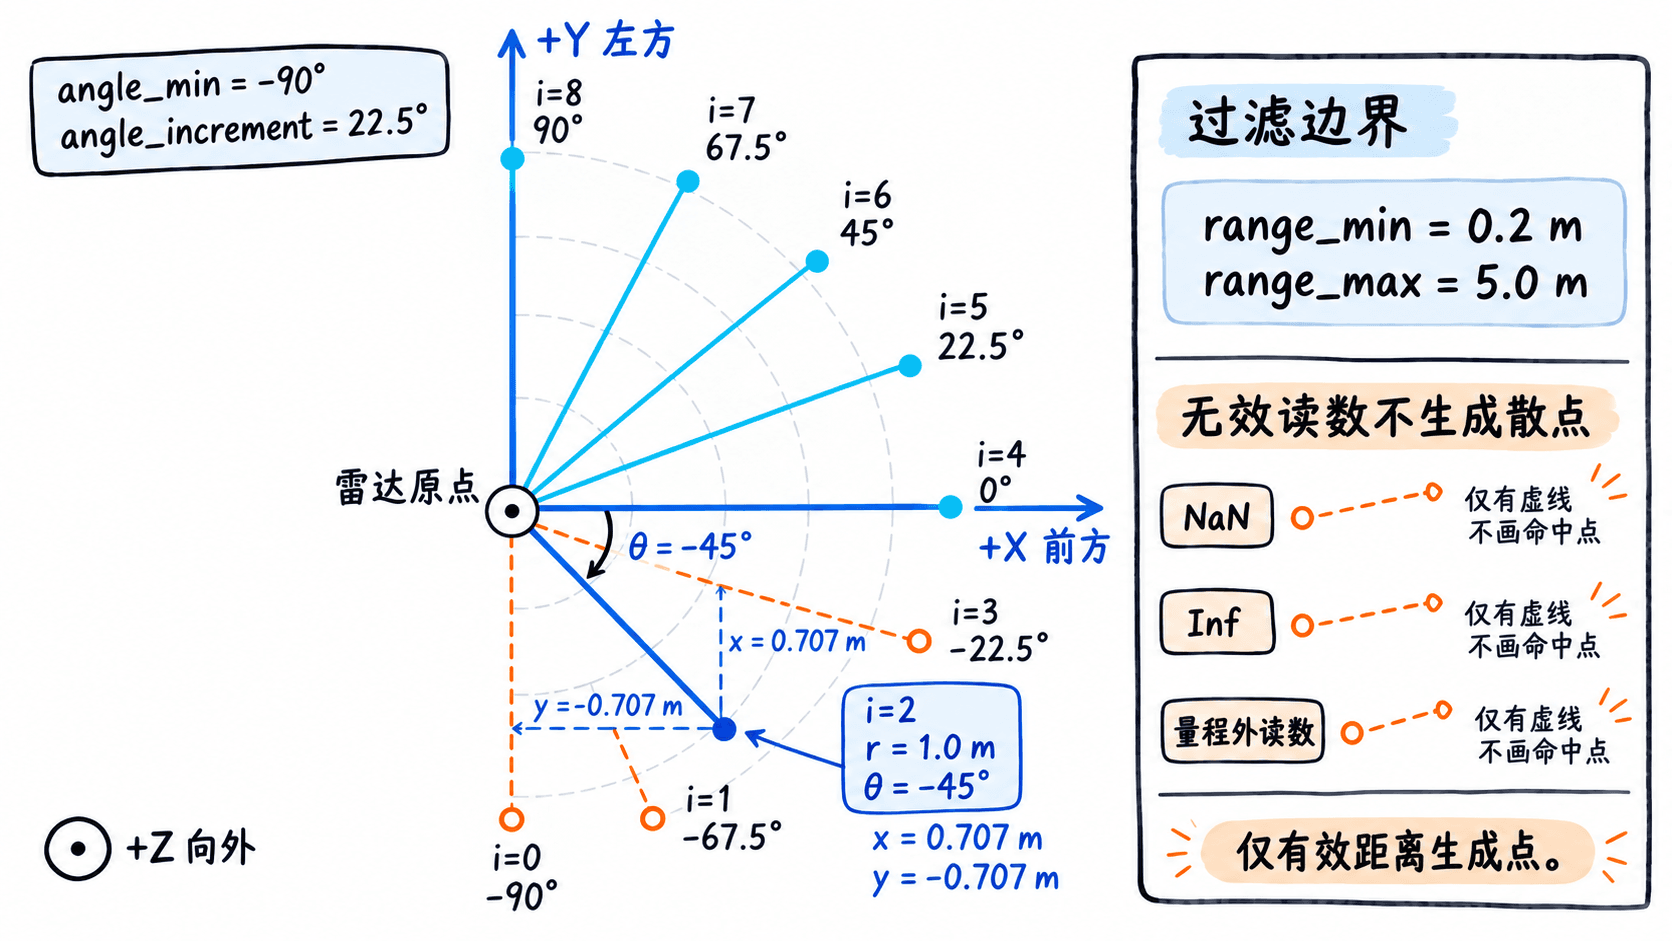
过滤无效距离并画出散点
ranges 中可能出现 inf、nan、小于 range_min 或大于 range_max 的值。过滤时只跳过无效测量,不能先压缩数组再重新编号,否则后续激光束会对应错误角度。
下面使用一帧 9 束模拟数据演示,不依赖实际雷达。适用于 Python 3;在 ROS 2 Jazzy 常用的 Ubuntu 24.04 环境中,可先用 sudo apt install python3-matplotlib 安装绘图库。保存为 scan_points.py,执行 python3 scan_points.py。
import math
import matplotlib
matplotlib.use("Agg")
import matplotlib.pyplot as plt

# 用 LaserScan 对应字段构造可复现的单帧扫描
angle_min = -math.pi / 2
angle_increment = math.pi / 8
range_min, range_max = 0.2, 5.0
ranges = [math.inf, 0.1, 1.0, 1.4, 2.0, math.nan, 3.0, 5.1, 1.0]

points = []
for i, distance in enumerate(ranges):
    # 保留原始索引;非有限值和量程外读数直接跳过
    if not (math.isfinite(distance) and range_min <= distance <= range_max):
        continue
    theta = angle_min + i * angle_increment
    points.append((distance * math.cos(theta), distance * math.sin(theta)))

# 无图形桌面的 ROS 主机也能将散点保存为 PNG
fig, ax = plt.subplots(figsize=(6, 6))
ax.scatter([p[0] for p in points], [p[1] for p in points], s=35)
ax.scatter(0, 0, marker="x", label="Laser origin")
ax.set_aspect("equal", adjustable="box")
ax.set_xlabel("x (m)")
ax.set_ylabel("y (m)")
ax.grid(True)
fig.savefig("scan_points.png", dpi=150)
plt.close(fig)
print(f"valid={len(points)}/{len(ranges)}")
print(f"first=({points[0][0]:.3f}, {points[0][1]:.3f})")
print("saved=scan_points.png")
预期输出:
valid=5/9
first=(0.707, -0.707)
saved=scan_points.png
当前目录会生成 scan_points.png:仅显示 5 个有效点及原点,不会把 inf、nan 或越界距离画成障碍物。打开图片,检查 X/Y 轴等比例,并确认第一有效点位于右下方。
对照真实 ROS 2 话题
先启动会发布 /scan 的仿真机器人或真实雷达。使用 ros2 topic info /scan -v 核对消息类型为 sensor_msgs/msg/LaserScan 和发布者 QoS;再运行 ros2 topic echo /scan --once --qos-reliability best_effort 读取一帧。预期能看到 header、角度字段、量程字段与 ranges 数组,具体数值随设备和场景变化。
将收到的 angle_min、angle_increment、range_min、range_max、ranges 代入示例即可绘制实际扫描。检查三件事:有效点数不超过 len(ranges);距离必须落在设备量程内;原点和扫描方向与 frame_id 一致。若图像左右镜像,优先检查是否误把弧度当成角度,或把正角度方向画反。