
机器人 / 系统课时
在 RViz 2 检查模型与 TF 树
在 RViz 2 检查模型与 TF 树
机器人在 RViz 2 中出现连杆歪斜、雷达位置不对或模型不显示时,可以用模型显示与 TF 坐标轴区分几何错误和变换错误。本课构造一个带固定雷达和可转动短臂的最小模型,完成可重复的目视检查和命令行复核。
学习目标
- 正确设置 RViz 2 的 Fixed Frame、RobotModel 与 TF 显示项。
- 通过关节滑块判断旋转轴方向,通过坐标轴判断雷达安装外参。
- 使用
tf2_echo与view_frames验证父子关系和位姿数值。
准备可重复的模型数据
适用环境是 Ubuntu 24.04、ROS 2 Jazzy,需已安装 ros-jazzy-robot-state-publisher、ros-jazzy-joint-state-publisher-gui、ros-jazzy-rviz2 和 ros-jazzy-tf2-tools。下例不用 Gazebo,也不需要真机;先在终端 A 创建 URDF,再让 robot_state_publisher 持续运行。
source /opt/ros/jazzy/setup.bash
# 定义固定雷达和绕 Z 轴转动的短臂
cat > /tmp/rviz_tf_demo.urdf <<'URDF'
<?xml version="1.0"?>
<robot name="rviz_tf_demo">
  <link name="base_link">
    <visual><geometry><box size="0.40 0.30 0.10"/></geometry></visual>
  </link>
  <link name="laser_link">
    <visual><geometry><cylinder radius="0.04" length="0.06"/></geometry></visual>
  </link>
  <link name="arm_link">
    <visual>
      <origin xyz="0.11 0 0"/>
      <geometry><box size="0.22 0.04 0.04"/></geometry>
    </visual>
  </link>
  <joint name="laser_mount" type="fixed">
    <parent link="base_link"/><child link="laser_link"/>
    <origin xyz="0.15 0 0.12" rpy="0 0 0"/>
  </joint>
  <joint name="arm_pan" type="revolute">
    <parent link="base_link"/><child link="arm_link"/>
    <origin xyz="0 0 0.08" rpy="0 0 0"/>
    <axis xyz="0 0 1"/>
    <limit lower="-1.57" upper="1.57" effort="1" velocity="1"/>
  </joint>
</robot>
URDF
# 使用机器人描述参数发布静态和活动关节的 TF
ros2 run robot_state_publisher robot_state_publisher \
  --ros-args -p robot_description:="$(cat /tmp/rviz_tf_demo.urdf)"
预期输出(关键日志节选,时间值不同):
[INFO] [<TIME>] [robot_state_publisher]: got segment base_link
[INFO] [<TIME>] [robot_state_publisher]: got segment laser_link
进程保持运行。这里的 laser_mount 是固定关节,由 /tf_static 发布;arm_pan 是活动关节,其 /tf 变换要等 /joint_states 更新后才能变化。文件路径位于本机 /tmp,重启后可能被清理。
在 RViz 2 中打开模型和 TF
另开终端 B,启动关节滑块:
source /opt/ros/jazzy/setup.bash
ros2 run joint_state_publisher_gui joint_state_publisher_gui
预期结果:出现 arm_pan 滑块,取值范围约为 -1.57~1.57 弧度;滑动时发布 /joint_states。
终端 C 启动可视化工具:
source /opt/ros/jazzy/setup.bash
rviz2
预期结果:出现 RViz 2 窗口。按下列顺序操作:
- 在左侧
Displays → Global Options → Fixed Frame输入base_link。本例没有odom或map,不要直接选它们。 - 点击左侧
Add → By display type,添加RobotModel与TF。 - 展开
RobotModel,将Description Source设为Topic,Description Topic设为/robot_description,Alpha设为0.7。 - 展开
TF,勾选Show Names、Show Axes、Show Arrows,将Marker Scale调为0.25,避免短臂被坐标轴遮住。
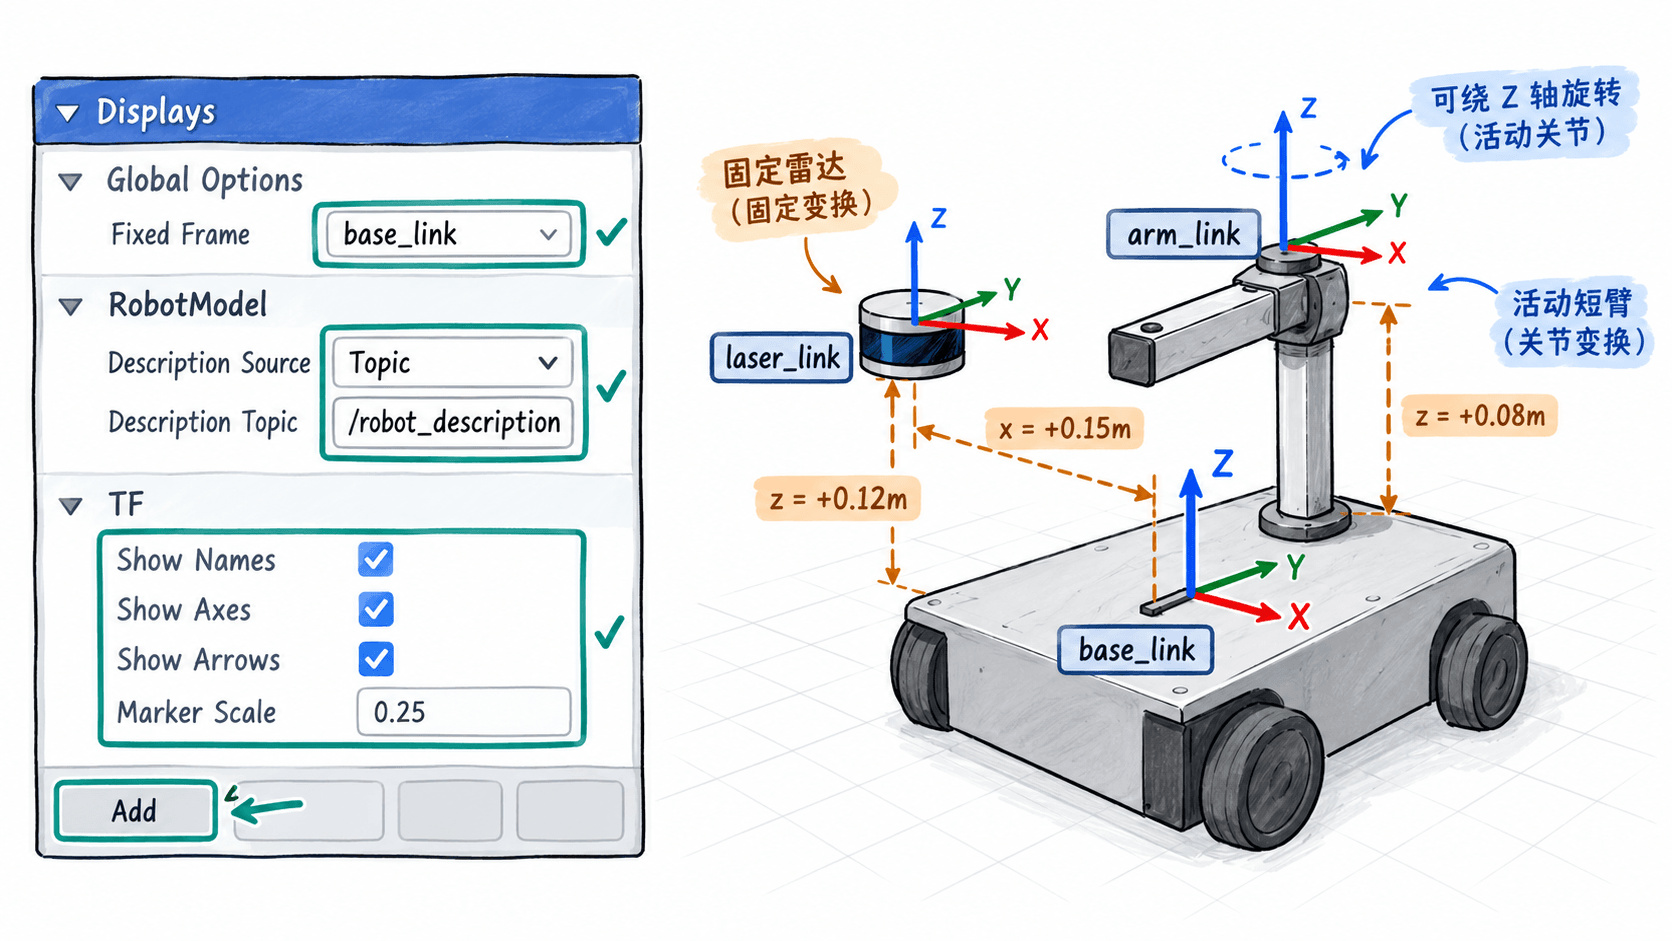
验收时应看到底盘、雷达圆柱和短臂;TF 中至少有 base_link、laser_link、arm_link 三个坐标系。RViz 的 RGB 轴线分别表示 X(红)、Y(绿)、Z(蓝),并非模型材质的颜色。
联动检查关节方向和传感器外参
在关节滑块中先设 arm_pan = 0,再改为 +0.8 rad。从 Z 轴正方向俯视,短臂应逆时针旋转;改为 -0.8 rad 应顺时针旋转。若反向,检查 URDF 中 arm_pan 的 <axis xyz="0 0 1"/>、父子 link 顺序以及关节原点姿态;不要只把 RViz 摄像机转到另一侧来“修正”。
雷达应固定在底盘前上方:相对 base_link 的平移为 (0.15, 0, 0.12) 米,旋转为零。转动短臂时雷达不应随动;若一起旋转,通常是雷达关节错误地挂在了 arm_link 下。检查真实机器人时,应将这个数值换成测量得到的安装外参,而不是从 RViz 画面估算。
用 TF 工具定位缺失或错位
终端 D 查询固定雷达变换,终端 A、B 保持运行:
source /opt/ros/jazzy/setup.bash
ros2 run tf2_ros tf2_echo base_link laser_link
预期输出(关键行节选,实际时间等会不同;按 Ctrl+C 停止):
At time <TIME>
- Translation: [0.150, 0.000, 0.120]
- Rotation: in Quaternion [0.000, 0.000, 0.000, 1.000]
第一个坐标系是参考系,第二个是待查询系。想验证活动关节,可将第二个名称换成 arm_link,在滑动关节时观察旋转量是否更新。再导出完整连接关系:
ros2 run tf2_tools view_frames预期结果:监听约 5 秒后在当前目录生成 TF 关系 PDF(实际文件名以终端输出为准),应看到 base_link 为父节点,laser_link 和 arm_link 是它的两个子节点。
| 表现 | 先查什么 | 修复方向 |
|---|---|---|
RViz 显示 Fixed Frame 不存在 |
Fixed Frame 是否写成未发布的 map |
本例设为 base_link;有定位链后再改为 map |
| TF 有坐标轴,模型却不见 | RobotModel 的 Status 与 /robot_description |
选择 Topic 来源并检查模型是否含 <visual> |
| 短臂不随滑块转动 | /joint_states 是否发布 arm_pan |
启动关节发布器并核对关节名 |
| 雷达朝向或位置错误 | laser_mount 的 origin 和父 link |
用实测 xyz/rpy 修改 URDF 后重启发布节点 |
| 模型忽隐忽现或报变换超时 | /tf 时间戳与 use_sim_time |
仿真节点统一用仿真时间;本例保持系统时间 |
能同时通过 模型外形、滑块运动、TF 坐标轴及数值查询 四项检查,才说明 URDF 的可视几何、关节轴和传感器安装变换彼此一致。