
机器人 / 系统课时
用 URDF 描述连杆和关节
用 URDF 描述连杆和关节
要让 ROS 2 正确显示机器人的外形与运动关系,需要把零件、连接方式和坐标位置写进同一份模型。本篇制作一个由底座和旋转摆臂组成的 URDF,补齐碰撞几何、质量和惯量,并在 RViz 2 中验证关节运动。
学习目标
- 用
link与joint表示机器人连杆树,明确父子坐标系的位置。 - 区分
visual、collision、inertial,为两个长方体连杆填写合理参数。 - 检查 URDF 语法,并在 ROS 2 Jazzy 中加载模型和移动关节。
先确定连杆与关节的位置
URDF(Unified Robot Description Format)使用 XML 描述机器人。link 是刚体及其坐标系;joint 把一个父连杆连接到一个子连杆,定义安装位姿和运动方式。常规 URDF 模型是一棵树:本例以 base_link 为根,arm_joint 连接 arm_link,共两个连杆、一个关节。
采用米、千克、弧度为单位。底座尺寸为 0.40 × 0.30 × 0.12 m,坐标原点在底座中心;摆臂尺寸为 0.30 × 0.06 × 0.06 m。关节安装于底座坐标系 (0, 0, 0.09),绕关节自身的 Z 轴旋转。摆臂坐标原点放在关节轴上,因此它的长方体几何中心需沿本地 X 轴偏移 0.15 m。
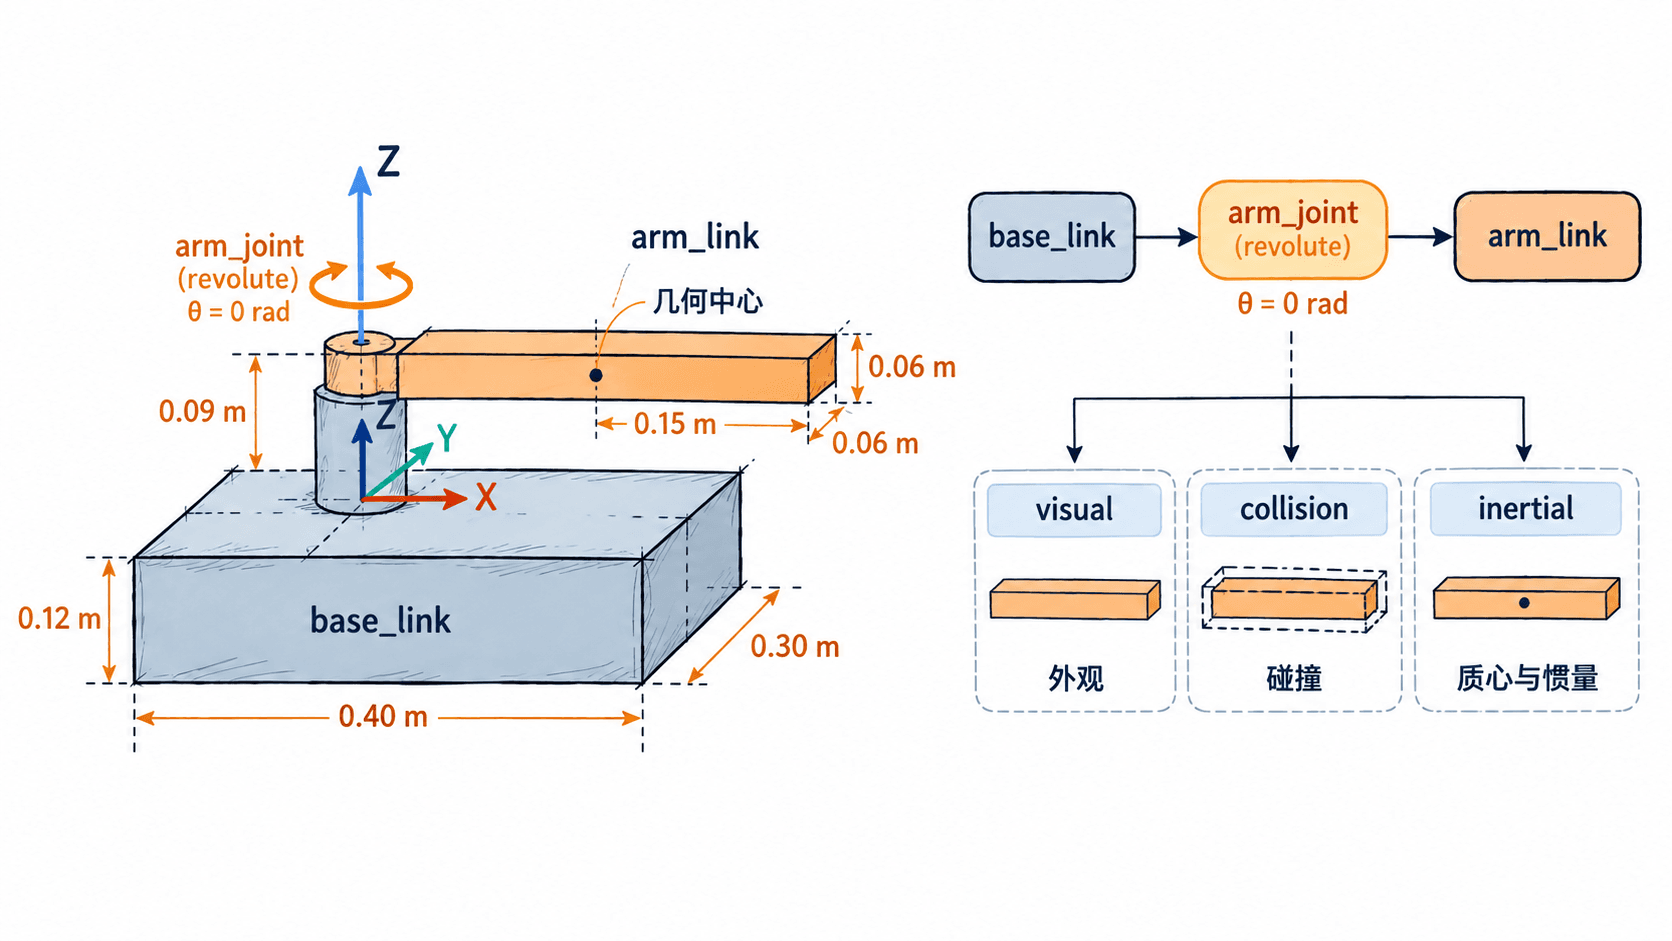
注意:joint/origin 定义的是子连杆坐标系相对父连杆的安装位姿;link/visual/origin 才定义可见几何相对该连杆坐标系的偏移。两者不能互换,否则模型可能围绕错误的位置旋转。
保存可加载的 URDF
在 Ubuntu 24.04 的文本编辑器中新建 ~/demo_arm.urdf,粘贴以下完整 XML。visual 决定 RViz 看到的颜色和外形;collision 提供碰撞几何;inertial 指定质量、质心和惯量张量。即使只做可视化,也养成把后两项补齐的习惯。
<?xml version="1.0"?>
<robot name="demo_arm">
  <link name="base_link">
    <visual>
      <geometry><box size="0.40 0.30 0.12"/></geometry>
      <material name="base_blue">
        <color rgba="0.20 0.45 0.70 1.0"/>
      </material>
    </visual>
    <collision>
      <geometry><box size="0.40 0.30 0.12"/></geometry>
    </collision>
    <inertial>
      <origin xyz="0 0 0" rpy="0 0 0"/>
      <mass value="4.0"/>
      <inertia ixx="0.03480" ixy="0" ixz="0"
               iyy="0.05813" iyz="0" izz="0.08333"/>
    </inertial>
  </link>

  <link name="arm_link">
    <!-- 连杆坐标系在转轴处,几何中心与质心位于局部 x=0.15 -->
    <visual>
      <origin xyz="0.15 0 0" rpy="0 0 0"/>
      <geometry><box size="0.30 0.06 0.06"/></geometry>
      <material name="arm_orange">
        <color rgba="0.95 0.55 0.15 1.0"/>
      </material>
    </visual>
    <collision>
      <origin xyz="0.15 0 0" rpy="0 0 0"/>
      <geometry><box size="0.30 0.06 0.06"/></geometry>
    </collision>
    <inertial>
      <origin xyz="0.15 0 0" rpy="0 0 0"/>
      <mass value="0.5"/>
      <!-- 惯量相对质心计算,单位 kg·m² -->
      <inertia ixx="0.00030" ixy="0" ixz="0"
               iyy="0.00390" iyz="0" izz="0.00390"/>
    </inertial>
  </link>

  <joint name="arm_joint" type="revolute">
    <parent link="base_link"/>
    <child link="arm_link"/>
    <!-- 关节位于底座上表面上方 0.03 m -->
    <origin xyz="0 0 0.09" rpy="0 0 0"/>
    <axis xyz="0 0 1"/>
    <limit lower="-1.57" upper="1.57"
           effort="8.0" velocity="1.0"/>
  </joint>
</robot>
这是模型定义文件,不是 Shell 命令。保存后,arm_joint 的可动范围是约 -90°~90°;effort=8.0 对旋转关节表示最大力矩 8 N·m,velocity=1.0 表示最大角速度 1 rad/s。URDF 只声明上限,并不会自动生成电机控制器。
用数值核对几何和惯量
本例将两个连杆近似为均匀实心长方体。长方体绕质心 Z 轴的惯量等于“质量 ×(长²+宽²)÷12”。摆臂的计算为 0.5 × (0.30² + 0.06²) ÷ 12 = 0.00390 kg·m²,恰好对应 izz;ixx、iyy 按另外两对边长计算。
| 检查项 | base_link |
arm_link |
|---|---|---|
| 质量 | 4.0 kg | 0.5 kg |
| 几何尺寸 | 0.40 × 0.30 × 0.12 m | 0.30 × 0.06 × 0.06 m |
| 质心在各自连杆坐标系中 | (0, 0, 0) | (0.15, 0, 0) |
izz |
0.08333 kg·m² | 0.00390 kg·m² |
把关节角设为 0 rad 时,摆臂末端在 base_link 坐标系中约为 (0.30, 0, 0.09) m;改为 1.57 rad 后,应转向正 Y 方向,末端约为 (0, 0.30, 0.09) m。这是检验 joint/origin、axis 和 visual/origin 是否一致的简便方法。
加载模型并验证运动
以下命令适用于装有 ROS 2 Jazzy 的 Ubuntu 24.04 桌面环境。先安装 URDF 教程、图形关节状态发布器、RViz 2 和语法检查工具。已经安装的包会被跳过。
sudo apt update
sudo apt install -y ros-jazzy-urdf-tutorial ros-jazzy-joint-state-publisher-gui ros-jazzy-rviz2 ros-jazzy-xacro liburdfdom-tools预期结果:apt 正常完成安装,无 Unable to locate package 或下载错误。
打开终端检查文件语法:
source /opt/ros/jazzy/setup.bash
check_urdf "$HOME/demo_arm.urdf"
预期输出关键内容如下;工具版本不同可能增加其他诊断行:
robot name is: demo_arm
---------- Successfully Parsed XML ---------------
root Link: base_link has 1 child(ren)
    child(1):  arm_link
再启动可视化:
ros2 launch urdf_tutorial display.launch.py model:="$HOME/demo_arm.urdf"预期结果:启动 RViz 2 和 joint_state_publisher_gui。将 RViz 的 Fixed Frame 设为 base_link,确认 RobotModel 显示蓝色底座与橙色摆臂;在关节滑块中改变 arm_joint,摆臂应绕竖直 Z 轴转动,底座保持不动。RViz 用外观几何显示模型,不会因为 inertial 存在就自动进行动力学模拟。
如果只显示底座,先确认滑块正在发布关节位置,再检查 arm_joint 的子连杆名称是否与 arm_link 完全一致;如果摆臂从中心转而不是从端点转,优先检查 arm_link 内三处 xyz="0.15 0 0" 是否一致。通过这两项检查后,这份 URDF 就可以作为后续 TF 坐标变换与仿真的基础模型。