
机器人 / 系统课时
按节点与话题排查消息中断
按节点与话题排查消息中断
机器人明明启动了,却收不到雷达、里程计或速度消息时,先不要改控制器参数。这里用 ROS 2 Jazzy 的示例发布者和订阅者复现通信链路,依次核对节点、话题、端点、消息和频率,把故障定位到可以直接修复的一层。
学习目标
- 用
ros2 node list、ros2 node info和ros2 topic list -t找出缺失节点、错误话题名或类型。 - 用
ros2 topic info --verbose与ros2 topic echo判断端点是否存在、消息是否到达。 - 用
ros2 topic hz判断频率异常,并按观测结果复验修复效果。
建立正常通信基线
以下操作适用于 Ubuntu 24.04、ROS 2 Jazzy,假定已安装 ros-jazzy-demo-nodes-cpp。在终端 A 启动示例发布者;它每秒向 /chatter 发送一条 example_interfaces/msg/String 消息。命令会持续运行,暂时不要关闭终端。
source /opt/ros/jazzy/setup.bash
# 保持发布端运行,以便持续观测消息
ros2 run demo_nodes_cpp talker预期输出(节选,<TIME> 为实际日志时间):
[INFO] [<TIME>] [talker]: Publishing: 'Hello World: 1'
[INFO] [<TIME>] [talker]: Publishing: 'Hello World: 2'
打开终端 B,启动对应订阅者:
source /opt/ros/jazzy/setup.bash
# 订阅端只负责接收和打印数据
ros2 run demo_nodes_cpp listener
预期输出(节选):
[INFO] [<TIME>] [listener]: I heard: [Hello World: <ID>]<ID> 为持续递增的消息序号,启动订阅者较晚时不会从 1 开始。若连这组示例都无法通信,优先检查两个终端的 ROS 环境,而不是直接怀疑机器人驱动。
从节点和话题找断点
在终端 C 中按顺序查询。ros2 node info 显示某个节点声明的发布者和订阅者,ros2 topic info --verbose 则进一步展示端点数与 QoS 信息。
source /opt/ros/jazzy/setup.bash
# 先查节点归属,再查话题及端点详情
ros2 node list
ros2 node info /talker
ros2 node info /listener
ros2 topic list -t
ros2 topic info /chatter --verbose
预期结果:节点列表中有 /talker 与 /listener;/talker 的 Publishers 和 /listener 的 Subscribers 中都能找到 /chatter: example_interfaces/msg/String。topic list -t 包含 /chatter [example_interfaces/msg/String];topic info 显示 Publisher count: 1、Subscription count: 1,且两端可靠性、持久性兼容。运行查询时出现的临时 CLI 节点不算业务节点。
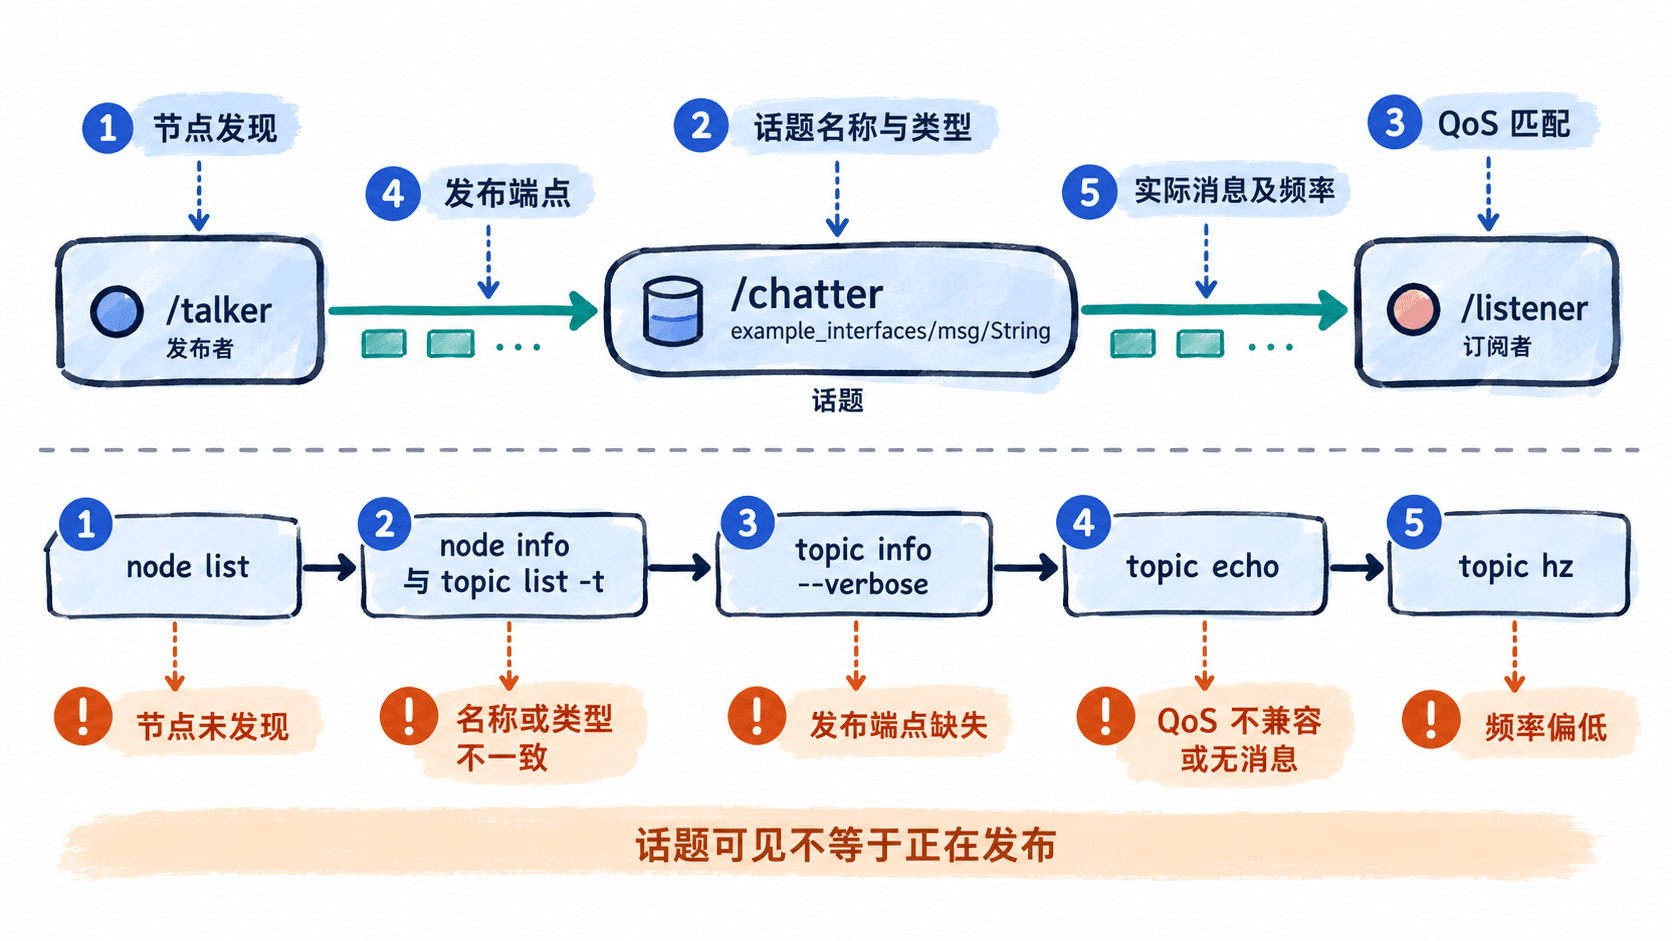
检查收到的内容和频率
先确认终端 C 确实能接到一条数据,再持续统计接收间隔。echo --once 收到一条便退出;hz --window 10 使用最近最多 10 条消息估算频率,按 Ctrl+C 停止。
# echo 只接收一条,随后 hz 持续统计最近 10 条消息
ros2 topic echo /chatter --once
ros2 topic hz /chatter --window 10预期结果:echo 显示 data: 'Hello World: <ID>',hz 的 average rate 稳定接近 1 Hz,并给出 min、max、std dev 与 window 等统计项。实际序号和速率会变化;刚启动时先积累至少 10 条消息再判断。
hz 测的是这个诊断订阅者实际收到的速率,不是发布者定时器的理论频率。比如驱动配置为 10 Hz,却持续测得 3 Hz,就应分别检查发布端采样与回调是否降频、机器负载以及传输丢包;不能仅凭 topic list 正常就认定通信正常。
根据观测修复故障
| 观测证据 | 优先检查与修复 |
|---|---|
node list 缺少预期节点 |
检查启动日志、进程是否退出、节点是否被重命名;跨机器时核对 ROS_DOMAIN_ID 与 DDS 发现配置。 |
节点存在,但 node info 没有预期话题 |
检查命名空间、话题重映射及发布/订阅初始化;按 topic list -t 的完整名称和类型修正。 |
Publisher count: 0 |
话题可能只剩订阅者;先恢复发布节点或其发布端点,不要反复重启接收端。 |
双方端点存在,echo 无消息 |
对比 topic info --verbose 中的 QoS,并检查发布回调、生命周期状态或阻塞;端点被发现不等于有数据。 |
echo 有数据,业务节点仍无回调 |
对照业务订阅者的 QoS、类型、回调执行器与日志;CLI 能接收不能证明业务回调已执行。 |
典型 QoS 陷阱是发布者使用 BEST_EFFORT,订阅者却要求 RELIABLE,两者不能匹配。传感器数据常用 Best Effort;确认真实发布端策略后,可以用下面的诊断命令尝试接收:
ros2 topic echo /chatter --qos-reliability best_effort --once预期结果:当前示例的可靠发布者也能被 Best Effort 订阅者接收,打印一条 Hello World;对实际 Best Effort 传感器话题,应将 /chatter 替换成已查明的完整话题名。若这样能收到而业务订阅者收不到,再把业务端可靠性调整为兼容值,而不是盲目改发布频率。持久性也要核对:VOLATILE 发布者不能满足要求 TRANSIENT_LOCAL 的订阅者。
复现断流并验收恢复
在终端 A 按 Ctrl+C 停止 talker,保留终端 B 的 listener,然后在终端 C 查询:
ros2 topic info /chatter预期输出(确保其他 echo、hz 进程已退出):
Type: example_interfaces/msg/String
Publisher count: 0
Subscription count: 1
现在重新在终端 A 运行 ros2 run demo_nodes_cpp talker。预期结果:Publisher count 恢复为 1,listener 继续打印递增序号,echo 能收到内容,hz 约为 1 Hz。真实机器人可按相同顺序记录节点存在性、端点数、消息内容与实测频率;四项同时恢复,才算这条消息链路排障完成。