
机器人 / 系统课时
选择 Nav2 规划器与控制器插件
选择 Nav2 规划器与控制器插件
本课以 ROS 2 Jazzy 的已建图差速底盘为例,区分全局规划与局部控制,选用 Navfn 和 Regulated Pure Pursuit(RPP)。随后把插件参数写入 Nav2,检查加载状态,并通过一次导航任务验证两者能否正常配合。
学习目标
- 区分全局规划器与局部控制器的输入、输出及责任边界。
- 根据底盘约束选择插件,并配置
planner_plugins与controller_plugins。 - 用 ROS 2 命令核对插件加载,再通过导航目标验证实际效果。
规划与控制的职责边界
planner_server 接收导航起终点和全局代价图,调用全局规划插件生成 nav_msgs/Path。controller_server 则依据这条路径、局部代价图、里程计和 TF,持续计算底盘速度指令。导航行为树通过 ComputePathToPose、FollowPath 动作组织这两个过程,规划器不会直接控制电机。
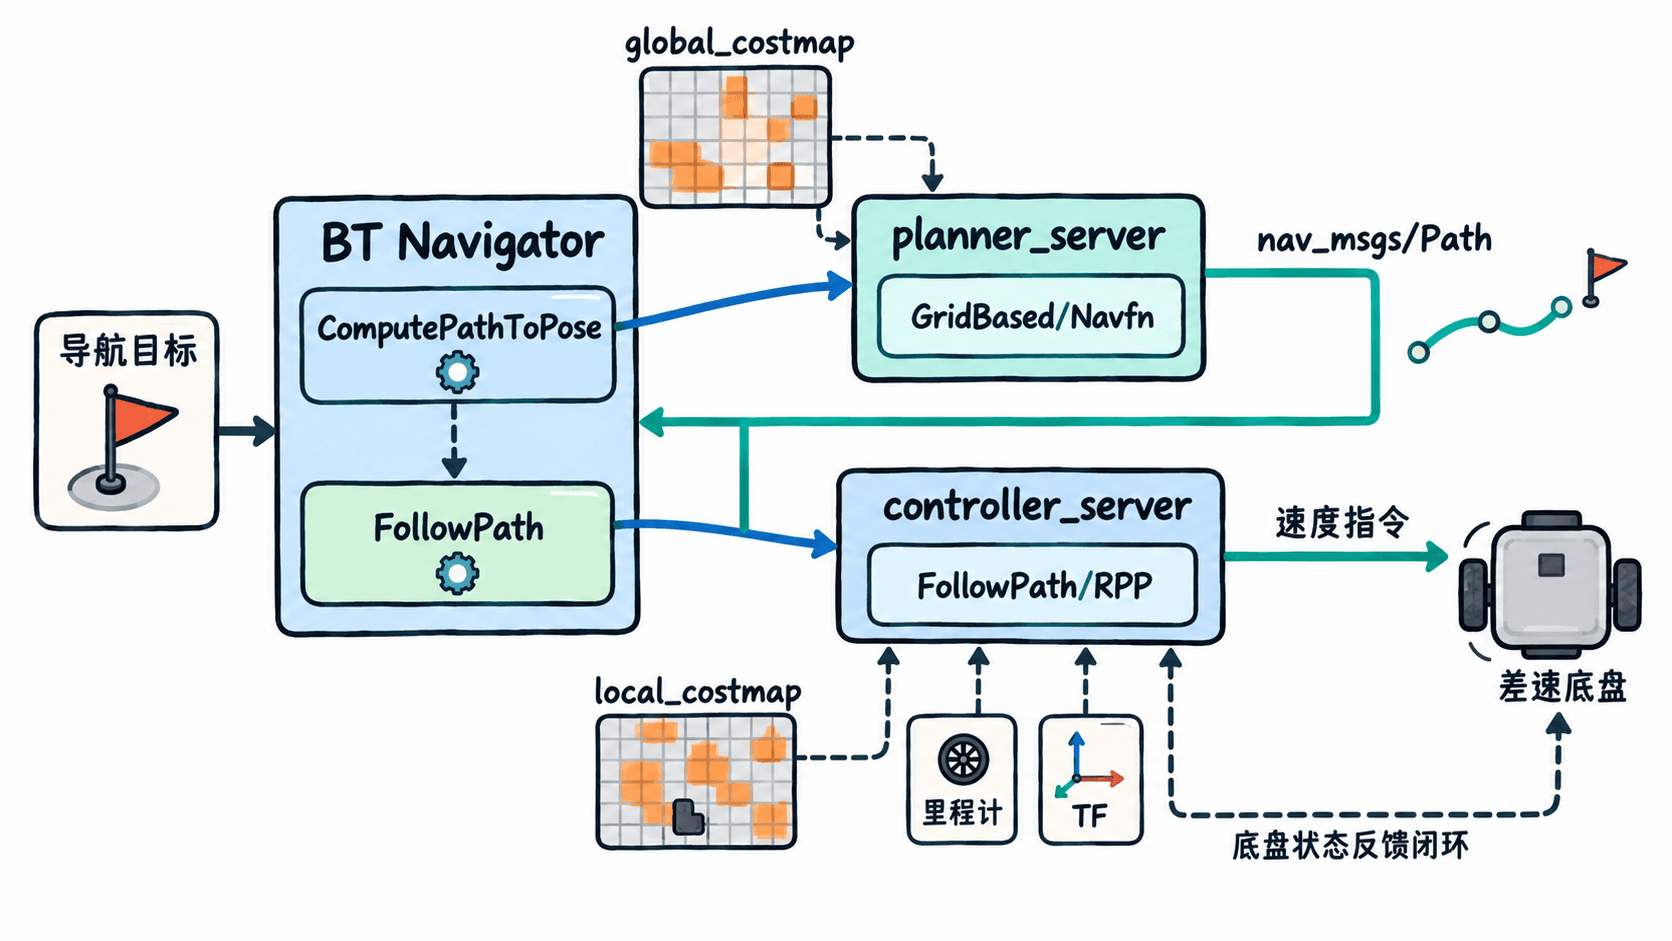
例如,在 0.05 m 分辨率的室内栅格地图上,全局规划负责绕开走廊尽头的墙;机器人接近转弯处时,控制器才按当前位姿调整角速度。遇到临时堵路,需要局部避碰,必要时还要由导航行为树触发重新规划,不能期待更换控制器就自动解决所有阻塞。
按底盘和场景选择算法
| 实际条件 | 全局规划器 | 局部控制器 | 选择理由 |
|---|---|---|---|
| 已建图、圆形近似的差速底盘 | Navfn(A*) | RPP | 配置较少,适合连续跟踪既有路径 |
| 差速底盘、局部障碍多,需比较候选速度轨迹 | Navfn 或 Smac 2D | DWB | 对短时采样轨迹做碰撞检查与评分 |
| 汽车式转向,存在最小转弯半径 | Smac Hybrid-A* | 与车体运动学匹配的控制器 | 规划阶段考虑朝向与转弯约束 |
第一行是本课的落地组合。Navfn 对二维代价图搜索,use_astar: true 选择 A*;RPP 追踪路径前视点,并可结合代价图做碰撞预测。若需要 DWB,其类型为 dwb_core::DWBLocalPlanner,还需单独配置速度采样、加速度边界与轨迹评分器,不能只改一个 plugin 字符串。
在参数文件中绑定插件
片段示例(适用于 ROS 2 Jazzy、Nav2):在现有 nav2_params.yaml 中修改以下同名配置项,不要把片段作为完整文件覆盖原配置。保留已有的 global_costmap、local_costmap、progress_checker、goal_checker、定位和 TF 等配置。
planner_server:
  ros__parameters:
    planner_plugins: ["GridBased"]
    GridBased:
      plugin: "nav2_navfn_planner::NavfnPlanner"
      use_astar: true
      allow_unknown: false
      tolerance: 0.25

controller_server:
  ros__parameters:
    controller_frequency: 20.0
    controller_plugins: ["FollowPath"]
    FollowPath:
      plugin: "nav2_regulated_pure_pursuit_controller::RegulatedPurePursuitController"
      desired_linear_vel: 0.25
      lookahead_dist: 0.5
      use_velocity_scaled_lookahead_dist: false
use_collision_detection: trueGridBased、FollowPath 是供导航动作选择的插件 ID;plugin 值才是实际加载的 C++ 类名。这里将规划终点容差设为 0.25 m、速度目标设为 0.25 m/s、前视距离设为 0.5 m、控制频率设为 20 Hz。它们是室内低速差速机器人的起步值,并非通用最优参数;实际速度还受速度约束器和底盘限制。
allow_unknown: false 适合已建图区域,未知栅格不可通行;探索未知区域时不能照搬。沿用常见的 GridBased 和 FollowPath ID,可避免与原有行为树指定的 planner_id、controller_id 不一致。修改后让启动文件的 params_file 指向该文件,并完整重启 Nav2,不能把修改 YAML 当作在线热切换。
检查加载状态与类型
在已经启动导航栈、且已载入 ROS 2 Jazzy 环境的另一个终端执行以下命令。示例假设没有机器人命名空间;如使用 /robot1,需相应修改节点全名。
# 先确认两个生命周期节点已进入运行态
ros2 lifecycle get /planner_server
ros2 lifecycle get /controller_server
# 再核对插件 ID 和实际类型
ros2 param get /planner_server planner_plugins
ros2 param get /controller_server controller_plugins
ros2 param get /planner_server GridBased.plugin
ros2 param get /controller_server FollowPath.plugin
预期输出(与命令顺序对应):
active [3]
active [3]
String values are: ['GridBased']
String values are: ['FollowPath']
String value is: nav2_navfn_planner::NavfnPlanner
String value is: nav2_regulated_pure_pursuit_controller::RegulatedPurePursuitController
两节点都处于 active [3],并且 ID 与类型匹配,才能证明这组插件按预期配置和加载。若处于 unconfigured [1] 或 inactive [2],先查启动终端里的插件加载异常、包是否安装以及 YAML 缩进;如果查到的是旧类型,则优先核对实际传给启动文件的 params_file 路径。
用导航目标验收组合
- 在 RViz 2 把
Fixed Frame设为map,确认地图、全局代价图、机器人位姿和局部代价图正常显示;使用 AMCL 时,必要时先用2D Pose Estimate设置初始位姿。 - 在约 2 m 外的已知可通行区域设置
Nav2 Goal,让直线路径附近存在一个地图中已有的障碍物。观察规划路径是否绕过膨胀障碍区,而非穿过墙体。 - 低速运行时检查机器人是否沿规划路径转弯、没有碰撞,并在目标附近停止;若路径存在但底盘不动,核对 TF、里程计、控制器异常信息及下游速度指令链路。
若直接报 No valid path,先检查起终点、全局代价图、障碍膨胀和未知区设置;若路径有效但控制失败,检查局部代价图是否及时更新、机器人尺寸与控制器速度参数,而不是盲目更换全局规划器。关于参数名称可对照 Nav2 Jazzy 官方的 Planner Server 与 Controller Server 文档。