
机器人 / 系统课时
排查 TF 缺失与时间外推错误
排查 TF 缺失与时间外推错误
当 RViz 2 中的激光数据消失、Nav2 提示无法转换坐标时,可先判断是坐标系断链,还是消息时间戳超出 TF 缓存。本课使用 ROS 2 Jazzy 的诊断命令和独立实验重现错误,再按根因修复并验收。
学习目标
- 区分坐标系不存在、TF 树断开和时间外推三类异常。
- 使用
view_frames、tf2_echo、tf2_monitor检查 TF 链与时间信息。 - 对齐仿真时钟,修复缺失变换,并验证带时间戳的查询。
根据异常判断检查方向
TF 查询需要同时满足两个条件:目标坐标系与源坐标系处在同一棵树内,而且查询时刻落在该链所需动态变换的有效时间范围内。以二维导航机器人为例,通常查询 map 到 laser,必须经由 odom 和 base_link。
| 典型日志关键词 | 含义 | 优先核查 |
|---|---|---|
Invalid frame ID、does not exist |
坐标系未进入当前监听器 | 名称拼写、广播节点、话题 |
Could not find a connection |
坐标系存在,但 TF 树断开 | 父子关系、重复父节点 |
extrapolation into the future/past |
查询时间晚于最新或早于最旧变换 | 消息时间戳、/clock、缓存 |
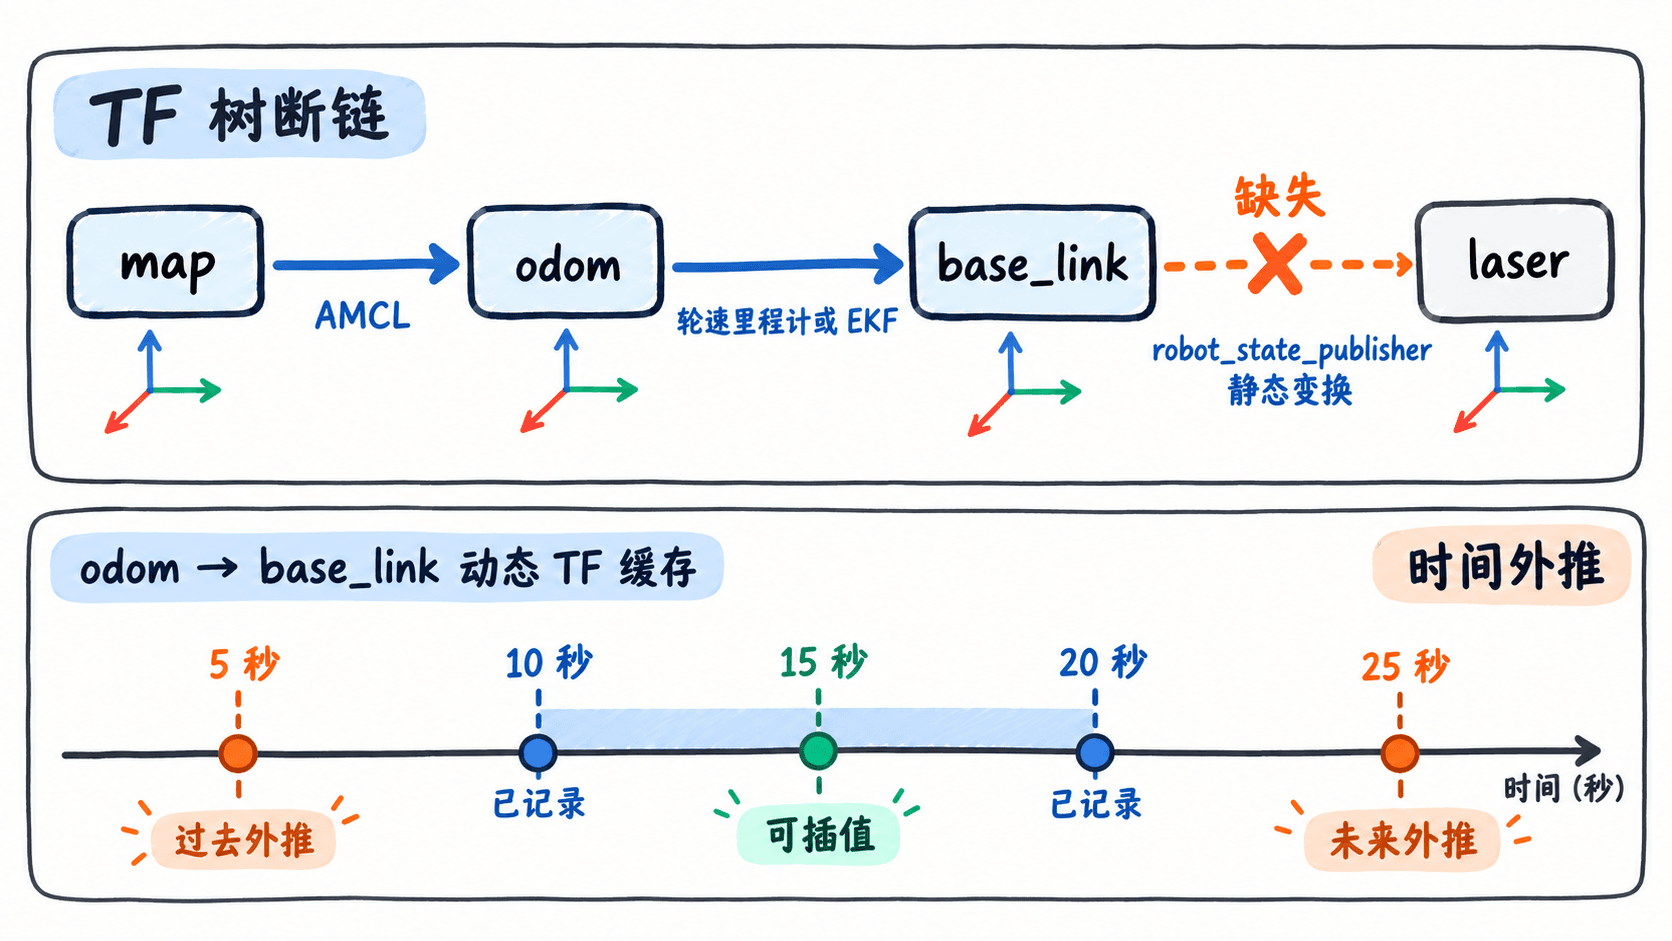
例如传感器要求在 105.20 秒转换坐标,而某条动态 TF 的最新时间只有 105.00 秒,就会发生向未来外推;如果查询的是 89 秒,但该边最旧数据是 90 秒,则属于向过去外推。两者都不是增加一条静态 TF 就能解决的。
检查 TF 树与广播方
下图同时标出导航常用的变换链和时间边界。map → odom 通常由 AMCL 定位提供,odom → base_link 来自里程计或状态估计,base_link → laser 通常来自 robot_state_publisher 的固定关节。具体名称以机器人模型为准。
在 Ubuntu 24.04、已加载 Jazzy 环境且机器人运行时,在新终端执行以下命令;若缺少工具包,先安装 ros-jazzy-tf2-tools。
ros2 run tf2_tools view_frames
ros2 run tf2_ros tf2_echo odom base_link
预期结果:第一条命令采集约 5 秒数据并在当前目录生成 TF 关系 PDF(常见名称为 frames.pdf,实际文件名可能带时间信息);第二条持续打印可用变换的平移和旋转,按 Ctrl+C 停止。如果第二条提示 odom 或 base_link 不存在,先修复相关发布者,而非修改下游导航容错参数。
静态边疑似缺失时,可以检查 /tf_static;晚启动的订阅者需使用 transient_local 持久性策略接收已发布的静态变换。
ros2 topic echo /tf_static --qos-durability transient_local --once预期结果:收到消息时,transforms 内能看到固定坐标边的 header.frame_id 与 child_frame_id;如果一直没有消息,继续检查 ros2 topic info /tf_static -v 的发布者及 QoS,而不能直接认定坐标一定不存在。
独立重现缺失与外推
以下实验不依赖 Gazebo 或实体机器人,直接向 TF 缓冲区写入 odom → base_link 在 10 秒和 20 秒的两条动态变换,随后请求不存在的 laser、超出区间的时刻,以及可以插值的 15 秒。需使用已安装 Jazzy Python 包的终端。
source /opt/ros/jazzy/setup.bash
python3 - <<'PY'
import rclpy
from geometry_msgs.msg import TransformStamped
from rclpy.duration import Duration
from rclpy.time import Time
from tf2_ros import Buffer, ExtrapolationException, LookupException

rclpy.init()
buffer = Buffer(cache_time=Duration(seconds=30))

# 保留两个历史时刻,故意构造可以插值的时间区间。
for second in (10, 20):
    transform = TransformStamped()
    transform.header.frame_id = "odom"
    transform.child_frame_id = "base_link"
    transform.header.stamp = Time(seconds=second).to_msg()
    transform.transform.translation.x = second / 10.0
    transform.transform.rotation.w = 1.0
    buffer.set_transform(transform, "lesson")

# 分别检查未知坐标系、未来外推、过去外推与区间内查询。
for frame, second in (("laser", 15), ("base_link", 25),
                      ("base_link", 5), ("base_link", 15)):
    try:
        result = buffer.lookup_transform("odom", frame, Time(seconds=second))
        print(f"{frame}@{second}s: x={result.transform.translation.x:.1f} m")
    except LookupException:
        print(f"{frame}@{second}s: LookupException")
    except ExtrapolationException:
        print(f"{frame}@{second}s: ExtrapolationException")
rclpy.shutdown()
PY
预期输出:
laser@15s: LookupException
base_link@25s: ExtrapolationException
base_link@5s: ExtrapolationException
base_link@15s: x=1.5 m
将查询时刻改为 Time(seconds=0),会请求缓冲中的最新可用变换;这适合查看当前关系,但不适合代替传感器消息自带时间戳来做精确融合。实验中特意将缓存设为 30 秒,实际 TF 监听缓冲的默认历史长度通常约为 10 秒。
核查时钟与 TF 缓存
Gazebo 仿真应让参与定位、传感器处理和 TF 查询的节点使用同一仿真时钟。示例假设节点名是 /amcl 和 /robot_state_publisher;不同工程先通过 ros2 node list 查找真实名称。
ros2 topic echo /clock --once
ros2 param get /amcl use_sim_time
ros2 param get /robot_state_publisher use_sim_time
ros2 topic echo /scan --once
ros2 topic echo /tf --once
ros2 run tf2_ros tf2_monitor odom base_link预期结果:/clock 能读到仿真时间(连续查看时应递增,暂停时可不变);两个参数在仿真场景应返回 Boolean value is: True;/scan、/tf 的 header.stamp 与仿真时间处于同一时间基准;tf2_monitor 能显示该 TF 链及延迟统计。节点名称、数值与输出顺序因现场而异。
若一个节点使用系统时间,另一个使用仿真时间,时间戳可能相差多个数量级。先检查是否暂停 /clock、重播 rosbag 或切换了 use_sim_time。例如 /clock 正常而 /amcl 返回 false 时,可先临时纠正:
ros2 param set /amcl use_sim_time true预期输出为 Set parameter successful;随后复查参数。运行期修改不会持久化,应在该节点启动配置中设置 use_sim_time: true 并重启相关节点,避免时钟跳变后的旧缓存。只有时钟一致但确有处理延迟时,才在消费端配置更长的 Buffer(cache_time=Duration(seconds=30))。
修复缺失边并验证
如果仅缺少 base_link → laser 固定安装关系,可在隔离测试中运行下面的静态发布器;这里假设雷达在底盘前方 0.20 米、上方 0.15 米,且没有相对旋转。
ros2 run tf2_ros static_transform_publisher --x 0.20 --y 0 --z 0.15 --frame-id base_link --child-frame-id laser预期结果:命令持续运行,向 /tf_static 发布一条固定变换。在另一个已经加载 Jazzy 环境的终端验证:
ros2 run tf2_ros tf2_echo base_link laser预期结果:持续得到近似 [0.200, 0.000, 0.150] 米的平移和单位四元数旋转。真机必须使用实测外参并将固定关系写入 URDF 和 robot_state_publisher;若已有发布者,不可再重复发布同一个子坐标系。
如果断的是 map → odom,应检查 AMCL 的定位及 TF 发布,而不是伪造静态连接。如果是时间外推,先修正 use_sim_time、传感器时间戳与发布延迟,重启受影响节点以重建一致的缓存,再验证完整 TF 树、/scan 的实际时间戳转换,以及 Nav2 连续运行时不再出现外推日志。