
机器人 / 系统课时
用 Launch 编排参数和节点启动
用 Launch 编排参数和节点启动
多个 ROS 2 节点分别在终端启动时,很难复现相同的参数和启动次序。本课使用 ROS 2 Jazzy 的 Python Launch,一次载入 YAML,并按事件依次启动三个演示节点,最后核对日志、参数和话题连接。
学习目标
- 编写与节点名称匹配的 ROS 2 YAML 参数文件。
- 使用
Node和OnProcessStart编排多进程启动。 - 通过命令行确认节点存在、参数生效与话题通信正常。
准备演示环境
以下操作适用于 Ubuntu 24.04、ROS 2 Jazzy 和 Bash。假设 ROS 2 APT 软件源已经配置好;示例复用系统提供的 demo_nodes_cpp,不必新建功能包或编译代码。先安装演示节点、Launch 工具,并创建两个目录。
sudo apt update
sudo apt install -y ros-jazzy-demo-nodes-cpp ros-jazzy-ros2launch
source /opt/ros/jazzy/setup.bash
mkdir -p ~/ros2_launch_lab/{config,launch}预期结果:安装命令正常结束,~/ros2_launch_lab/config 和 ~/ros2_launch_lab/launch 均存在。后续每打开一个新终端,都要再次加载 /opt/ros/jazzy/setup.bash。
编写 YAML 参数文件
在 ~/ros2_launch_lab/config/nodes.yaml 保存以下内容。parameter_blackboard 是真实的演示节点,它允许从启动参数中声明和查询自定义值;这里用两个易核对的值验证 YAML 是否被加载。
parameter_blackboard:
  ros__parameters:
    # 键名要匹配 Launch 中的节点名
    some_int: 42
    a_string: "robot-a"
ros__parameters 是 ROS 2 参数文件要求的字段;上层键应与最终节点名称对应。这里的 some_int 和 a_string 仅用于检验参数注入,不会改变后面话题发布节点的速率。配置文件不是独立程序,生效方式是启动时传给 Node(parameters=[...])。
编写启动编排
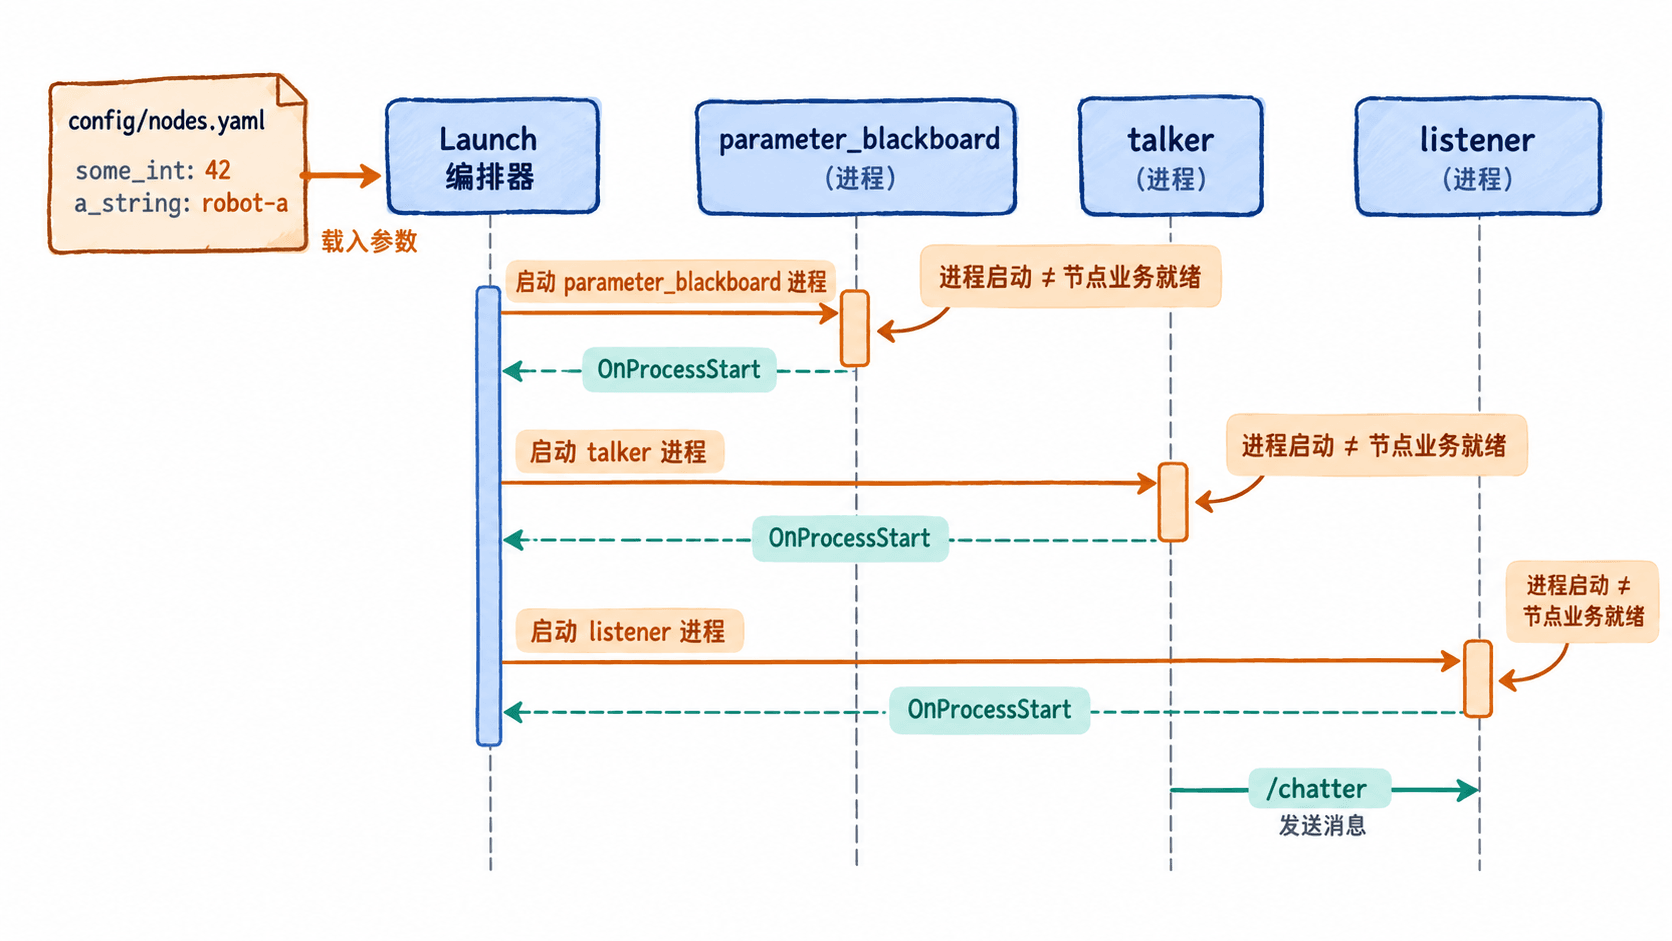
在 ~/ros2_launch_lab/launch/bringup.launch.py 保存以下 Python Launch 文件。它先启动参数黑板进程;收到其启动事件后创建发布者进程;发布者进程启动后再启动订阅者。Path(__file__) 使 YAML 路径相对当前 Launch 文件定位,不依赖启动命令所在目录。
from pathlib import Path

from launch import LaunchDescription
from launch.actions import RegisterEventHandler
from launch.event_handlers import OnProcessStart
from launch_ros.actions import Node

def generate_launch_description():
    param_file = str(
        Path(__file__).resolve().parent.parent / "config" / "nodes.yaml"
    )
    blackboard = Node(
        package="demo_nodes_cpp",
        executable="parameter_blackboard",
        name="parameter_blackboard",
        parameters=[param_file],
        output="screen",
    )
    talker = Node(
        package="demo_nodes_cpp",
        executable="talker",
        name="talker",
        output="screen",
    )
    listener = Node(
        package="demo_nodes_cpp",
        executable="listener",
        name="listener",
        output="screen",
    )

    # 事件处理器必须在最初的进程启动前注册
    return LaunchDescription([
        RegisterEventHandler(OnProcessStart(
            target_action=blackboard, on_start=[talker]
        )),
        RegisterEventHandler(OnProcessStart(
            target_action=talker, on_start=[listener]
        )),
        blackboard,
    ])
LaunchDescription 中只直接放入 blackboard;另外两个节点由事件处理器启动。这样能控制进程启动事件的先后,但不保证前一个节点的发布者、服务或硬件已经就绪。真实设备若需要等待服务,应在客户端使用 wait_for_service() 等就绪检查,不能把 OnProcessStart 当成就绪信号。
运行并核对启动先后
在终端 A 运行 Launch 文件。ros2 launch 支持直接指定现有 .launch.py 文件路径,因此这份示例不需要 colcon build。
source /opt/ros/jazzy/setup.bash
ros2 launch ~/ros2_launch_lab/launch/bringup.launch.py
预期输出(只摘录关键的进程启动行):
[INFO] [parameter_blackboard-1]: process started with pid [<ID>]
[INFO] [talker-2]: process started with pid [<ID>]
[INFO] [listener-3]: process started with pid [<ID>]
<ID> 是随运行变化的进程 PID,终端还会输出发布和接收消息的日志。检查三条 process started 的先后,而不是按照发布日志的时间判断启动顺序;事件触发时,ROS 2 节点发现仍可能尚未完成。
验证参数与话题
保持终端 A 运行,在终端 B 执行下列检查。排序只是方便对照,不代表节点实际启动顺序。
source /opt/ros/jazzy/setup.bash
ros2 node list | grep -E '^/(listener|parameter_blackboard|talker)$' | sort
ros2 param get /parameter_blackboard some_int
ros2 param get /parameter_blackboard a_string
ros2 topic info /chatter
预期输出(在没有额外同名节点或话题端点时):
/listener
/parameter_blackboard
/talker
Integer value is: 42
String value is: robot-a
Type: example_interfaces/msg/String
Publisher count: 1
Subscription count: 1
参数值为 42 和 robot-a,表示 YAML 已经通过 Launch 载入;话题上各有一个发布者和订阅者,表示两个通信端点已建立。如果提示找不到 demo_nodes_cpp,先检查安装和环境加载;若参数不存在,检查 YAML 的节点名、缩进及 param_file 路径;若 /chatter 没有订阅者,回到终端 A 检查 listener 的进程启动与异常日志。修改 YAML 后需要重启本例 Launch 才能重新载入文件。