
机器人 / 系统课时
安装 ROS 2 Jazzy 并校验环境
安装 ROS 2 Jazzy 并校验环境
在 Ubuntu 24.04 上安装 ROS 2 Jazzy,先确认系统版本与 UTF-8 语言环境,再配置官方软件源、安装桌面版并加载环境。最后用两个终端运行发布者与订阅者,实际看到消息送达,证明 ROS 2 的基本通信链路可用。
学习目标
- 核对 Jazzy 的系统前提并通过 APT 安装。
- 加载 ROS 2 环境,使新 Bash 终端能找到
ros2命令。 - 用
talker、listener和话题检查命令完成验收。
检查系统与语言环境
以下步骤适用于原生 Ubuntu 24.04 LTS(Noble) 的 amd64 或 arm64 设备,终端使用 Bash。Ubuntu 22.04 不应直接套用 Jazzy 的 Noble 软件源;Windows 或 macOS 也不适用这一套 APT 命令。
# 查看发行版代号与 CPU 架构
. /etc/os-release
printf '%s %s (%s)\n' "$ID" "$VERSION_ID" "${UBUNTU_CODENAME:-$VERSION_CODENAME}"
dpkg --print-architecture
locale charmap
预期输出(以 amd64 设备为例):
ubuntu 24.04 (noble)
amd64
UTF-8
arm64 设备的第二行应为 arm64。若最后一行不是 UTF-8,可先安装 locales 并执行 sudo locale-gen en_US.UTF-8、sudo update-locale LANG=en_US.UTF-8,重新登录后再次检查;不必改动原本正常工作的 UTF-8 语言环境。
配置 ROS 2 官方软件源
先启用 Ubuntu 的 Universe 仓库,再安装官方 ros2-apt-source 包,由它维护 ROS 2 的 APT 源和签名密钥。不要同时照搬旧教程手工添加的 ros2.list,否则容易产生重复源配置。
sudo apt update
sudo apt install -y software-properties-common curl
sudo add-apt-repository -y universe

# 从官方发布列表确定软件源配置包版本
export ROS_APT_SOURCE_VERSION=$(curl -fsSL https://api.github.com/repos/ros-infrastructure/ros-apt-source/releases/latest | grep -F '"tag_name"' | awk -F'"' '{print $4}')
curl -fL -o /tmp/ros2-apt-source.deb "https://github.com/ros-infrastructure/ros-apt-source/releases/download/${ROS_APT_SOURCE_VERSION}/ros2-apt-source_${ROS_APT_SOURCE_VERSION}.$(. /etc/os-release && echo ${UBUNTU_CODENAME:-${VERSION_CODENAME}})_all.deb"
sudo dpkg -i /tmp/ros2-apt-source.deb
dpkg -s ros2-apt-source | grep '^Status:'
预期结果:前面的下载和安装命令没有报错,最后一行是:
Status: install ok installed软件源配置包并不是 ROS 2 本体。若 curl 下载失败,先确认 GitHub 可访问、版本变量不为空,再重试;不要继续安装不完整的 .deb。
安装 Jazzy 与加载环境
安装 ros-jazzy-desktop,它包含 ROS 2 核心组件、示例节点和 RViz 等桌面工具;ros-dev-tools 供后续构建功能包使用。
sudo apt update
sudo apt install -y ros-jazzy-desktop ros-dev-tools
dpkg -s ros-jazzy-desktop | grep '^Status:'
预期输出的最后一行:
Status: install ok installed安装完成后,在当前终端加载环境并检查发行版标识和命令位置。
source /opt/ros/jazzy/setup.bash
printf '%s\n' "$ROS_DISTRO"
command -v ros2
预期输出:
jazzy
/opt/ros/jazzy/bin/ros2
source 只影响当前 Shell。为了以后打开 Bash 自动加载,可运行一次下面的命令;它会先检查,避免重复追加。
grep -qxF 'source /opt/ros/jazzy/setup.bash' ~/.bashrc || echo 'source /opt/ros/jazzy/setup.bash' >> ~/.bashrc预期结果:命令无输出;新开 Bash 终端执行 echo "$ROS_DISTRO" 会显示 jazzy。如果使用 Zsh,应改为在 ~/.zshrc 中加载对应的 setup.zsh,不要修改 Bash 配置后期待 Zsh 自动生效。
运行发布订阅通信测试
打开两个终端:talker 每秒向 /chatter 发布 std_msgs/msg/String 字符串;listener 订阅同一话题。它们在同一个 ROS 域内通过底层中间件发现并传递消息,终端打印记录只是可观察的验证结果。
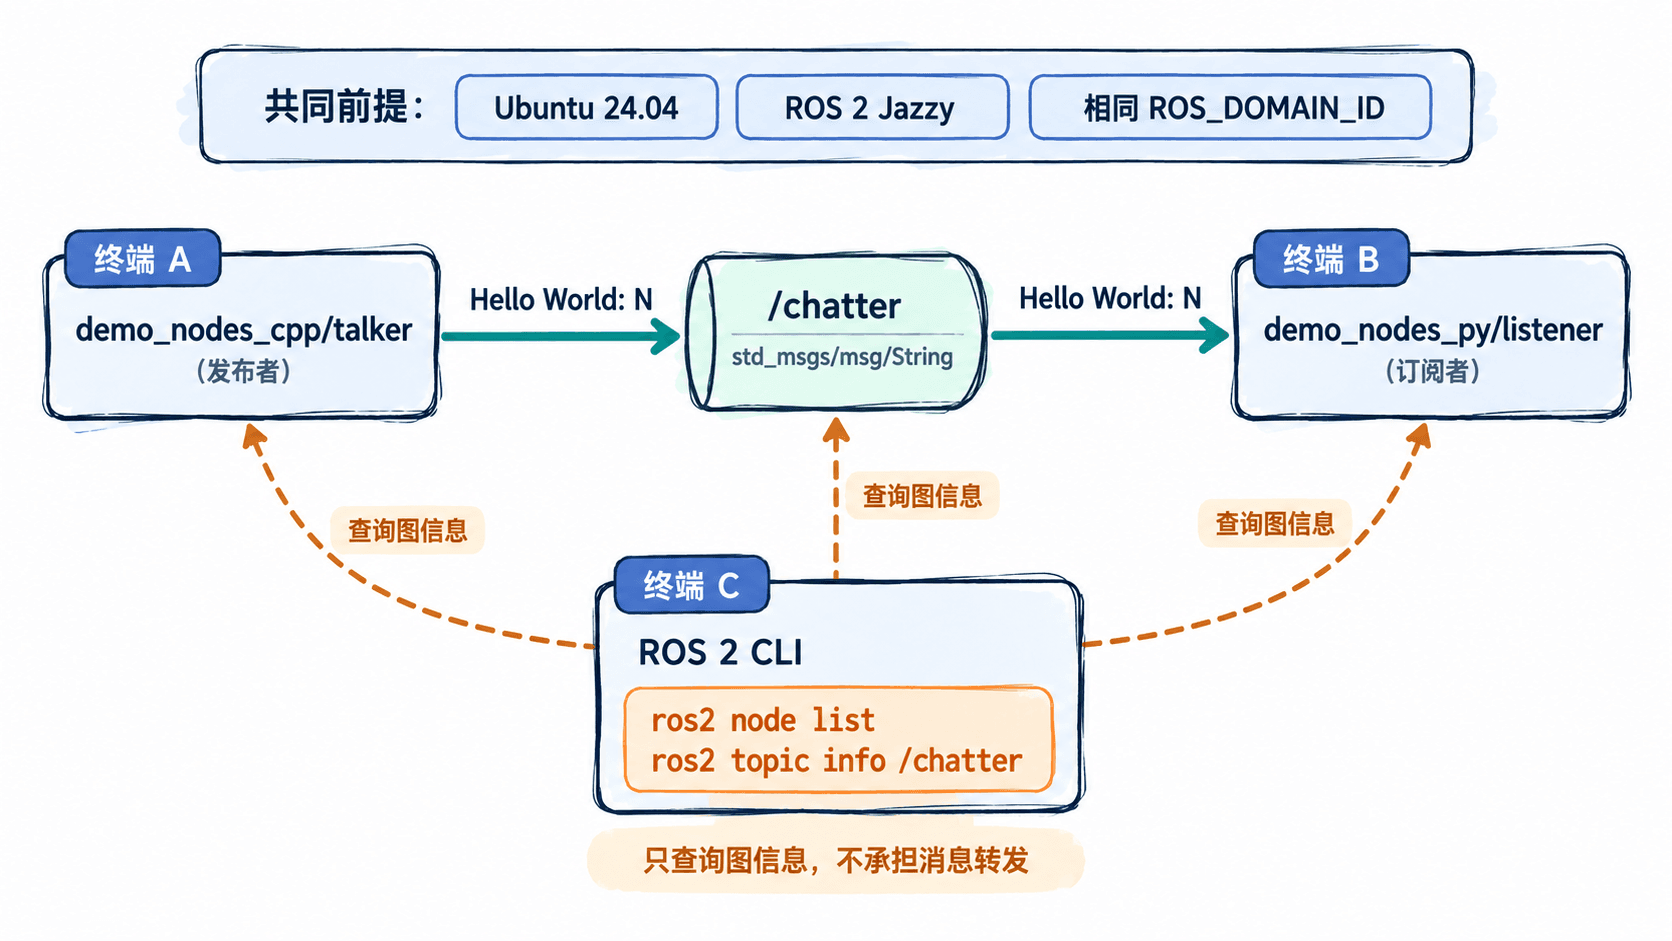
在终端 A 运行:
source /opt/ros/jazzy/setup.bash
ros2 run demo_nodes_cpp talker
预期输出会持续增长,例如:
[INFO] [<TIME>] [talker]: Publishing: 'Hello World: 1'
[INFO] [<TIME>] [talker]: Publishing: 'Hello World: 2'
保持 A 运行,在终端 B 执行:
source /opt/ros/jazzy/setup.bash
ros2 run demo_nodes_py listener
预期输出:
[INFO] [<TIME>] [listener]: I heard: [Hello World: <ID>]<TIME> 是运行时生成的时间戳,<ID> 是消息递增序号,实际数字可能不同;关键是 B 连续出现 I heard。再打开终端 C 检查节点与话题:
source /opt/ros/jazzy/setup.bash
ros2 node list
ros2 topic info /chatter
预期输出(节点顺序可能不同,且假定没有其他节点使用 /chatter):
/listener
/talker
Type: std_msgs/msg/String
Publisher count: 1
Subscription count: 1
验证完成后分别在 A、B 中按 Ctrl+C 停止演示。以上测试证明基本节点发现和话题通信可用,不代表 Gazebo、传感器驱动或实际机器人控制已安装完成。
排查安装与通信失败
Unable to locate package ros-jazzy-desktop:先确认系统代号是noble,执行sudo apt update,再用apt-cache policy ros-jazzy-desktop检查候选版本;没有候选版本时重点检查ros2-apt-source是否安装成功。ros2: command not found:在报错的同一个终端执行source /opt/ros/jazzy/setup.bash;仍失败时检查该文件是否存在,避免误加载其他 ROS 发行版的环境。- 能发布却收不到消息:确认两个终端的
ROS_DOMAIN_ID相同(未设置时通常按0处理),都加载 Jazzy,且没有设置阻止发现的ROS_AUTOMATIC_DISCOVERY_RANGE=OFF。同机测试先排除不同域、不同中间件及异常发现配置,再排查跨主机网络。
只要 ROS_DISTRO 为 jazzy、能列出 /talker 与 /listener、/chatter 的发布和订阅计数都为 1,并持续收到 I heard,这台机器就具备继续学习 ROS 2 节点与话题的基础环境。