
机器人 / 系统课时
验证安全停机并评估真机迁移
验证安全停机并评估真机迁移
从 Gazebo 切换到实体底盘前,先把速度消息断流、控制器失联、急停按下与释放后的行为逐项验收。本篇以 ROS 2 Jazzy 的低速差速底盘为例,建立可重复的故障试验、停止距离判据与校准清单,避免“话题已经归零,车却仍在运动”。
学习目标
- 区分软件零速、底层通信超时停驱与独立硬件急停。
- 复现实验并记录响应时间、实际停止距离和复位状态。
- 根据轮径、轮距与速度边界判断能否开始真机测试。
先确认安全链路与试验边界
本例约定上游速度指令是 geometry_msgs/msg/Twist 类型的 /cmd_vel_raw,由项目自建安全闸门检查后发布到 /cmd_vel;这两个话题名与闸门都不是 ROS 2 自动提供的。只允许闸门发布底盘最终速度,Nav2、键盘遥控与测试命令不得绕过它直连驱动。
采用一组演示验收参数:上游连续 300 ms 没有新速度消息时,闸门输出零速并进入故障锁定;MCU 与上位机通信中断 500 ms 时,由 MCU 本地进入预设安全停驱状态。两级超时计时都使用本地单调时钟,不依赖可能暂停的 /clock。这些功能必须事先实现,不能仅靠话题名称推定已具备。
硬件急停按钮应接入经风险评估选定的安全回路,由它控制驱动器安全输入及必要的机械制动;ROS 节点、网络与普通 cmd_vel 不能代替硬件急停。采用失扭矩停机的底盘还需验证是否会惯性滑行或在坡面溜车。
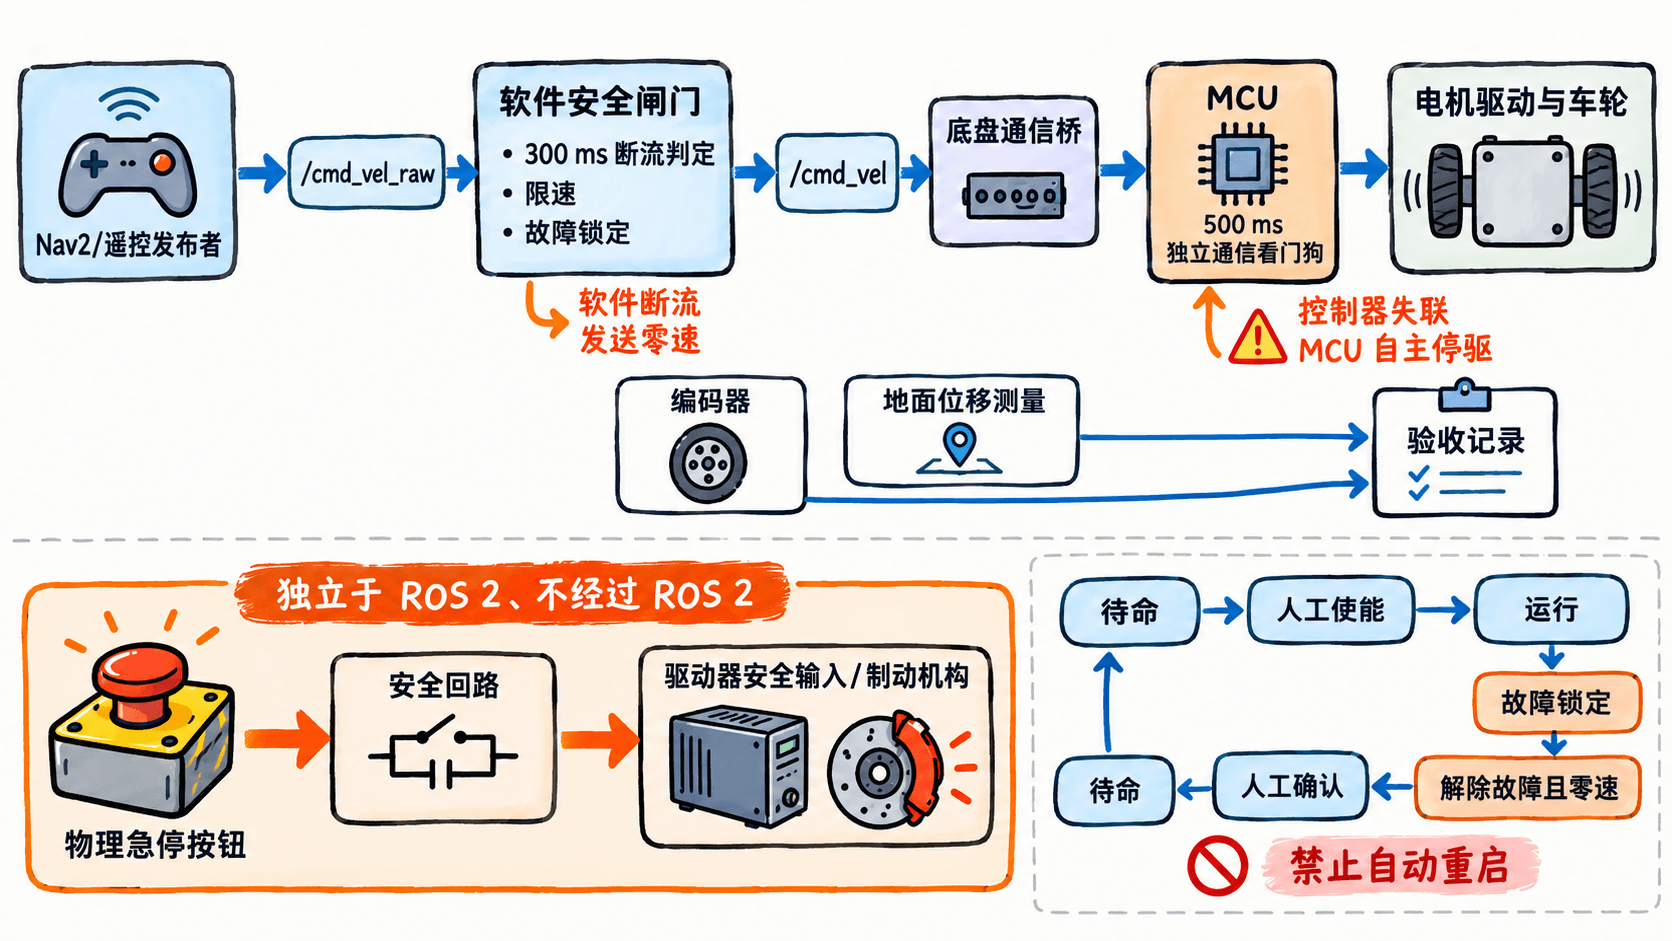
先在 Gazebo Harmonic 验证软件分支;真机依次完成断电检查、车轮离地台架检查,再在平整、隔离的测试区以 0.10 m/s 低速试验。安排专人值守可触及的实体急停,并检查轮子、线缆、人员与障碍物的安全间距。
模拟上游断流与底层失联
先启动已经实现安全闸门和底盘驱动的系统。终端执行以下检查,确认本例采用的两个话题都存在且类型相同:
source /opt/ros/jazzy/setup.bash
ros2 topic type /cmd_vel_raw
ros2 topic type /cmd_vel
预期输出(本例约定的接口):
geometry_msgs/msg/Twist
geometry_msgs/msg/Twist
在终端 A 用 ros2 topic echo /cmd_vel 观察闸门输出;在终端 B 运行以下连续低速命令。真机首次执行时先将驱动轮可靠架空,避免误运动。开始发布后,应按项目规定的人工复位和使能流程允许低速运行。
ros2 topic pub --rate 10 /cmd_vel_raw geometry_msgs/msg/Twist '{linear: {x: 0.10}, angular: {z: 0.0}}'预期结果(为验收目标,并非终端自动回执):
连续发送:安全闸门可收到约 10 Hz 的低速指令
终端 B 按 Ctrl+C:最后一条有效指令后不迟于 0.30 s,/cmd_vel 输出零速
故障锁定后:即使新速度消息到达,车轮也不得自行重新转动
按 Ctrl+C 只模拟上游发布者断流,不能证明控制电脑整体掉线仍能停机。随后仅在台架离地条件下停止上位机到 MCU 的通信桥,观察 MCU 是否在 500 ms 内自行执行停驱,不可依靠上位机继续发布零速来通过此项。两个阶段分别重复至少 5 次,记录最慢的一次。
如果底盘使用 ROS 2 Jazzy 的 diff_drive_controller,还要注意其 ~/cmd_vel 输入是 TwistStamped,与本例 Twist 话题不同;应按控制器接口做适配。其 cmd_vel_timeout(默认 0.5 s)属于控制器命令过期处理,不等于独立的 MCU 看门狗或安全额定急停。接口详情见 Jazzy 控制器文档。
按下急停后验证锁定与复位
在无遮挡的隔离区域进行低速接地测试,操作员与安全监护员分工,急停始终处于可触及范围。每轮按相同顺序操作:
- 确认硬件急停已释放、驱动处于待命且原速度指令为零,再由人员明确使能。
- 以不高于 0.10 m/s 的速度短距离行驶,按下实体急停;同时观察驱动器安全输入、轮速编码器与实际车身位移。
- 急停保持按下时尝试发送上游速度,确认驱动绝不重新使能;释放按钮后再次观察,确认仍然不能自动启动。
- 排除故障,确认零速,执行底盘专用的人工确认及重新使能操作;只有再发出一条新的合法运动命令才允许启动。
验收时应把三种结果分开记录:/cmd_vel 为零、驱动器真正禁能或制动、车身完全停住。若仅看到 ROS 2 话题归零,却不能在硬件侧确认停驱,判为未通过。若松开急停后自动恢复此前运动指令,也判为未通过。
用实测时间与距离判定通过
针对有受控减速度的上游断流,可先估算从最后一条有效指令到停车的距离:
当初速为 0.10 m/s、断流判定为 0.30 s、实际可提供的减速度为 0.40 m/s² 时,估算距离为 0.10 × 0.30 + 0.10² ÷ (2 × 0.40) = 0.0425 m,即约 4.25 cm。它不包含轮胎打滑、通信与执行延迟,也不适用于断使能后自由滑行的急停路径。
建议先把下表作为实验门槛示例,量产验收阈值须按底盘质量、负载、地面附着与现场风险重新确定:
| 试验项 | 本例通过条件 | 记录来源 |
|---|---|---|
| 上游指令断流 | 0.30 s 内输出零速,故障不自动解除 | 上游与闸门时间戳 |
| MCU 通信失联 | 0.50 s 内本地进入停驱状态 | MCU 本地时钟、驱动状态 |
| 0.10 m/s 断流停车 | 车身停止距离不超过 0.15 m;每项至少 5 次 | 编码器与地面标记 |
| 急停及释放 | 按下后按硬件设计安全停机;释放后保持禁止运动 | 安全输入、电机状态、实地观察 |
可录制 /cmd_vel_raw、/cmd_vel 与 /odom,保留可复查证据:
ros2 bag record -o stop-test-01 /cmd_vel_raw /cmd_vel /odom预期结果:
当前目录生成 stop-test-01 录包目录,包含所选三个话题的数据。录包后可用 ros2 bag info stop-test-01 核对话题;文件细节会随存储插件变化。ROS 录包无法代替驱动器安全输入的硬件记录和尺量的真实停止距离,记录停止时刻要同时检查轮速与车身位移。
真机迁移时先校准再提高速度
先核对电机极性、编码器正方向、左右轮接线和减速比;在同一地面与负载下,以 0.10 m/s 直行并进行小角度原地旋转,比较 /odom 与卷尺、角度标记。若里程计显示行驶 1.00 m,而实际只有 0.96 m,在无明显打滑前提下,轮径比例可先按 0.96 / 1.00 = 0.96 校正,再复测,不能直接用控制指令距离代替实际测量。
采用 diff_drive_controller 时重点检查 wheel_radius、wheel_separation、open_loop 和 position_feedback;若 open_loop=true,里程计可能依赖指令推算,不能作为独立实测证据。先测直线距离,再测 90° 转向偏差,切勿一次同时大幅修改轮径和轮距。
完成校准后逐级提高速度,每档重新做断流与急停测试。初始限制可定为最大线速度 0.10 m/s、角速度 0.30 rad/s,并限制加速度;是否允许提升到 0.20 m/s,取决于满载停止距离、轮胎附着、传感器盲区、驱动器制动能力和风险评估,而不是 Gazebo 中导航成功。
只要 MCU 独立失联停驱、硬件急停锁定、人工复位或地面停止距离有一项未通过,就应保持在台架或隔离测试阶段,不进入有人环境的自主导航。