
机器人 / 系统课时
区分 map 与 odom 的坐标职责
区分 map 与 odom 的坐标职责
地图上的机器人位置要能纠正,里程计轨迹却不能突然跳变。本课用 ROS 2 TF 链解释 map、odom、base_link 与激光坐标系的分工,确认每段变换的发布方,并用命令检查连通性。
学习目标
- 判断四类坐标系各自用于全局定位、局部运动还是传感器测量。
- 说清
map→odom→base_link→laser_frame的发布方和动态、静态区别。 - 使用 ROS 2 Jazzy 命令验证变换,并识别常见断链与重复发布问题。
四种坐标系分别表示什么
| 坐标系 | 参考对象 | 关键性质 |
|---|---|---|
map |
建图或已有地图的全局参考 | 长期用于定位与全局路径;机器人在其中的位置允许因校正而跳变 |
odom |
里程计建立的局部世界参考 | 短时间连续、平滑,但轮胎打滑或积分误差会积累漂移 |
base_link |
固定在机器人底盘上的机体参考 | 随机器人一起运动;常采用 X 向前、Y 向左、Z 向上 |
laser_frame |
激光雷达测量参考,名称仅为示例 | 扫描数据按该坐标系解释;刚性安装时相对底盘不变 |
例如雷达测到前方 2.0 m 的障碍物,最初是在 laser_frame 中描述;要投影到地图,系统必须找到从传感器一路连接到 map 的有效变换,并使用测量时间戳查询对应姿态。base_link 的原点由机器人模型定义,不一定在地面中心。
TF 链由哪些节点维护
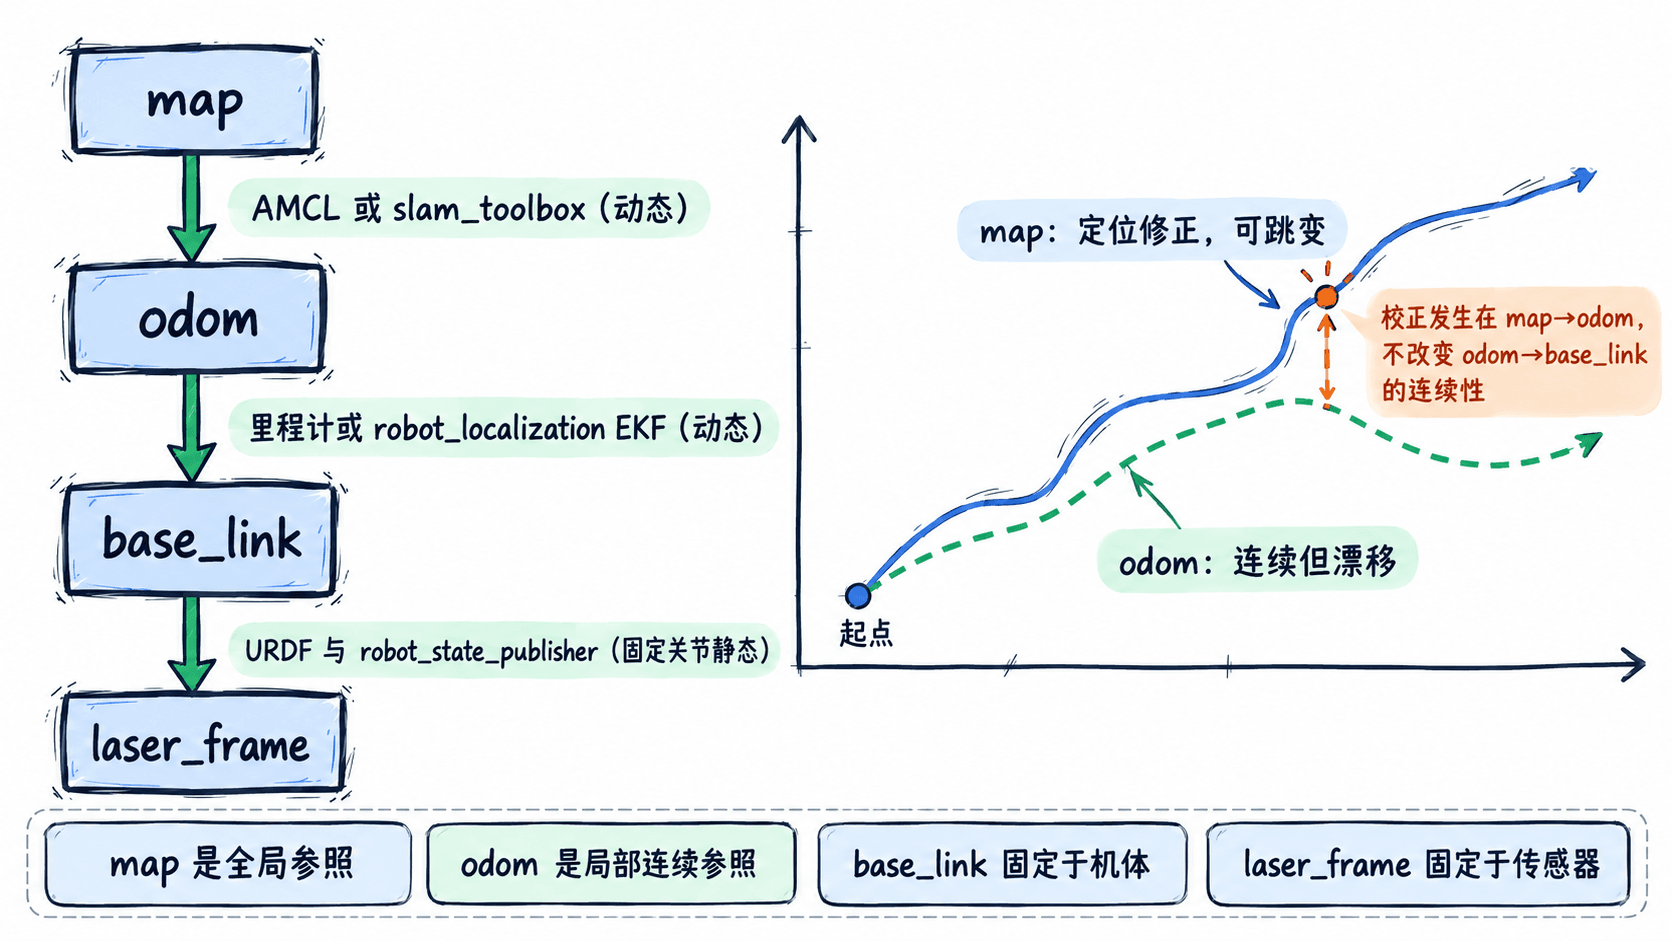
| TF 父子变换 | 常见发布方 | 何时更新 |
|---|---|---|
map → odom |
nav2_amcl(定位)或 slam_toolbox(建图定位) |
定位结果变化时动态更新,可能出现校正跳变 |
odom → base_link |
底盘里程计、仿真驱动,或融合轮速与 IMU 的 robot_localization |
机器人运动时连续更新 |
base_link → laser_frame |
根据 URDF 固定关节运行的 robot_state_publisher |
固定安装关系发布到 /tf_static |
这些边的方向是 父坐标系到子坐标系,不代表消息流方向。若传感器装在可转动支架上,对应关节变换由 robot_state_publisher 结合 /joint_states 动态发布,而不是固定不变。
每条 TF 边应只有一个权威发布源。例如仿真插件已发布 odom → base_link 时,不应再让 EKF 同时发布同一条边;否则查询可能抖动或得到相互冲突的结果。
为什么定位校正不应重置里程计
假设机器人沿 X 轴直行、各坐标轴方向一致且朝向为零。轮速里程计累计得到 odom 中 X = 5.4 m;激光匹配地图后发现实际地图位置应为 X = 5.0 m。定位器可以将 map → odom 的 X 平移修正为 -0.4 m,组合后的地图位置就是 5.0 m。
这里不应把 odom → base_link 的 5.4 m 强行改为 5.0 m:突然减少 0.4 m 会破坏局部速度估计和短时控制所需的连续性。全局规划通常在 map 下使用纠正后的位置,局部控制则利用 odom 的平滑运动;真实系统还要同时考虑旋转,不能把一般二维变换简单等同于数字相加。
在 ROS 2 Jazzy 中检查 TF
先确保 Ubuntu 24.04 上已有正在运行的机器人或仿真,且底盘里程计确实发布 TF。另开终端执行:
source /opt/ros/jazzy/setup.bash
# 查询里程计参考系下的底盘姿态,按 Ctrl+C 结束
ros2 run tf2_ros tf2_echo odom base_link
预期输出(节选):
At time <TIME>
- Translation: [<X>, <Y>, <Z>]
- Rotation: in Quaternion [<QX>, <QY>, <QZ>, <QW>]
尖括号内容代表运行时数值;机器人运动时应随时间变化,静止时应基本稳定。若提示无法找到变换,按以下顺序检查:
- 缺少
odom → base_link:检查底盘驱动、里程计或 EKF 是否在发布/tf,而非仅发布/odom话题。 - 有
odom却没有map:检查 AMCL 或 SLAM 是否启动、地图或定位是否初始化;只做局部运动的系统可以暂时没有map。 - 雷达点云或扫描无法投影:核对
LaserScan消息的header.frame_id是否与 TF 中的实际传感器坐标系同名,并检查 URDF 固定关节是否已发布。 - 偶发外推错误:检查传感器消息时间戳、TF 更新时间与各节点的
use_sim_time是否一致。
可在 RViz2 的 Global Options → Fixed Frame 选择 map(仅局部运行则选择 odom),添加 TF 显示来观察层级。判断原则是:全局校正放在 map → odom,局部运动留给 odom → base_link,传感器安装关系交给机器人模型。标准定义可查阅 ROS REP-105。