
机器人 / 系统课时
辨认感知决策执行的闭环链路
辨认感知决策执行的闭环链路
以机器人从会议室前往充电区为例,识别传感器采集、状态估计、任务决策、运动控制和执行反馈各自负责什么、数据流向哪里。读完后,你应能沿着一次绕障过程指出机器人为什么会停、如何绕行,以及哪些反馈让下一次控制指令发生变化。
学习目标
- 按数据的输入和输出辨认导航闭环的五个环节。
- 区分导航目标、速度指令与真实运动反馈。
- 根据可观察到的现象判断通信或控制链路的断点。
用室内导航拆分五个环节
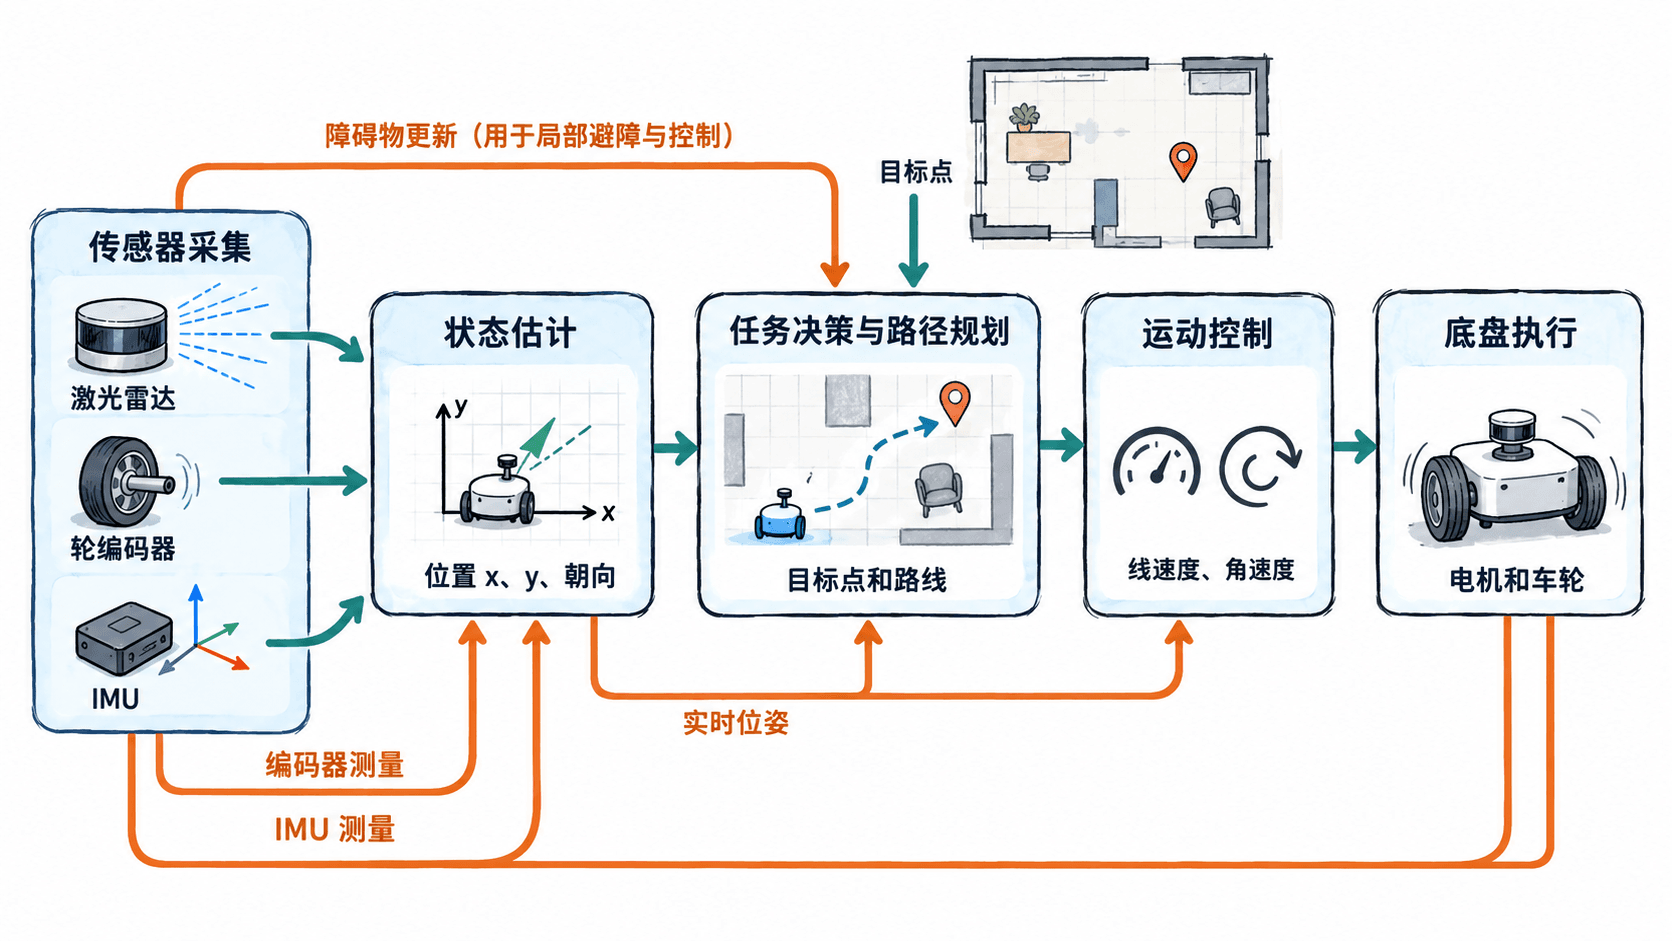
假设移动机器人在地图坐标 (0.0, 0.0) 出发,目标是 (4.0, 2.0),途中可能遇到椅子。每一环都应产生下游能使用的信息,而不是只输出“正常”或“异常”。
| 环节 | 具体输入 | 交给下游的结果 |
|---|---|---|
| 传感器采集 | 激光雷达、轮编码器、IMU | 障碍物距离、车轮运动量、角速度 |
| 状态估计 | 传感器数据、地图等参考信息 | 当前位姿:x、y、朝向,以及运动状态 |
| 任务决策与规划 | 目标 (4.0, 2.0)、地图、当前位置 |
要去哪里、当前要走哪条路径 |
| 运动控制 | 路径、实时位姿、附近障碍物 | 底盘线速度与角速度指令 |
| 执行与反馈 | 底盘接收指令,电机驱动车轮 | 实际运动经编码器、IMU 等再次被测量 |
目标坐标不是电机能直接执行的命令;路径也不会自动变成运动。控制器必须不断比较当前位置与期望轨迹,生成短时间内的速度指令。轮子转动后,测量结果又会进入下一轮估计。
在 ROS 2 中识别数据接口
真实系统通常由多个节点协作。以常见的 ROS 2 导航配置为例,激光雷达可能在 /scan 发布 sensor_msgs/msg/LaserScan;里程计可能在 /odom 发布 nav_msgs/msg/Odometry;坐标变换通过 /tf 和 /tf_static 维护。定位模块借助这些信息估计机器人在地图中的位置。
上层导航任务可以通过 nav2_msgs/action/NavigateToPose 提交目标;规划器提供路径,控制器通常向 /cmd_vel 发送底盘运动指令。动作接口表达“去目标点”,速度话题表达“此刻怎样移动”,两者不能互换。这些名称是常见约定,不是所有机器人的固定命名,实际还可能存在命名空间和话题重映射。
跟随一次绕障过程
设机器人原本以 0.25 m/s 向前行驶,雷达发现正前方椅子,最近障碍距离从 1.5 m 缩短至 0.7 m。下面的 0.8 m 是为了演示而设的减速判断距离,并非 ROS 2 或 Nav2 的默认值。
- 雷达更新障碍物测量,局部障碍物表示随之刷新;此前的地图或路径不一定包含这把临时摆放的椅子。
- 定位继续结合传感器和里程计更新位姿,使控制器知道“机器人现在在哪里”,而不只知道“哪里有障碍”。
- 当障碍过近时,控制器减速或停车,并在可通行空间内尝试绕行;若原路线不可行,再由规划模块调整路径。
- 底盘执行新的速度指令;编码器和 IMU 返回运动测量,雷达继续检查椅子是否还挡路。
- 控制器用更新后的状态和障碍信息计算下一条指令,直到抵达目标或报告导航失败。
这里要区分:任务决策决定去哪里,规划决定怎样走,控制决定此刻怎样动。遇到椅子后不是每次都要重新选择任务目标,也不是只靠一次雷达采样便能完成绕行。
用反馈判断闭环是否真的接通
假设控制器连续两秒要求直行 0.25 m/s,理想情况下应前进约 0.50 m;这是不计加减速和打滑的粗略对照值。若里程计显示几乎未移动,就不能仅凭 /cmd_vel 有数据认定“执行成功”。
| 观察到的现象 | 优先检查的环节 |
|---|---|
/scan 不更新,机器人仍沿旧路径前进 |
传感器采集、时间戳和障碍物更新 |
| 机器人已移动,但地图中的位姿跳变 | 里程计、定位结果和坐标变换 |
| 目标已接收,但始终没有有效速度指令 | 规划结果、控制器状态和安全停机条件 |
/cmd_vel 有速度指令,车轮却不转 |
底盘驱动、使能状态和执行反馈 |
验收时应同时看见三件事:目标推进、速度指令随环境变化、实际位姿随运动更新。比如遇障停车后,测量确认速度接近零;绕障开始后,位姿与障碍距离持续更新,控制器据此调整后续速度,才构成可检查的闭环。