
机器人 / 系统课时
联动底盘传感器与定位节点
联动底盘传感器与定位节点
以 Ubuntu 24.04、ROS 2 Jazzy 和 Gazebo Harmonic 的 TurtleBot3 Waffle 示例为基准,启动底盘驱动、激光与里程计、模型发布和 AMCL 定位。完成后,你将能用话题、生命周期、TF 和仿真时钟检查整条定位链,而不只看 Gazebo 里机器人是否出现。
学习目标
- 启动包含 Gazebo、传感器桥接、机器人模型和 AMCL 的可复现组合。
- 辨别里程计、机体关节和全局定位各自发布的 TF。
- 验证
/clock、传感器时间戳和定位节点使用同一仿真时间。
启动仿真与定位组合
在已安装 ROS 2 Jazzy 的 Ubuntu 24.04 上,安装 Nav2 及配套的最小 TurtleBot3 仿真包。以下使用发行版自带的示例地图,不要求提前制作地图或编写自己的 Launch 文件。
# 安装导航栈、启动脚本与 Gazebo 机器人示例
sudo apt update
sudo apt install ros-jazzy-navigation2 ros-jazzy-nav2-bringup ros-jazzy-nav2-minimal-tb3-sim
预期结果:软件包成功安装;没有 Unable to locate package 错误。若使用源码工作区,应先确认工作区与 Jazzy 版本相匹配。
# 示例 Launch 同时启动仿真、模型发布、传感器桥接、定位和 RViz
source /opt/ros/jazzy/setup.bash
ros2 launch nav2_bringup tb3_simulation_launch.py headless:=False use_sim_time:=true slam:=False autostart:=true
预期结果:Gazebo 显示 Waffle 和障碍场景,RViz 显示相应地图;Launch 保持运行。headless:=False 用于打开 Gazebo 图形界面,slam:=False 选择已有地图加 AMCL,autostart:=true 使 Nav2 生命周期节点自动进入活动状态。新开终端执行检查时也要先 source /opt/ros/jazzy/setup.bash。
确认驱动、模型与定位的职责
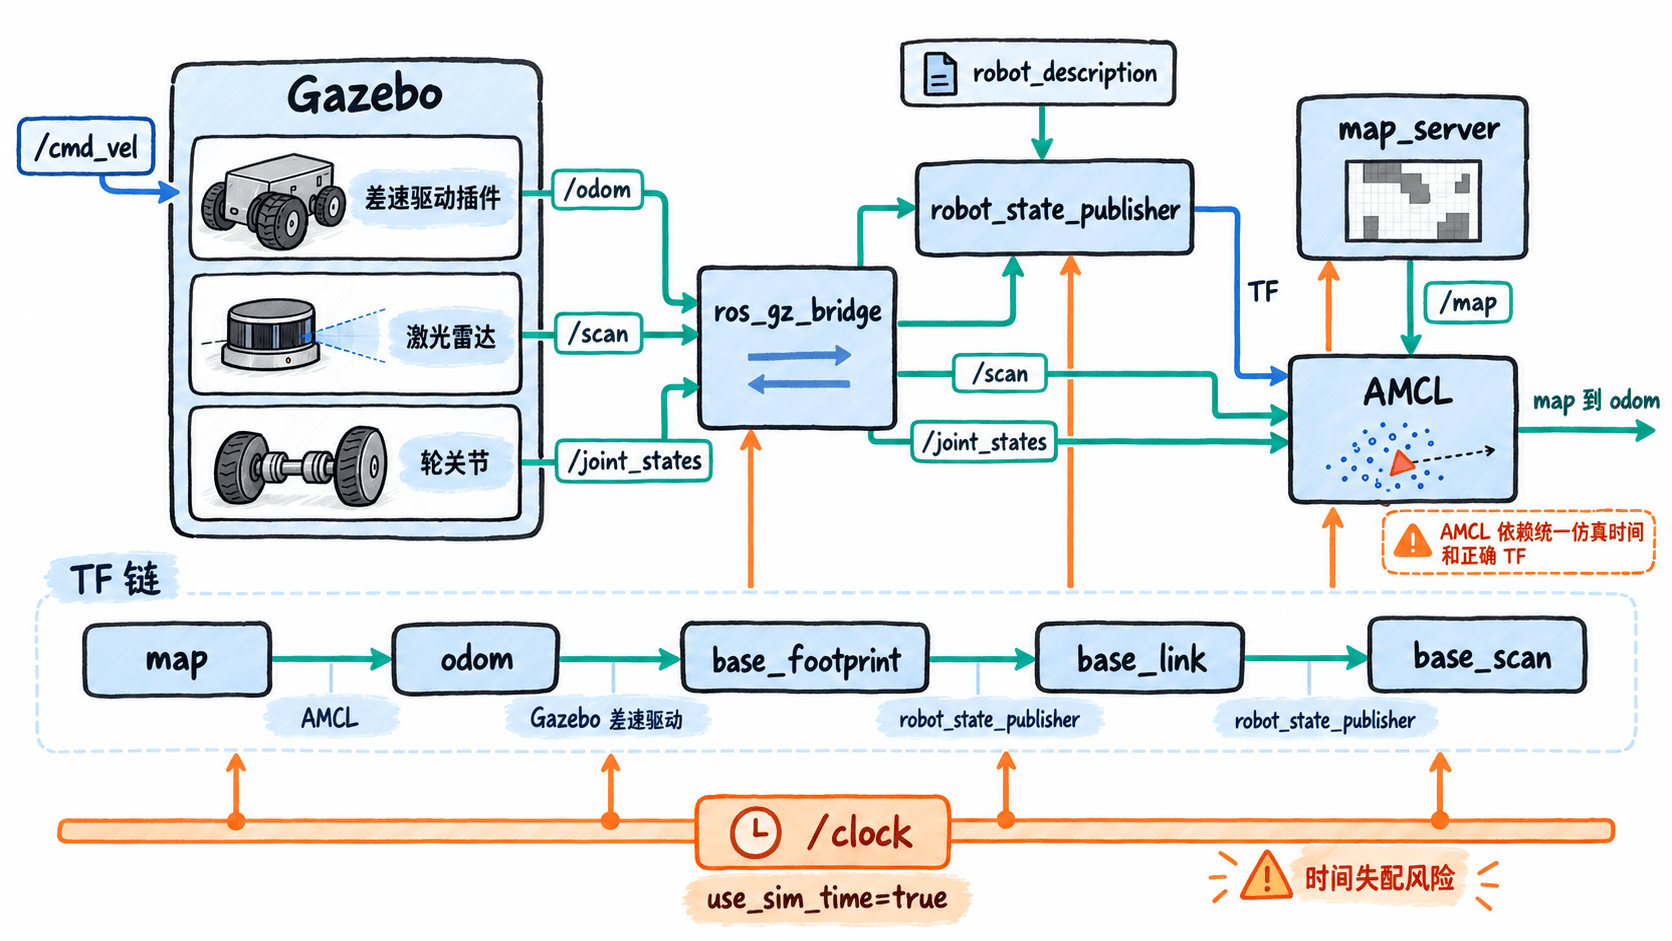
这套 Jazzy 示例的底盘由 Gazebo DiffDrive 插件驱动,左右轮半径设为 0.033 m、轮距为 0.287 m。Gazebo 产生 /odom 和 odom 到 base_footprint 的动态 TF;robot_state_publisher 根据机器人模型和 /joint_states 发布 base_footprint 到 base_link、base_link 到 base_scan 等结构变换。AMCL 使用地图、激光和 TF 估计位姿,建立 map 到 odom 的变换。
核对话题与统一时间源
新终端加载 Jazzy 环境后检查通信类型、节点参数和时钟。ROS 与 Gazebo 之间的桥接应提供 /clock、/scan、/odom、/joint_states,而 TF 话题包括 /tf 和 /tf_static。
# 检查消息是否桥接,确认模型和 AMCL 使用仿真时间
source /opt/ros/jazzy/setup.bash
ros2 topic list -t
ros2 param get /robot_state_publisher use_sim_time
ros2 param get /amcl use_sim_time
ros2 topic echo --once /clock
预期结果:话题列表能找到上述名称及正确消息类型;两条参数查询均返回 Boolean value is: True;/clock 能收到 sec、nanosec 字段,其数值随仿真运行变化。这里是模拟时间,不应与电脑墙上时间直接比较。
分别运行下面两条监测命令,每次观察到速率后按 Ctrl+C,再执行下一条:
# 频率随仿真实时率和机器负载波动
ros2 topic hz /scan
ros2 topic hz /odom
预期结果:两者持续有消息,实时率接近 1 时,示例的 /scan 约为 5 Hz、/odom 约为 30 Hz。若频率为零,先查看 Gazebo 是否暂停,再检查桥接,而不是先调 AMCL 参数。
初始化定位并检查完整 TF
在 RViz 顶部选择 2D Pose Estimate,于地图中的机器人实际位置单击并沿朝向拖动;本示例默认生成点接近 x=-2.00 m、y=-0.50 m、yaw=0 rad,需要结合画面确认。初始位姿送达后,AMCL 才能给出有效的全局定位;节点处于 active 并不等于已经完成初始化。
# 第一条直接检查;后两条分别运行,观察后按 Ctrl+C
ros2 lifecycle get /amcl
ros2 run tf2_ros tf2_echo odom base_footprint
ros2 run tf2_ros tf2_echo map base_scan
预期结果:AMCL 返回 active [3];两条 TF 查询持续输出 Translation 和 Rotation,而不是反复提示找不到变换。map 到 base_scan 可用,表示地图定位、里程计以及雷达到机体的坐标链已经连通。动态坐标与时间值会随仿真变化。
按症状排除联动故障
/clock没有消息:检查 Gazebo 是否在运行而非暂停,并确认ros_gz_bridge正在桥接时钟;若只有部分节点use_sim_time=false,修正启动参数后重启对应节点。/scan存在但 AMCL 不更新:检查其header.frame_id是否为base_scan、机器人模型是否提供该传感器的 TF,以及激光时间戳是否和/clock同源。/odom有数据但odom到base_footprint不可用:检查 Gazebo 差速插件的 TF 输出和桥接;如另行启用了 EKF,不要让它与 Gazebo 同时发布同一条 TF。- AMCL 是
active,却查不到map到odom:先在 RViz 设置初始位姿,再检查地图是否与 Gazebo 场景匹配,最后核对雷达与里程计变换。
验收时保留三项证据:/scan 与 /odom 持续更新、关键节点使用相同仿真时钟,以及初始化后 map 到 base_scan 可以连续查询。这些条件同时成立,才适合继续发送导航目标。