
机器人 / 系统课时
对照差速底盘识别硬件组成
对照差速底盘识别硬件组成
拿到一台双轮差速机器人,先判断哪些轮子产生运动,再沿线束找到测量、控制和供电部件。以左右减速电机加万向支撑轮的常见底盘为例,完成一次从实物位置到接口职责的核对,避免把传感器信号线和电机动力线混为一谈。
学习目标
- 在底盘上辨认驱动轮、编码器、IMU、激光雷达、计算单元及供电模块。
- 说清左右轮控制、运动反馈和环境测距分别经过哪些部件。
- 根据铭牌、接插件和线束去向安全核对硬件接口。
从底盘布局定位部件
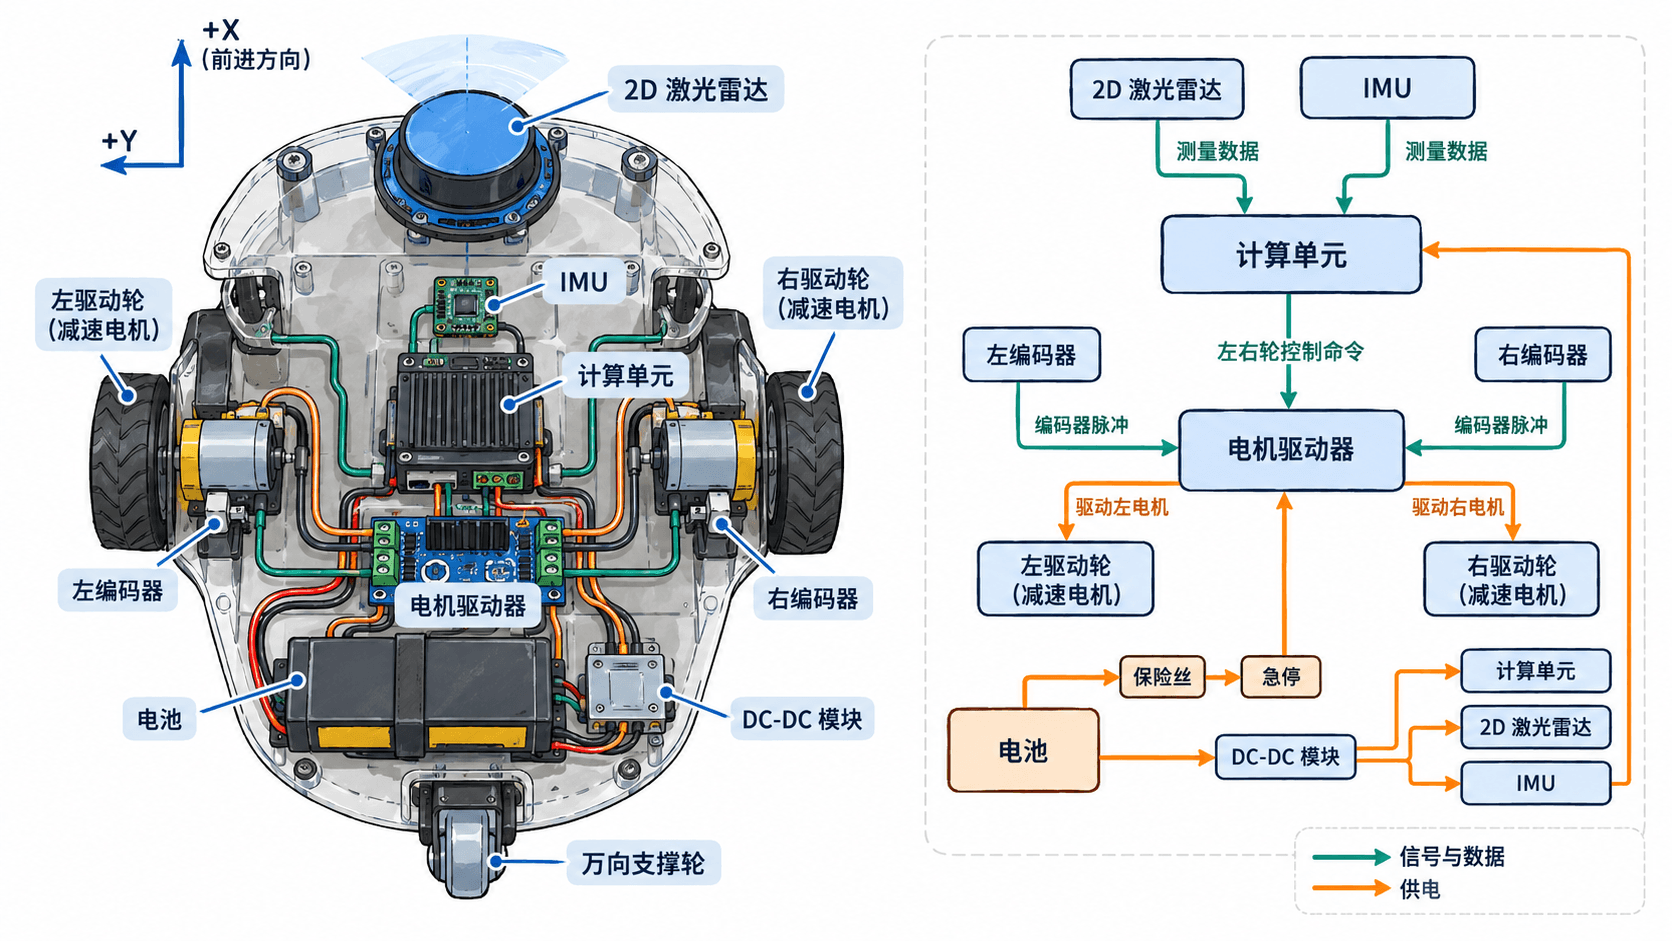
面向机器人前进方向,左右各有一个主动驱动轮,通常由独立减速电机带动;前部或后部的万向轮只承重和随动,不负责差速转向。ROS 常用的机体坐标约定是前方为 +X、左方为 +Y、上方为 +Z,辨认左右轮时先固定这个观察方向。
编码器可能藏在电机尾部或电机内部,而不是外露在轮子上。IMU 宜牢固安装在车体上,并记录板上坐标轴相对车体的朝向;二维激光雷达通常位于无遮挡、扫描平面接近水平的位置。计算单元、驱动器、电池和降压模块多固定在底盘内部。
用职责和接口区分设备
判断部件不能只看外壳:要确认它接收什么、输出什么,以及连接到哪块板。下表中的接口是常见示例,最终以所用型号的引脚定义和电气规格为准。
| 部件 | 主要职责 | 常见接口或识别线索 |
|---|---|---|
| 左右驱动轮与减速电机 | 分别产生左右轮转速,决定前进和转向 | 有刷电机常见两根动力线;无刷电机常见三相动力线 |
| 左右轮编码器 | 反馈轴转动的增量计数,用于估计轮速和里程 | 增量式编码器常有 A/B 相、供电、地,接入控制板 |
| IMU | 测量角速度和加速度,辅助估计转动状态 | I²C、SPI、UART 或 USB,视模块而定 |
| 二维激光雷达 | 输出不同扫描角度的距离,用于感知障碍和定位 | USB、UART 或以太网,视型号而定 |
| 计算单元 | 运行感知和控制程序,汇集数据、下发目标 | USB、UART、CAN 或以太网等 |
| 电机驱动器 | 将低功率指令转换为电机所需的功率输出 | PWM/DIR、UART、CAN 等控制输入与电机动力端子 |
| 电池、保护与 DC-DC | 储能、过流保护,为动力和低压设备分别供电 | 电池输出、保险丝、急停回路、稳压输出端 |
编码器统计的是轮轴或电机轴的转动,不是机器人在地面上的绝对位置;轮子打滑时,由编码器积分得到的位移会偏离真实位移。IMU 的角速度也不能长期无漂移地推算朝向,而激光雷达测得的是周围物体的距离,并非驱动轮转速。
沿两条线路追踪闭环
控制与反馈线:计算单元下发左右轮目标,电机驱动器推动电机;编码器的 A/B 相通常先由驱动控制板或微控制器计数,再把轮速反馈给上层。IMU 和激光雷达向计算单元提供运动与环境测量。不要把编码器的弱电信号接到电机动力端子。
供电线:电池经保护器件向电机驱动器供给匹配的动力电压;计算单元及传感器通过符合其额定输入要求的 DC-DC 电源取电。例如电池标称 24 V、计算单元要求 5 V / 4 A,则应选输入范围覆盖电池实际电压、输出稳定 5 V 且连续能力至少 4 A(例如选额定 5 A)的模块。不能直接把 24 V 接到 5 V 输入端。
急停的典型目标是切断危险执行器的动力;计算单元是否持续供电取决于实际设计。检查前应确认保险丝、急停和电池管理装置的位置,不能凭线色推断电压或极性。
对照实物核验接口
- 断开动力电源,先找左右驱动轮、电机、万向轮和编码器,再确认雷达扫描面及 IMU 安装朝向。
- 逐根追踪线束:电机动力线到驱动器,编码器线到计数输入,雷达与 IMU 到各自通信接口;记录端子标识,不靠插头外形猜定义。
- 查设备铭牌或手册的额定电压、引脚顺序、逻辑电平和通信协议。若资料缺失,不要尝试通电试错。
若计算单元运行 Ubuntu 且装有 Python 3,可先列出 USB 串口候选设备,辅助核对连接的是驱动控制板还是某款串口雷达:
python3 - <<'PY'
from pathlib import Path

# 只查 USB 串口;CAN、以太网和 I²C 设备不会出现在这里
ports = sorted(
    [*Path('/dev').glob('ttyUSB*'), *Path('/dev').glob('ttyACM*')],
    key=str,
)
# 枚举数目受当前实际连接设备影响
print(f'候选串口数量: {len(ports)}')
for port in ports:
    print(port)
PY
预期输出示例(恰好连接两个此类设备时;实际数量及名称会不同):
候选串口数量: 2
/dev/ttyACM0
/dev/ttyUSB0
/dev/ttyUSB0 这样的名称只能证明出现了候选串口,不能直接确定它属于哪块硬件。应结合线束去向、产品说明书和设备标识确认归属;涉及电机动力线或不支持热插拔的接头,必须断电后再操作。