
机器人 / 系统课时
用 rosbag2 记录与回放消息
用 rosbag2 记录与回放消息
机器人偶发停顿或激光数据断流时,现场终端输出很难完整保留。本篇以 ROS 2 Jazzy 为例,录制 /cmd_vel 速度命令和 /scan 激光扫描消息,再回放检查类型、数量、发布频率和时间戳,得到可复现的诊断数据。
学习目标
- 录制指定的两个 Topic,并识别 bag 文件和元数据。
- 用消息数、持续时间和回放频率判断录制是否完整。
- 区分 bag 记录时间与消息内的
header.stamp。
准备两路消息
环境为 Ubuntu 24.04、ROS 2 Jazzy,已安装 ros2 bag 命令。若仿真系统正在发布 /cmd_vel(geometry_msgs/msg/Twist)和 /scan(sensor_msgs/msg/LaserScan),可直接进入录制;否则用以下两个独立终端构造测试数据。所有终端都应加载同一 ROS 2 环境和 ROS_DOMAIN_ID,并与真实机器人执行器隔离。
终端 A 发布 10 Hz 的速度指令,线速度为 0.2 m/s:
source /opt/ros/jazzy/setup.bash
# 持续发布以便录制,结束时按 Ctrl+C
ros2 topic pub -r 10 /cmd_vel geometry_msgs/msg/Twist '{linear: {x: 0.2}, angular: {z: 0.0}}'
预期输出(节选):
publisher: beginning loop终端 B 发布 5 Hz 的模拟扫描。header: "auto" 会在每次发布时写入当前 ROS 时间;这里只生成三束测试测距值,并不代表真实雷达扫描结果:
source /opt/ros/jazzy/setup.bash
# 角度 -0.5、0、0.5 rad 对应 3 个 ranges 值
ros2 topic pub -r 5 /scan sensor_msgs/msg/LaserScan '{header: "auto", angle_min: -0.5, angle_max: 0.5, angle_increment: 0.5, scan_time: 0.2, range_min: 0.1, range_max: 10.0, ranges: [1.0, 1.5, 2.0]}'
预期输出(节选):
publisher: beginning loop录制并检查文件
rosbag2 作为订阅者接收两路消息,为每条记录保存接收时间,写入本地存储文件;回放器以后从文件恢复消息内容与录制顺序。LaserScan.header.stamp 属于消息载荷,和 bag 的接收时间不是同一个字段。
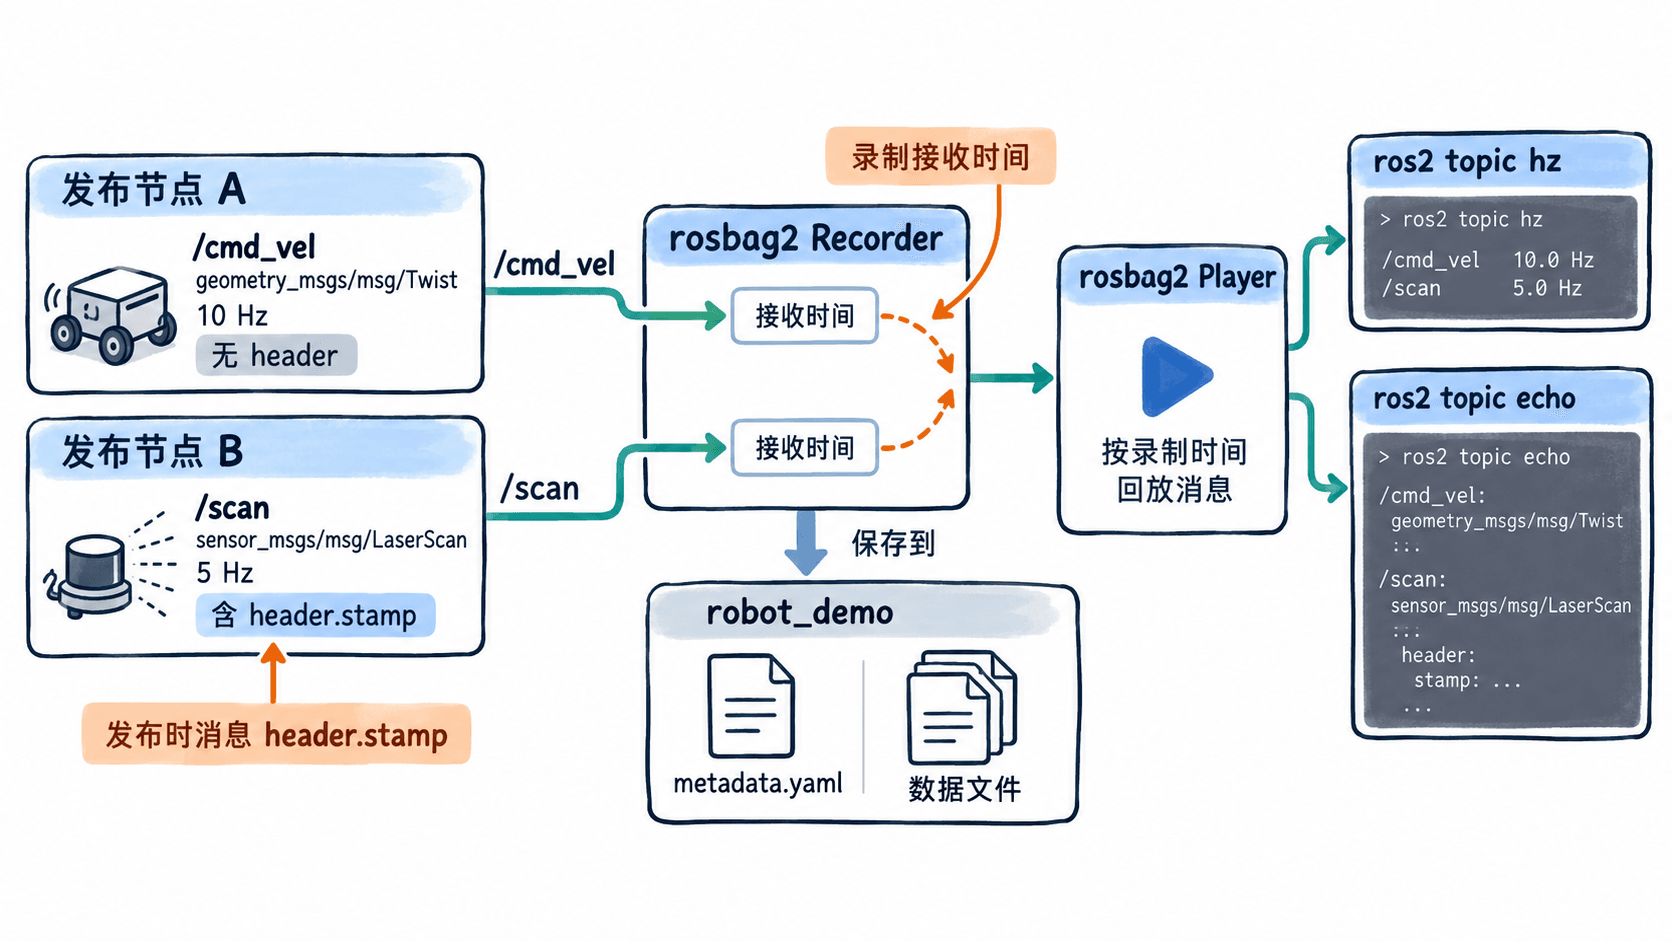
在第三个终端录制约 15 秒,随后按 Ctrl+C 正常结束,等待元数据写完。--topics 仅选择两个话题,-s sqlite3 固定本例的存储格式;robot_demo 目录必须事先不存在。
source /opt/ros/jazzy/setup.bash
# 首次运行;二次录制请改用新的输出目录名
ros2 bag record -s sqlite3 -o robot_demo --topics /cmd_vel /scan
预期输出(节选,时间值会不同):
[INFO] [<TIME>] [rosbag2_recorder]: Subscribed to topic '/cmd_vel'
[INFO] [<TIME>] [rosbag2_recorder]: Subscribed to topic '/scan'
完成后应看到 robot_demo/metadata.yaml 以及 SQLite 数据文件。不要通过直接关闭终端窗口来代替正常停止录制。
核对消息数与平均频率
录制结束后运行:
# 读取已结束录制的目录,不需要启动发布者
ros2 bag info robot_demo
预期输出(仅列关键字段,数值取决于实际录制时间):
Storage id:        sqlite3
Duration:          <DURATION>s
Messages:          <TOTAL>
Topic information: Topic: /cmd_vel | Type: geometry_msgs/msg/Twist | Count: <CMD_COUNT> | Serialization Format: cdr
Topic: /scan | Type: sensor_msgs/msg/LaserScan | Count: <SCAN_COUNT> | Serialization Format: cdr计算检查方式是平均频率约等于话题 Count 除以 bag Duration。例如完整录到约 12 秒时,10 Hz 的 /cmd_vel 约 120 条,5 Hz 的 /scan 约 60 条。实际数量受启动发现、停止时机、调度和丢包影响,不能要求精确相等。Start、End 和 Duration 使用录制时间轴,不能据此断言雷达测量时刻无误。
若 /scan 的 Count 为 0,先确认录制期间确有发布者,再用以下命令检查类型与 QoS:
# 查看发布端提供的可靠性、持久性和实际端点
ros2 topic info -v /scan
预期输出应包含话题类型 sensor_msgs/msg/LaserScan、发布端点数及 QoS 配置;具体节点名称与可靠性取决于实际环境。真实雷达经常提供 BEST_EFFORT 可靠性,rosbag2 通常会尝试适配发布端 QoS。发现不兼容时可通过 --qos-profile-overrides-path 指定适当的配置,而不是直接认定 bag 文件损坏。
回放并验证时间戳
先停止两个模拟发布者,避免实时数据混入回放结果。严禁让回放的 /cmd_vel 直接驱动已通电的真实底盘;应在隔离的仿真环境或无执行器的监测环境中操作。
在监测终端分别运行频率统计和时间戳输出,再到另一终端启动回放。频率统计终端:
source /opt/ros/jazzy/setup.bash
# 先启动监测,等待播放器发布扫描消息
ros2 topic hz /scan
预期输出(连续收到消息后,近似值):
average rate: 5.0检查 /cmd_vel 时把话题名换为 /cmd_vel,应接近 10 Hz。观察时间戳的终端:
source /opt/ros/jazzy/setup.bash
# 只显示 LaserScan 消息携带的原始时间字段
ros2 topic echo /scan --field header.stamp
预期输出(重复出现,数值为原录制消息中的时间):
sec: <TIME>
nanosec: <NANOSEC>
---
最后启动播放器:
source /opt/ros/jazzy/setup.bash
# 确保已停止实时发布者,监测终端已启动
ros2 bag play robot_demo --rate 1.0
预期输出(节选):
[INFO] [<TIME>] [rosbag2_player]: Set rate to 1--rate 1.0 按录制时序重放,话题频率通常接近录制时的 5 Hz 和 10 Hz,但 ros2 topic hz 衡量的是回放时订阅端收到消息的间隔,不是离线存储频率的绝对证明。header.stamp 仍保留原始发布时刻,不会自动改成回放当天的时间;Twist 本身没有 header,不能在 /cmd_vel 上使用同一字段检查。
验收标准是:bag info 中两个话题的 Count 都大于 0,录制数量与 10 Hz/5 Hz 的数量级相符,回放能够观察到两路数据,且 /scan 的 header.stamp 持续前进并对应录制时段。