
机器人 / 系统课时
用轮距和轮速求解底盘速度
用轮距和轮速求解底盘速度
差速底盘通常通过左右轮电机获得车轮角速度,但机器人导航和里程计需要的是车体中心的前进速度与偏航角速度。本篇使用轮半径、轮距和左右轮角速度建立运动学关系,通过 Python 算例求出底盘速度,并检查直行、转弯和原地旋转时的结果。
学习目标
- 识别差速底盘的轮半径、轮距和左右轮角速度,统一单位及正方向。
- 根据两侧轮速计算车体中心的线速度和角速度。
- 使用 Python 验证计算结果,判断符号、单位和模型适用边界。
确定轮距、轮半径与速度方向
以双轮差速机器人为例,两个驱动轮分别位于车体左右两侧,共用一条横向轮轴。轮速不同会使机器人转弯,轮速相同则沿直线运动。计算前需要统一以下量:
| 符号 | 含义 | 单位 |
|---|---|---|
| 驱动轮有效滚动半径 | m | |
| 左右驱动轮接地点中心之间的距离 | m | |
| 左轮角速度 | rad/s | |
| 右轮角速度 | rad/s | |
| 车体中心沿前方的线速度 | m/s | |
| 车体绕竖直轴的角速度 | rad/s |
采用 ROS 2 常用的 base_link 坐标约定:X 轴向前、Y 轴向左、Z 轴向上。左右轮角速度都以驱动机器人前进为正;车体从上方观察逆时针左转时, 为正。
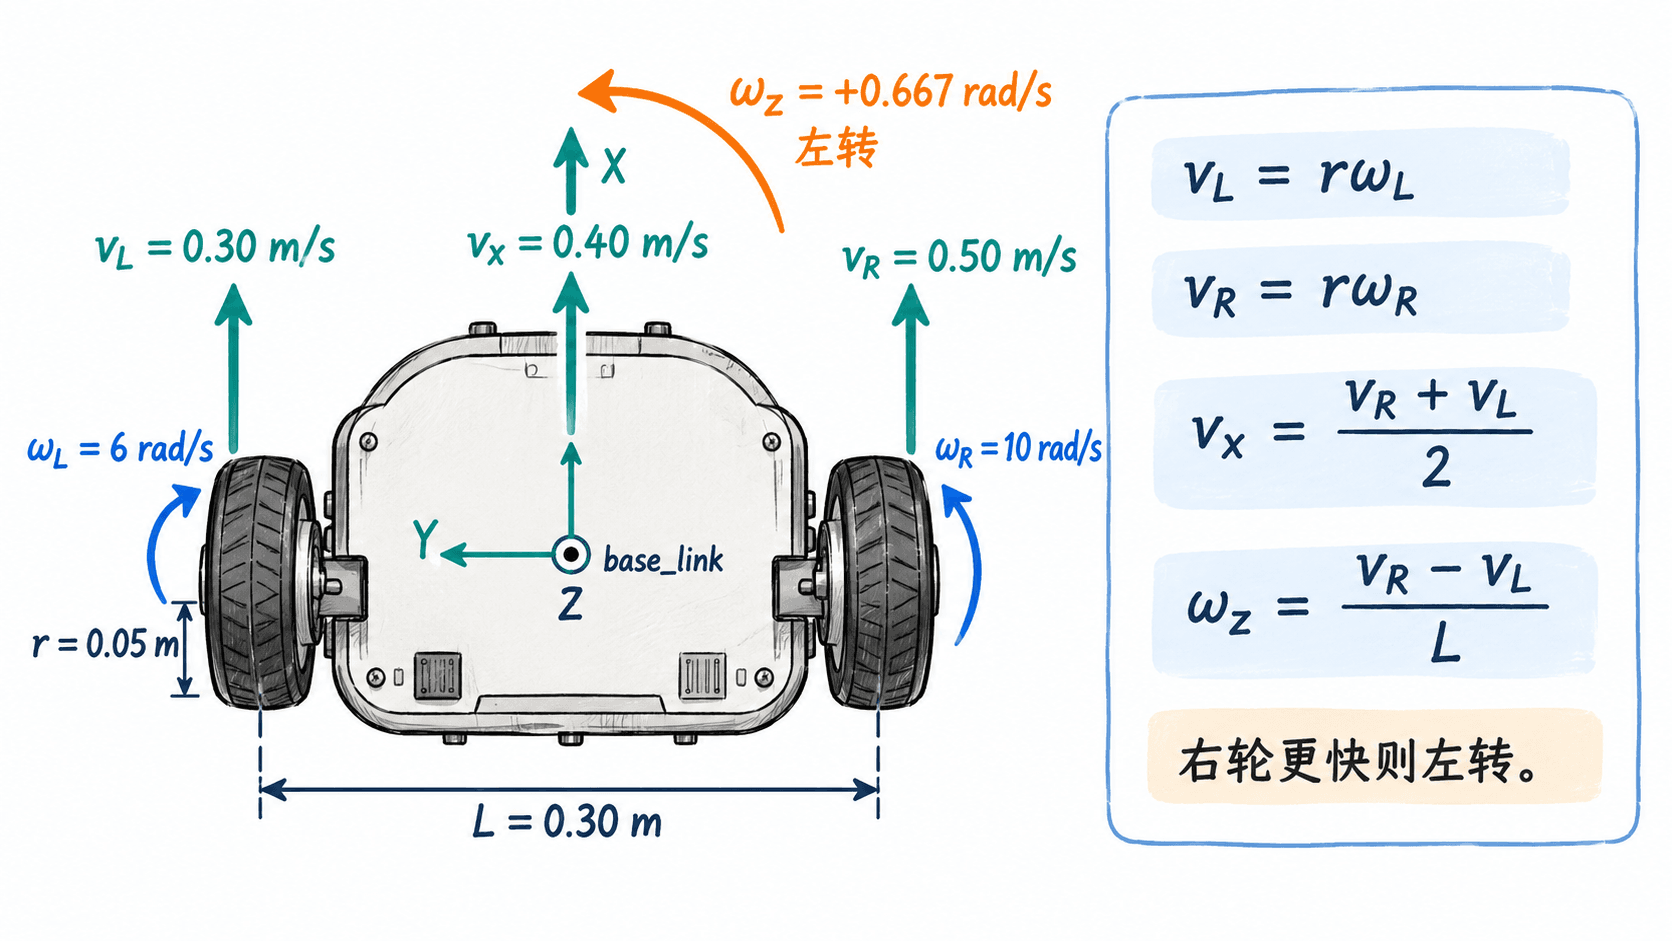
轮距 指两侧驱动轮接地点的横向中心间距,不是车体外壳宽度。轮半径 使用有效滚动半径,实际项目中可通过行驶距离标定。若左右轮尺寸不同,应分别使用各自的半径,不能直接套用等半径公式。
从左右轮速度推导车体运动
先假设机器人在水平地面上运动,车轮纯滚动、不侧滑,左右驱动轮半径相同。车轮边缘沿前进方向的线速度等于轮半径乘角速度:
车体中心位于两侧驱动轮中间,因此中心的前进线速度等于左右轮线速度的平均值:
转弯时,左右轮相对车体中心分别位于横向距离 处。如果车体绕 Z 轴以 旋转,则右轮线速度比中心高 ,左轮低同样的量。两式相减可得:
这两个公式共同构成差速底盘的正向运动学模型。计算结果可对应到 ROS 2 的 geometry_msgs/msg/Twist 消息中的 linear.x 和 angular.z,但由车轮测量值算出的速度应视为运动估计,而不是直接向电机发送的命令。
方向可以直接从轮速差判断:
- :角速度为零,机器人直行或倒退。
- :角速度为正,机器人左转。
- :角速度为负,机器人右转。
- :线速度为零,机器人绕车体中心原地旋转。
使用 Python 计算底盘线速度与角速度
假设驱动轮半径为 0.05 m,左右轮距为 0.30 m。当前左轮角速度为 6 rad/s,右轮角速度为 10 rad/s。右轮转得更快,预期机器人一边前进一边左转。
将以下代码保存为 diff_drive_forward.py,使用 Python 3 运行。示例只依赖标准语言功能,不需要安装额外的软件包。
r = 0.05
track = 0.30
omega_left = 6.0
omega_right = 10.0

# 统一将轮角速度转换成轮缘线速度
v_left = r * omega_left
v_right = r * omega_right

# 车体中心线速度取平均值,左转角速度为正
vx = (v_left + v_right) / 2.0
wz = (v_right - v_left) / track

print(f"vL={v_left:.3f} m/s, vR={v_right:.3f} m/s")
print(f"linear.x={vx:.3f} m/s")
print(f"angular.z={wz:.3f} rad/s")

# 直行时角速度为零,不存在有限的转弯半径
if abs(wz) > 1e-9:
    print(f"turn_radius={vx / wz:.3f} m")
else:
    print("turn_radius=infinite (straight)")
执行命令:
python3 diff_drive_forward.py预期输出:
vL=0.300 m/s, vR=0.500 m/s
linear.x=0.400 m/s
angular.z=0.667 rad/s
turn_radius=0.600 m
输出表明,左轮沿地面前进的速度为 0.30 m/s,右轮为 0.50 m/s,车体中心以 0.40 m/s 前进,同时以约 0.667 rad/s 左转。
转弯半径采用 计算,代表车体中心到瞬时旋转中心的有符号距离。本例为 0.60 m,瞬时旋转中心位于车体左侧。代码只在角速度非零时计算有限半径,避免直行时出现除零错误。
检查典型运动与输入单位
同样使用 m、 m,可以用三组轮速判断实现是否正确:
| 左轮 rad/s | 右轮 rad/s | m/s | rad/s | 运动结果 |
|---|---|---|---|---|
| 6 | 6 | 0.300 | 0 | 向前直行 |
| -6 | 6 | 0 | 2.000 | 原地左转 |
| 10 | 6 | 0.400 | -0.667 | 向右转弯 |
将代码中的 omega_left 和 omega_right 依次替换为表中的值,再运行并核对 linear.x 与 angular.z。表格数值按三位小数显示,浮点计算结果允许存在微小舍入差异。
真实底盘接入时,重点检查以下边界:
- 转速单位:公式要求 rad/s。如果电机接口提供 rpm,需要先使用 转换。例如 60 rpm 对应约 6.283 rad/s。
- 编码器计数:若输入是脉冲计数,应先根据采样时间、减速比和每轮实际计数换算成轮角速度,不能直接把计数送入公式。
- 轮距标定:当机器人实测转弯角度持续偏离理论值时,应检查有效轮距和轮半径,而不是随意给计算出的角速度乘修正系数。
- 运动模型边界:公式假设无侧滑。地面湿滑、轮胎变形、碰撞或单侧车轮悬空时,计算值不一定等于真实车体速度,需要结合 IMU 等传感器进行估计。
对于理想平面差速运动,车体坐标系中的横向速度 linear.y 取 0。若系统持续估计出明显横向位移,应检查轮胎打滑、坐标变换或定位误差,不能通过正向运动学公式直接解释为底盘具备横向驱动能力。
实际验收时,先让左右轮以相同正角速度转动,确认 angular.z 接近零;再让右轮速度高于左轮,确认 angular.z 为正。只有在单位、轮序和正方向一致后,计算出的底盘速度才适合作为轮式里程计和运动控制的基础输入。