
机器人 / 系统课时
用 PID 调整轮速控制响应
用 PID 调整轮速控制响应
轮速指令已经下发,车轮却可能长期偏慢、冲过目标或来回摆动。本篇用 0→5 rad/s 的阶跃实验,分开观察比例、积分和微分的作用,计算响应指标,并用带输出限幅的可运行仿真验证一组参数,最后给出迁移到真实底盘的整定顺序。
学习目标
- 区分轮速 PID 与 ROS 2 底盘速度控制器的职责,读懂闭环反馈。
- 用阶跃数据计算稳态误差、超调量和 2% 调节时间。
- 按 P、I、D 的顺序整定,并在电机输出饱和时避免积分累积。
找到真正需要调的轮速环
在 ROS 2 Jazzy 中,diff_drive_controller 把车体速度换算为左右轮关节速度指令,通过 velocity 命令接口交给硬件;它不等于自动给每台电机配置了 PWM PID。实际轮速环可能运行在电机驱动器固件或专门的控制模块中。已有驱动器闭环时,不要在相同层级重复叠加 PID。Jazzy 官方接口说明。
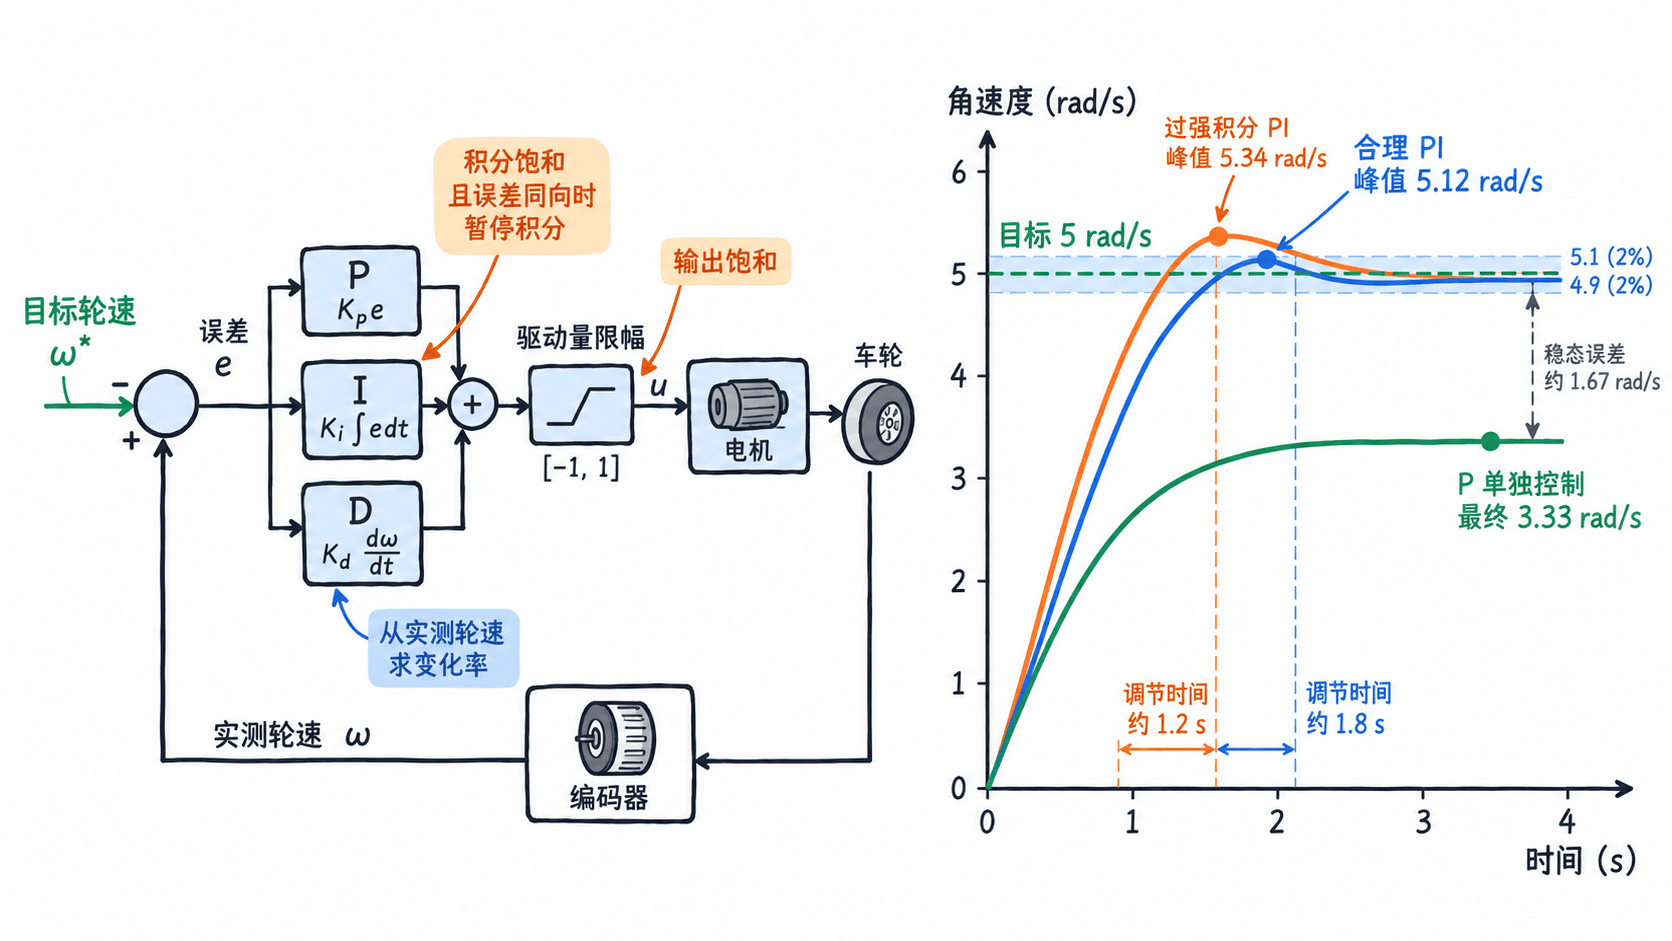
单轮控制以目标角速度 、编码器估计角速度 为输入,误差为 。本例控制输出 是归一化电机驱动量,限制在 ;它不是发送给 diff_drive_controller 的轮速命令。比例项按当前误差纠偏,积分项累计历史误差,微分项按测得的轮速变化抑制过快变化。
定义一次可比较的阶跃实验
先把车轮架空或放上安全台架,确认急停、限流和编码器正方向正确。让轮速从静止切到 5 rad/s,以 20 ms 为间隔记录目标轮速、实测轮速和驱动输出,连续观察 4 s。这是教学实验参数,不是所有电机都适用的固定设定;实机采样周期应与驱动器闭环周期及编码器分辨率匹配。
| 指标 | 计算方法 | 本例验收线 |
|---|---|---|
| 稳态误差 | 目标值减去最后 0.5 s 实测均值的绝对值 | 小于 0.1 rad/s |
| 超调量 | max(0, 峰值-5) / 5 × 100% |
小于 5% |
| 2% 调节时间 | 从阶跃开始到此后始终落在 4.9~5.1 rad/s 内 | 小于 1 s |
| 饱和时间 | ` | u |
稳态误差小但超调大,不算调好;4 s 内尚未保持在 2% 带宽中的曲线,调节时间记为“未进入”。采集真实轮速时还要保存统一时钟下的时间戳,否则曲线可能把通信延迟误判成控制延迟。
用一阶电机模型复现响应
下面的 Python 3 示例仅依赖标准库,将电机近似为“满驱动稳态轮速 8 rad/s、时间常数 0.25 s”的一阶系统,使用 50 Hz 离散轮速环。程序同时生成 P.csv、PI.csv、PI_fast.csv,可导入电子表格绘制阶跃曲线。这里的增益与实车无直接对应关系。
import csv

DT = 0.02
REF = 5.0
MOTOR_MAX_SPEED = 8.0
TAU = 0.25

def run(label, kp, ki, kd):
    speed, prev_speed, integral = 0.0, 0.0, 0.0
    rows = []
    for n in range(200):
        error = REF - speed
        measure_rate = (speed - prev_speed) / DT
        candidate = integral + error * DT
        trial = kp * error + ki * candidate - kd * measure_rate
        # 输出触顶且误差仍推动同一方向时,不继续积分
        if not ((trial > 1 and error > 0) or (trial < -1 and error < 0)):
            integral = candidate
        u = max(-1.0, min(1.0, kp * error + ki * integral - kd * measure_rate))
        prev_speed = speed
        # 仅作教学的电机近似模型,不代表真实电机标定
        speed += (MOTOR_MAX_SPEED * u - speed) * DT / TAU
        rows.append(((n + 1) * DT, speed, u))

    with open(f"{label}.csv", "w", newline="", encoding="utf-8") as file:
        writer = csv.writer(file)
        writer.writerow(["time_s", "ref_rad_s", "speed_rad_s", "effort"])
        writer.writerows((f"{t:.2f}", f"{REF:.2f}", f"{v:.4f}", f"{u:.4f}") for t, v, u in rows)

    steady = sum(v for _, v, _ in rows[-25:]) / 25
    overshoot = max(0, (max(v for _, v, _ in rows) - REF) / REF * 100)
    settled = next((t for j, (t, _, _) in enumerate(rows)
                    if all(abs(v - REF) <= 0.1 for _, v, _ in rows[j:])), None)
    saturated = sum(abs(u) >= 1.0 for _, _, u in rows) * DT
    settled_text = f"{settled:.2f}s" if settled is not None else "未进入"
    print(f"{label}: 稳态={steady:.2f}, 超调={overshoot:.1f}%, 调节={settled_text}, 饱和={saturated:.2f}s")

run("P", 0.25, 0.0, 0.0)
run("PI", 0.25, 2.0, 0.0)
run("PI_fast", 0.25, 4.0, 0.0)
将代码保存为 wheel_pid_step.py,执行 python3 wheel_pid_step.py。预期输出:
P: 稳态=3.33, 超调=0.0%, 调节=未进入, 饱和=0.04s
PI: 稳态=5.00, 超调=2.4%, 调节=0.56s, 饱和=0.04s
PI_fast: 稳态=5.00, 超调=6.8%, 调节=0.52s, 饱和=0.04s
P 控制有约 1.67 rad/s 的稳态误差;加入适量积分后接近目标;把 从 2.0 加到 4.0 虽然缩短了调节时间,却使超调超过 5% 的验收线。三组都只有 0.04 s 的短时饱和,不能据此判断长期重负载时不会积分饱和。
按症状逐步整定参数
- 先只调 P:令 ,从小 起步。记录每次阶跃;偏慢就小幅提高 ,出现持续振荡则回退。不要直接把仿真中的
0.25复制到真实驱动器。 - 再增加 I:逐步提高 以消除稳态误差,每次同时看峰值和回稳时间。本例 合格,而 4.0 的超调已达 6.8%,应回退。
- 最后考虑 D:只有确实需要抑制快速变化且编码器速度估计足够平滑时才尝试小 。示例对实测轮速求微分,避免目标阶跃直接造成微分冲击;噪声较大的低速编码器通常先保留 。
- 核对输出限幅:示例在驱动量超出 且误差继续推向限幅端时暂停积分。若真实设备长时间处于最大电压或电流限制,先检查负载、供电和目标轮速,再调整 PID,不能靠不断增大 解决。
在真实底盘上验收
先分别测试左、右轮的正向与反向阶跃,再在安全低速下做双轮直行。对每轮至少重复三次,保存轮速目标、编码器反馈、驱动输出及时间戳;比较空载和轻负载结果。若空载合格而带载后长时间饱和,优先排查机械阻力、驱动限流和电池电压。
不要只凭 /odom 判断轮速环是否调好:里程计包含轮距、轮径、打滑等误差。应优先对照驱动器轮速参考值和原始编码器估计轮速;/joint_states 中是否发布相应速度取决于硬件接口配置。只有两轮都满足误差、超调和调节时间目标,且无持续饱和、过流与异常温升,才将参数用于地面导航。