
机器人 / 系统课时
定位 QoS 不兼容引起的漏收
定位 QoS 不兼容引起的漏收
ros2 topic list 能看到 /scan,订阅回调却始终没有数据,并不一定是网络丢包。发布端和订阅端可能在发现彼此后,因为可靠性要求不兼容而无法匹配。这里用端点查询和可复现实验判断故障位置,并完成订阅端修复与复验。
学习目标
- 根据发布端提供与订阅端请求的可靠性,判断能否匹配。
- 使用 ROS 2 Jazzy 命令检查真实端点的 QoS。
- 重现不兼容现象,修改订阅策略并区分实际漏帧。
先判断是否根本没有匹配
ROS 2 采用“发布端提供(Offered)、订阅端请求(Requested)”的规则。订阅端要求 RELIABLE,发布端却只提供 BEST_EFFORT 时,二者不会建立可传递消息的匹配关系;这与已经匹配、运行中偶尔丢失一帧是两种故障。
| 发布端 Reliability | 订阅端 Reliability | 能否匹配 |
|---|---|---|
BEST_EFFORT |
RELIABLE |
否 |
BEST_EFFORT |
BEST_EFFORT |
是 |
RELIABLE |
BEST_EFFORT |
是 |
RELIABLE |
RELIABLE |
是 |
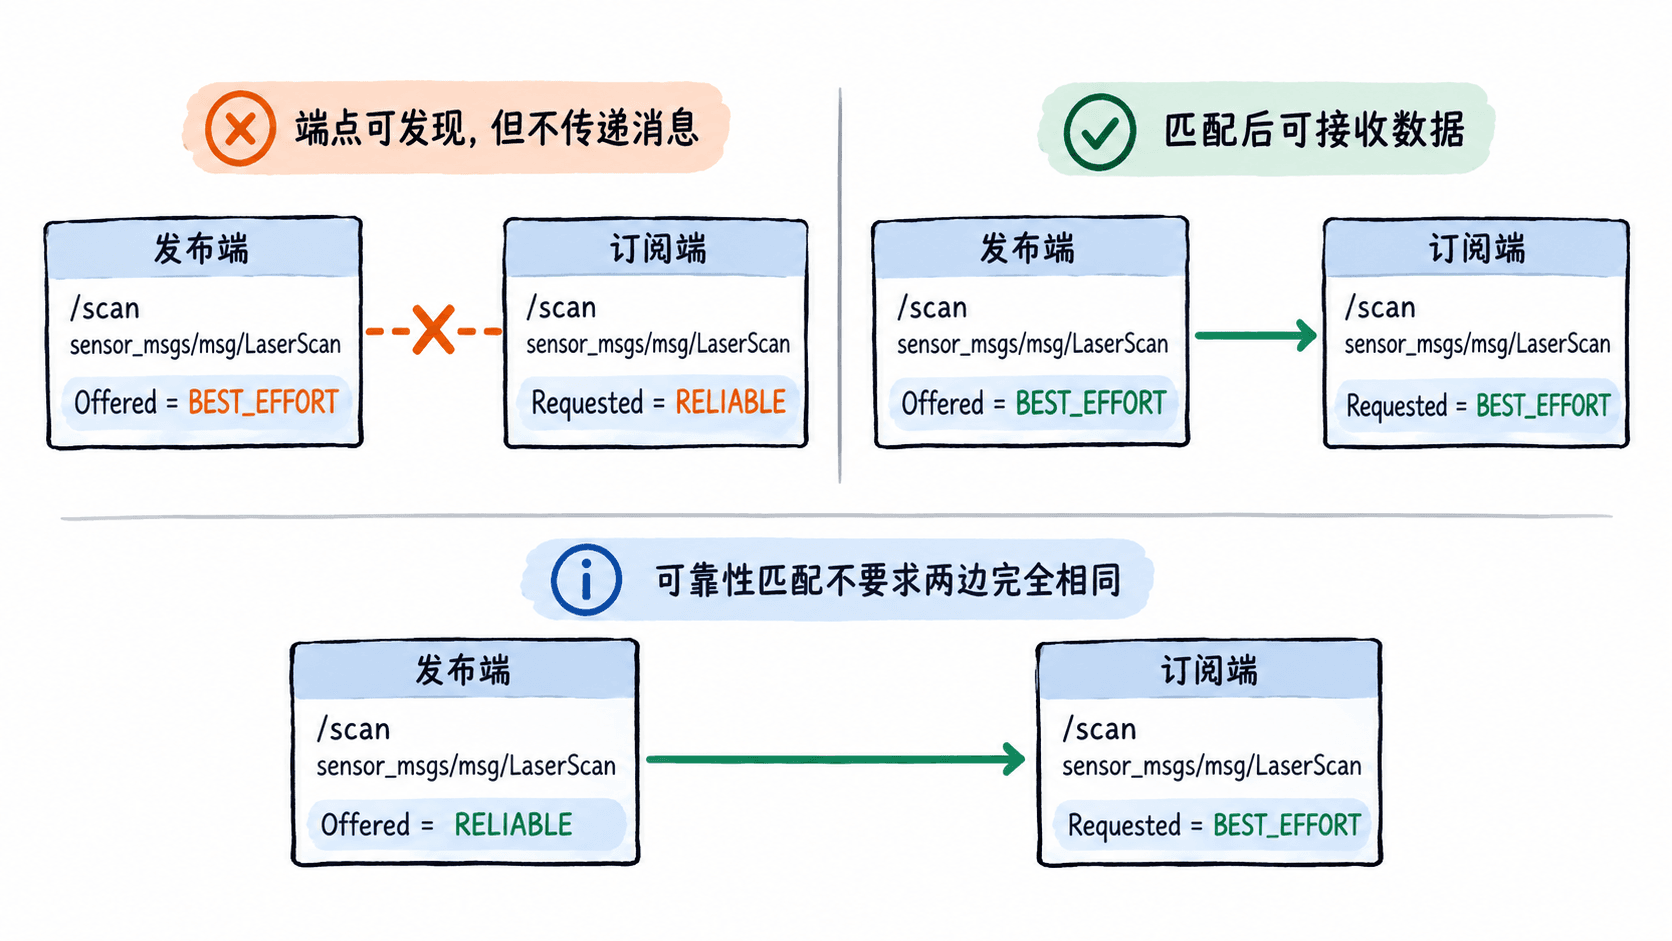
Durability 也要检查:VOLATILE 发布端不能满足要求 TRANSIENT_LOCAL 的订阅端。History 和 Depth 主要控制缓存行为,深度不相同本身通常不造成上述可靠性匹配失败。
查看真正生效的端点配置
以下命令适用于已安装 ROS 2 Jazzy、已启动雷达发布节点的 Ubuntu 24.04 终端。先确认话题类型,再读取每个端点的实际 QoS;不要只从源代码里猜测默认值。
source /opt/ros/jazzy/setup.bash
ros2 topic list -t
ros2 topic info /scan --verbose
预期结果:若 /scan 正在发布,会看到其消息类型(常见为 sensor_msgs/msg/LaserScan),详细信息包含发布者和订阅者数量、节点名称以及各端点的 QoS profile,重点比较 Reliability 与 Durability。节点名、端点 ID 和数量因系统而异;没有 /scan 时,应先排查话题名、节点启动、ROS_DOMAIN_ID 和发现问题。
如果端点都能被列出,但发布端显示 BEST_EFFORT、目标订阅端显示 RELIABLE,便有直接的不兼容证据。注意:端点“被发现”不等于已经建立兼容的消息连接;同一话题存在多个发布者时,要逐对检查。
用三个终端复现故障
先在终端 A 发布一条持续更新的测试话题。--rate 2 表示每秒发送两条,发布端明确提供 BEST_EFFORT 和 VOLATILE;保持这个终端运行。
source /opt/ros/jazzy/setup.bash
ros2 topic pub --rate 2 --qos-reliability best_effort --qos-durability volatile /qos_demo std_msgs/msg/String "{data: hello}"
预期结果:终端 A 持续报告发布消息,发布频率约为 2 Hz。
在终端 B 强制请求可靠订阅,即使等待数秒,也不应收到测试消息;按 Ctrl+C 结束。部分 RMW 实现可能输出不兼容警告,但不要依赖固定警告文本。
source /opt/ros/jazzy/setup.bash
ros2 topic echo /qos_demo std_msgs/msg/String --qos-reliability reliable --qos-durability volatile
预期结果:不会出现 data: hello 的有效消息内容。这是 QoS 不匹配,不是某几条测试消息碰巧在网络中丢失。
最后在终端 C 降低订阅端的可靠性要求,其他条件不变:
source /opt/ros/jazzy/setup.bash
ros2 topic echo /qos_demo std_msgs/msg/String --qos-reliability best_effort --qos-durability volatile --once
预期结果:看到 data: hello,随后 --once 自动退出。CLI 可能附带消息分隔标记。前后只改变订阅可靠性,足以验证本例的故障根因。
把修复应用到实际订阅节点
对于以 BEST_EFFORT 发布的激光雷达,订阅端可以使用 ROS 2 的传感器 QoS,或显式指定同样的可靠性与 VOLATILE 持久性。下面是可独立运行的 rclpy 接收探针;将代码保存为 scan_probe.py。修复原项目时,调整创建订阅的 QoS 配置,而不是只修改诊断命令。
import rclpy
from rclpy.node import Node
from rclpy.qos import QoSProfile, ReliabilityPolicy, DurabilityPolicy
from sensor_msgs.msg import LaserScan

class ScanProbe(Node):
    def __init__(self):
        super().__init__('scan_qos_probe')
        # 不向 BEST_EFFORT 的雷达发布端要求 RELIABLE
        qos = QoSProfile(
            depth=5,
            reliability=ReliabilityPolicy.BEST_EFFORT,
            durability=DurabilityPolicy.VOLATILE,
        )
        self.subscription = self.create_subscription(
            LaserScan, '/scan', self.on_scan, qos
        )

    def on_scan(self, msg):
        # 打印点数即可证明订阅回调已触发
        print(f'ranges={len(msg.ranges)}')

def main():
    rclpy.init()
    node = ScanProbe()
    try:
        rclpy.spin(node)
    except KeyboardInterrupt:
        pass
    finally:
        node.destroy_node()
        rclpy.shutdown()

if __name__ == '__main__':
    main()
预期结果:当存在兼容的 /scan 发布端且持续发送激光数据时,运行该脚本会重复打印每帧的测距点数;数值取决于雷达型号。执行命令如下:
source /opt/ros/jazzy/setup.bash
python3 scan_probe.py预期输出示意(<N> 为实际每帧点数,并非固定值):
ranges=<N>
ranges=<N>
修复后仍有漏帧怎么办
若订阅已经能收到消息,只是频率低于预期,才继续检查发布频率、队列积压、CPU 调度和网络质量。例如雷达标称发布 10 Hz,可以观察兼容订阅端实际收到的频率:
ros2 topic hz /scan --qos-reliability best_effort预期结果:积累多帧后打印 average rate 等统计;实际数值取决于发布端及运行负载。若持续接近 10 Hz,说明采样接收正常;若只有约 6 Hz,应再对比发布端实际发送速率,不能仅凭这一项断言网络丢包。
定位顺序应保持清楚:先确认同名同类型端点可发现,再核对 Reliability、Durability 等匹配条件,最后才分析已匹配链路中的丢帧。把订阅端从 RELIABLE 改为 BEST_EFFORT 能解决本例的匹配故障,但并不保证后续每一帧都送达。