
机器人 / 系统课时
用 SLAM Toolbox 建二维地图
用 SLAM Toolbox 建二维地图
以 ROS 2 Jazzy 的双轮机器人为例,将二维激光、轮式里程计和 TF 接入 SLAM Toolbox,边移动边生成栅格地图。你将按一条闭合路线采集扫描,观察回环约束如何修正漂移,最后导出 Nav2 能读取的地图文件并完成验收。
学习目标
- 检查激光话题、坐标变换和仿真时间是否满足建图条件。
- 启动在线异步建图,辨认回环修正前后的地图变化。
- 保存并验证
.yaml与.pgm地图,区分静态地图与可续建位姿图。
核对激光和坐标变换
以下操作适用于 Ubuntu 24.04、ROS 2 Jazzy。先启动机器人驱动或 Gazebo 仿真,使激光持续发布 sensor_msgs/msg/LaserScan。SLAM Toolbox 读取激光及 TF 中的里程计位姿:odom 到 base_link 由底盘里程计提供,base_link 到 laser_frame 由机器人模型或静态变换提供;普通 /odom 话题不是 SLAM Toolbox 必需的直接输入。
在与机器人相同的 ROS 域中执行:
source /opt/ros/jazzy/setup.bash
ros2 topic type /scan
ros2 run tf2_ros tf2_echo odom base_link
预期结果:第一项查询打印 sensor_msgs/msg/LaserScan;第二项持续输出 Translation 与 Rotation。位姿数值随机器人移动改变;按 Ctrl+C 结束观察。激光的 header.frame_id 还必须能沿 TF 链变换到 base_link。若激光话题叫 /lidar/scan,应在后面的配置中修改 scan_topic,不能只改 RViz 显示名称。
配置并启动在线建图
安装 Jazzy 软件包,复制完整的异步建图配置到用户目录。先复制再改动,能保留求解器、扫描匹配和回环检测的必要参数。
sudo apt update
sudo apt install -y ros-jazzy-slam-toolbox ros-jazzy-nav2-map-server
mkdir -p "$HOME/robot_maps"
cp /opt/ros/jazzy/share/slam_toolbox/config/mapper_params_online_async.yaml "$HOME/robot_maps/slam.yaml"
ros2 pkg prefix slam_toolbox
预期结果:省略安装日志后,最后一条命令通常输出 /opt/ros/jazzy,且 ~/robot_maps/slam.yaml 已存在。
打开 ~/robot_maps/slam.yaml,在原有 slam_toolbox.ros__parameters 下核对或修改以下字段;保留文件中未列出的全部参数。本例的机器人以 base_link 为底盘坐标系,地图分辨率为每格 5 厘米。
| 参数 | 本例取值 | 作用 |
|---|---|---|
odom_frame / map_frame |
odom / map |
局部里程计与全局地图坐标 |
base_frame / scan_topic |
base_link / /scan |
与实际 TF、激光话题一致 |
mode |
mapping |
创建并更新地图 |
resolution |
0.05 |
每个栅格代表 0.05 米 |
minimum_travel_distance |
0.2 |
平移约 20 厘米才考虑新关键扫描 |
minimum_travel_heading |
0.2 |
朝向变化阈值约 11.5 度 |
do_loop_closing |
true |
允许回环检测与图优化 |
0.2 米和 0.2 弧度适合本例小型室内场景的初始试验;机器人算力较弱时,可恢复发行配置中的较大阈值以减少处理量。参数名可对照 SLAM Toolbox 配置。
保持底盘与激光节点运行,在已加载 Jazzy 环境的新终端启动;本例是真机时间,仿真环境须改成 use_sim_time:=true。
ros2 launch slam_toolbox online_async_launch.py slam_params_file:="$HOME/robot_maps/slam.yaml" use_sim_time:=false预期结果:SLAM 节点完成配置并激活,收到有效扫描与 TF 后开始发布 /map。另开终端验证:
source /opt/ros/jazzy/setup.bash
ros2 lifecycle get /slam_toolbox
ros2 topic type /map
预期输出:
active [3]
nav_msgs/msg/OccupancyGrid
如果还没有地图数据,优先检查 /scan、TF 和时钟,而不是反复重启建图节点。
沿闭合路线观察回环
在 RViz 2 将 Global Options > Fixed Frame 设为 map,通过 Add > By topic > /map > Map 显示栅格;同时添加 TF 显示。二维地图中的空闲区域、障碍区域和未观测区域通常分别呈浅色、深色和灰色。
以约 6 米 × 4 米、包含门口与墙角的区域为例,从明显的墙角出发,沿外围走一圈并回到起点附近。初次试验建议线速度约 0.15~0.25 m/s、角速度不高于约 0.5 rad/s;这些是采集建议,不是 SLAM Toolbox 的限制。让同一处墙角在离开前和返回后都被激光看见,以产生可辨认的重叠扫描。
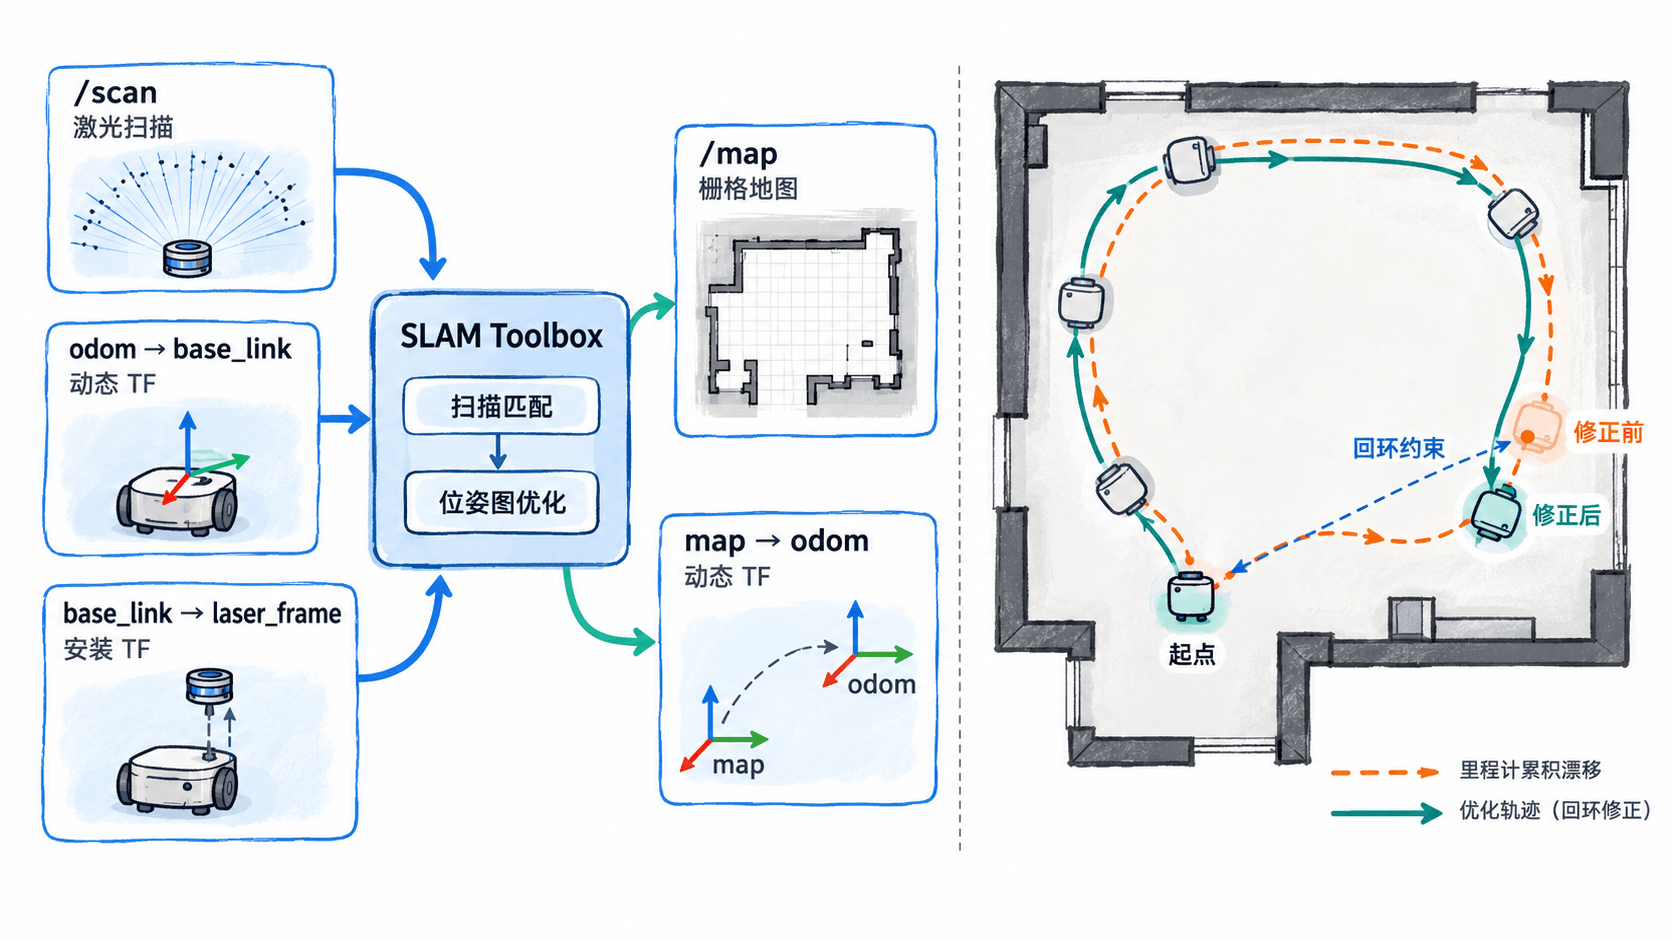
SLAM Toolbox 利用相邻扫描匹配约束位姿,再在再次看见旧区域时尝试建立回环约束并优化位姿图。成功回环后,RViz 中先前有少量错位的墙线可能整体移动并重新重合,map→odom 也会变化;odom→base_link 仍应保持连续。返回起点并不保证检测成功,缺少纹理特征、重叠扫描或里程计误差过大时可能无法闭环。
导出导航地图
在地图轮廓稳定、未知区域覆盖符合任务范围后,使用 Nav2 的地图保存工具导出地图。保留 SLAM Toolbox 运行,以便保存器收到 /map 栅格消息。
ros2 run nav2_map_server map_saver_cli -t /map -f "$HOME/robot_maps/office" --fmt pgm
test -s "$HOME/robot_maps/office.yaml" && test -s "$HOME/robot_maps/office.pgm" && echo "地图文件齐全"
预期结果:忽略保存器的时间戳日志,成功时最后一行是:
地图文件齐全打开 office.yaml,核对 image 指向 office.pgm、resolution 为 0.05,且存在 origin、occupied_thresh 和 free_thresh。.pgm 保存静态占据栅格,.yaml 保存坐标和像素解释规则;Nav2 后续应把 YAML 文件路径交给地图服务器。它们不能直接恢复 SLAM 的位姿图;需要续建时,还须使用 RViz 2 的 Panels > Add New Panel > SlamToolboxPlugin 中的 Serialize Map 单独保存序列化位姿图。
验收地图质量与定位故障
验收时从 RViz 2 的 map 固定坐标观察:相同墙体只有一条清晰边界,走廊宽度与实测值大致相符,起终点位置在回环后不出现明显双影。若分辨率为 0.05 m,一段实测 2 米的直墙应跨约 40 个栅格,可据此粗查缩放比例。
| 现象 | 优先核对与修复 |
|---|---|
/map 不更新 |
/scan 是否有数据、scan_topic 是否匹配、base_frame 到激光帧是否能变换、仿真时钟是否一致 |
| 墙体重影或斜扭 | 雷达安装角度与外参、轮距和里程计方向是否正确;修复后低速重采 |
| 回到起点仍不闭合 | do_loop_closing 是否开启、是否覆盖足够独特的墙角或门口,避免只在长直走廊往返 |
| 保存失败或地图为空 | 先确认 /map 已有有效栅格,再核对 map_saver_cli 的 -t /map 和输出目录权限 |
最后检查 .yaml 和 .pgm 能被 Nav2 地图服务器加载。有地图不等于已完成定位或导航:后续仍需 AMCL 或其他定位模块提供地图中的机器人位姿,并配置规划与控制节点。