
机器人 / 系统课时
从噪声与标定误差判断数据质量
从噪声与标定误差判断数据质量
面对同一面静止墙,激光测距可能时高时低;机器人不动时,IMU 也可能持续报告角速度。本文用可复算的读数区分随机噪声、固定偏差与离群点,并制定补偿和拒收规则,避免把看似平滑的数据误当成准确数据。
学习目标
- 区分重复性、测量偏差与偶发离群点。
- 用重复测距和静止陀螺仪读数算出可比较的质量指标。
- 设定过滤阈值、独立复测并定位不合格原因。
用静止采样辨认三种误差
以 ROS 2 Jazzy 的 sensor_msgs/msg/LaserScan 为例,让机器人和墙面保持静止,测出激光测距原点到墙面的垂直参考距离 2.00 m。固定一束近似垂直照向墙面的激光,每帧只取同一索引的 ranges[i];不要把不同角度的束当成重复测量。正式评估建议预热后采集至少 100 帧,并保留 header.stamp。
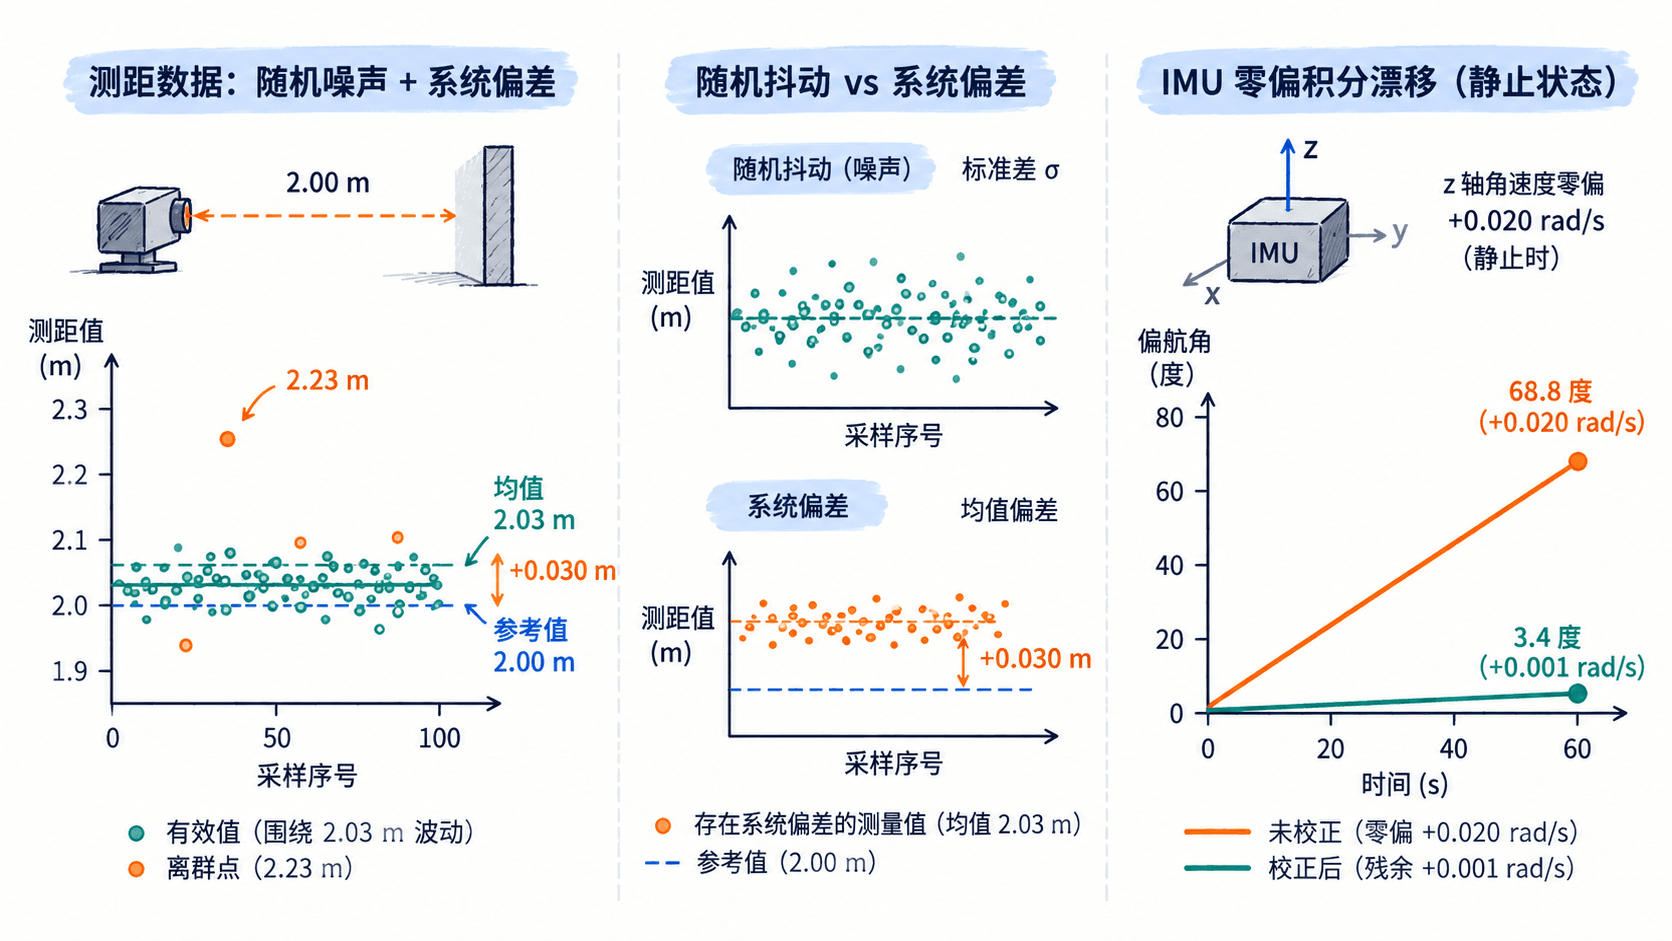
随机噪声使读数围绕均值抖动,系统偏差使均值持续偏离参考值,离群点则是偶发的大幅跳变。假如有效读数主要集中在 2.03 m,标准差仅 0.012 m,仍比 2.00 m 的参考值偏高 0.030 m;即使平滑后曲线更稳定,也不代表标定准确。
对于水平静止且 IMU 的 z 轴与底盘竖直轴对齐的机器人,sensor_msgs/msg/Imu.angular_velocity.z 应接近 0 rad/s。若静止零偏为 +0.020 rad/s,将它错误地当成真实旋转连续积分 60 s,会多出约 1.2 rad(68.8°)的偏航角。
把质量标准写成可检验的阈值
先剔除非有限数值,以及超出消息 range_min、range_max 的测距值。再以固定目标的短时窗口中位数为中心,暂用偏离中位数超过 0.05 m 作为跳点判据;最后只对保留值计算均值与总体标准差。中位数过滤无法修复所有读数共同偏高的问题。
| 指标 | 本练习通过条件 | 主要检查的问题 |
|---|---|---|
| 测距均值与参考值之差 | 绝对值 ≤ 0.020 m | 安装偏移或量程标定 |
| 测距总体标准差 | ≤ 0.015 m | 静止重复性 |
| 测距剔除比例 | ≤ 5% | 跳点与无效读数 |
| IMU 补偿后静止均值 | 绝对值 ≤ 0.002 rad/s | 陀螺仪零偏残余 |
这些数值是室内 2 m 固定墙面和静止 IMU 的练习门槛,不是 ROS 2 或所有传感器的通用规格。运动中的真实距离突变不能直接按静止窗口阈值删除。IMU 先从一段静止数据估计零偏 ,按 修正,再用另一段静止记录验证残余,避免用标定样本给自己验收。
用 Python 复算一次验收
下面是可直接用 Python 3 标准库运行的独立示例。10 个测距数值代表同一激光束的重复读数,IMU 两组各 5 个数值分别用于标定和验证;样本量仅为演示计算方法,不能直接替代现场验收。
from math import degrees, isfinite
from statistics import mean, median, pstdev

reference_m = 2.00
ranges_m = [2.03, 2.04, 2.02, 2.05, 2.01,
            2.03, 2.04, 2.23, 2.02, 2.03]
gyro_cal = [0.018, 0.021, 0.019, 0.020, 0.022]
gyro_check = [0.020, 0.022, 0.021, 0.019, 0.023]

# 先筛消息合法范围,再按同一目标的中位数过滤离群点。
valid = [r for r in ranges_m if isfinite(r) and 0.12 <= r <= 8.0]
center = median(valid)
kept = [r for r in valid if abs(r - center) <= 0.05]
drop_ratio = (len(ranges_m) - len(kept)) / len(ranges_m)
distance_mean = mean(kept)
distance_sigma = pstdev(kept)
distance_bias = distance_mean - reference_m

# 用独立的静止窗口检验零偏补偿,而非复用标定数据。
gyro_bias = mean(gyro_cal)
gyro_residual = mean(r - gyro_bias for r in gyro_check)
distance_ok = (abs(distance_bias) <= 0.020
               and distance_sigma <= 0.015 and drop_ratio <= 0.05)
imu_ok = abs(gyro_residual) <= 0.002

print(f"测距保留:{len(kept)}/{len(ranges_m)}")
print(f"测距均值:{distance_mean:.3f} m,标准差:{distance_sigma:.3f} m")
print(f"测距参考偏差:{distance_bias:+.3f} m,剔除比例:{drop_ratio:.1%}")
print(f"IMU 标定零偏:{gyro_bias:+.3f} rad/s")
print(f"IMU 验证残余:{gyro_residual:+.3f} rad/s")
print(f"60 s 零偏等效漂移:{degrees(gyro_bias * 60):.1f}° → {degrees(gyro_residual * 60):.1f}°")
print(f"测距批次:{'通过' if distance_ok else '拒收'}")
print(f"IMU 补偿验证:{'通过' if imu_ok else '拒收'}")
预期输出:
测距保留:9/10
测距均值:2.030 m,标准差:0.012 m
测距参考偏差:+0.030 m,剔除比例:10.0%
IMU 标定零偏:+0.020 rad/s
IMU 验证残余:+0.001 rad/s
60 s 零偏等效漂移:68.8° → 3.4°
测距批次:拒收
IMU 补偿验证:通过
测距虽然重复性达标,却因 0.030 m 固定偏差和 10% 跳点被拒收。IMU 的验证残余通过本练习门槛,但 3.4° 只是零偏保持恒定时的 60 s 等效积分误差,不等于真实导航的总姿态误差。
在 ROS 2 中采样与修正
运行 ROS 2 Jazzy 并启动传感器驱动后,用 ros2 topic list -t 确认真实话题名;可分别执行 ros2 topic echo /scan --once 和 ros2 topic echo /imu/data --once 检查消息。正常应看到前者的 ranges、range_min、range_max,后者的 angular_velocity、header.frame_id;具体数值随设备变化,若话题名不同,按列表替换。
- 测距复测:固定激光束索引,确认测距基准从传感器原点量起;对不同已知距离(如 1.0、2.0、3.0 m)分别测均值。若偏差近似恒定,优先核对安装零点;若误差随距离增加,检查比例标定和驱动配置。
- IMU 复测:预热并静置至少 30 s,按时间戳采样
angular_velocity.z求零偏;补偿后再采一段独立数据,检查残余均值和标准差。只有 IMU z 轴确实与底盘竖直轴对齐,才能直接把该分量解释为偏航角速度。 - 异常排查:标准差偏大先检查振动、反光墙面和供电;跳点比例高先核对时间戳、量程以及遮挡;IMU 残余随温度变化时按温度区间重标定,并记录标定温度。
完成后保存参考距离、设备温度、样本数、筛选规则和验收结果。不要仅凭滤波曲线变平滑就放行:重复性、准确度和异常比例需要分别达标。