
半导体与芯片 / 系统课时
AXI4 五通道怎样完成读写
AXI4 五通道怎样完成读写
AXI4 把地址、数据与响应拆成五条独立通道,读写可以并行推进。理解每条通道的方向、VALID/READY 握手条件和末拍标志后,就能沿着总线波形追踪完整事务,准确区分请求被接收、数据传输结束和事务真正完成的时刻。
学习目标
- 区分 AW、W、B、AR、R 五条通道的方向、职责和关键信号。
- 根据 VALID/READY、WLAST、RLAST 判断读写突发的握手过程和完成条件。
- 使用四拍突发实例与采样脚本,核对一次完整的 AXI4 读写事务。
五条通道分别传输什么
AXI4 是采用独立通道和 VALID/READY 握手机制的片上互连协议。一次写事务使用 AW、W、B 三条通道;一次读事务使用 AR、R 两条通道。发起方通常称为 Manager,目标设备称为 Subordinate,旧资料也常使用 Master 和 Slave。
| 通道 | 传输方向 | 核心信号 | 职责 |
|---|---|---|---|
| AW 写地址 | 发起方 → 目标设备 | AWADDR、AWLEN、AWSIZE、AWBURST | 指定写入位置和突发属性 |
| W 写数据 | 发起方 → 目标设备 | WDATA、WSTRB、WLAST | 传输写入数据及字节使能 |
| B 写响应 | 目标设备 → 发起方 | BRESP、BID | 返回整笔写事务的结果 |
| AR 读地址 | 发起方 → 目标设备 | ARADDR、ARLEN、ARSIZE、ARBURST | 指定读取位置和突发属性 |
| R 读数据 | 目标设备 → 发起方 | RDATA、RRESP、RLAST | 返回数据及每拍读取状态 |
每条通道还包含自己的 VALID 和 READY 信号,例如 AWVALID/AWREADY、WVALID/WREADY。五条通道的握手相互独立,不存在必须等写地址完成后才能开始发送写数据的固定时序。
写地址 AW 和写数据 W 可以在不同周期被接收,甚至写数据可以先于对应地址到达。目标设备必须正确关联两者,并在地址和全部写数据被接收后返回 B 响应。
读事务不经过 B 通道:AR 负责提出请求,R 直接返回数据与响应状态。多个事务并行时,AWID/BID 和 ARID/RID 用于关联相应事务。AXI4 的 W 通道不包含 WID,写数据也不允许在不同写突发之间交织。
VALID 与 READY 怎样决定握手
对任意通道,只有在 ACLK 的同一个有效上升沿同时采样到 VALID=1、READY=1,才完成一次传输。不能只看到 VALID 拉高就认定数据已经被接收。
- VALID=1、READY=1:当前上升沿完成一次握手。
- VALID=1、READY=0:接收方施加反压,本拍没有完成传输。
- VALID=0、READY=1:接收方可以接收数据,但当前没有有效传输。
- VALID=0、READY=0:当前没有握手。
发送方不能等待 READY 拉高才决定是否置 VALID。VALID 一旦拉高,若没有握手成功,就必须保持 VALID 以及对应负载信号稳定,直到发生握手。接收方则可以提前置 READY,也可以通过拉低 READY 暂停接收。
以 32 位数据总线上的 INCR 突发为例,设置 AWADDR=0x40001000、AWLEN=3、AWSIZE=2、AWBURST=2'b01。AWLEN 编码的是传输拍数减一,因此本次共有 4 拍;AWSIZE=2 表示每拍传输 4 字节。若地址自然对齐,四拍对应的起始地址依次为 0x40001000、0x40001004、0x40001008、0x4000100C。
若每拍写满 32 位,WSTRB 可以设为 4'b1111,表示四个字节通道均有效。第四拍需要 WLAST=1,前三拍 WLAST=0。读取时使用相同的 ARLEN、ARSIZE 与 ARBURST,第四个 R 数据拍必须携带 RLAST=1。
顺着时序追踪完整读写事务
考虑一个同时发起四拍写入和四拍读取的实例。两个请求分别使用各自的地址通道,写入目标与读取目标均准备返回 OKAY 响应。下面的 C1 至 C8 表示连续八个 ACLK 上升沿,而不是实际时间单位。
写事务按以下采样结果推进:
- C1:AWVALID=1、AWREADY=1,目标设备接收 AWADDR、AWLEN 等写地址信息。
- C2、C3:WVALID/WREADY 连续成功握手,接收前两拍写数据。
- C4:WVALID=1、WREADY=0,第三拍不能前进;发送方保持 WDATA、WSTRB 和 WLAST 不变。
- C5、C6:第三、第四拍依次握手,C6 的 WLAST=1,表示全部写数据已接收。
- C7:BVALID=1、BREADY=0,写响应处于等待状态;BRESP 必须保持稳定。
- C8:BVALID=1、BREADY=1,BRESP=OKAY 被接收,整笔写事务完成。
读事务可以与上述写事务重叠执行:
- C1:ARVALID=1、ARREADY=1,目标设备接收读地址请求。
- C3、C4:RVALID/RREADY 成功握手,读出前两拍数据,各拍 RRESP=OKAY。
- C5:RVALID=1、RREADY=0,第三拍被阻塞,目标设备必须保持 RDATA、RRESP 和 RLAST 稳定。
- C6:第三拍成功握手;C7:第四拍成功握手且 RLAST=1,读取事务完成。
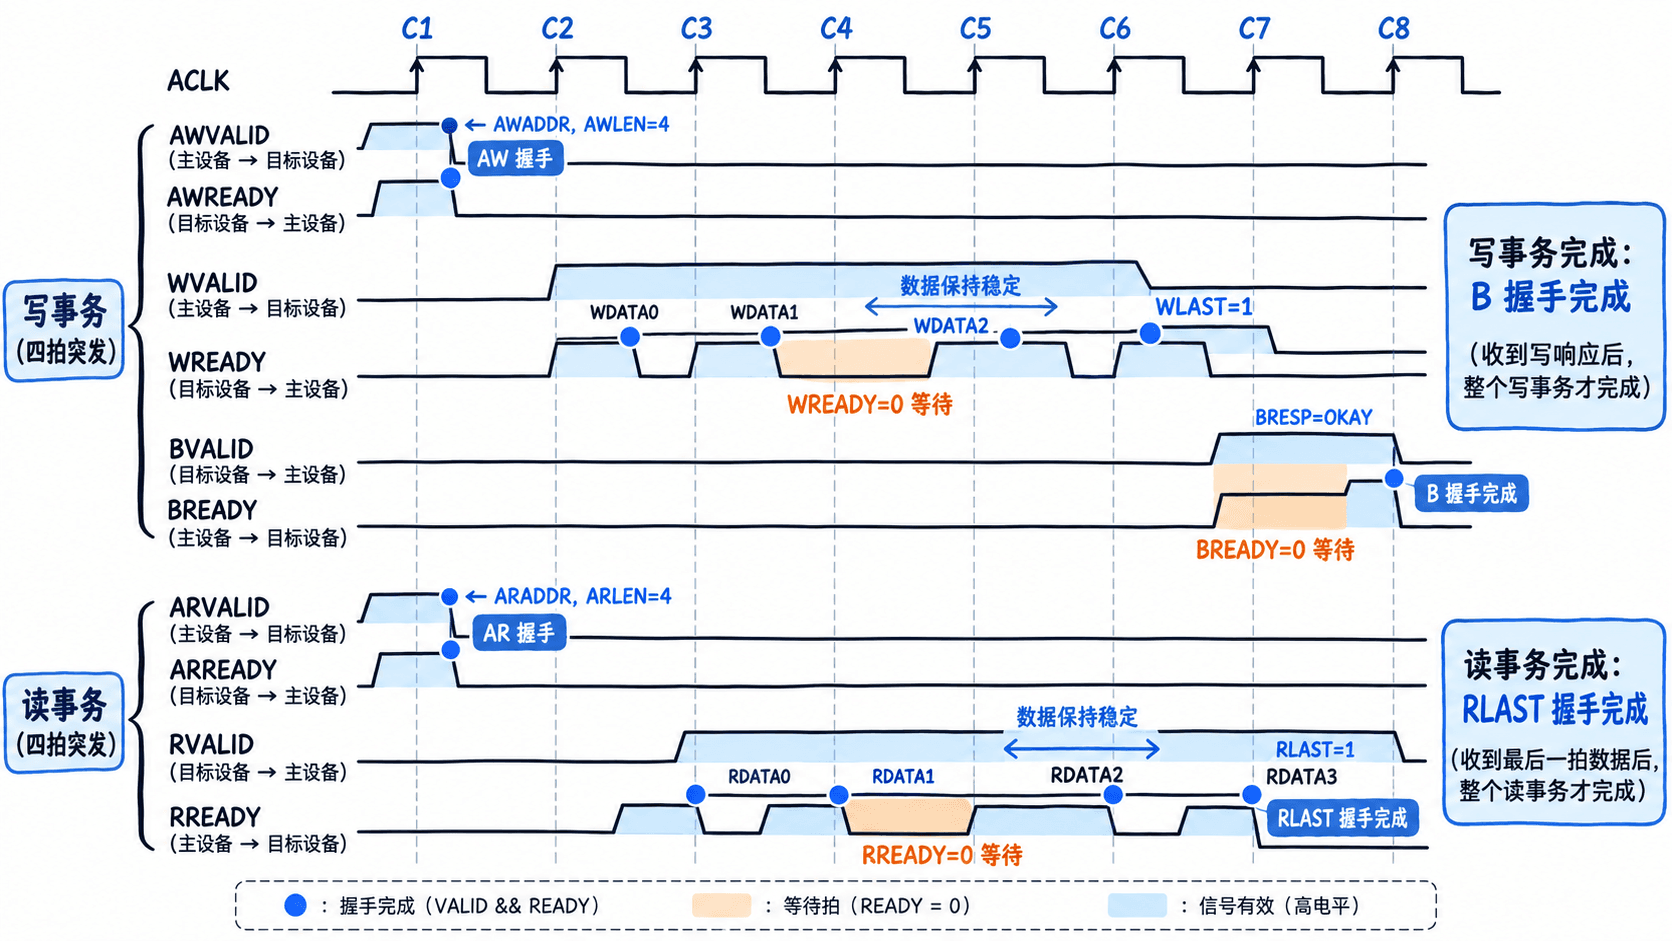
这张时序图还体现了一个重要性质:读写地址可以同一拍被接收,读数据和写数据也能够在同一周期内分别握手。因为 R 和 W 使用不同的通道,二者不需要共享单一的数据传输握手。
用采样记录核查握手次数
阅读真实 SoC 波形时,可以先找每条通道 VALID 与 READY 同时为 1 的上升沿,再数数据拍数,最后检查 WLAST、RLAST 和 B 响应。下面使用 Python 3 标准库复现前面的 C1 至 C8 采样结果,无需连接硬件。
保存为 axi_check.py 后使用 python3 axi_check.py 执行。每个元组依次表示时钟边沿编号、VALID、READY、LAST;只记录 VALID=1 的采样点,未列出的周期视为该通道没有有效传输。
# 五条通道独立采样,READY=0 的记录用于观察等待周期
samples = {
    "AW": [(1, 1, 1, 0)],
    "W": [(2, 1, 1, 0), (3, 1, 1, 0), (4, 1, 0, 0),
          (5, 1, 1, 0), (6, 1, 1, 1)],
    "B": [(7, 1, 0, 0), (8, 1, 1, 0)],
    "AR": [(1, 1, 1, 0)],
    "R": [(3, 1, 1, 0), (4, 1, 1, 0), (5, 1, 0, 0),
          (6, 1, 1, 0), (7, 1, 1, 1)],
}

for channel, records in samples.items():
    # 只统计时钟上升沿VALID与READY同时有效的采样
    accepted = [(cycle, last) for cycle, valid, ready, last in records
                if valid == 1 and ready == 1]

    if channel in ("W", "R"):
        # 四拍突发必须在第四次成功握手时出现LAST
        assert len(accepted) == 4
        assert [last for _, last in accepted] == [0, 0, 0, 1]

    edges = ", ".join(f"C{cycle}" for cycle, _ in accepted)
    print(f"{channel}: {len(accepted)} 次握手({edges})")
预期输出:
AW: 1 次握手(C1)
W: 4 次握手(C2, C3, C5, C6)
B: 1 次握手(C8)
AR: 1 次握手(C1)
R: 4 次握手(C3, C4, C6, C7)
这里 W 在 C4、R 在 C5、B 在 C7 都没有完成握手,因此不计入成功次数。若误把 VALID=1 当作完成条件,三个通道都会产生错误计数。
这个脚本只负责检查给定采样记录中的握手次数与末拍位置,不是 AXI4 总线功能模型,也没有验证等待期间数据是否保持稳定。在真实 RTL 仿真中,还应同时检查地址与控制信号在握手前稳定、WLAST/RLAST 与突发长度一致,以及 BRESP/RRESP 是否报告 SLVERR 或 DECERR。
实际调试时,若写数据四拍都已握手而程序仍在等待,应优先观察 BVALID/BREADY;若读数据少一拍,则查看 RVALID/RREADY 是否遭遇反压,以及目标设备是否在正确的最后一拍给出 RLAST。用这套检查顺序,可以把地址接收、数据传输和响应完成三个阶段的故障明确区分开来。