
半导体与芯片 / 系统课时
读突发的最后一拍怎样标记
读突发的最后一拍怎样标记
在 AXI4 读突发中,RLAST 可以在主设备尚未准备好接收时先置位,因此看到高电平并不等于事务结束。这里用一笔 ARLEN=3 的读请求,结合 RVALID、RREADY 逐沿数清四拍有效数据,并确定读突发真正结束的时刻。
学习目标
- 根据
ARLEN算出一笔读突发应交付的数据拍数。 - 在 ACLK 上升沿区分有效握手、等待周期和无效气泡。
- 联合
RVALID、RREADY、RLAST判断最后一拍何时完成。
从读地址确定应收拍数
先在 AR 读地址通道找到 ARVALID=1 且 ARREADY=1 的采样沿,确定请求已被接收,再记录该请求的 ARLEN。AXI4 用 ARLEN+1 表示突发中的数据传输拍数,不能把寄存器里的 3 直接当作三拍。
例如,假设读数据总线为 32 位,请求采用以下参数:
| 参数 | 取值 | 含义 |
|---|---|---|
ARLEN |
3 |
应返回 4 个数据拍 |
ARSIZE |
2 |
每拍 4 字节 |
ARID |
2 |
对应读返回的 RID=2 |
这笔读请求需要四次成功的 R 通道握手。ARLEN 约定的是应交付的拍数,不是从第一拍出现到最后一拍结束的时钟周期数。协议不支持通过提前拉高 RLAST 来缩短这四拍。
RLAST 怎样和握手配合
在 AXI4 R 读数据通道中,从设备用 RVALID 表示当前 RDATA 有效,主设备用 RREADY 表示愿意接收;只有在 ACLK 上升沿同时采到两者为 1,才真正交付一拍。
RLAST 由从设备输出,必须随突发的最后一个数据拍一起有效。对于上述四拍突发,前三次有效握手的 RLAST=0,第四次有效握手的 RLAST=1。因此判断完成的条件是同一采样沿 RVALID=1、RREADY=1、RLAST=1,而不是单看 RLAST。
当 RVALID=1、RREADY=0 时出现背压,当前数据尚未被接收。从设备必须继续保持 RVALID,并保持 RDATA、RLAST、RRESP、RID 等当前拍信息不变,直到握手成功。最后一拍也遵循此规则。
从七个采样沿数出四拍
假定 AR 请求已完成握手,下面是同一笔 RID=2 的读返回。按每个上升沿的信号组合计数,遇到等待或无效周期不加一。
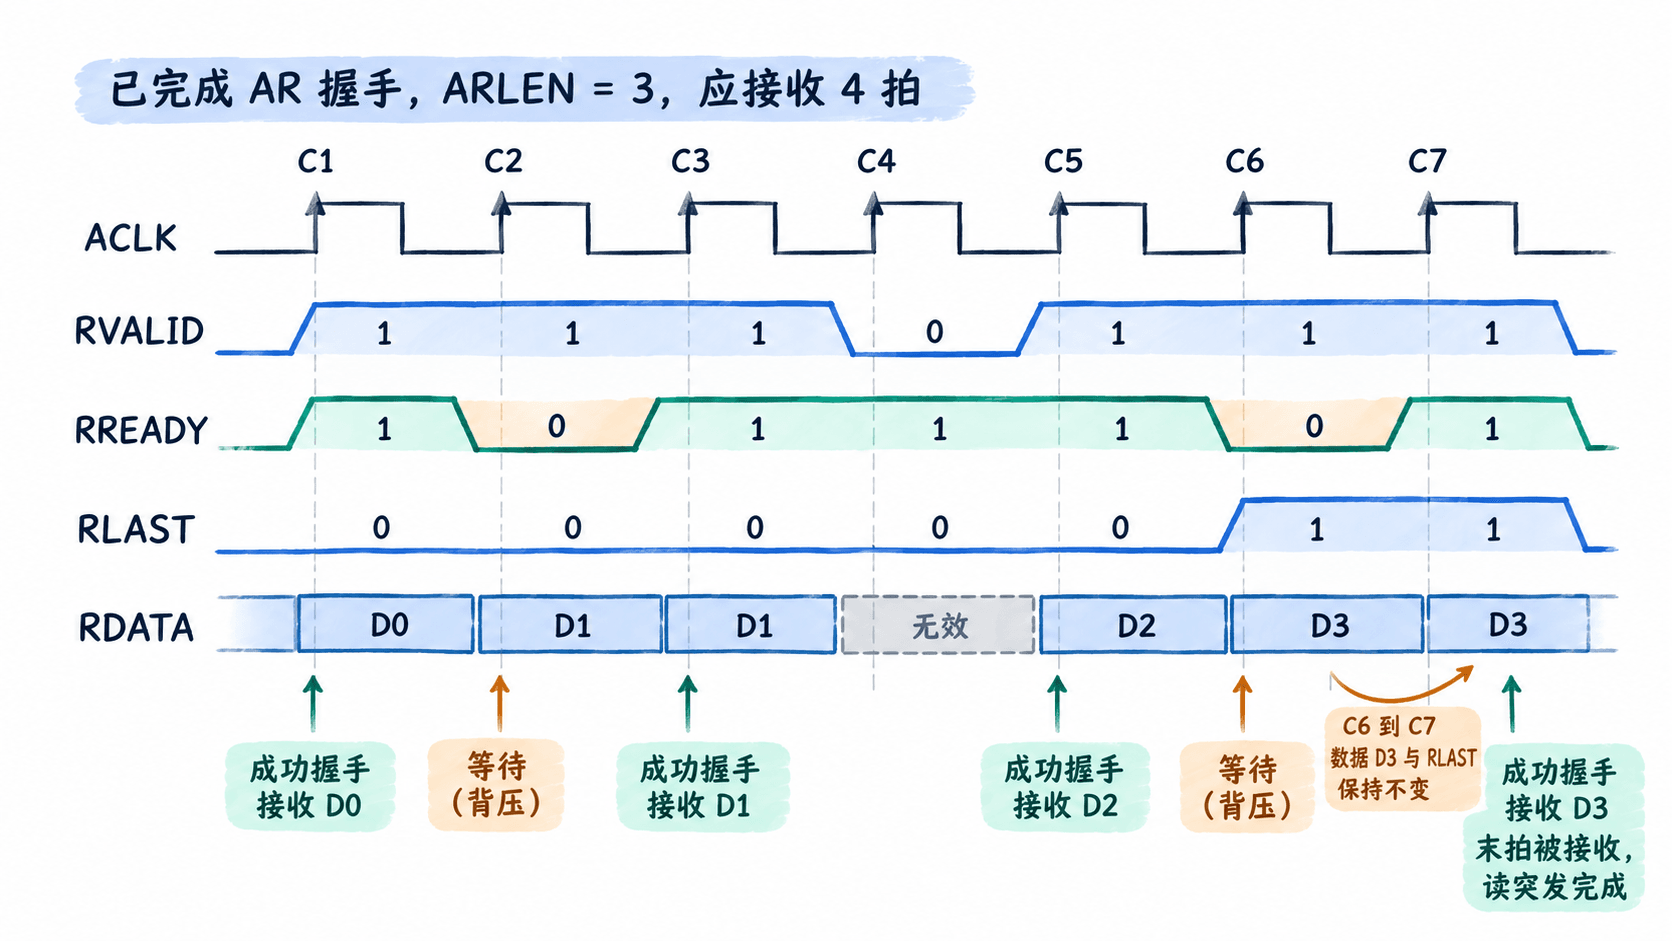
| 上升沿 | RVALID |
RREADY |
RLAST |
RDATA |
判定 |
|---|---|---|---|---|---|
| C1 | 1 | 1 | 0 | D0 | 接收第 1 拍 |
| C2 | 1 | 0 | 0 | D1 | 背压,未接收 |
| C3 | 1 | 1 | 0 | D1 | 接收第 2 拍 |
| C4 | 0 | 1 | 0 | 无效 | 气泡,未接收 |
| C5 | 1 | 1 | 0 | D2 | 接收第 3 拍 |
| C6 | 1 | 0 | 1 | D3 | 末拍等待,未完成 |
| C7 | 1 | 1 | 1 | D3 | 接收第 4 拍,完成 |
有效交接沿只有 C1、C3、C5、C7,所以七个采样沿里恰好完成四拍。特别注意 C6:虽然 RLAST=1,但 RREADY=0,末拍 D3 仍停留在总线上;只有到 C7 才能宣布该读突发完成。C4 的 RLAST 值在 RVALID=0 时不能用于判断传输。
用脚本复核末拍位置
以下 Python 3 示例直接检查上表采样值。它只模拟一笔已接受的读请求,依次检查等待期间的数据稳定性、交付拍数,以及 RLAST 是否出现在正确的握手上。
arlen = 3
# 每行代表一个 ACLK 上升沿:(周期、有效、就绪、末拍、数据)
samples = [
    ("C1", 1, 1, 0, "D0"),
    ("C2", 1, 0, 0, "D1"),
    ("C3", 1, 1, 0, "D1"),
    ("C4", 0, 1, 0, None),
    ("C5", 1, 1, 0, "D2"),
    ("C6", 1, 0, 1, "D3"),
    ("C7", 1, 1, 1, "D3"),
]
accepted, done_at, held = 0, None, None
for edge, valid, ready, last, data in samples:
    if held is not None:
        # 背压之后,下一沿仍须呈现同一笔待接收数据
        assert (valid, last, data) == held, f"{edge}: 数据未保持"
    if valid and ready:
        accepted += 1
        assert last == (accepted == arlen + 1), f"{edge}: RLAST 错位"
        if last:
            done_at = edge
    held = (valid, last, data) if valid and not ready else None

assert accepted == arlen + 1 and done_at is not None
print(f"有效数据拍数:{accepted}")
print(f"读突发完成:{done_at}")
预期输出:
有效数据拍数:4
读突发完成:C7
更换 samples 为自己从波形查看器记录的逐沿采样数据,即可复核另一笔读突发;若有多笔未完成读请求,需要先按 ARID 与 RID 关联各自的返回数据。
出现错误波形时怎样定位
- 少拍或提前结束:
ARLEN=3却在第三次有效握手看到RLAST=1,说明末拍位置错误;应检查从设备的剩余拍数计数器。 - 末拍等待时跳变:C6 到 C7 之间
RREADY尚未接受数据,RDATA或RLAST却发生变化,应检查发送端的背压保持逻辑。 - 只看到标记却没有握手:
RLAST=1但RVALID=0或RREADY=0,不能宣布完成;重新定位三信号同时为 1 的上升沿。
最后还要分别检查 RRESP:即使返回 SLVERR,有效握手仍计入突发拍数,但这表示读取出错,不能把“突发按协议交接完成”误判为“数据读取成功”。具体时序规则可对照 Arm AMBA AXI 协议规范。