
半导体与芯片 / 系统课时
用 AXI4 断言捕捉握手违规
用 AXI4 断言捕捉握手违规
本篇把 AXI4 写通道的等待、接收和突发结束条件写成 SystemVerilog 断言。你将运行一个四拍写数据的自测环境,主动注入 VALID 撤回、载荷变化和 WLAST 提前三种错误,并根据首个失败采样沿定位问题。
学习目标
- 用
VALID && READY识别有效传输,区分等待周期与数据拍数。 - 写出 VALID 保持、载荷稳定及
AWLEN=3对应四拍的 WLAST 检查。 - 运行正常与故障用例,判断断言是否真正被触发。
先确定检查的是哪个采样沿
AXI4 在 ACLK 上升沿采样。某通道只有在该沿的 VALID 与 READY 都为 1 时才传输一次;连续两个上升沿都满足条件,就是两次传输,不需要 VALID 先变低。AWLEN=3 表示四拍,长度包含最后一拍。genui{"citation":{"ref":"turn3view0"}}
| 检查对象 | 应满足的条件 | 本例中的判据 |
|---|---|---|
| 握手计数 | 只在 WVALID && WREADY 时增加 |
停顿两周期仍只接收四拍 |
| 背压保持 | 上一沿有效但未被接收,下一沿继续保持 VALID 和载荷 | 第一拍的 0x10 保持到被接收 |
| 突发结束 | 仅最后一拍的 WLAST=1 |
前三拍为 0,第四拍为 1 |
WLAST 也是载荷。最后一拍受到背压时,它必须随数据保持为 1,不能等 WREADY=1 才拉高;WVALID=0 时,本课的载荷检查不要求 WLAST 为 0。这些检查对应官方验证 IP 的保持与拍数检查项。genui{"citation":{"ref":"turn5view0"}}
让保持检查覆盖背压解除的那一拍
若 C0 采到 WVALID=1、WREADY=0,断言必须在 C1 检查 VALID 仍为 1、载荷与 C0 相同。即使 C1 的 READY 已经为 1,也不能换成下一拍数据;当前数据要先在 C1 被接收。
SVA 的 |=> 表示在下一个采样沿检查后件,$stable 比较相邻采样值。代码将 VALID 与载荷拆开检查,方便区分撤回与改数。WLAST 位置使用 |-> 检查当前有效拍,读取的是本拍计数更新前的剩余拍数。
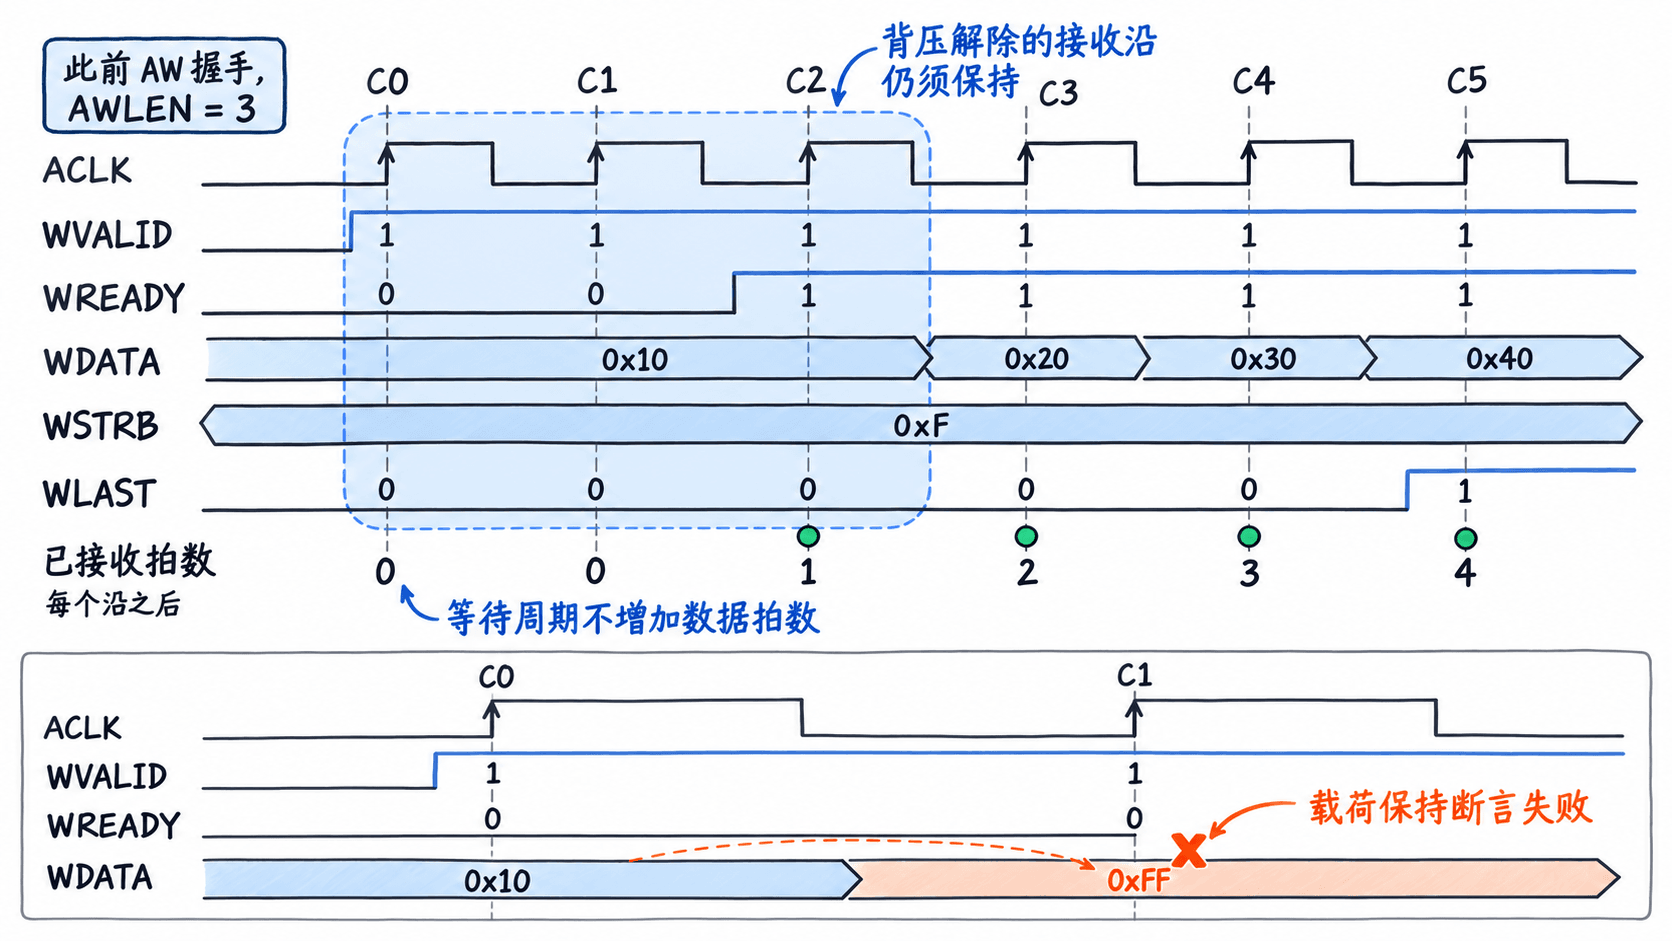
运行一个带故障开关的自测环境
下面是完整的断言自测文件,固定为 32 位写数据、WSTRB=4'hf、一个四拍数据突发。**本例约定 AW 先握手,再出现 W 数据,省略 B 通道和其他地址属性。**它用于验证检查逻辑,不能直接充当通用 AXI4 检查器。
环境为 Linux 或 WSL、Verilator 5.x、GNU Make 和支持 C++20 协程的编译器,例如 GCC 10 及以上。保留 --assert,兼容旧版默认关闭断言的行为;--binary 负责生成仿真入口并构建可执行程序。genui{"citation":{"refs":["turn5view4","turn5view5","turn3search2","turn7view2"]}}
将代码保存为 axi_assert_demo.sv。在该目录执行 verilator --binary --timing --assert --trace-vcd --top-module tb axi_assert_demo.sv -o axi_assert_demo && ./obj_dir/axi_assert_demo,即可编译并运行默认用例。
module tb;
  timeunit 1ns;
  timeprecision 1ps;

  bit ACLK = 0;
  always #5 ACLK = ~ACLK;
  bit ARESETn = 0;
  bit AWVALID = 0, AWREADY = 0;
  bit [7:0] AWLEN = 8'd3;
  bit WVALID = 0, WREADY = 0, WLAST = 0;
  bit [31:0] WDATA = 0;
  bit [3:0] WSTRB = 4'hf;
  logic [8:0] remaining = 0;
  int unsigned accepted = 0, stalled = 0;
  int bad = 0;

  // 前一采样点受阻,下一采样点仍须保留 VALID 和载荷。
  a_valid: assert property (@(posedge ACLK) disable iff (!ARESETn)
    (WVALID && !WREADY) |=> WVALID)
    else $fatal(1, "WVALID_DROPPED");

  a_payload: assert property (@(posedge ACLK) disable iff (!ARESETn)
    (WVALID && !WREADY) |=> $stable({WDATA, WSTRB, WLAST}))
    else $fatal(1, "W_PAYLOAD_CHANGED");

  // 已知长度时,有效拍的 WLAST 就要正确,无须等 READY。
  a_last: assert property (@(posedge ACLK) disable iff (!ARESETn)
    (WVALID && remaining != 0) |-> (WLAST == (remaining == 1)))
    else $fatal(1, "WLAST_POSITION");

  always @(posedge ACLK) begin
    if (!ARESETn) begin
      remaining <= 0;
      accepted <= 0;
      stalled <= 0;
    end else begin
      if (AWVALID && AWREADY)
        // 先扩成 9 位,避免 AWLEN=255 时加一溢出。
        remaining <= {1'b0, AWLEN} + 9'd1;
      if (WVALID && !WREADY)
        stalled <= stalled + 1;
      if (WVALID && WREADY) begin
        // 这是本例 AW 先到的适用条件,不是通用 AXI4 规则。
        assert (remaining != 0)
          else $fatal(1, "DEMO_SCOPE_AW_FIRST");
        remaining <= remaining - 9'd1;
        accepted <= accepted + 1;
      end
    end
  end

  initial begin
    // 记录波形,便于回看断言失败前的信号变化。
    $dumpfile("axi_assert_demo.vcd");
    $dumpvars(0, tb);
    void'($value$plusargs("BAD=%d", bad));
    repeat (2) @(posedge ACLK);
    #1 ARESETn = 1;
    // 留一个复位释放后的空闲采样沿;下降沿驱动避免采样竞态。
    repeat (2) @(negedge ACLK);
    AWVALID = 1; AWREADY = 1;
    @(negedge ACLK);
    AWVALID = 0; AWREADY = 0;
    WVALID = 1; WDATA = 32'h10;

    // 第一拍停顿两周期,再依次接收四拍。
    @(negedge ACLK);
    if (bad == 1) WVALID = 0;
    if (bad == 2) WDATA = 32'hff;
    @(negedge ACLK);
    WREADY = 1;
    @(negedge ACLK);
    WDATA = 32'h20;
    @(negedge ACLK);
    WDATA = 32'h30; WLAST = (bad == 3);
    @(negedge ACLK);
    WDATA = 32'h40; WLAST = 1;
    @(negedge ACLK);
    WVALID = 0; WREADY = 0; WLAST = 0;

    // 检查激励确实命中过背压,并完成了全部数据握手。
    assert (accepted == 4 && stalled == 2 && remaining == 0)
      else $fatal(1, "INCOMPLETE_TEST");
    $display("PASS accepted=%0d stalled=%0d remaining=%0d",
             accepted, stalled, remaining);
    $finish;
  end
endmodule
预期输出中的自测结果如下;编译过程和仿真器的退出提示另行显示。
PASS accepted=4 stalled=2 remaining=0目录中还会生成 axi_assert_demo.vcd,保存本次运行的信号波形;每次重新运行会覆盖它,需要对照不同故障时先另存。
remaining 保存尚未接收的拍数,使用 9 位才能表示 256;加载时也先把 AWLEN 扩成 9 位。只有 W 握手才递减,因此背压不会消耗拍数。末尾还检查实际握手数和等待次数,避免用“没有断言报错”代替完成验证。
注入错误后定位首个失败点
保持同一个可执行程序,只改变运行参数。下面在第一拍等待接收时,把 WDATA 从 0x10 改成 0xff。
# 故意破坏背压期间的载荷保持规则。
./obj_dir/axi_assert_demo +BAD=2
预期输出包含以下固定报错文本;它是日志中的消息部分,工具附加的时间、路径和行号可能不同。
W_PAYLOAD_CHANGED程序应以非零状态结束,不出现 PASS。再将同一命令的参数替换为 +BAD=1 或 +BAD=3,分别验证另两种故障;每次启动都会重新复位。
| 参数 | 应出现的首个错误 | 应检查和修正的 RTL |
|---|---|---|
+BAD=1 |
WVALID_DROPPED |
已推出但未握手的数据,不能因内部请求撤销而清除 VALID |
+BAD=2 |
W_PAYLOAD_CHANGED |
背压期间保持输出寄存器,握手后才能换下一拍 |
+BAD=3 |
WLAST_POSITION |
剩余两拍时提前置了 WLAST,应在剩余一拍时置位 |
打开生成的 VCD 波形时,先根据断言日志定位失败沿,再回看一个上升沿的 WVALID、WREADY 和载荷。对于末拍错误,还要查看该突发锁存的 AWLEN 与已经发生的握手次数;不要只看波形窗口里经历了多少个周期。
接入真实接口时补齐适用条件
AXI4 允许 W 先于 AW,也允许两者同拍握手。真实检查器应分别记录地址和数据,再按事务顺序匹配;本例的 DEMO_SCOPE_AW_FIRST 表示超出教学环境约定,不能据此认定接口违规。写数据结束也不等于完整写事务结束,仍需检查 B 响应。genui{"citation":{"refs":["turn3view0","turn5view0"]}}
迁移保持断言时,必须替换为对应通道的完整有效载荷。例如 AW 通道包括 AWADDR、AWLEN、AWSIZE、AWBURST 等属性,W 通道若实现 WUSER 也要纳入。只检查 WDATA,会漏掉等待期间变化的字节使能或控制信息。
disable iff (!ARESETn) 只屏蔽复位期间的这组检查;复位时 VALID 清零要另检。本例使用二态 bit 信号,不能验证 X 传播,四态仿真还需检查有效控制与载荷是否含未知值。
保持断言也不能证明源端没有等待 READY 才发 VALID。可增加 READY 初始为低、源端已有待发数据的用例,检查它是否主动发起。若项目规定等待不得超过 16 拍,应另写项目超时检查;这个数值不是 AXI4 的统一上限。genui{"citation":{"refs":["turn3view0","turn5view0"]}}