
半导体与芯片 / 系统课时
写地址与写数据为何能错拍
写地址与写数据为何能错拍
一次 AXI4 写入中,地址可能先被接收,数据却要过几个时钟才到;反过来,数据也可能先到达接口。本篇用两拍突发写拆解 AW、W、B 三条通道的独立握手,教你从波形判断哪一拍真正生效,以及从设备如何把地址、数据和写响应对应起来。
学习目标
- 分别根据 AWVALID/AWREADY 与 WVALID/WREADY 判断写地址、写数据何时被接收。
- 读懂两拍 INCR 突发中等待拍、WLAST 与 B 通道响应的时序。
- 解释 AXI4 如何按顺序关联写地址和数据,并用采样脚本检查典型错误。
地址和数据各自握手
AXI4 的写操作分为写地址 AW、写数据 W 和写响应 B 三个通道。发起方在 AW 通道给出 AWADDR、AWLEN 等信息,通过 AWVALID && AWREADY 完成一次地址握手;在 W 通道,每一拍用 WVALID && WREADY 独立完成数据握手。两组信号只在各自的 ACLK 上升沿同时为 1 时才算被接收,不要求同一个周期发生。
例如,目标设备的地址队列还有空位,便可先拉高 AWREADY;写数据缓冲区暂时忙碌,则将 WREADY 置 0。发起方不必让 AW 和 W 同时有效,但一旦 AWVALID=1 且 AWREADY=0,就必须保持地址及其控制字段稳定;W 等待时也必须保持 WVALID、WDATA、WSTRB 和 WLAST 稳定,直到握手完成。
七个上升沿中的两拍写入
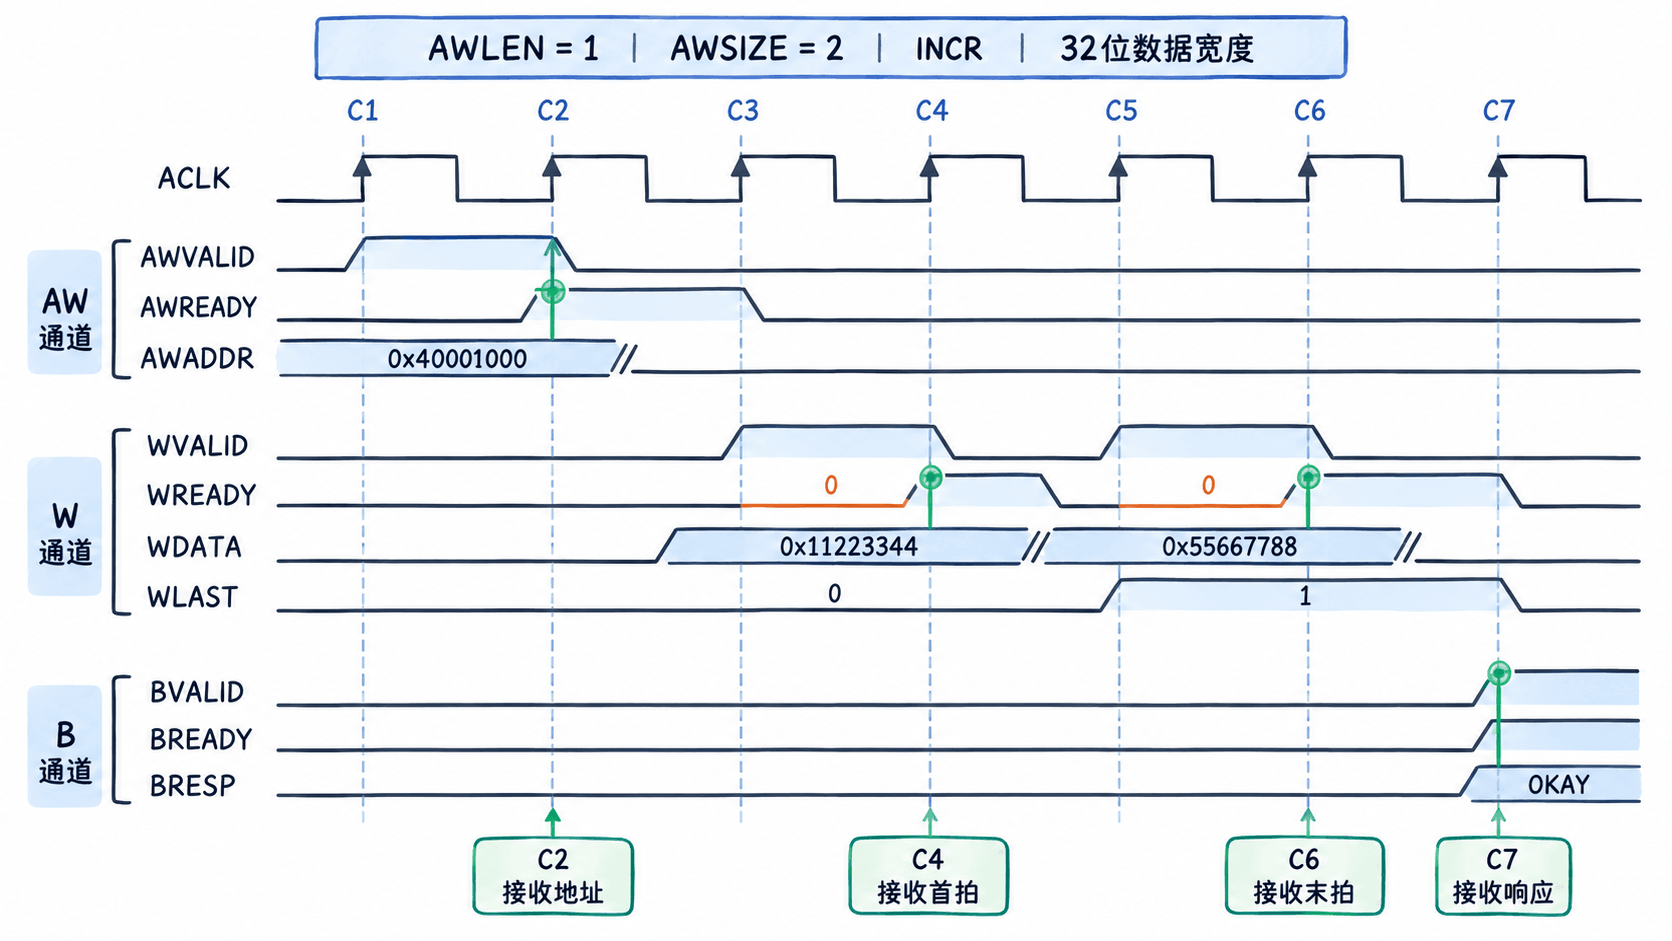
假设数据总线宽 32 位,写入起始地址 0x40001000,设置 AWLEN=1(总共两拍)、AWSIZE=2(每拍 4 字节)、AWBURST=2'b01(INCR),两拍都使用 WSTRB=4'b1111。第一拍 WDATA=0x11223344,第二拍 WDATA=0x55667788;两拍对应的字节地址分别为 0x40001000 和 0x40001004。
- C1 时 AWVALID 为 1、AWREADY 为 0,地址仍在等待;C2 两者同为 1,目标设备才接收地址。
- C3 时首拍 WVALID 为 1、WREADY 为 0,数据保持不变;C4 两者同为 1,首拍被接收,此时 WLAST 为 0。
- C5 时第二拍同样等待;C6 完成第二次 W 握手,且 WLAST 为 1,标记该突发的最后一拍。
- C7 时 BVALID 与 BREADY 同为 1,写响应
BRESP=OKAY被接收。C2 和 C4 不同拍,完全合法。
没有 WID 也能找到对应地址
目标设备接收 AW 握手后,可以把 AWID、AWADDR、AWLEN、AWSIZE 等写入地址队列;每次 W 握手则推进该笔写的拍计数。对于上述 INCR 突发,计数从 0 增至 1,按每拍 4 字节计算写入位置,第二拍必须带 WLAST=1。写响应的 BID 对应被完成事务的 AWID。
AXI4 的 W 通道没有 AXI3 的 WID,因此同一接口上的写数据突发必须依照写地址事务的顺序传送,不能把下一笔事务的数据拍插入当前突发。若 W 先于 AW 到达,目标设备可以暂存数据,或先不拉高 WREADY;互连也必须保证数据最终送到正确的目标。错拍不等于不同事务可以随意混合。
BVALID 至少必须等对应 AW 已握手、最后一个带 WLAST 的 W 拍已握手,且目标设备能够对该事务给出响应后才能有效;目标设备不得先发响应再补地址。发起方也不能等 AWREADY 或 WREADY 先为 1 才开始驱动相应 VALID,否则可能与等待 VALID 的目标设备形成死锁。
用采样脚本核对握手
将下列 Python 3.8+ 程序保存为 axi_aw_w_check.py,使用 python3 axi_aw_w_check.py 运行。它按 C1~C7 的边沿采样表重放握手,并检查等待期间信号不被提前撤销、W 数据不变、末拍计数正确,以及 B 不能早于地址和末拍完成。这是针对本例的离散检查脚本,不代替 RTL 仿真或完整 AXI4 协议检查器。
# 每行记录一个上升沿的有效、就绪与数据状态
edges = [
    # C, AWV, AWR, WV, WR, WDATA, WLAST, BV, BR
    (1, 1, 0, 0, 0, None,       0, 0, 1),
    (2, 1, 1, 0, 0, None,       0, 0, 1),
    (3, 0, 0, 1, 0, 0x11223344, 0, 0, 1),
    (4, 0, 0, 1, 1, 0x11223344, 0, 0, 1),
    (5, 0, 0, 1, 0, 0x55667788, 1, 0, 1),
    (6, 0, 0, 1, 1, 0x55667788, 1, 0, 1),
    (7, 0, 0, 0, 0, None,       0, 1, 1),
]
aw_done, last_done = False, False
beats, aw_wait, w_wait = 0, False, None

for cycle, av, ar, wv, wr, data, last, bv, br in edges:
    # 等待接收时,发送端不能撤回VALID或改写待收数据
    if aw_wait:
        assert av, "AWVALID dropped before handshake"
    if w_wait is not None:
        assert wv and (data, last) == w_wait
    aw_wait = bool(av and not ar)
    w_wait = (data, last) if wv and not wr else None

    if av and ar:
        assert not aw_done
        aw_done = True
        print(f"C{cycle}: AW accepted @0x40001000")
    if wv and wr:
        assert beats < 2 and last == int(beats == 1)
        print(f"C{cycle}: W{beats} accepted 0x{data:08X}, WLAST={last}")
        beats += 1
        last_done = bool(last)
    if bv:
        assert aw_done and last_done and beats == 2
        if br:
            print(f"C{cycle}: B accepted, BRESP=OKAY")

assert aw_done and last_done and beats == 2
预期输出:
C2: AW accepted @0x40001000
C4: W0 accepted 0x11223344, WLAST=0
C6: W1 accepted 0x55667788, WLAST=1
C7: B accepted, BRESP=OKAY
尝试把 C5 的 WDATA 改成 0xDEADBEEF 而保持 C6 不变,程序会在检查 W 等待保持规则时触发 AssertionError。真正的 RTL 波形排查还需核对 AWADDR、WSTRB 等等待时的稳定性,并检查每笔 AWLEN+1 与最后一次 W 握手一致。
容易误判的三个位置
- 只见 VALID 就算成功: C3 虽有 WVALID,但 WREADY 为 0,首拍应在 C4 才计数;C5 同理。
- 把 AW 当成 W 的时钟使能: AW 和 W 分别握手;如果在 WVALID 前硬等 AWREADY,可能违反跨通道依赖规则并死锁。
- 只见 WLAST 就发送 B: WLAST 还必须和 WVALID、WREADY 在同一上升沿完成末拍握手,并等待该笔 AW 已被接收,才能进入响应阶段。
调试时可先把 AW、W、B 三组握手边沿分别标注,再按事务顺序核对拍数、末拍标记和写响应。只要每组握手独立成立且关联顺序正确,地址和数据错开数拍本身并不是故障。