
半导体与芯片 / 系统课时
用波形查看器定位请求响应周期
用波形查看器定位请求响应周期
同一笔总线读操作,发出地址、完成请求握手、获得响应可能落在不同的时钟边沿。只看一行打印日志很难确认差了几拍。这里使用 Icarus Verilog 仿真一个最小读事务,生成 VCD,再在 GTKWave 中量出请求到响应的间隔。
学习目标
- 使用 SystemVerilog 测试台生成可供 GTKWave 打开的 VCD 波形。
- 在时钟上升沿根据
req_valid和req_ready定位请求接收时刻。 - 比对
pending、rsp_valid和rsp_data,计算响应延迟并排查错位。
准备仿真与波形工具
以下操作适用于 Ubuntu 22.04/24.04 图形桌面。安装 Icarus Verilog(编译器 iverilog 和运行器 vvp)及 GTKWave;Windows 用户可使用有图形支持的 WSLg 环境。创建一个空目录,并在该目录中运行后面的命令。
sudo apt update
sudo apt install -y iverilog gtkwave预期结果:安装命令成功退出,iverilog、vvp 和 gtkwave 可以在终端调用。具体版本号和安装日志随系统软件源变化。-g2012 将在编译时启用 SystemVerilog 2012 语法。
本例定义的是教学用的同步读接口,不是 AXI、AHB 或 APB 的完整实现。时钟周期固定为 10 ns;复位低有效;只要 req_valid 与 req_ready 在同一个上升沿为 1,就接收地址。响应通过一级暂存寄存器延后一拍产生。
构造一笔读请求与延迟响应
将以下完整代码保存为 tb_bus.sv。为了避免测试台驱动信号与设计在同一上升沿竞争,测试台选择时钟下降沿改变地址和请求有效位。
`timescale 1ns/1ps

module tb_bus;
    logic clk = 1'b0;
    logic rst_n = 1'b0;
    logic req_valid = 1'b0;
    logic req_ready;
    logic [31:0] req_addr = '0;
    logic rsp_valid;
    logic [31:0] rsp_data;
    logic pending;
    logic [31:0] latched_addr;

    always #5 clk = ~clk;
    assign req_ready = rst_n;

    always @(posedge clk or negedge rst_n) begin
        if (!rst_n) begin
            pending <= 1'b0;
            latched_addr <= '0;
            rsp_valid <= 1'b0;
            rsp_data <= '0;
        end else begin
            // 先记录握手与地址,下一拍根据 pending 发响应
            pending <= req_valid && req_ready;
            if (req_valid && req_ready)
                latched_addr <= req_addr;
            rsp_valid <= pending;
            if (pending)
                rsp_data <= 32'hA5A5_0000 | {16'b0, latched_addr[15:0]};
        end
    end

    initial begin
        $timeformat(-9, 0, " ns", 0);
        // 导出整个测试台层级,供波形查看器检查
        $dumpfile("bus.vcd");
        $dumpvars(0, tb_bus);
        repeat (2) @(negedge clk);
        rst_n = 1'b1;
        @(negedge clk);
        req_addr = 32'h4000_1000;
        req_valid = 1'b1;
        @(negedge clk);
        req_valid = 1'b0;

        wait (rsp_valid === 1'b1);
        #1; // 留出非阻塞赋值更新 rsp_data 的时间
        if (rsp_data !== 32'hA5A5_1000)
            $fatal(1, "response mismatch");
        $display("response @%0t data=%08h", $time, rsp_data);
        #14;
        $finish;
    end

    always @(posedge clk)
        if (rst_n && req_valid && req_ready)
            $display("accept @%0t addr=%08h", $time, req_addr);
endmodule预期结果:编译运行后只接收一次请求,响应在下一次上升沿有效,随后自动结束仿真。pending 在请求握手时置 1,下一次上升沿才使 rsp_valid 为 1。rsp_data 是根据地址低 16 位合成的固定测试数据,并非真实存储器读取值;只有 rsp_valid=1 时才把它当作有效响应。
编译运行并检查日志
在保存 tb_bus.sv 的目录中执行:
iverilog -g2012 -s tb_bus -o bus_sim tb_bus.sv
vvp bus_sim
预期输出(关键行;其他仿真器提示随版本变化):
VCD info: dumpfile bus.vcd opened for output.
accept @35 ns addr=40001000
response @46 ns data=a5a51000
编译命令指定 tb_bus 为仿真顶层,运行后应在当前目录生成 bus.vcd。请求是在 35 ns 上升沿被接收的;响应信号实际在 45 ns 上升沿之后变高。日志打印在 46 ns,是测试台刻意执行 #1 后检查数据的时间,不能把 46 ns 误认成响应出现的边沿。
在 GTKWave 中标记两个边沿
执行 gtkwave bus.vcd,预期结果是在图形窗口中加载波形数据。按以下顺序观察:
- 在左侧 SST 层级树选择
tb_bus,将clk、rst_n、req_valid、req_ready、req_addr、pending、rsp_valid、rsp_data拖到信号列表。 - 选中
req_addr和rsp_data,通过Edit → Data Format → Hex切换为十六进制;使用 Zoom Fit 显示完整 0~60 ns 时间范围。 - 找到 35 ns 的
clk上升沿:此时req_valid=1、req_ready=1、req_addr=0x40001000,所以请求完成握手。 - 找到 45 ns 的下一个上升沿:
rsp_valid由 0 变 1,rsp_data变为0xA5A51000。两个边沿相距 10 ns,即 1 个时钟周期。
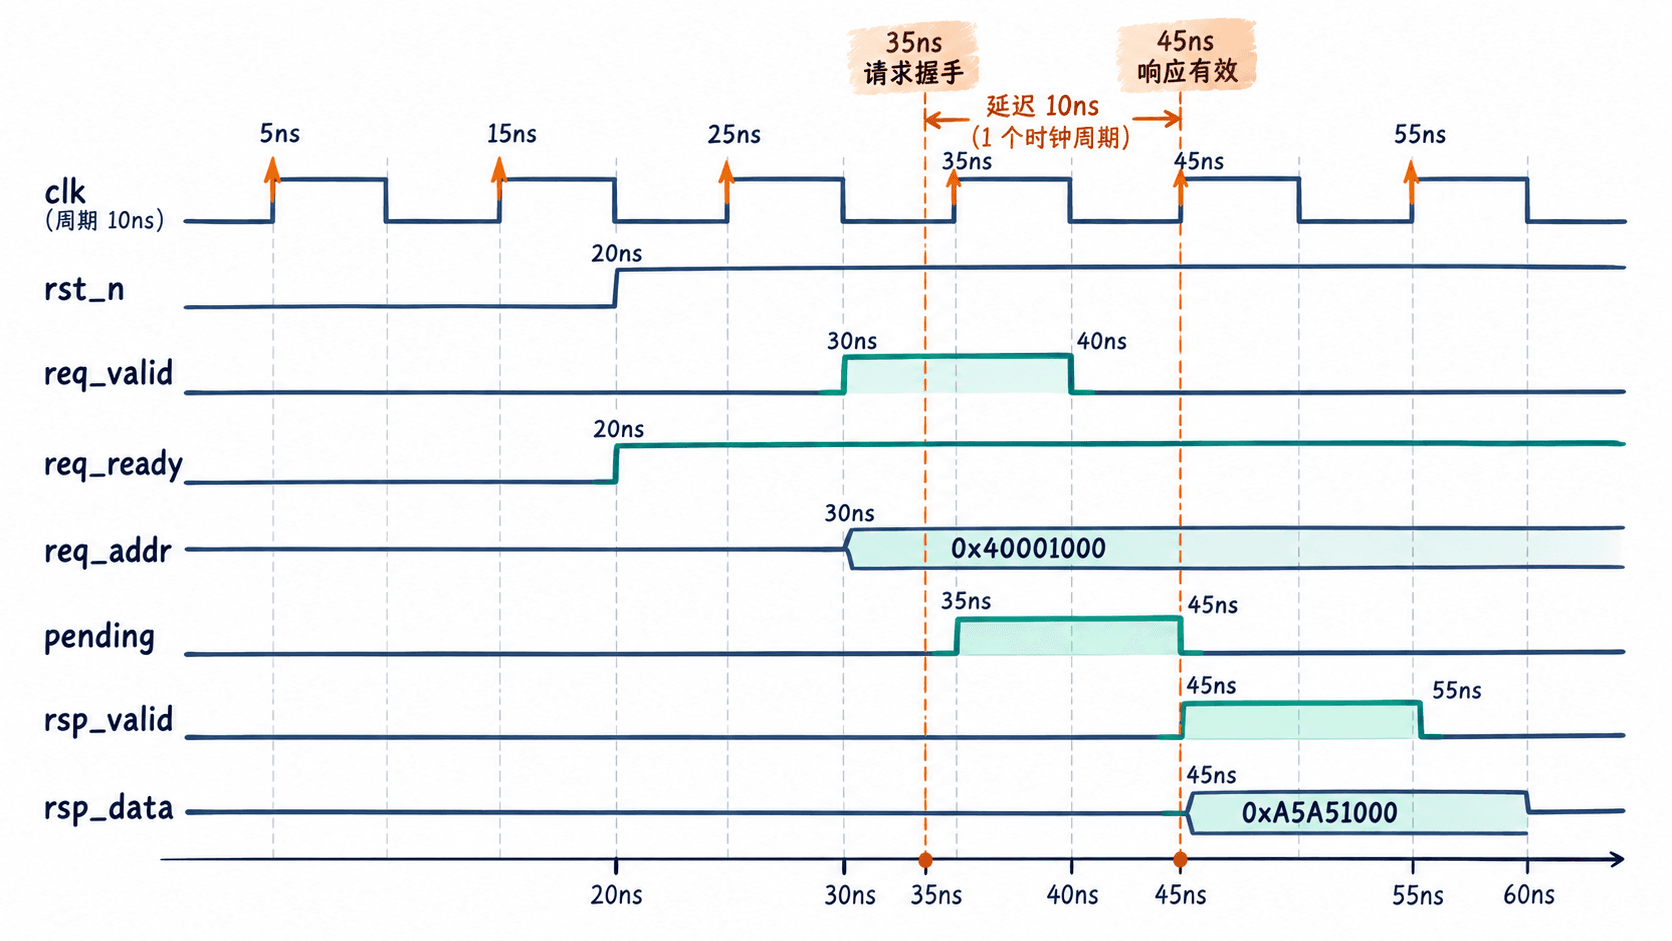
从信号关系看,req_addr 先在下降沿稳定,35 ns 由握手条件确认接收;pending 记录尚未返回的请求;45 ns 才发布响应。波形上应以时钟采样边沿和有效信号为依据,不能只看到地址已改变就认定事务结束。
纠正常见的周期误判
如果波形显示地址变了但没有请求记录,先检查采样上升沿 req_valid && req_ready 是否同时为 1;两者在不同半拍先后出现不等于发生握手。如果 rsp_data 已有数值但 rsp_valid=0,该数值只是寄存器保留值,不应被上层使用。
还要区分 信号变化时刻 与 打印观察时刻。本例 45 ns 时 rsp_valid 和 rsp_data 通过非阻塞赋值更新,46 ns 才执行数据校验;出现响应晚于握手一拍才是预设行为。若波形中始终有 x,优先检查复位是否执行、寄存器是否初始化;若 GTKWave 打不开,确认 bus.vcd 由 vvp bus_sim 产生,并确认当前桌面会话支持图形程序。
将请求接收点 35 ns 和响应有效点 45 ns 分别定位后,就可以把“响应延迟一拍”写成可复查的测量结论,而不只是依赖终端输出。