
单片机与物联网 / 系统课时
设置推挽输出和开漏输出模式
设置推挽输出和开漏输出模式
同样是 GPIO 输出高低电平,推挽模式能够主动驱动高、低电平,开漏模式却只能主动拉低。本课使用 STM32 NUCLEO-F401RE 开发板,分别控制板载 LED 和外接 LED,通过 HAL 配置、外部上拉电阻及电压测量,验证两种模式的实际电气差异。
学习目标
- 区分推挽与开漏输出的驱动机制,正确理解开漏高阻态。
- 配置 GPIO 输出类型、上下拉、输出速度和初始电平。
- 使用 LED、4.7 kΩ 外部上拉电阻和万用表验证输出行为。
推挽与开漏的电气差异
STM32 GPIO 输出级可以配置为推挽(Push-Pull)或开漏(Open-Drain)。两者都可以通过 HAL_GPIO_WritePin() 写入逻辑 0 或 1,但实际驱动方式不同。
推挽输出包含上拉和下拉驱动晶体管。输出逻辑 1 时,上拉驱动导通,将引脚主动驱动至接近 VDD;输出逻辑 0 时,下拉驱动导通,将引脚主动驱动至接近 GND。因此,推挽模式既能向负载提供电流,也能吸收电流。
开漏输出只有主动下拉能力。写入逻辑 0 时,下拉晶体管导通,引脚接近 0 V;写入逻辑 1 时,下拉晶体管关断,引脚进入高阻态。要获得确定的高电平,通常需要外部上拉电阻。
| 比较项目 | 推挽输出 | 开漏输出 |
|---|---|---|
| 写入逻辑 0 | 主动拉低 | 主动拉低 |
| 写入逻辑 1 | 主动驱动高电平 | 关闭下拉,进入高阻态 |
| 外部上拉 | 一般不需要 | 通常需要 |
| 典型用途 | LED、普通数字控制 | 低有效控制、共享信号线 |
| 多输出直接相连 | 存在驱动冲突风险 | 满足电气条件时可共享上拉线 |
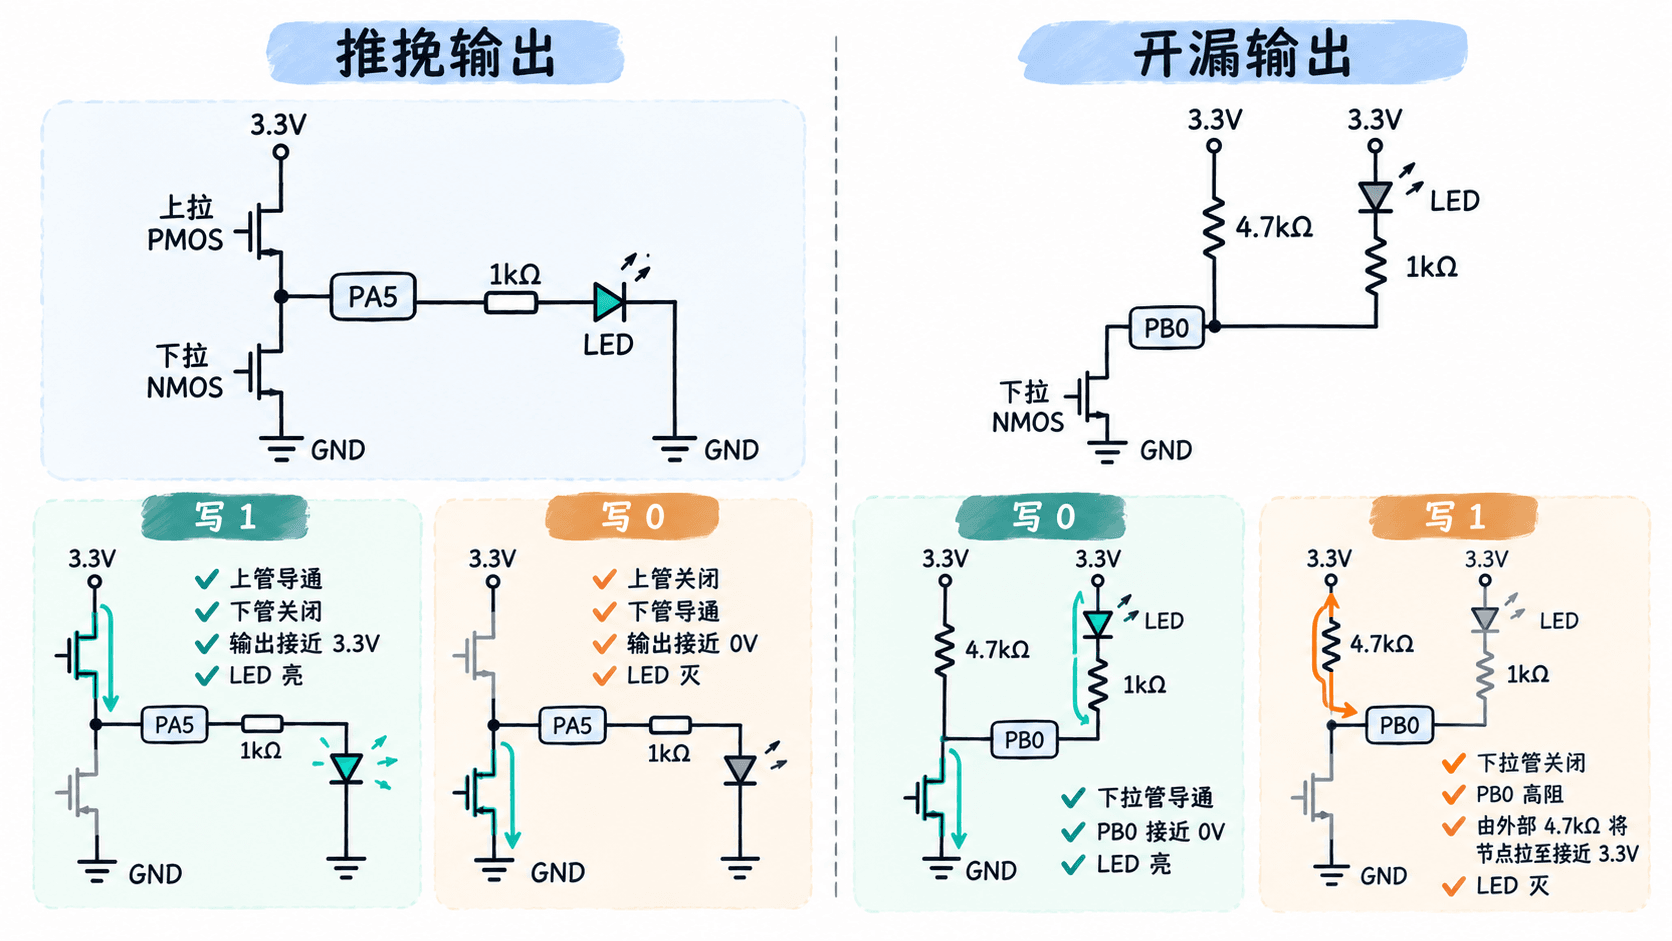
搭建 LED 与外部上拉电路
实验采用 STM32 NUCLEO-F401RE 开发板,GPIO 工作电压为 3.3 V。板载绿色 LED LD2 连接 PA5,可直接用于推挽输出测试;PB0 位于 Arduino A3 接口,用于外部开漏输出测试。
准备开发板、面包板、1 个普通红色 LED、1 个 1 kΩ 电阻、1 个 4.7 kΩ 电阻、杜邦线和数字万用表。
断开 USB 电源后,按以下顺序连接:
- 保留 PA5 与板载 LD2 的原有连接,无需增加外部电路。
- 从开发板 3.3 V 引脚连接 4.7 kΩ 电阻,电阻另一端连接 PB0,构成外部上拉。
- 将另一路 3.3 V 通过 1 kΩ 限流电阻连接 LED 阳极,LED 阴极连接 PB0。
- 测量时将万用表黑表笔连接开发板 GND,红表笔连接 PB0;万用表置于直流电压挡。
- 检查 LED 极性、供电及接线,确认没有短路后再连接 USB 供电。
当 PB0 输出低电平时,它会吸收 LED 电流,外接 LED 点亮。假设红色 LED 正向压降约 2.0 V,1 kΩ 电阻上的 LED 电流约为 1.3 mA;4.7 kΩ 上拉电阻另外提供约 0.7 mA。PB0 总灌电流约 2 mA,实际值还会受到器件压降影响。
当 PB0 写入逻辑 1 时,下拉晶体管关闭,4.7 kΩ 电阻将节点拉至接近 3.3 V,LED 两端不再有足够的正向电压,因此熄灭。
配置 GPIO 参数和初始电平
在 STM32CubeIDE 中通过 File > New > STM32 Project 创建工程,使用 Board Selector 选择 NUCLEO-F401RE,采用 STM32F4 HAL 驱动。本实验在代码中初始化 GPIO,保留工程自动生成的 HAL 库、启动文件及中断处理文件。
使用以下参数:
| 参数 | PA5 板载 LED | PB0 外接 LED |
|---|---|---|
Mode |
GPIO_MODE_OUTPUT_PP |
GPIO_MODE_OUTPUT_OD |
Pull |
GPIO_NOPULL |
GPIO_NOPULL |
Speed |
GPIO_SPEED_FREQ_LOW |
GPIO_SPEED_FREQ_LOW |
| 初始输出数据 | GPIO_PIN_RESET |
GPIO_PIN_SET |
| 初始预期状态 | LD2 熄灭 | PB0 释放,外接 LED 熄灭 |
这里有三个容易混淆的配置点。
首先,GPIO 输出类型决定驱动能力,而 GPIO_PIN_SET 只代表写入逻辑 1。对于开漏输出,逻辑 1 表示释放引脚,不代表主动输出 3.3 V。
其次,GPIO_PULLUP 是芯片内部的弱上拉,阻值通常较大且存在器件差异。它可以用于部分低速输入或轻负载场景,但不能直接替代需要确定上升时间、灌电流预算的外部上拉。本实验使用 4.7 kΩ 外部电阻,因此选择 GPIO_NOPULL。
最后,GPIO_SPEED_FREQ_LOW 控制输出驱动的边沿速度能力,并不表示程序只能低频翻转。对于 500 ms 一次的 LED 状态切换,低速配置已经足够,也有利于避免不必要的快速边沿。
初始化时先写入输出数据寄存器,再将引脚切换为输出模式,可以减少模式切换瞬间出现非预期电平的风险。不过,这不能保证 MCU 从上电复位到完成初始化的全过程都没有毛刺;具有安全要求的控制信号仍应设置硬件默认电平。
编写并运行 HAL 控制程序
以下完整示例面向 STM32F401RE 和 STM32CubeF4 HAL。可以在新建的 HAL 工程中替换 Core/Src/main.c,工程仍需保留自动生成的 CMSIS 启动文件、HAL 驱动以及包含 HAL_IncTick() 的 SysTick 中断处理代码。
示例使用复位后的内部 HSI 时钟,不配置 PLL。若项目已经使用 CubeMX 生成时钟初始化代码,正式工程应保留其时钟配置,并将 GPIO 逻辑整合进生成代码的 USER CODE 区域,避免重新生成工程时覆盖手工修改。
#include "stm32f4xx_hal.h"

static void GPIO_OutputInit(void)
{
    GPIO_InitTypeDef gpio = {0};

    __HAL_RCC_GPIOA_CLK_ENABLE();
    __HAL_RCC_GPIOB_CLK_ENABLE();

    // 先预置输出数据,再启用输出驱动
    HAL_GPIO_WritePin(GPIOA, GPIO_PIN_5, GPIO_PIN_RESET);
    HAL_GPIO_WritePin(GPIOB, GPIO_PIN_0, GPIO_PIN_SET);

    gpio.Pin = GPIO_PIN_5;
    gpio.Mode = GPIO_MODE_OUTPUT_PP;
    gpio.Pull = GPIO_NOPULL;
    gpio.Speed = GPIO_SPEED_FREQ_LOW;
    HAL_GPIO_Init(GPIOA, &gpio);

    gpio.Pin = GPIO_PIN_0;
    gpio.Mode = GPIO_MODE_OUTPUT_OD;
    gpio.Pull = GPIO_NOPULL;  // 高电平由外部4.7k电阻提供
    gpio.Speed = GPIO_SPEED_FREQ_LOW;
    HAL_GPIO_Init(GPIOB, &gpio);
}

int main(void)
{
    HAL_Init();
    GPIO_OutputInit();

    while (1)
    {
        // 推挽主动输出高,开漏主动拉低:两灯均亮
        HAL_GPIO_WritePin(GPIOA, GPIO_PIN_5, GPIO_PIN_SET);
        HAL_GPIO_WritePin(GPIOB, GPIO_PIN_0, GPIO_PIN_RESET);
        HAL_Delay(500);

        // 推挽主动输出低,开漏释放:两灯均灭
        HAL_GPIO_WritePin(GPIOA, GPIO_PIN_5, GPIO_PIN_RESET);
        HAL_GPIO_WritePin(GPIOB, GPIO_PIN_0, GPIO_PIN_SET);
        HAL_Delay(500);
    }
}
预期结果: 使用 STM32CubeIDE 的 Build 和 Run 功能编译并通过 ST-LINK 下载程序后,板载 LD2 与外接 LED 同时点亮约 500 ms,再同时熄灭约 500 ms,循环重复,完整周期约为 1 秒。程序不使用串口,因此没有控制台输出。
虽然两颗 LED 的视觉表现相同,但它们亮灯所需的 GPIO 逻辑值恰好相反:PA5 写 1 亮,PB0 写 0 亮。这是由输出驱动方式与 LED 的连接方向共同决定的,并不是推挽和开漏天然具有固定相反的亮灭逻辑。
测量电平并定位常见问题
保持万用表黑表笔接 GND,测量 PA5 和 PB0 对地电压。由于信号每 500 ms 翻转一次,部分普通万用表的刷新速度不足以稳定显示两个状态,可以在调试器中设置断点,暂停在 HAL_Delay(500) 处分别测量。
| 测量状态 | PA5 预期电压 | PB0 预期电压 | LED 状态 |
|---|---|---|---|
| 第一段延时 | 接近 3.3 V | 接近 0 V | 两灯亮 |
| 第二段延时 | 接近 0 V | 接近 3.3 V | 两灯灭 |
实际电压不一定恰好等于 0 V 或 3.3 V,因为 GPIO 输出晶体管有导通压降,供电和负载也存在误差。对于本实验的小电流负载,测得接近这两个电平即可作为初步判断依据。
如果实验结果异常,按照以下顺序处理:
- 板载 LD2 不闪烁: 检查所选芯片是否为 STM32F401RE、GPIOA 时钟是否使能、PA5 是否被其他外设复用,以及程序是否成功下载运行。
- 外接 LED 始终不亮: 检查 LED 阳极是否朝向 3.3 V,阴极是否朝向 PB0,限流电阻是否串联,并确认 GPIOB 时钟已使能。
- PB0 写 1 后电压不确定: 检查 4.7 kΩ 上拉电阻是否真正连接到 3.3 V。只有高阻而没有确定的上拉路径时,不应假定引脚必然为高电平。
- 两灯只亮一次或停在某个状态: 检查调试器是否暂停运行,以及工程的 SysTick 中断是否正常调用
HAL_IncTick();否则HAL_Delay()可能无法结束。 - LED 亮度异常或器件发热: 立即断电,检查限流电阻、接线短路和引脚负载电流,不要通过提高 GPIO 输出速度来尝试解决。
可以再做一个断电后的对照实验:暂时拆除 PB0 的 4.7 kΩ 上拉电阻,保留 LED 支路。重新运行程序后,PB0 写 0 时仍可正常吸收电流并点亮 LED;写 1 时则失去专用的上拉路径,节点可能受到 LED 支路、测量仪器及漏电流影响,电压不再保证接近 3.3 V。此时不应根据 LED 是否熄灭来认定高电平可靠。
实际设计中,普通独立数字输出优先考虑推挽;需要多器件共享低有效信号、线与逻辑或特定外设协议时才考虑开漏。开漏的上拉阻值还需结合总线电容、上升时间和允许灌电流计算,不能把本实验的 4.7 kΩ 当成适用于所有电路的固定取值。