
单片机与物联网 / 系统课时
按 LSI 频率设置独立看门狗超时
按 LSI 频率设置独立看门狗超时
用 STM32F407 的独立看门狗(IWDG)完成一次可观察的自动复位实验:先按 LSI 时钟计算超时,再让主循环每 250 ms 喂狗,随后故意停止喂狗,最终通过板载 LED 和复位标志确认芯片重新启动。
学习目标
- 根据 LSI 频率、预分频系数与重装载值估算超时时间。
- 使用 STM32F4 HAL 启动 IWDG,并在正常任务周期内刷新计数器。
- 停止刷新后观察硬件复位,读取
RCC_FLAG_IWDGRST判断复位来源。
根据 LSI 频率计算超时
STM32F407 的 IWDG 由内部低速 RC 时钟 LSI 驱动,不依赖主系统时钟,也不要求 RTC 使用 LSI。它将 LSI 经预分频后送入 12 位递减计数器;调用 HAL_IWDG_Refresh() 会重装载计数器,长时间未刷新则触发系统复位。
超时估算公式为 。其中 RLR 范围为 0~4095,P 可选 4、8、16、32、64、128、256;f_LSI 单位为 Hz。
本实验取 P=64、RLR=999、LSI 典型值 32000 Hz,计数时钟为 500 Hz,重装载后经过约 1000 个计数,即 2.00 秒。如果实测 LSI 是 40000 Hz,同样想得到 2 秒,应将 RLR 改成 1249。
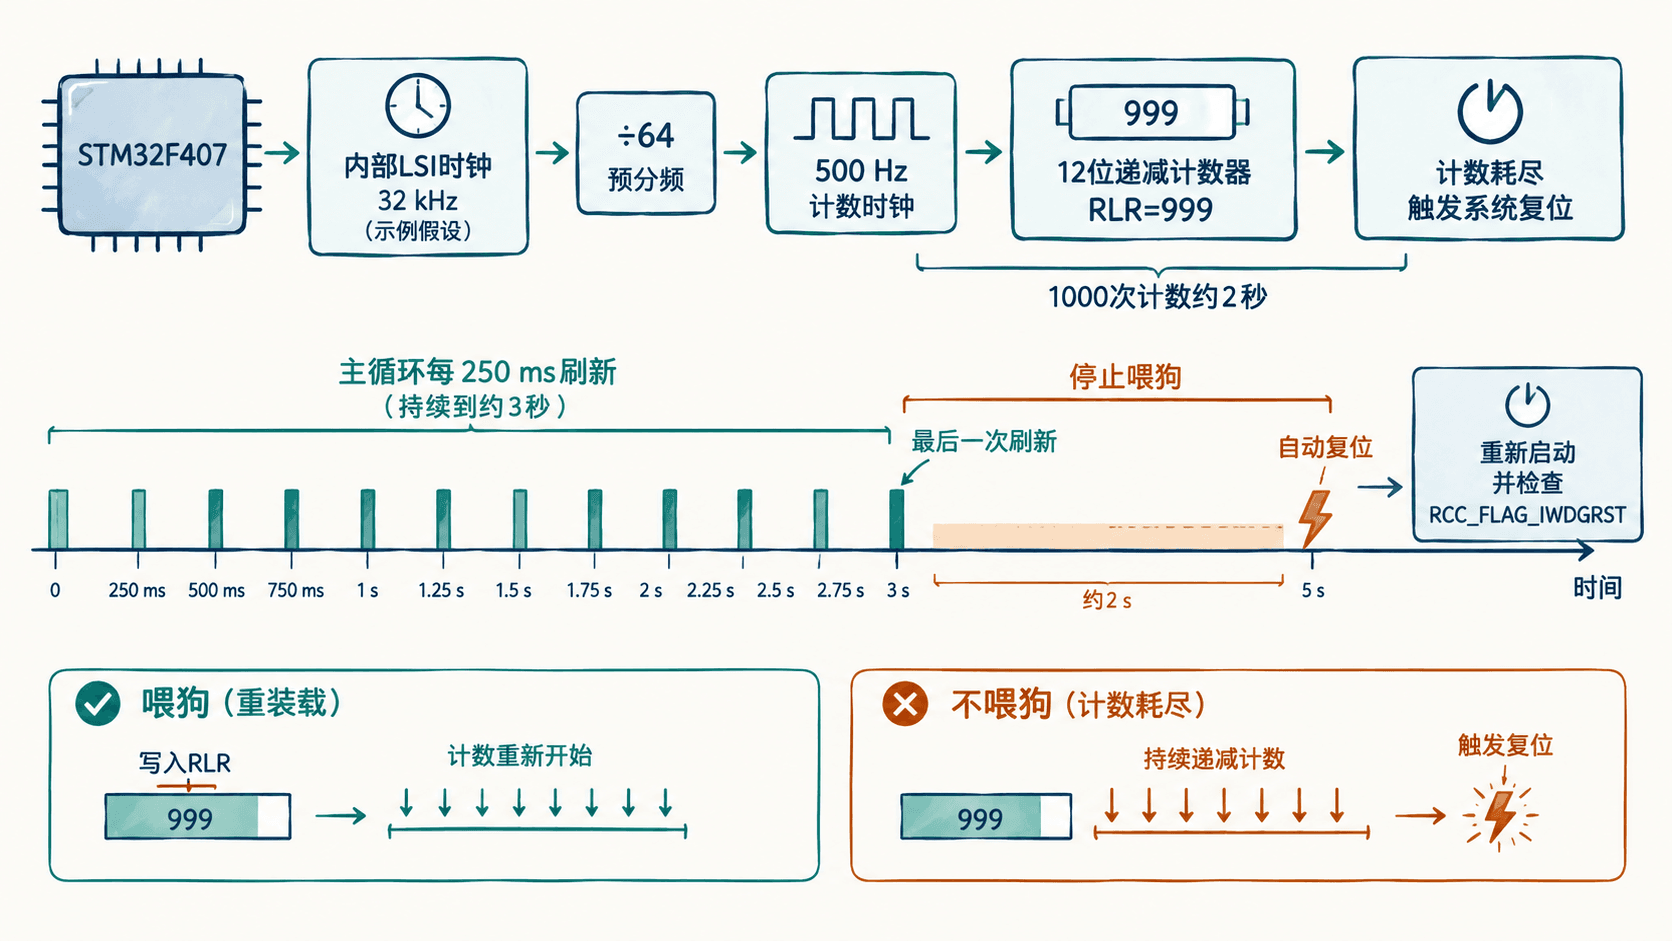
准备 STM32F407 实验工程
硬件使用 STM32F4DISCOVERY(STM32F407VG):绿色 LED 为 PD12/LD4,橙色 LED 为 PD13/LD3,不需要外接电路。软件使用带 STM32F4 HAL 的 STM32CubeIDE 工程;本例保持上电后的 HSI 16 MHz 时钟,不另行配置 PLL,确保 HAL_Delay() 使用默认毫秒时基。
- 在 STM32CubeIDE 选择
File → New → STM32 Project,目标器件选择STM32F407VGTx,创建 HAL C 工程。 - 打开
.ioc,进入Pinout & Configuration → System Core → IWDG,选择Activated;在Parameter Settings中设置预分频 64、重装载值 999,保存并生成代码。这一步使工程启用 IWDG HAL 驱动。 - 确保选项字节中的
WDG_SW=1(软件启动 IWDG)。下面的完整main.c会自行初始化 GPIO 和 IWDG;替换原文件后,不要再调用生成的MX_IWDG_Init(),避免重复初始化。
编写喂狗和停止喂狗实验
以下是本实验的完整 Core/Src/main.c。它依赖上一步生成的 STM32F407 HAL 工程、启动文件以及已启用的 HAL_IWDG_MODULE_ENABLED,不是脱离 MCU 工程的桌面 C 程序。橙色 LED 用于保留此次启动检测到的看门狗复位状态;绿色 LED 每 250 ms 翻转一次。
#include "stm32f4xx_hal.h"

static IWDG_HandleTypeDef hiwdg;

static void LEDs_Init(void)
{
    GPIO_InitTypeDef gpio = {0};
    __HAL_RCC_GPIOD_CLK_ENABLE();
    gpio.Pin = GPIO_PIN_12 | GPIO_PIN_13;
    gpio.Mode = GPIO_MODE_OUTPUT_PP;
    gpio.Pull = GPIO_NOPULL;
    gpio.Speed = GPIO_SPEED_FREQ_LOW;
    HAL_GPIO_Init(GPIOD, &gpio);
    HAL_GPIO_WritePin(GPIOD, gpio.Pin, GPIO_PIN_RESET);
}

int main(void)
{
    HAL_Init();

    /* 启动时先读取复位原因,再清除旧标志。 */
    uint32_t from_iwdg = __HAL_RCC_GET_FLAG(RCC_FLAG_IWDGRST);
    __HAL_RCC_CLEAR_RESET_FLAGS();
    LEDs_Init();
    if (from_iwdg != 0U) {
        HAL_GPIO_WritePin(GPIOD, GPIO_PIN_13, GPIO_PIN_SET);
    }

    hiwdg.Instance = IWDG;
    hiwdg.Init.Prescaler = IWDG_PRESCALER_64;
    hiwdg.Init.Reload = 999U;

    /* 初始化即启动 IWDG,并完成首次重装载。 */
    if (HAL_IWDG_Init(&hiwdg) != HAL_OK) {
        while (1) { }
    }

    for (uint32_t n = 0; n < 12U; ++n) {
        HAL_GPIO_TogglePin(GPIOD, GPIO_PIN_12);
        HAL_Delay(250U);
        HAL_IWDG_Refresh(&hiwdg);
    }

    /* 模拟主循环卡死:最后一次喂狗后不再刷新。 */
    while (1) { }
}
预期结果: 冷启动后橙色 LED 不亮,绿色 LED 翻转约 3 秒。停止喂狗后再经过约 2 秒(实际由 LSI 决定)MCU 自动复位;程序重新从 main() 执行,此时橙色 LED 常亮,表示检测到 IWDGRST,绿色 LED 再次闪烁。因为示例每次启动都会重演故障,板子将周期性复位;这是刻意设计的测试行为。
验证复位来源与排除误判
- 先通过 Run 下载并脱离断点运行,观察绿色 LED 是否先规律翻转、随后出现复位启动的停顿。仅看见 LED 停止闪烁,不能证明芯片已复位。
- 确认第一次自动重启后橙色 LED 点亮。代码在清除
RCC->CSR的复位标志前保存了RCC_FLAG_IWDGRST,这比仅通过启动画面判断更可靠。 - 将
for循环中的12U暂改为持续循环、保持每 250 ms 执行一次HAL_IWDG_Refresh();预期绿色 LED 持续翻转且不再因 IWDG 超时重启。这一对照用来验证复位确实由停止喂狗触发。
如果 Debug 暂停在断点后反复复位,检查调试冻结选项:STM32F4 的 __HAL_DBGMCU_FREEZE_IWDG() 会使内核停在调试状态时冻结 IWDG,适合单步排查,却不适合验证真实超时。实际验收应去掉断点并在正常运行条件下测量。