
单片机与物联网 / 系统课时
区分 7 位地址与 HAL 地址参数
区分 7 位地址与 HAL 地址参数
传感器手册标注的 I2C 地址通常是 7 位值,而 STM32CubeF4 HAL 的地址参数需要先左移一位。这里用 BME280 的 0x76 演示三种地址表示,并通过设备应答与芯片 ID 读取,确认地址和实际硬件均正确。
学习目标
- 根据 7 位地址计算总线上的写地址字节和读地址字节。
- 正确设置 STM32CubeF4 HAL 的
DevAddress,避免漏移或重复左移。 - 用
HAL_I2C_IsDeviceReady和寄存器读取验证传感器是否应答。
7 位地址与读写位的关系
I2C 标准的 7 位寻址中,设备地址占地址阶段前七位,最后一位 R/W 指定方向:写为 0,读为 1。读和写不会改变设备的 7 位地址,只是线上发送的首个地址字节不同。
以 SDO 接地的 BME280 为例,其 7 位地址是二进制 1110110(0x76)。左移一位得到 0xEC;加上读方向位得到 0xED。因此 0xEC 和 0xED 是同一设备的写、读地址字节,不能当成两个 7 位设备地址。
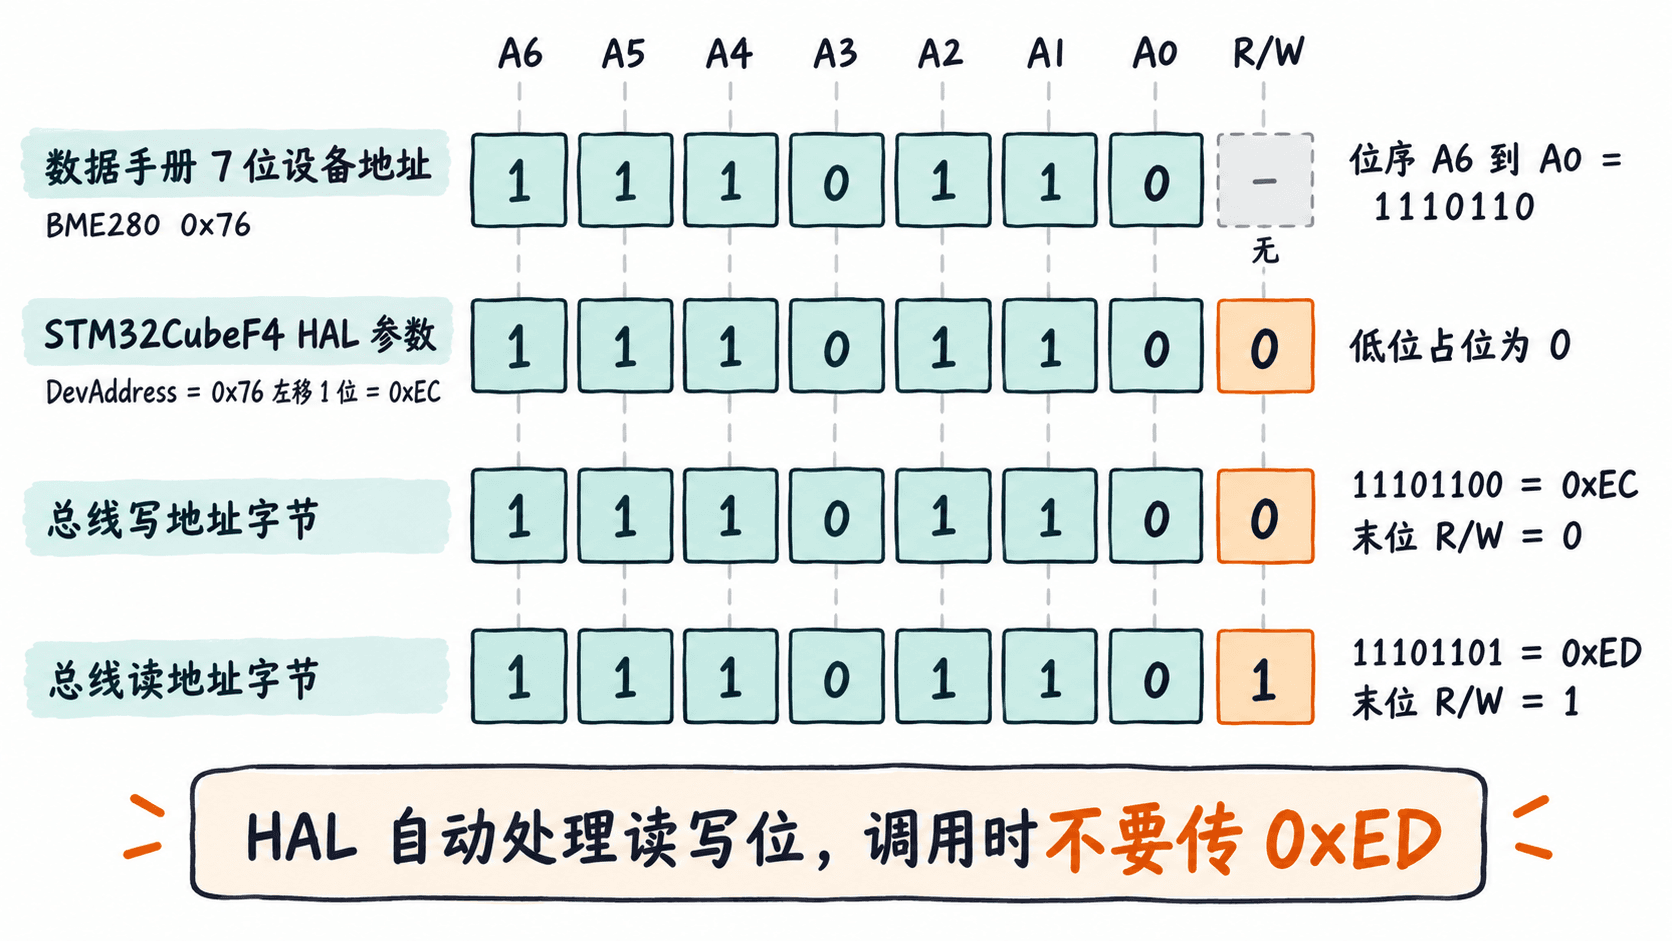
逻辑分析仪若以 7 位地址模式解码,会显示 0x76 和读写方向;若查看原始地址字节,写事务会出现 0xEC,读事务会出现 0xED。比较数据手册和抓包记录时,先确认工具显示的是哪一种。
HAL 地址参数如何填写
以下规则适用于 STM32F4 使用的传统 STM32CubeF4 HAL I2C 驱动。HAL_I2C_IsDeviceReady、HAL_I2C_Master_Transmit 和 HAL_I2C_Mem_Read 的 DevAddress 均传 7 位地址左移一位的结果;HAL 会按当前操作自行设置线上读写位。
| 表示或调用 | BME280 示例 | 是否直接传给 DevAddress |
|---|---|---|
| 数据手册中的 7 位地址 | 0x76 |
否,先左移 |
0x76 << 1 |
0xEC |
是 |
| 总线读地址字节 | 0xED |
否,读方向由 HAL 处理 |
0xEC << 1 |
0x1D8 |
否,发生重复左移 |
注意 HAL_I2C_Mem_Read 的 MemAddress 是传感器内部寄存器地址,不是设备地址;I2C_MEMADD_SIZE_8BIT 说明寄存器地址占一个字节。本例读取 BME280 的芯片标识寄存器 0xD0,正确芯片应返回 0x60。
用应答和芯片 ID 验证地址
示例硬件为 STM32F407、BME280 和 I2C1,总线设为 100 kHz。连接 PB8 至 SCL、PB9 至 SDA,引脚设为复用开漏 AF4;两条信号线各通过约 4.7 kΩ 上拉到 3.3 V(若模块已带上拉,先核对原有电路)。共地,确保器件 VDD、VDDIO 满足供电要求;本例均接 3.3 V。BME280 的 CSB 接 VDDIO 以启用 I2C,SDO 接地以选定 0x76。
下面是供 STM32CubeIDE 的 STM32F407、STM32CubeF4 HAL 工程使用的完整 main.c 测试程序。工程需启用 HAL I2C 模块并保留正常的 SysTick 中断处理;替换原有 main.c,不要与其他 main() 重复定义。示例采用上电默认 HSI 16 MHz,不另行配置 PLL;若工程自动生成的 I2C MSP 配置仍存在,应与 PB8/PB9 保持一致。
#include "stm32f4xx_hal.h"

static I2C_HandleTypeDef hi2c1;
static volatile HAL_StatusTypeDef ready_status = HAL_ERROR;
static volatile HAL_StatusTypeDef read_status = HAL_ERROR;
static volatile uint8_t chip_id = 0U;
static volatile uint32_t i2c_error = 0U;

static void I2C1_Init(void)
{
    GPIO_InitTypeDef gpio = {0};
    __HAL_RCC_GPIOB_CLK_ENABLE();
    __HAL_RCC_I2C1_CLK_ENABLE();

    // 使用外部上拉电阻,避免开漏信号悬空
    gpio.Pin = GPIO_PIN_8 | GPIO_PIN_9;
    gpio.Mode = GPIO_MODE_AF_OD;
    gpio.Pull = GPIO_NOPULL;
    gpio.Speed = GPIO_SPEED_FREQ_HIGH;
    gpio.Alternate = GPIO_AF4_I2C1;
    HAL_GPIO_Init(GPIOB, &gpio);

    hi2c1.Instance = I2C1;
    hi2c1.Init.ClockSpeed = 100000U;
    hi2c1.Init.DutyCycle = I2C_DUTYCYCLE_2;
    hi2c1.Init.OwnAddress1 = 0U;
    hi2c1.Init.AddressingMode = I2C_ADDRESSINGMODE_7BIT;
    hi2c1.Init.DualAddressMode = I2C_DUALADDRESS_DISABLE;
    hi2c1.Init.OwnAddress2 = 0U;
    hi2c1.Init.GeneralCallMode = I2C_GENERALCALL_DISABLE;
    hi2c1.Init.NoStretchMode = I2C_NOSTRETCH_DISABLE;

    if (HAL_I2C_Init(&hi2c1) != HAL_OK) {
        for (;;) {}
    }
}

int main(void)
{
    HAL_Init(); // 保持复位后的默认 HSI 时钟
    I2C1_Init();

    const uint16_t dev_address = (uint16_t)(0x76U << 1);
    ready_status = HAL_I2C_IsDeviceReady(&hi2c1, dev_address, 3U, 100U);

    if (ready_status == HAL_OK) {
        uint8_t id = 0U;
        // 先发送寄存器地址,再重复起始并读取一字节
        read_status = HAL_I2C_Mem_Read(
            &hi2c1, dev_address, 0xD0U, I2C_MEMADD_SIZE_8BIT,
            &id, 1U, 100U);
        if (read_status == HAL_OK) {
            chip_id = id;
        }
    }

    i2c_error = HAL_I2C_GetError(&hi2c1);
    for (;;) {} // 在此暂停并查看调试器变量
}
预期结果:连接真实 BME280 并在无限循环处暂停,在调试器的变量视图中应看到:
ready_status = HAL_OK (0)
read_status  = HAL_OK (0)
chip_id      = 0x60
i2c_error    = 0x00000000
HAL_OK 只证明目标地址在本次事务中应答成功,不能单凭它认定设备一定是 BME280。继续检查寄存器 0xD0 的值,才能排除同地址其他芯片或型号混淆。
应答失败的定位顺序
- 先核对地址:BME280
SDO接地时 HAL 传0xEC;接VDDIO时 7 位地址改为0x77,HAL 应传0xEE。不要把读字节0xED传给 HAL。 - 断电检查布线及上拉,确认
PB8/SCL、PB9/SDA没有接反,MCU 与模块共地;上电空闲时两根线通常应接近3.3 V,而不是持续低电平。 - 核对
AF4、开漏和100 kHz配置。CSB若在上电时被拉低,BME280 会进入 SPI 模式,需纠正接线并重新上电。 - 查看
ready_status与i2c_error。若总线长期忙,优先检查 SDA/SCL 被拉低;若地址阶段没有 ACK,检查供电、地址选择及上拉。必要时用逻辑分析仪查看START、0xEC、ACK。 - 如果能应答但
chip_id不等于0x60,核对寄存器地址0xD0、所装芯片型号及读写时序,而不是继续盲目左移设备地址。
一次完整的寄存器读取在总线上先以 0xEC 写入寄存器号 0xD0,再经重复起始以 0xED 读取一个数据字节。只要 HAL 始终接收左移一次的 7 位地址,就不需要在应用代码里手工切换写地址和读地址。