
单片机与物联网 / 系统课时
按频率和占空比配置 PWM 输出
按频率和占空比配置 PWM 输出
本课使用 STM32F401RE 的 TIM3 定时器,在 PA6 引脚输出频率为 1 kHz、占空比可在 25% 和 75% 之间切换的 PWM 信号。你将完成时钟与寄存器计算、CubeMX 配置、HAL 启动和动态调节,并使用示波器确认周期、脉宽及电平是否符合预期。
学习目标
- 根据定时器输入时钟计算 PSC、ARR 和 CCR,得到指定的 PWM 频率与占空比。
- 使用 STM32CubeMX 配置 TIM3 PWM 模式,并通过 HAL API 动态修改占空比。
- 使用示波器测量 PWM 周期、高电平时间及占空比,定位常见配置错误。
理解 PWM 的计数与比较机制
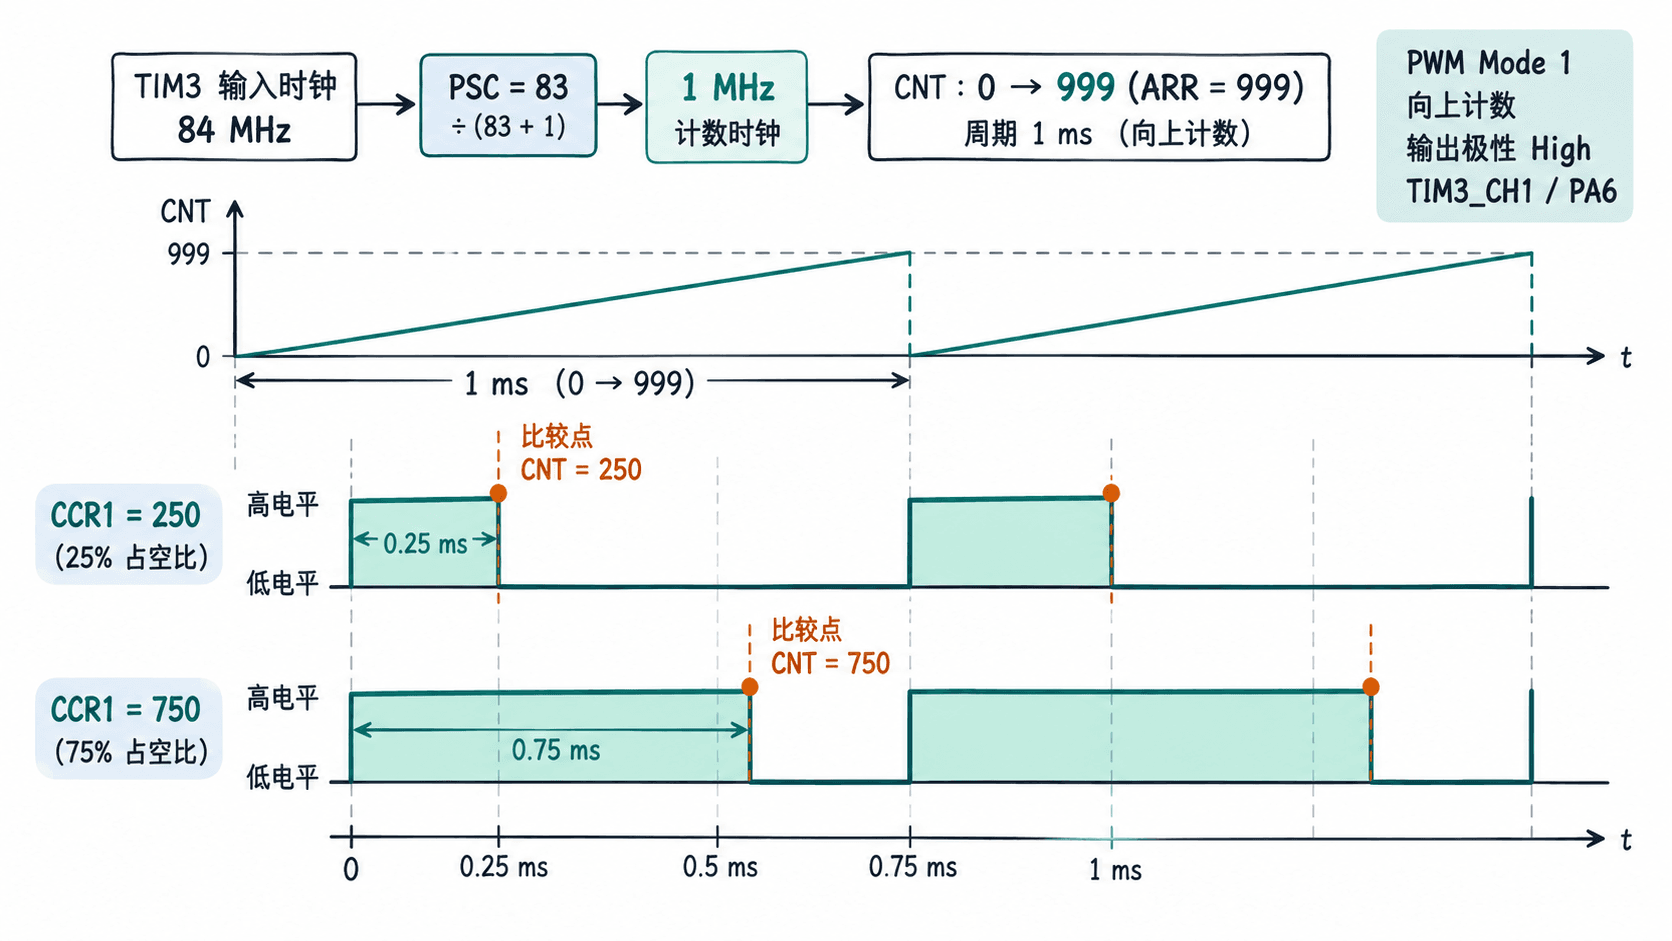
PWM(脉宽调制)通过周期性切换数字输出电平,控制每个周期中高电平所占的比例。频率决定一个周期有多长,占空比决定高电平持续多久。例如,1 kHz、25% 占空比表示每个周期为 1 ms,其中高电平持续 0.25 ms,低电平持续 0.75 ms。
STM32 通用定时器在向上计数、边沿对齐的 PWM Mode 1 下,可以通过三个寄存器控制输出:
- PSC(Prescaler):预分频寄存器,实际分频系数为 PSC + 1。
- ARR(Auto-Reload Register):自动重装载寄存器,计数器 CNT 从 0 计数到 ARR,一个周期包含 ARR + 1 个计数节拍。
- CCR1(Capture/Compare Register 1):通道 1 比较寄存器。PWM Mode 1 下,当 CNT 小于 CCR1 时输出有效电平,其余时间输出无效电平。
在向上计数、边沿对齐模式下,PWM 频率为:
配置输出极性为 High 时,高电平占空比为:
其中 是定时器输入时钟,不一定等于 CPU 主频或 APB 外设总线频率。例如 STM32F401RE 在 APB1 预分频系数为 2 时,TIM3 输入时钟为 PCLK1 的 2 倍。
假设 TIM3 输入时钟为 84 MHz,要求输出 1 kHz PWM。先选择 PSC = 83,使计数频率变为 1 MHz,再计算 ARR:
此时每个计数节拍为 1 μs,一个周期包含 1000 个计数节拍,因此周期为 1 ms。不同 CCR1 值对应的高电平时间如下:
| CCR1 | 高电平时间 | 低电平时间 | 占空比 |
|---|---|---|---|
| 0 | 0 μs | 1000 μs | 0% |
| 250 | 250 μs | 750 μs | 25% |
| 500 | 500 μs | 500 μs | 50% |
| 750 | 750 μs | 250 μs | 75% |
| 1000 | 1000 μs | 0 μs | 100% |
这里 CCR1 = 1000 大于 ARR = 999,表示整个计数周期内都保持有效电平;CCR1 = 0 则始终为无效电平。无论 CCR1 在这些取值之间怎样变化,只要 PSC 和 ARR 保持不变,PWM 的周期就不会改变。
在 CubeMX 配置 TIM3 PWM 输出
以下操作以 NUCLEO-F401RE 开发板、STM32CubeIDE 集成的 STM32CubeMX 配置界面及 STM32CubeF4 HAL 驱动为例。不同芯片的定时器时钟、复用引脚和寄存器位宽可能不同,不能直接套用本例数值。
先打开 STM32CubeIDE 中的工程 .ioc 文件,按照以下顺序配置:
- 进入
Clock Configuration,使用 HSI 16 MHz 作为 PLL 输入源,将 PLLM 设为 16、PLLN 设为 336、PLLP 设为 4,得到 SYSCLK = 84 MHz。配置 AHB Prescaler 为 1,APB1 Prescaler 为 2,PCLK1 = 42 MHz。PLLP 等选项以当前芯片实际支持的配置为准。 - 确认 TIM3 位于 APB1,总线分频为 2 时,TIM3 输入时钟为 84 MHz。不要误把 42 MHz 当作本例的定时器计数输入时钟。
- 进入
Pinout & Configuration > Timers > TIM3,将时钟源设为Internal Clock,选择Channel1 = PWM Generation CH1。 - 检查 PA6 已分配为
TIM3_CH1,对应 AF2 复用功能。在 NUCLEO-F401RE 上,可以通过 Arduino D12 引脚接入测量探头。不要同时把 PA6 分配给 SPI1_MISO 等冲突功能。 - 在 TIM3 的
Parameter Settings中填入下表参数,然后生成 HAL 工程代码。
| 配置项 | 设置值 | 作用 |
|---|---|---|
| Prescaler | 83 | 84 MHz 除以 84 |
| Counter Mode | Up | 向上计数 |
| Counter Period | 999 | 每周期计数 1000 次 |
| Clock Division | No Division | 不额外分频 |
| PWM Mode | PWM mode 1 | CNT 小于 CCR 时有效 |
| Pulse | 250 | 初始占空比 25% |
| Output Compare Polarity | High | 有效电平为高电平 |
| Fast Mode | Disable | 不启用快速模式 |
生成代码后,根据 CubeMX 的代码组织选项,TIM3 初始化函数可能位于 main.c 或 tim.c。检查 MX_TIM3_Init() 是否包含 htim3.Init.Prescaler = 83、htim3.Init.Period = 999,并通过 HAL_TIM_PWM_ConfigChannel() 为 TIM3 通道 1 配置 PWM 模式和初始比较值。
还需要检查 PA6 的 GPIO 模式是否为复用推挽输出,并正确关联 GPIO_AF2_TIM3。仅仅配置 TIM3 寄存器而未设置 GPIO 复用功能,通常不能在物理引脚上观察到 PWM 波形。
使用 HAL 启动和调整占空比
CubeMX 生成的初始化函数只完成外设配置,不代表 PWM 已开始输出。还需要调用 HAL_TIM_PWM_Start(),使对应输出通道和定时器进入工作状态。
以下采用片段示例,依赖上一节生成的 STM32CubeF4 HAL 工程、htim3 定时器句柄、MX_TIM3_Init() 和 Error_Handler()。保留 CubeMX 生成的其他代码,不要把片段当作独立源文件编译。
在 main.c 中,确保 MX_TIM3_Init() 已执行,然后将以下代码放入 USER CODE BEGIN 2 区域:
/* 初始化完成后启动TIM3通道1的PWM输出 */
if (HAL_TIM_PWM_Start(&htim3, TIM_CHANNEL_1) != HAL_OK)
{
    Error_Handler();
}
预期结果:程序下载运行后,PA6 输出约 1 kHz、25% 占空比的 PWM。示波器可测得约 1 ms 的周期和约 250 μs 的高电平时间。这里没有串口打印输出,必须通过引脚实际波形验证。
运行期间无需反复停止和重新启动定时器。使用 __HAL_TIM_SET_COMPARE() 修改 CCR1,即可改变 PWM 的有效脉宽。
将以下代码放入 main.c 的 while (1) 循环内,使用 CubeMX 生成的 USER CODE BEGIN 3 区域保留修改:
/* 保持ARR不变,只修改比较值,频率维持1 kHz */
__HAL_TIM_SET_COMPARE(&htim3, TIM_CHANNEL_1, 250U);
HAL_Delay(1000U);

/* 1秒后把占空比从25%改为75% */
__HAL_TIM_SET_COMPARE(&htim3, TIM_CHANNEL_1, 750U);
HAL_Delay(1000U);
预期结果:示波器上的 PWM 高电平脉宽约每 1 秒在 250 μs 和 750 μs 之间切换,完整周期始终约为 1 ms。HAL_Delay(1000) 只决定软件多久更新一次 CCR,不决定 PWM 输出频率;即使 CPU 在延时,硬件定时器仍会持续产生波形。
如果希望把占空比做成可调参数,可以根据目标百分比计算比较值:
例如设置 60% 占空比,ARR = 999 时得到 CCR1 = 600。由于 CCR 寄存器保存整数,某些占空比无法精确表示,需要对结果取整并按实际 CCR 重新计算误差。对本例而言,占空比的理论量化步进为 0.1%。
用示波器验证频率与脉宽
建议先不连接电机、功率 MOSFET 或其他外部负载,只测量 MCU 的 3.3 V 逻辑输出。确认开发板正常供电,将示波器探头连接到 PA6,探头接地夹连接开发板 GND。使用普通接地式示波器时,不要把接地夹接到电源正极或非地电位节点。
示波器可以先使用以下设置:
| 测量参数 | 建议设置或预期值 |
|---|---|
| 探头衰减 | 10X,示波器通道同步设置 10X |
| 垂直档位 | 1 V/div |
| 水平时基 | 200 μs/div |
| 触发方式 | Edge,Rising Edge |
| 触发电平 | 约 1.5 V |
| 波形电平 | 低电平约 0 V,高电平约 3.3 V |
| PWM 频率 | 约 1 kHz |
| PWM 周期 | 约 1 ms |
如果仪器支持自动测量,启用 Frequency、Period、Positive Width 和 Duty Cycle。在 25% 阶段,高电平宽度应约为 250 μs;切换到 75% 阶段,应约为 750 μs。使用游标手动测量也可以得到相同结论。
自动测量时需要注意:高、低占空比的切换瞬间可能出现一个过渡周期,特别是比较寄存器没有使用预装载机制时。若应用需要严格在周期边界更新 PWM,可启用输出比较预装载,使新 CCR 值在更新事件时生效;具体配置应核对当前芯片参考手册和 HAL 初始化行为。验证稳定占空比时,应避开切换瞬间取样。
排查频率或占空比不正确的问题
当波形与预期不一致时,按下面的顺序定位,不要先盲目更改 ARR 或 CCR:
- 完全没有波形:确认
HAL_TIM_PWM_Start()返回成功、TIM3 时钟已使能、PA6 已设置为 TIM3_CH1 的 AF2 功能,并检查探头接地与实际引脚位置。 - 频率约为预期的一半:检查是否将 PCLK1 = 42 MHz 误认为 TIM3 输入时钟。对本例的 STM32F401RE 和 APB1 分频配置,TIM3 输入应为 84 MHz。
- 频率正确但占空比错误:检查
Pulse与CCR1、PWM Mode 1、输出极性,以及计算时是否遗漏 ARR + 1。例如 CCR1 = 250、ARR = 999 对应 25%,不是 250/999。 - 占空比始终不变化:检查
__HAL_TIM_SET_COMPARE()是否操作htim3和TIM_CHANNEL_1,确认代码已下载到开发板,并检查循环是否正常运行。 - 出现短促异常脉冲:检查比较寄存器更新时机和预装载配置,并确保没有其他中断或任务同时修改 CCR1。
还应注意 PSC、ARR 和 CCR 的有效范围受定时器位宽限制。TIM3 在 STM32F401RE 上使用 16 位计数器;选择频率时,需要保证计算得到的 ARR 在硬件允许范围内。提高 ARR + 1 可以增加占空比分辨率,但在定时器输入时钟固定时,也会降低最大可实现的 PWM 频率,或要求减小 PSC。
本例的验收标准是:PA6 连续输出约 0~3.3 V 的 PWM,周期约 1 ms,高电平时间能够在 250 μs 和 750 μs 之间切换,切换前后频率基本不变。满足这些条件,就说明定时器时钟、PWM 模式、比较值更新与引脚输出链路已经正确配合。