
单片机与物联网 / 系统课时
按寄存器地址读取传感器原始值
按寄存器地址读取传感器原始值
以 STM32F446RE 和 MPU-6050 六轴传感器为例,完成从设备标识校验、寄存器初始化到三轴加速度原始值读取的最小闭环。最终可通过串口看到连续更新的有符号数据,并按手册判断字节顺序、量程和读数是否正常。
学习目标
- 区分 I2C 设备地址、寄存器地址及寄存器数据宽度。
- 使用 STM32 HAL 从指定寄存器连续读取多个字节。
- 将高低字节组合为有符号原始值,并完成实物验证。
确认接线与寄存器
本例适用于 NUCLEO-F446RE、STM32CubeF4 HAL 和使用 3.3 V 逻辑电平的 MPU-6050 模块。把板上 D15/PB8 接 SCL、D14/PB9 接 SDA,两端共地,按模块要求供电。SCL、SDA 应通过约 4.7 kΩ 电阻上拉至 3.3 V;若模块已有上拉,不必重复并联。将 AD0 接低电平,7 位设备地址为 0x68;AD0 为高时改为 0x69。
| 寄存器 | 地址 | 本例用途 |
|---|---|---|
WHO_AM_I |
0x75 |
读取设备标识,正常为 0x68 |
PWR_MGMT_1 |
0x6B |
写 0x00,退出默认休眠 |
ACCEL_CONFIG |
0x1C |
写 0x00,选择 ±2g 量程 |
ACCEL_XOUT_H~ACCEL_ZOUT_L |
0x3B~0x40 |
连读 6 字节,依次为 X/Y/Z 高、低字节 |
这里的寄存器地址只有 8 位,但每轴测量值是 16 位,两者不能混为一谈。实际寄存器定义可对照 MPU-6000/MPU-6050 寄存器手册。
理解寄存器连续读事务
读取 0x3B 起始的 6 字节时,主机先以写方向发送设备地址和寄存器地址,再发重复起始条件,切换读方向,接收 6 字节后结束事务。线上的 7 位地址 0x68 与读写位组成地址字节 0xD0(写)或 0xD1(读);传给 STM32F4 HAL 的 DevAddress 则写 (0x68 << 1),不自行附加读位。
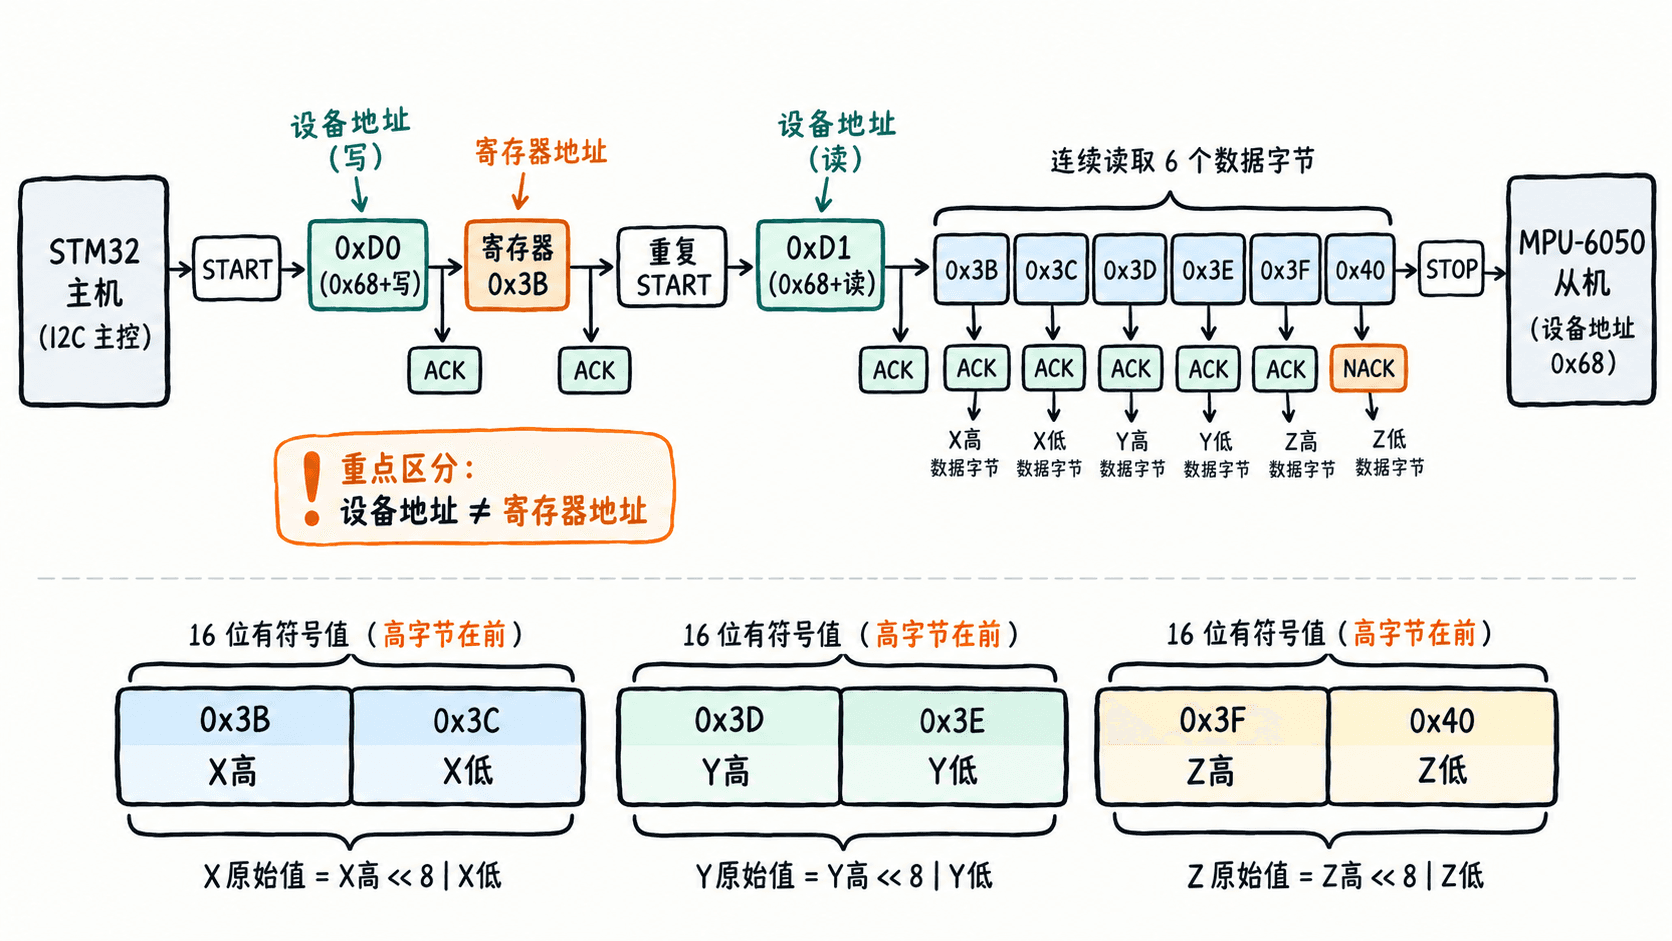
HAL_I2C_Mem_Read 会完成上述寄存器地址阶段与接收阶段;I2C_MEMADD_SIZE_8BIT 表示寄存器地址宽度,并非数据宽度。传感器支持连续寄存器读取时,优先一次读完 6 字节,避免逐字节读取跨越不同采样时刻。
运行 HAL 读取程序
在 STM32CubeIDE 中建立 NUCLEO-F446RE 的 STM32CubeF4 HAL 工程,并启用 I2C1、USART2 对应 HAL 模块。下例是可替换 Core/Src/main.c 的完整示例,自行初始化 PB8/PB9 和 PA2;使用复位默认 HSI 16 MHz、I2C 100 kHz 和 USART2 115200 8N1,通过板载 ST-LINK 虚拟串口输出。保留工程生成的启动文件、中断文件和 HAL 驱动;此示例替换 main.c 后不要再用 CubeMX 覆盖它。
#include "stm32f4xx_hal.h"
#include <stdint.h>
#include <stdio.h>
#include <string.h>

#define MPU_ADDR (0x68U << 1)
#define WHO_AM_I 0x75U
#define PWR_MGMT_1 0x6BU
#define ACCEL_CONFIG 0x1CU
#define ACCEL_XOUT_H 0x3BU

static I2C_HandleTypeDef hi2c1;
static UART_HandleTypeDef huart2;

static void serial_write(const char *s)
{
    HAL_UART_Transmit(&huart2, (uint8_t *)s, (uint16_t)strlen(s), 100);
}

static void halt_with(const char *message)
{
    serial_write(message);
    serial_write("\r\n");
    while (1) { HAL_Delay(1000); }
}

static void peripherals_init(void)
{
    GPIO_InitTypeDef pin = {0};
    __HAL_RCC_GPIOA_CLK_ENABLE();
    __HAL_RCC_GPIOB_CLK_ENABLE();
    __HAL_RCC_USART2_CLK_ENABLE();
    __HAL_RCC_I2C1_CLK_ENABLE();

    // I2C 必须开漏,且总线需要外部上拉
    pin.Pin = GPIO_PIN_8 | GPIO_PIN_9;
    pin.Mode = GPIO_MODE_AF_OD;
    pin.Pull = GPIO_NOPULL;
    pin.Speed = GPIO_SPEED_FREQ_VERY_HIGH;
    pin.Alternate = GPIO_AF4_I2C1;
    HAL_GPIO_Init(GPIOB, &pin);

    pin.Pin = GPIO_PIN_2;
    pin.Mode = GPIO_MODE_AF_PP;
    pin.Pull = GPIO_PULLUP;
    pin.Speed = GPIO_SPEED_FREQ_VERY_HIGH;
    pin.Alternate = GPIO_AF7_USART2;
    HAL_GPIO_Init(GPIOA, &pin);

    huart2.Instance = USART2;
    huart2.Init.BaudRate = 115200;
    huart2.Init.WordLength = UART_WORDLENGTH_8B;
    huart2.Init.StopBits = UART_STOPBITS_1;
    huart2.Init.Parity = UART_PARITY_NONE;
    huart2.Init.Mode = UART_MODE_TX;
    huart2.Init.HwFlowCtl = UART_HWCONTROL_NONE;
    huart2.Init.OverSampling = UART_OVERSAMPLING_16;
    if (HAL_UART_Init(&huart2) != HAL_OK) { while (1) {} }

    hi2c1.Instance = I2C1;
    hi2c1.Init.ClockSpeed = 100000;
    hi2c1.Init.DutyCycle = I2C_DUTYCYCLE_2;
    hi2c1.Init.OwnAddress1 = 0;
    hi2c1.Init.AddressingMode = I2C_ADDRESSINGMODE_7BIT;
    hi2c1.Init.DualAddressMode = I2C_DUALADDRESS_DISABLE;
    hi2c1.Init.OwnAddress2 = 0;
    hi2c1.Init.GeneralCallMode = I2C_GENERALCALL_DISABLE;
    hi2c1.Init.NoStretchMode = I2C_NOSTRETCH_DISABLE;
    if (HAL_I2C_Init(&hi2c1) != HAL_OK) { halt_with("I2C init failed"); }
}

static int16_t read_be16(const uint8_t *p)
{
    // 寄存器数据按高字节在前组合,再按二补码解释
    uint16_t bits = ((uint16_t)p[0] << 8) | p[1];
    return (int16_t)bits;
}

int main(void)
{
    HAL_Init();
    peripherals_init();

    uint8_t id = 0;
    uint8_t zero = 0;
    uint8_t data[6];
    char line[128];

    if (HAL_I2C_Mem_Read(&hi2c1, MPU_ADDR, WHO_AM_I,
                         I2C_MEMADD_SIZE_8BIT, &id, 1, 100) != HAL_OK) {
        halt_with("WHO_AM_I read failed");
    }
    snprintf(line, sizeof(line), "WHO_AM_I=0x%02X\r\n", (unsigned)id);
    serial_write(line);
    if (id != 0x68U) { halt_with("Unexpected device ID"); }

    // 唤醒设备并固定加速度量程为 ±2g
    if (HAL_I2C_Mem_Write(&hi2c1, MPU_ADDR, PWR_MGMT_1,
                          I2C_MEMADD_SIZE_8BIT, &zero, 1, 100) != HAL_OK) {
        halt_with("Wakeup write failed");
    }
    HAL_Delay(100);
    if (HAL_I2C_Mem_Write(&hi2c1, MPU_ADDR, ACCEL_CONFIG,
                          I2C_MEMADD_SIZE_8BIT, &zero, 1, 100) != HAL_OK) {
        halt_with("Range write failed");
    }

    while (1) {
        if (HAL_I2C_Mem_Read(&hi2c1, MPU_ADDR, ACCEL_XOUT_H,
                             I2C_MEMADD_SIZE_8BIT, data, 6, 100) != HAL_OK) {
            serial_write("Acceleration read failed\r\n");
            HAL_Delay(500);
            continue;
        }

        int16_t x = read_be16(&data[0]);
        int16_t y = read_be16(&data[2]);
        int16_t z = read_be16(&data[4]);
        // ±2g 对应 16384 LSB/g;换算为整数 mg 便于串口核对
        int32_t mx = (int32_t)x * 1000 / 16384;
        int32_t my = (int32_t)y * 1000 / 16384;
        int32_t mz = (int32_t)z * 1000 / 16384;

        snprintf(line, sizeof(line),
                 "RAW x=%d y=%d z=%d | mg x=%ld y=%ld z=%ld\r\n",
                 (int)x, (int)y, (int)z,
                 (long)mx, (long)my, (long)mz);
        serial_write(line);
        HAL_Delay(500);
    }
}
预期输出(尖括号内容代表随姿态变化的测量值,不是固定数值):
WHO_AM_I=0x68
RAW x=<X_RAW> y=<Y_RAW> z=<Z_RAW> | mg x=<X_MG> y=<Y_MG> z=<Z_MG>
串口每约 500 ms 更新一次测量行。若改用不同的 MCU、引脚或时钟树,必须同步调整 GPIO 复用、外设时钟和串口配置;该程序的初始化针对 STM32F446RE,不可原样移植到其他系列。
按数值和错误现象验收
组合规则是 raw = (high << 8) | low,然后按 16 位有符号二补码解释。例如,高字节 0x40、低字节 0x00 组成 0x4000,原始值为 16384;在 ±2g 档位下相当于 +1g。0xC000 则是 -16384,对应 -1g。静止平放时,朝向重力方向的一轴绝对值应接近 16384,另两轴接近零,实际读数会受偏置、安装方向和振动影响。
- **读设备标识失败:**核对 SDA/SCL 是否互换、共地、外部上拉和 AD0 电平;HAL 传参使用
0x68 << 1,不是裸0x68。 - **标识正确但数据固定或全零:**确认已经向
PWR_MGMT_1写0x00,检查 I2C 写操作返回值,并倾斜模块观察是否变化。 - **数值异常大或符号相反:**核对
0x3B~0x40的字节次序;不能把两个字节当作小端,也不能当作无符号数。 - **其他器件的寄存器读失败:**先查寄存器表。若寄存器地址本身占两字节,才改用
I2C_MEMADD_SIZE_16BIT;16 位测量数据并不意味着要使用这个选项。
验收以“WHO_AM_I 为 0x68、连续读没有 HAL 错误、转动模块时三轴读数合理变化”为准。先保留完整原始字节及返回状态,再做单位换算,能避免把通信问题误判为传感器精度问题。