
单片机与物联网 / 系统课时
用中断接收异步输入字节
用中断接收异步输入字节
当上位机随时发送 UART 字节时,主循环轮询容易漏读,耗时回调又可能造成溢出。本篇以 NUCLEO-F446RE 的 USART2 为例,使用 HAL 单字节接收中断、环形缓冲和主循环回显,完成可连续收字节、可恢复错误的最小工程。
学习目标
- 配置 USART2 引脚与中断入口,正确启动首次接收。
- 在接收回调中快速保存字节并立即重新启动接收。
- 用连续字节测试区分 UART 硬件溢出和软件缓冲区满。
核对硬件与串口参数
使用 NUCLEO-F446RE 开发板,默认焊桥配置下,ST-LINK 虚拟串口连接 USART2:PA2 为 TX,PA3 为 RX。用板载 ST-LINK USB 接电脑即可通信,不必另接 USB 转串口模块;若改过焊桥,应先核对板卡连接。
| 项目 | 本例取值 |
|---|---|
| MCU / 外设 | STM32F446RE / USART2 |
| 引脚复用 | PA2、PA3:AF7 |
| 通信格式 | 115200 bit/s、8 数据位、无校验、1 停止位(8N1) |
| 中断 | USART2_IRQn,抢占优先级 5 |
| 时钟 | 复位后的 HSI 16 MHz,不另配 PLL |
| 软件 | STM32CubeIDE 的 STM32CubeF4 HAL 工程 |
创建 STM32F446RE 的 HAL 工程,保留启动文件、HAL 驱动与默认异常处理。此独立示例在代码中初始化 USART2,因此不要同时在 CubeMX 中启用 USART2 或生成同名中断函数;否则可能重复定义 USART2_IRQHandler。只配置串口波特率还不够,必须启用 NVIC 并实现实际中断入口。
理解一次接收与再次挂接
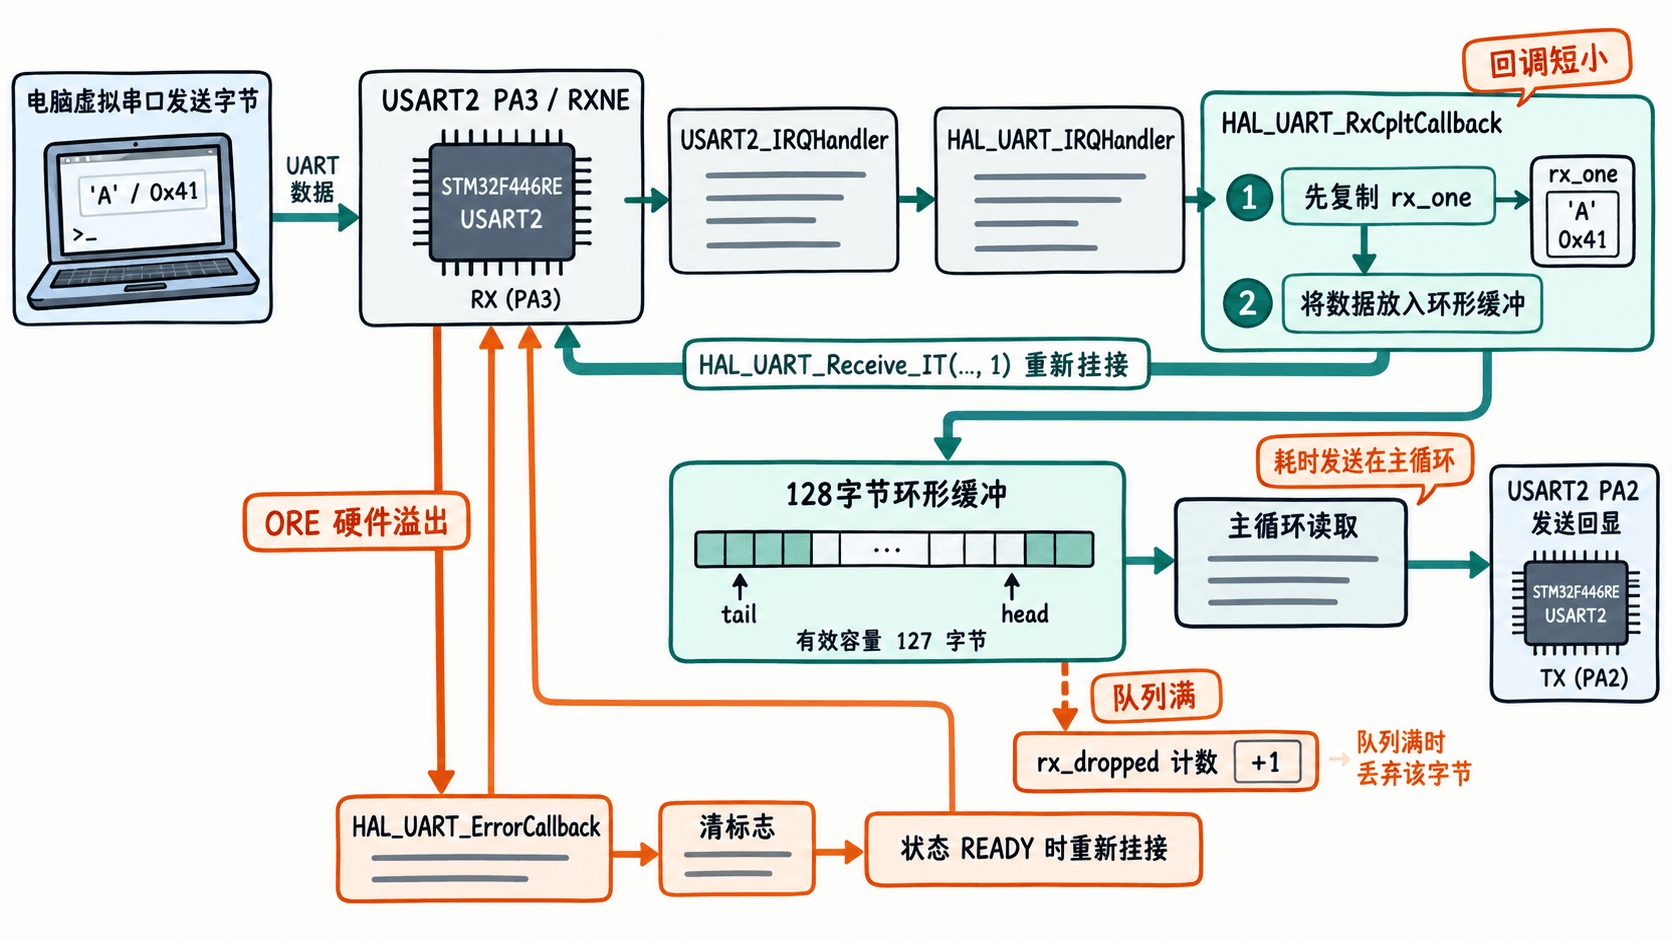
HAL_UART_Receive_IT(&huart2, &rx_one, 1) 安排一次长度为 1 字节的接收,不会永久监听。USART2 收到数据后进入 USART2_IRQHandler,由 HAL_UART_IRQHandler 调用 HAL_UART_RxCpltCallback。一字节接收完成时 HAL 已将接收状态恢复为可重新启动的状态。
回调先复制收到的字节,再立即调用 HAL_UART_Receive_IT,最后把旧字节存入环形缓冲区。主循环负责取走字节并回显;HAL_UART_Transmit、printf、HAL_Delay 不应放进接收回调。
编写中断接收与回显程序
将以下完整示例替换工程的 Core/Src/main.c。代码自行配置 GPIO、USART2 与 NVIC;工程仍须提供 STM32CubeF4 HAL、对应芯片启动文件和 SysTick 中断处理。环形缓冲区长度为 128,预留一个空槽区分满与空,因此最多存 127 字节。计数变量可在调试器中观察。
#include "stm32f4xx_hal.h"

#define RING_SIZE 128u

static UART_HandleTypeDef huart2;
static uint8_t rx_one;
static uint8_t ring[RING_SIZE];
static volatile uint16_t head, tail;
static volatile uint32_t rx_dropped, uart_errors, rearm_failed, tx_failed;

static void stop_on_failure(void)
{
    __disable_irq();
    while (1) {}
}

static void uart2_init(void)
{
    GPIO_InitTypeDef gpio = {0};

    __HAL_RCC_GPIOA_CLK_ENABLE();
    __HAL_RCC_USART2_CLK_ENABLE();
    gpio.Pin = GPIO_PIN_2 | GPIO_PIN_3;
    gpio.Mode = GPIO_MODE_AF_PP;
    gpio.Pull = GPIO_PULLUP;
    gpio.Speed = GPIO_SPEED_FREQ_VERY_HIGH;
    gpio.Alternate = GPIO_AF7_USART2;
    HAL_GPIO_Init(GPIOA, &gpio);

    huart2.Instance = USART2;
    huart2.Init.BaudRate = 115200;
    huart2.Init.WordLength = UART_WORDLENGTH_8B;
    huart2.Init.StopBits = UART_STOPBITS_1;
    huart2.Init.Parity = UART_PARITY_NONE;
    huart2.Init.Mode = UART_MODE_TX_RX;
    huart2.Init.HwFlowCtl = UART_HWCONTROL_NONE;
    huart2.Init.OverSampling = UART_OVERSAMPLING_16;
    if (HAL_UART_Init(&huart2) != HAL_OK) stop_on_failure();

    HAL_NVIC_SetPriority(USART2_IRQn, 5, 0);
    HAL_NVIC_EnableIRQ(USART2_IRQn);
}

void USART2_IRQHandler(void)
{
    HAL_UART_IRQHandler(&huart2);
}

void HAL_UART_RxCpltCallback(UART_HandleTypeDef *huart)
{
    if (huart->Instance != USART2) return;
    uint8_t value = rx_one;  // 重新接收可能覆盖单字节存储区
    if (HAL_UART_Receive_IT(huart, &rx_one, 1) != HAL_OK)
        rearm_failed++;

    uint16_t next = (uint16_t)((head + 1u) & (RING_SIZE - 1u));
    if (next == tail) {
        rx_dropped++;        // 队列满时丢弃新字节,不覆盖旧数据
    } else {
        ring[head] = value;
        __DMB();
        head = next;
    }
}

void HAL_UART_ErrorCallback(UART_HandleTypeDef *huart)
{
    if (huart->Instance != USART2) return;
    uart_errors++;
    if ((huart->ErrorCode & HAL_UART_ERROR_ORE) != 0u)
        __HAL_UART_CLEAR_OREFLAG(huart);

    // ORE 可结束当前接收;非阻塞错误时可能仍在接收中
    if (huart->RxState == HAL_UART_STATE_READY &&
        HAL_UART_Receive_IT(huart, &rx_one, 1) != HAL_OK)
        rearm_failed++;
}

int main(void)
{
    HAL_Init();
    uart2_init();
    if (HAL_UART_Receive_IT(&huart2, &rx_one, 1) != HAL_OK)
        stop_on_failure();

    for (;;) {
        // 主循环消费缓冲;阻塞回显不占用接收中断回调
        if (tail != head) {
            __DMB();
            uint8_t value = ring[tail];
            tail = (uint16_t)((tail + 1u) & (RING_SIZE - 1u));
            if (HAL_UART_Transmit(&huart2, &value, 1, 20) != HAL_OK)
                tx_failed++;
        }
        // 偶发重新挂接失败时,在前台补救
        if (huart2.RxState == HAL_UART_STATE_READY &&
            HAL_UART_Receive_IT(&huart2, &rx_one, 1) != HAL_OK)
            rearm_failed++;
    }
}
预期结果:成功烧录后串口不主动打印信息;PC 每发一个字节,板端收到后从 USART2 TX 返回相同字节。正常连续收发时,调试器观察到 rx_dropped、uart_errors、rearm_failed 和 tx_failed 都为 0。回显发送虽然在主循环采用阻塞 API,但接收中断仍可运行。
用连续字节验证不会漏接
先关闭占用虚拟串口的其他终端,并在电脑安装 Python 3 和 pyserial(命令为 python -m pip install pyserial)。将脚本中的 <PORT> 替换成实际串口名,例如 Windows 的 COM5,再运行脚本;timeout=2 表示最多等待 2 秒接收本轮回显。
import serial

port_name = "<PORT>"
with serial.Serial(port_name, 115200, timeout=2) as port:
    port.reset_input_buffer()  # 清除上一次测试的残留字节
    for size in (1, 64, 120):
        sent = bytes(range(size))
        port.write(sent)
        received = port.read(size)
        print(f"{size} 字节:{received == sent} ({len(received)}/{size})")
预期输出(串口连接正确、板端无丢包时):
1 字节:True (1/1)
64 字节:True (64/64)
120 字节:True (120/120)
三组数据包含无可见字符的二进制字节,直接比较字节序列比观察终端字符更可靠。单字节成功但连续发送失败,优先检查回调是否再次调用 HAL_UART_Receive_IT、队列是否满,以及是否有其他代码长时间关中断。
按错误类型定位丢字节
115200 bit/s 的 8N1 帧每字节约占 87 微秒。STM32F4 UART 接收数据寄存器没有深 FIFO:如果中断响应延迟到下一帧已完成且前一字节仍未读取,就可能置位 ORE。发生 ORE 后丢失的字节不能靠清标志恢复,必须记录错误并恢复后续接收。
uart_errors增加:查看huart->ErrorCode的 ORE、FE、NE 位;先排查中断被长期屏蔽、时钟或波特率不匹配、电气噪声。rx_dropped增加而uart_errors不变:说明中断已收到字节,但主循环取数不够快;增加缓冲长度或减少前台处理时间。rearm_failed增加:核查重复调用、RxState、中断是否在别处被停止。遇到非阻塞 FE/NE 错误而接收仍忙时,不应盲目再次启动。tx_failed增加:检查 TX 连接、发送超时和主循环负载;这不等于接收丢字节。
本例用于验证低到中等速率、字节逐个到达的中断接收机制。若需要长时间满速输入或不定长协议帧,应改用 DMA 循环缓冲配合空闲线检测,并另行设计帧边界和溢出策略。