
单片机与物联网 / 系统课时
为 I2C 传感器安排轮询时隙
为 I2C 传感器安排轮询时隙
两颗 I2C 传感器共用总线时,如果把启动、延时和读取塞进定时中断,一次慢响应就可能拖住其他任务。这里以 STM32F407 和两颗 SHT31 为例,把每 500 ms 的采集拆成短事务,由主循环按状态和截止时间错峰执行;单个设备出错时跳过该次采样。
学习目标
- 根据转换时间与总线传输量排定两个传感器的轮询时隙。
- 用启动、等待、读取、错误状态代替中断中的阻塞延时。
- 用逻辑分析仪和成功、错误计数核对调度结果。
先算出不会相撞的时隙
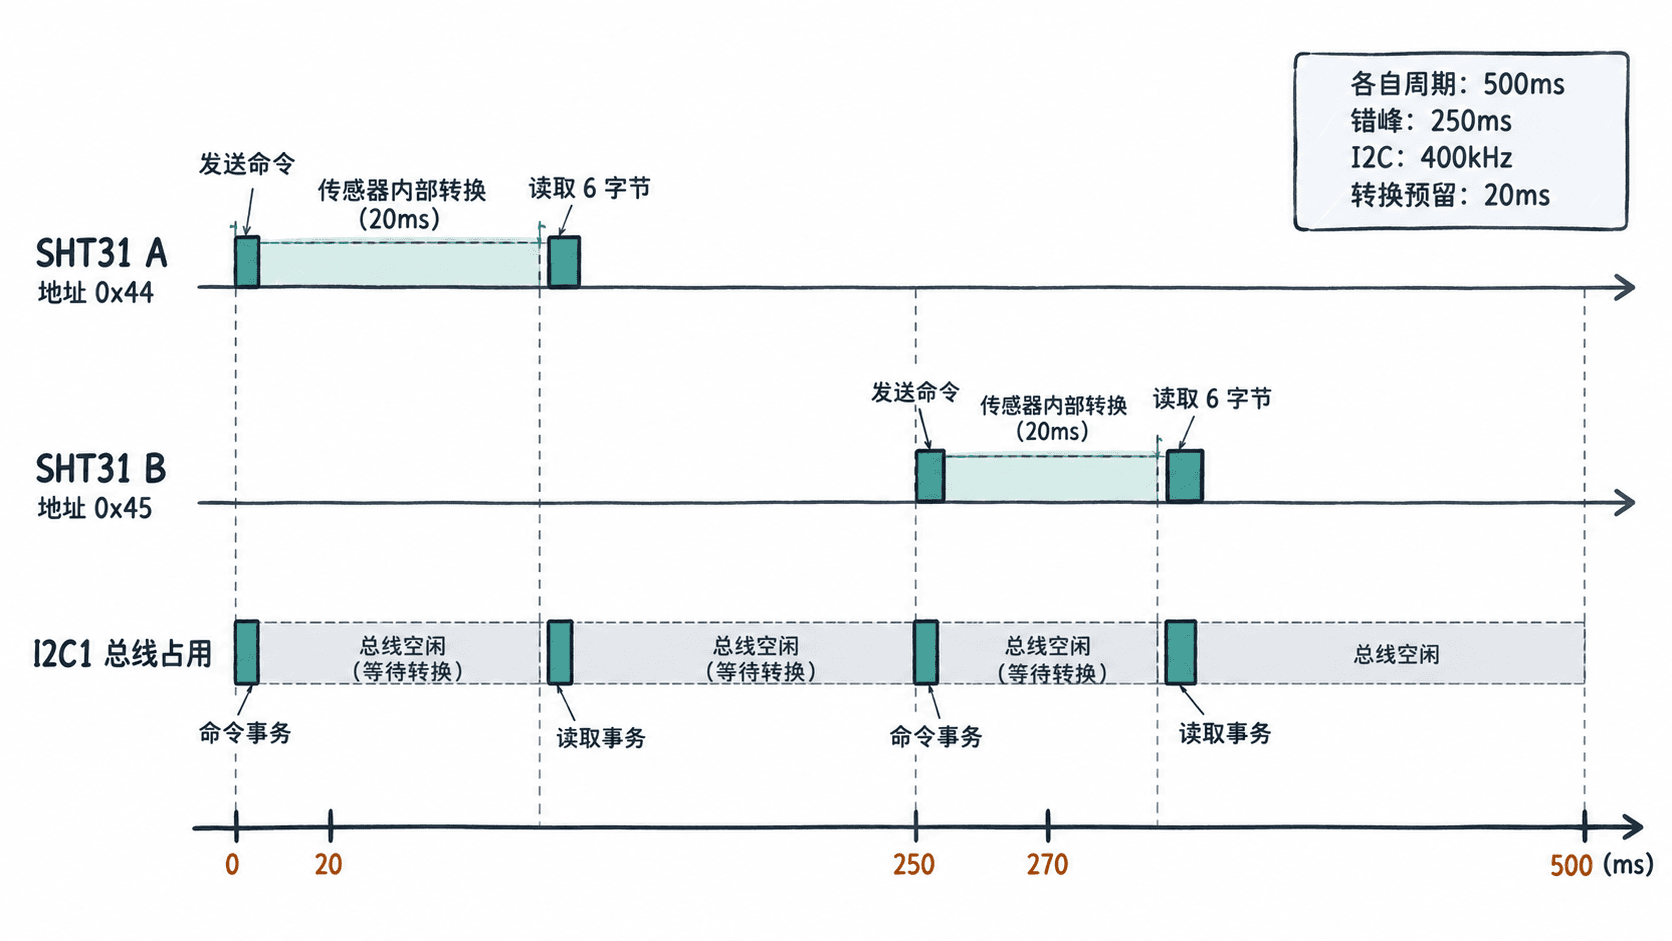
假设两颗 SHT31 共用 STM32F407 的 I2C1,7 位地址分别为 0x44 和 0x45(由 ADDR 引脚电平选择),总线速度设为 400 kHz。单次高重复性测量使用无时钟拉伸命令 0x24 0x00,数据读回为 6 字节:温度 2 字节、CRC 1 字节、湿度 2 字节、CRC 1 字节。
SHT3x-DIS 数据手册给出的高重复性转换最大时间,在低电压条件下为 15.5 ms;工程上预留 20 ms。命令写入约占 27 个时钟,读取约占 63 个时钟,合计 90 个时钟,在 400 kHz 下理论传输时间约 0.225 ms;尚未计入起停条件、软件与异常延迟,必须以实测为准。
| 设备 | 周期起点 | 发起测量 | 读取结果 | 下个周期 |
|---|---|---|---|---|
A(0x44) |
0 ms | 0 ms 附近 | 20 ms 之后 | 500 ms |
B(0x45) |
250 ms | 250 ms 附近 | 270 ms 之后 | 750 ms |
两颗传感器各以 500 ms 为周期、相位错开 250 ms。20 ms 是传感器内部转换等待,并非占用 I2C 总线 20 ms;等待期间主循环可处理 UART 上报、其他外设或低功耗任务。
让等待阶段不占用 I2C
每个设备保存自己的 nextMs(下次启动时刻)、readyMs(允许读取时刻)和状态。空闲态到时进入启动态;命令发送成功后进入等待态;到达 readyMs 才读取;通信错误或 CRC 错误进入错误态,计数并等待下一周期。两个设备共享 I2C1,但不共享状态变量。
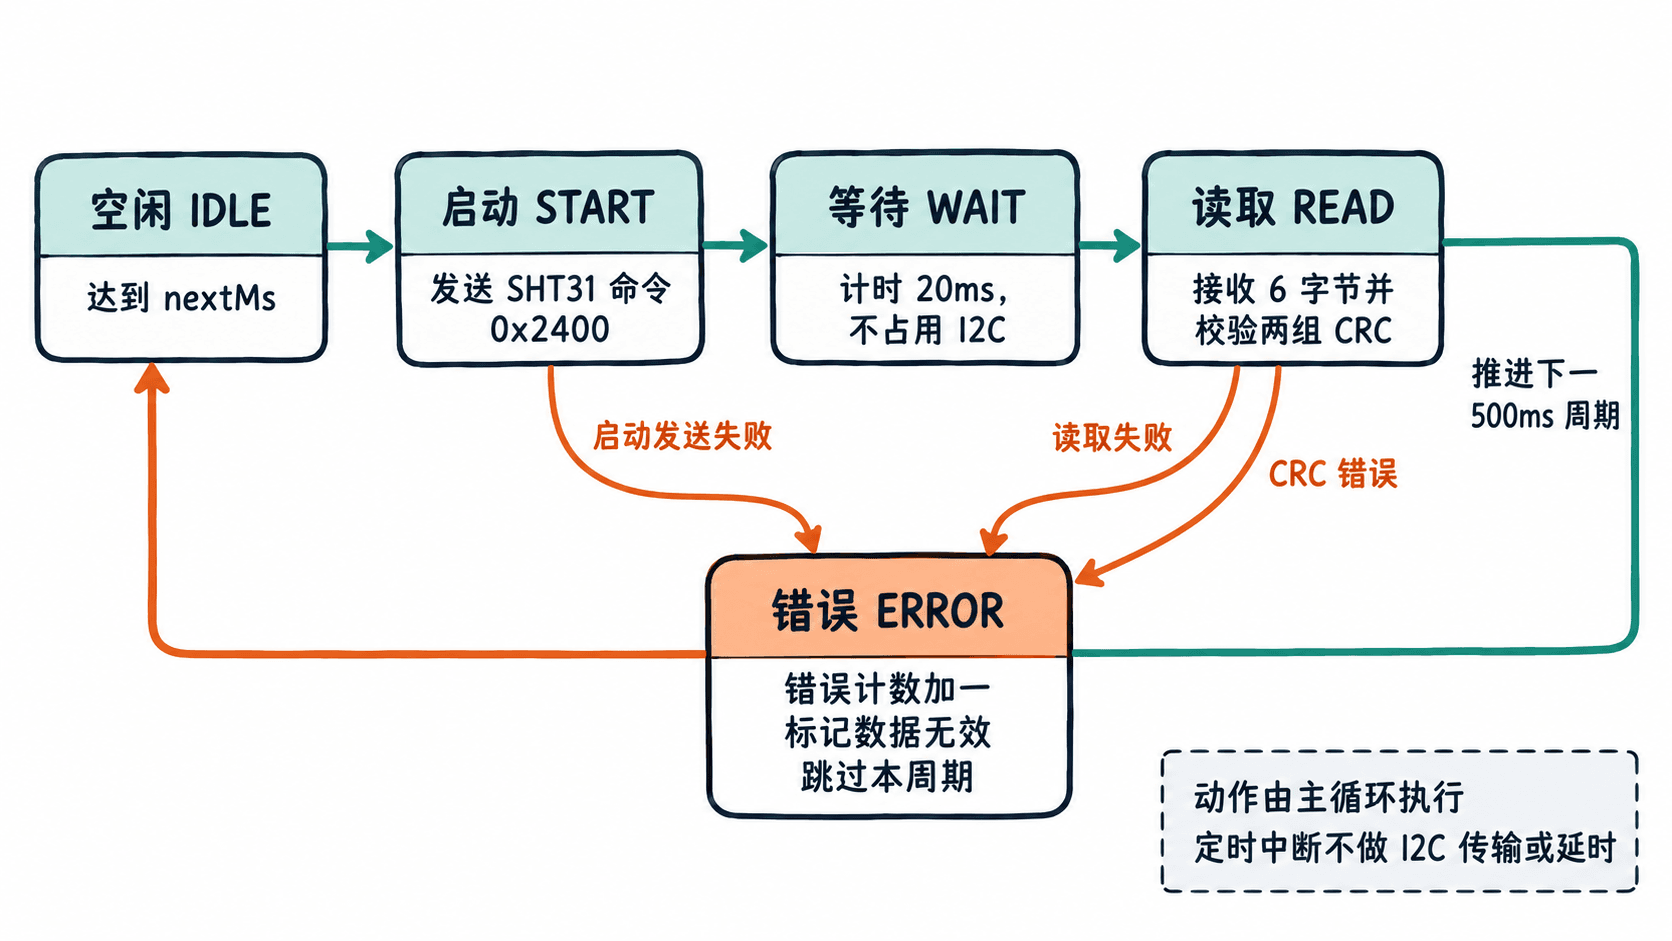
定时中断内不要调用 HAL_Delay(20) 或阻塞式 I2C API。示例直接使用 HAL 的 1 ms 系统节拍 HAL_GetTick(),不必另设硬件定时中断;若确需定时器,回调只更新标志,实际总线事务仍在主循环完成。
在主循环落实状态机
使用 STM32CubeIDE 中的 STM32F407 HAL 工程:I2C1 设置 ClockSpeed = 400000,例如 PB8 为 SCL、PB9 为 SDA(AF4),SCL/SDA 各用约 4.7 kΩ 电阻上拉到 3.3 V;两颗 SHT31 的 ADDR 分别接低、高电平。以下为片段示例:放在生成的 main.c 的 USER CODE BEGIN 0 区域,依赖工程已有的 hi2c1、HAL_GetTick() 和初始化函数。
#include "main.h"
#include <stdint.h>

typedef enum { IDLE, START, WAIT, READ, ERROR } PollState;
typedef struct {
    uint16_t addr;                 // HAL 使用左移一位的7位地址
    uint32_t nextMs, readyMs;
    uint32_t okCount, errCount;
    float tempC, humidity;
    uint8_t valid;
    PollState state;
} Sensor;

static Sensor sensors[2] = {
    { .addr = 0x44U << 1, .state = IDLE },
    { .addr = 0x45U << 1, .state = IDLE }
};

static uint8_t crc2(const uint8_t *data) {
    uint8_t crc = 0xFFU;
    for (uint8_t i = 0; i < 2U; i++) {
        crc ^= data[i];
        for (uint8_t b = 0; b < 8U; b++)
            crc = (crc & 0x80U) ?
                (uint8_t)((crc << 1) ^ 0x31U) : (uint8_t)(crc << 1);
    }
    return crc;
}

static void advance_slot(Sensor *s) {
    uint32_t now = HAL_GetTick();
    // 跳过已经错过的周期,避免故障后连续补发旧采样
    do { s->nextMs += 500U; }
    while ((int32_t)(now - s->nextMs) >= 0);
}

void Poll_Init(void) {
    uint32_t now = HAL_GetTick();
    sensors[0].nextMs = now;
    sensors[1].nextMs = now + 250U;
}

void Poll_Process(void) {
    uint32_t now = HAL_GetTick();
    for (uint8_t i = 0; i < 2U; i++) {
        Sensor *s = &sensors[i];
        switch (s->state) {
        case IDLE:
            if ((int32_t)(now - s->nextMs) >= 0) s->state = START;
            break;
        case START: {
            uint8_t cmd[2] = { 0x24U, 0x00U };
            if (HAL_I2C_Master_Transmit(&hi2c1, s->addr, cmd, 2U, 5U) == HAL_OK) {
                s->readyMs = HAL_GetTick() + 20U;
                s->state = WAIT;
            } else s->state = ERROR;
            break;
        }
        case WAIT:
            if ((int32_t)(now - s->readyMs) >= 0) s->state = READ;
            break;
        case READ: {
            uint8_t raw[6];
            if (HAL_I2C_Master_Receive(&hi2c1, s->addr, raw, 6U, 5U) == HAL_OK &&
                crc2(raw) == raw[2] && crc2(raw + 3) == raw[5]) {
                uint16_t t = ((uint16_t)raw[0] << 8) | raw[1];
                uint16_t h = ((uint16_t)raw[3] << 8) | raw[4];
                s->tempC = -45.0f + 175.0f * t / 65535.0f;
                s->humidity = 100.0f * h / 65535.0f;
                s->valid = 1U;
                s->okCount++;
                advance_slot(s);
                s->state = IDLE;
            } else s->state = ERROR;
            break;
        }
        case ERROR:
            s->valid = 0U;         // 故障值不能作为新鲜数据上报
            s->errCount++;
            advance_slot(s);
            s->state = IDLE;
            break;
        }
    }
}
在 MX_I2C1_Init() 执行之后、进入 while (1) 之前调用 Poll_Init();在 while (1) 中反复调用 Poll_Process(),不要加入阻塞 20 ms 的延时。两个 SHT31 通过同一个 hi2c1 顺序收发;CRC-8 使用多项式 0x31、初值 0xFF,温湿度只在校验成功后更新。
预期结果:正常连接时,调试器中 sensors[0] 与 sensors[1] 的 okCount 每 500 ms 左右各增加一次,valid 为 1,errCount 保持 0;温度和湿度随实际环境变化,不应伪造固定数值。
用波形与计数器验收
- 用逻辑分析仪以至少 4 MHz 采样 I2C1 的 SCL/SDA,并解码
0x44、0x45;确认各设备命令与读取之间约隔 20 ms,A 与 B 的起始相位约差 250 ms。 - 运行约 10 s,正常情况下两颗设备的
okCount各约增加 20,errCount不增加;同时检查主循环其他上报任务没有被 20 ms 的转换等待阻塞。 - 将 B 的测试地址临时改成不存在的
0x46(传入 HAL 时仍左移一位),应看到 B 的errCount每周期增加、valid变为 0,而 A 仍可正常采集;恢复地址后 B 在下一轮恢复。
判定时隙是否合理,以逻辑分析仪实测的最坏总线占用和调度抖动为准;当单次事务已接近其他任务的响应预算时,再将短时阻塞调用升级为 I2C 中断或 DMA 驱动。