
单片机与物联网 / 系统课时
按时钟频率计算 PSC 和 ARR
按时钟频率计算 PSC 和 ARR
给定定时器输入时钟后,可以用 PSC 和 ARR 设定准确的更新节拍。本课以 STM32F103C8T6 的 TIM2 为例,计算 1 kHz、100 Hz 和 10 Hz 更新频率,并用 PA5 测试引脚测量实际周期,区分定时器更新频率与 GPIO 方波频率。
学习目标
- 从 RCC 时钟树确定 TIM2 的实际输入时钟,而不是直接套用系统主频。
- 使用 PSC、ARR 公式计算三种更新频率并检查寄存器取值范围。
- 配置 HAL 更新中断,通过测试引脚验证周期并定位典型偏差。
先确认 TIM2 输入时钟
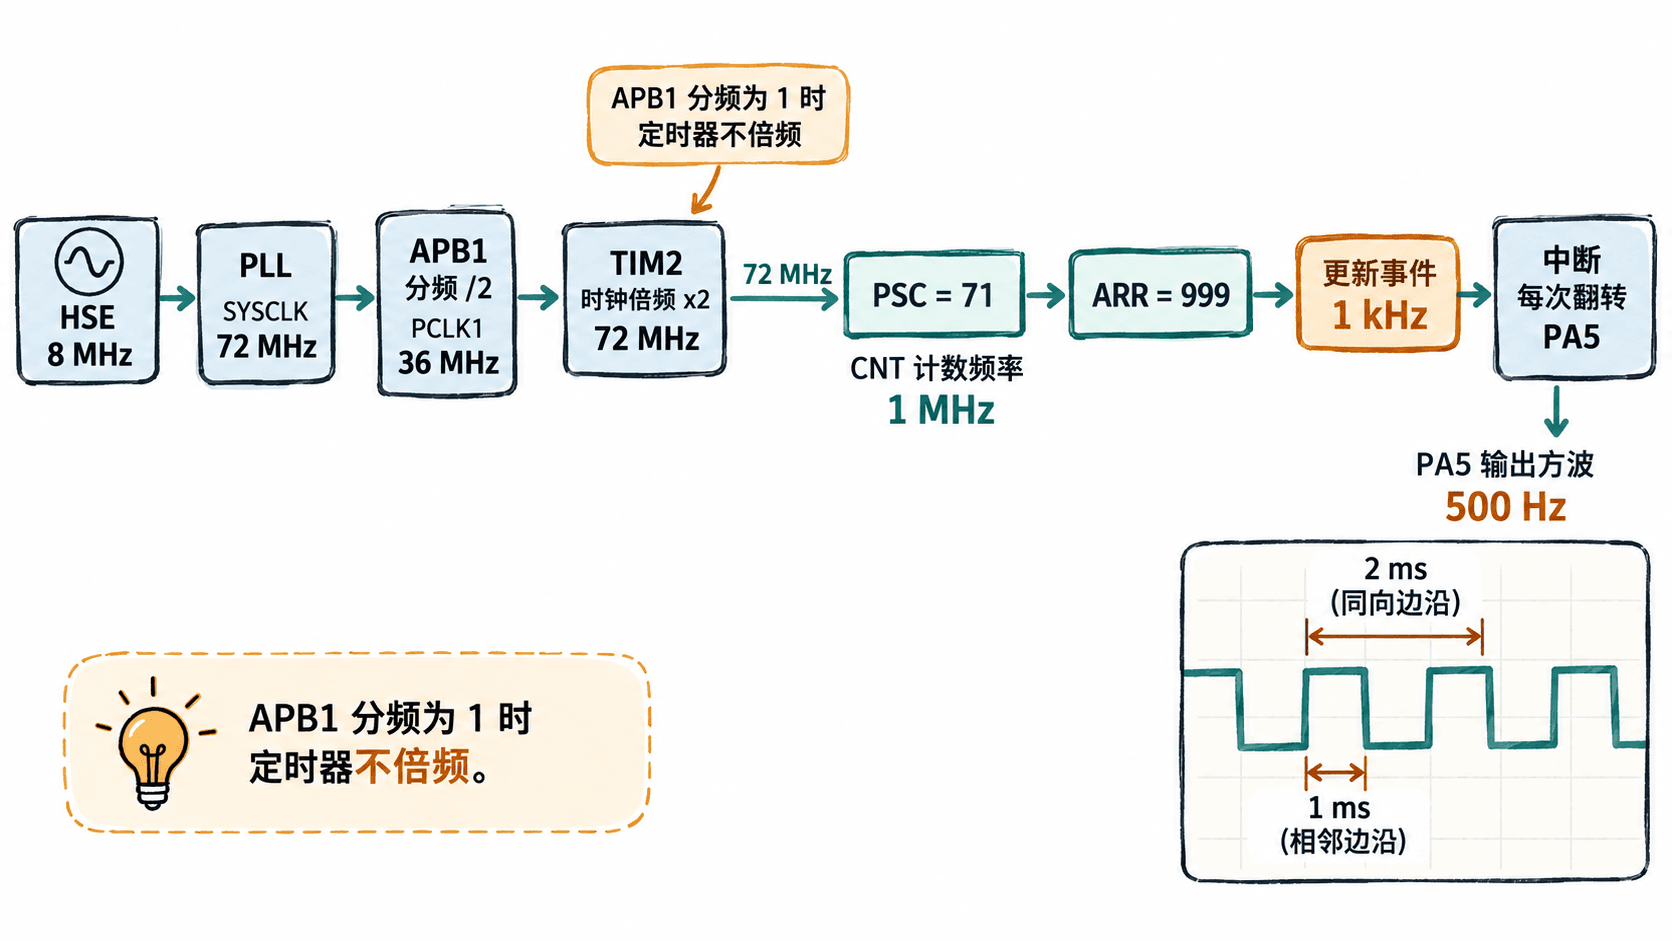
示例硬件为带 8 MHz 外部晶振的 STM32F103C8T6,假设 PLL 已将 SYSCLK 配到 72 MHz。将 APB1 Prescaler 设为 /2 后,PCLK1 是 36 MHz。TIM2 挂在 APB1 上,但 STM32F1 的 APB 预分频不为 1 时,定时器时钟为对应 PCLK 的 2 倍,因此本例 TIM2CLK 是 72 MHz;分频为 1 时则不倍频。
在 CubeIDE 的 .ioc 文件中打开 Clock Configuration,核对 SYSCLK、APB1 Prescaler、APB1 Peripheral Clocks 和 APB1 Timer Clocks。后续计算使用 APB1 Timer Clocks = 72 MHz。若开发板没有 8 MHz 外部晶振,应先根据实际时钟源重新配置,不得照搬这一数值。
从目标频率反算 PSC 和 ARR
对于 TIM2 使用内部时钟、边沿对齐、向上计数的模式,预分频器将 TIM2CLK 除以 PSC+1,计数器从 0 数到 ARR,合计经历 ARR+1 个计数节拍后产生更新事件。公式为:
例如设置 PSC=71,计数频率是 72 MHz / 72 = 1 MHz;再设置 ARR=999,1000 个计数节拍对应一次更新,因此更新频率为 1 kHz,更新周期为 1 ms。
| 目标更新频率 | PSC | ARR | 更新周期 |
|---|---|---|---|
| 1 kHz | 71 | 999 | 1 ms |
| 100 Hz | 71 | 9999 | 10 ms |
| 10 Hz | 7199 | 999 | 100 ms |
此型号 TIM2 的 PSC 和 ARR 都是 16 位,寄存器值须在 0~65535 之间;例如把 10 Hz 写成 PSC=71, ARR=99999 就超出 ARR 范围。同一目标频率常有多组合法组合,较小的 PSC 通常意味着更细的计数时间分辨率。
用脚本复核分频结果
下面的 Python 3 程序完整可运行,逐组检查 16 位范围并计算实际更新频率和周期。把代码保存为 timer_check.py 后,使用 python3 timer_check.py 执行。
def check(timer_hz, psc, arr):
    # STM32F103 TIM2 的 PSC、ARR 都是 16 位寄存器
    if not (0 <= psc <= 65535 and 0 <= arr <= 65535):
        raise ValueError("PSC 或 ARR 超出 16 位范围")
    hz = timer_hz / ((psc + 1) * (arr + 1))
    print(f"PSC={psc}, ARR={arr}: {hz:g} Hz, {1000 / hz:g} ms")

if __name__ == "__main__":
    for psc, arr in [(71, 999), (71, 9999), (7199, 999)]:
        check(72_000_000, psc, arr)
预期输出:
PSC=71, ARR=999: 1000 Hz, 1 ms
PSC=71, ARR=9999: 100 Hz, 10 ms
PSC=7199, ARR=999: 10 Hz, 100 ms
当目标频率不能整除输入时钟时,PSC 和 ARR 必须取整数,实际值可能有误差。此时应先验证寄存器范围,再比较计算频率和目标频率,而不是只看 CubeIDE 中填写的数字。
在 CubeIDE 中配置并测量
以下步骤适用于 STM32CubeIDE 中使用传统 STM32Cube HAL 驱动生成的 STM32F1 工程,使用 TIM2 更新中断驱动 GPIO 翻转。
- 在
.ioc的 Pinout & Configuration → Timers → TIM2 中选Clock Source = Internal Clock。进入 Parameter Settings,设Prescaler = 71、Counter Period = 999、Counter Mode = Up、Clock Division = DIV1。 - 在 TIM2 的 NVIC Settings 中启用
TIM2 global interrupt;将 PA5 设置为GPIO_Output,输出模式Output Push Pull,初始输出电平Low。 - 生成代码,确认
MX_GPIO_Init()、MX_TIM2_Init()已在main()中执行;连接示波器或逻辑分析仪信号端至 PA5,地线接开发板 GND。
片段示例:在 CubeIDE 生成的 main.c 的 main() 函数中,USER CODE BEGIN 2 区域加入以下代码,依赖生成的 htim2 句柄和初始化函数:
/* 启动 TIM2 计数及更新中断,失败则进入工程错误处理 */
if (HAL_TIM_Base_Start_IT(&htim2) != HAL_OK)
{
    Error_Handler();
}
片段示例:在同一文件的 USER CODE BEGIN 4 区域加入以下回调,依赖已配置为输出的 PA5。CubeIDE 生成的 TIM2_IRQHandler() 应通过 HAL_TIM_IRQHandler(&htim2) 派发更新中断。
void HAL_TIM_PeriodElapsedCallback(TIM_HandleTypeDef *htim)
{
    if (htim->Instance == TIM2)
    {
        // 每次更新翻转一次,两个更新间隔构成完整方波周期
        HAL_GPIO_TogglePin(GPIOA, GPIO_PIN_5);
    }
}
预期结果:下载运行后,PA5 相邻翻转边沿约间隔 1 ms,同向边沿约间隔 2 ms,示波器显示约 500 Hz 方波,而非 1 kHz。将 TIM2 改为 PSC=7199, ARR=999 并重新生成、编译和下载后,相邻翻转间隔约为 100 ms,同向边沿间隔约为 200 ms,即 5 Hz 方波。
根据实测结果定位偏差
如果测得约 500 Hz,不代表更新频率算错:GPIO 每次中断只翻转一次,完整方波需要两次中断。要核对 1 kHz 更新节拍,应测相邻翻转边沿的 1 ms 间隔,而不是拿方波频率直接比较。
如果测得的频率恰好是预期的一半或两倍,先回查 Clock Configuration 中 APB1 Timer Clocks,确认没有把 36 MHz 的 PCLK1 当作 72 MHz TIM2CLK。若只是少量边沿抖动,应考虑中断响应和其他高优先级中断对软件翻转的影响;需要更高精度的硬件波形时,应改用定时器输出比较或 PWM 引脚。
如果 PA5 没有波形,逐项确认 HAL_TIM_Base_Start_IT() 成功、NVIC 中 TIM2 中断已启用、TIM2_IRQHandler() 调用了 HAL_TIM_IRQHandler()、PA5 未被其他外设占用以及探头接地正确。验收时记录 TIM2CLK、PSC、ARR、计算更新周期和实测相邻边沿间隔,便能将时钟配置错误与中断测量误差区分开。